Kontaktieren Sie das Unternehmen PCBark


Eine Drohnen-Leiterplatte vereint Flugsteuerung, Motortreiber und Stromverteilung in einer einzigen, gewichtsoptimierten Baugruppe. Sie ist für den Dauerbetrieb unter Vibration ausgelegt und soll elektrische Störungen in unmittelbarer Nähe der eigenen Steuerungs- und Videoverbindungen vermeiden.
Spezifikationen im Überblick
| Typische Lagenzahl | 4 (eigenständige Flugsteuerung), 6 (integrierter ESC), 8 (All-in-one mit VTX + PDB) |
| Gängige Substrate | Standard-FR4, Rogers-HF-Laminate (Antennenbereiche), Starrflex-Leiterplatten aus Polyimid (klappbare Arme) |
| Zuverlässigkeitsklassen | IPC-A-610-Klasse 2 (Gewerbe/Verbraucher) bis Klasse 3 (Logistik/Verteidigungsumfeld) |
| Referenz zur Strombelastbarkeit | IPC-2152 (modern) neben älteren IPC-2221-Diagrammen |
| Regulatorische Bezugspunkte | FAA Part 107 (sUAS <55 lb), DO-160G-Umweltqualifizierung (nur Avionikprogramme) |
Sie erfüllt sämtliche Anforderungen einer gewöhnlichen Leiterplatte für eingebettete Elektronik und muss darüber hinaus drei Bedingungen meistern, die meines Wissens bei keiner anderen kommerziellen Leiterplatte gleichzeitig auftreten. Bei einem typischen Fluggerätegewicht zwischen 250g und 2kg und einem 11,1-22,2V-Akku (3S-6S) muss die Leiterplatte leicht genug zum Fliegen sein, den ununterbrochenen Motorvibrationen standhalten und darf die 2.4GHz-Steuerungsverbindung sowie die 5.8GHz-Videoverbindung nicht stören, obwohl diese nur wenige Millimeter von den stromführenden Schaltleiterbahnen entfernt liegen. Wird auch nur eine dieser Herausforderungen nicht bewältigt, ist die Leiterplatte fluguntauglich, fällt vorzeitig aus oder die Steuerungs- beziehungsweise Videoverbindung bricht ab.
Eine Drohnen-Leiterplatte – auch Drohnenplatine oder einfach Leiterplatte für Drohnen genannt – verbindet die Flugsteuerung, Motortreiber, Stromverteilung sowie Sensor- und Funksysteme einer Drohne mechanisch und elektrisch. Anders als eine stationäre IoT-Leiterplatte muss sie gleichzeitig das Gewicht minimieren, Dauervibrationen standhalten, die Wärme der Motortreiber ableiten und die Signalintegrität von GPS und Steuerungsverbindungen gewährleisten. Diese vier Anforderungen verstärken einander, statt sich sauber gegeneinander abwägen zu lassen.
Was eine Drohnen-Leiterplatte tatsächlich aushalten muss
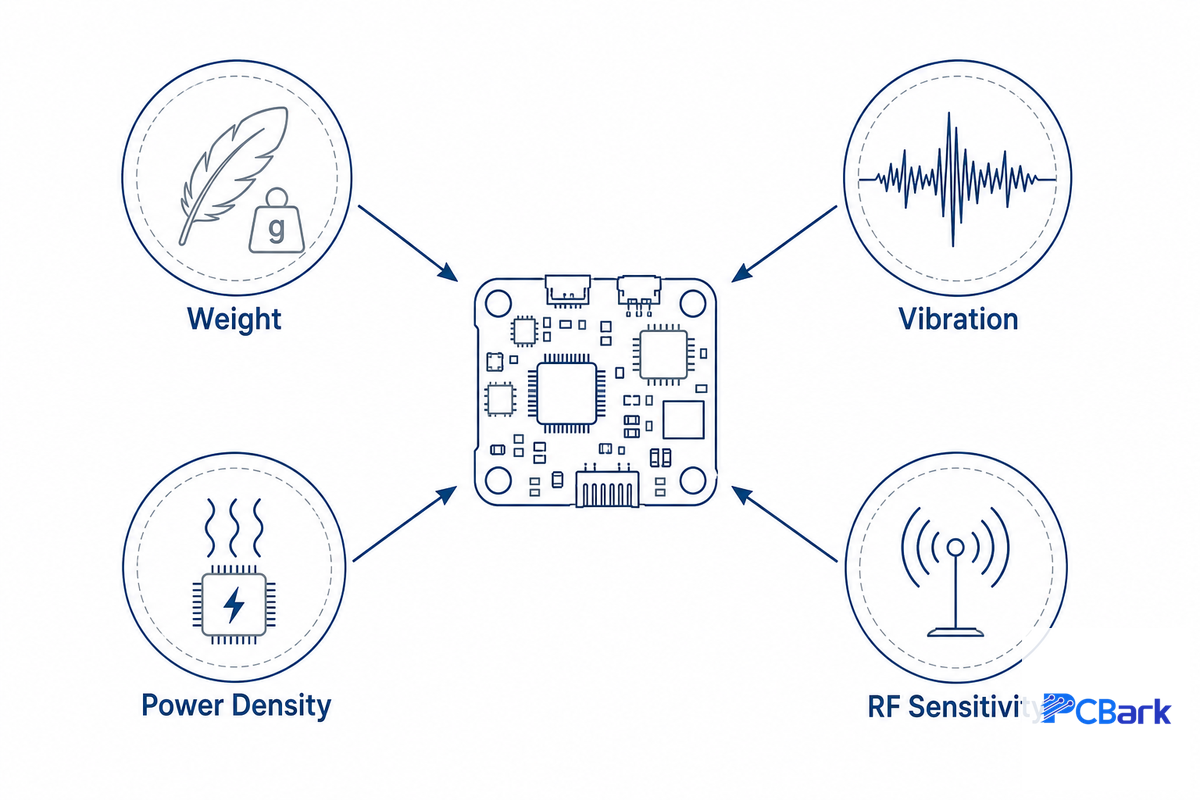
Eine Drohnen-Leiterplatte muss vier gleichzeitig auftretenden Belastungen standhalten: strengen Gewichtsvorgaben, anhaltenden Motorvibrationen, hoher Leistungsdichte durch Motortreiber und der HF-Empfindlichkeit leistungsschwacher Steuerungs- und Videoverbindungen auf derselben kleinen Leiterplatte. Jede weitere Materialwahl, Entscheidung zur Lagenzahl und Festlegung der Zuverlässigkeitsklasse in diesem Leitfaden hängt mit mindestens einer dieser vier Anforderungen zusammen:
- Gewicht – jedes Gramm weniger an Kupfer, Substrat oder Steckverbinder verlängert die Flugzeit oder erhöht entsprechend die Nutzlast.
- Vibrationen – bürstenlose Motoren und Propellerunwucht erzeugen über das gesamte Fluggerät hinweg kontinuierliche mechanische Belastungen über ein breites Frequenzspektrum, nicht nur gelegentliche Stöße.
- Leistungsdichte – Motortreiber können Ströme von mehreren zehn Ampere durch eine Leiterplatte leiten, die ohne Lüfter angenehm kühl bleiben muss.
- HF-Empfindlichkeit – Video- und Telemetrieverbindungen sind sehr empfindliche Empfänger auf derselben Leiterplatte wie die störungsintensivsten Schaltungen.
Keine dieser Anforderungen ist ausschließlich bei Drohnen relevant: Vibrationsfestigkeit ist aus der Automobilelektronik bekannt, und HF-Isolierung gehört bei Mixed-Signal-Leiterplatten zum Standard. Ungewöhnlich ist, dass alle vier Anforderungen auf wenigen Quadratzoll Leiterplatte bei strenger Gewichtsbeschränkung zusammentreffen. In der Praxis fällt eine Leiterplatte, die drei von vier Anforderungen erfüllt und eine außer Acht lässt, trotzdem aus: Eine leichte, störungsarme Leiterplatte, die sich mitten im Flug überhitzt, ist ebenso fluguntauglich wie eine gut gekühlte Leiterplatte, bei der die Videoverbindung abbricht. Deshalb muss ein Drohnenelektronikprojekt die Leiterplattenspezifikation auf Programmebene berücksichtigen, statt sich auf die einfache Checkliste („bewährte Verfahren befolgen“) zu beschränken, die in der nachfolgend vorgestellten Matrix mit 9 Drohnen-Einsatzprofilen beschrieben wird. Dieselben Zuverlässigkeitsprinzipien – zuverlässige Lötstellen bei anhaltenden Vibrationen und saubere Signaltrennung – liegen auch den NASA-Standards für die Verarbeitung elektronischer Baugruppen zugrunde (NASA EEE Parts and Packaging Program); dort gelten sie lediglich für kleinere Bauteile.
Zentrale Bauteile: Flugsteuerung, IMU, ESC und Stromverteilung
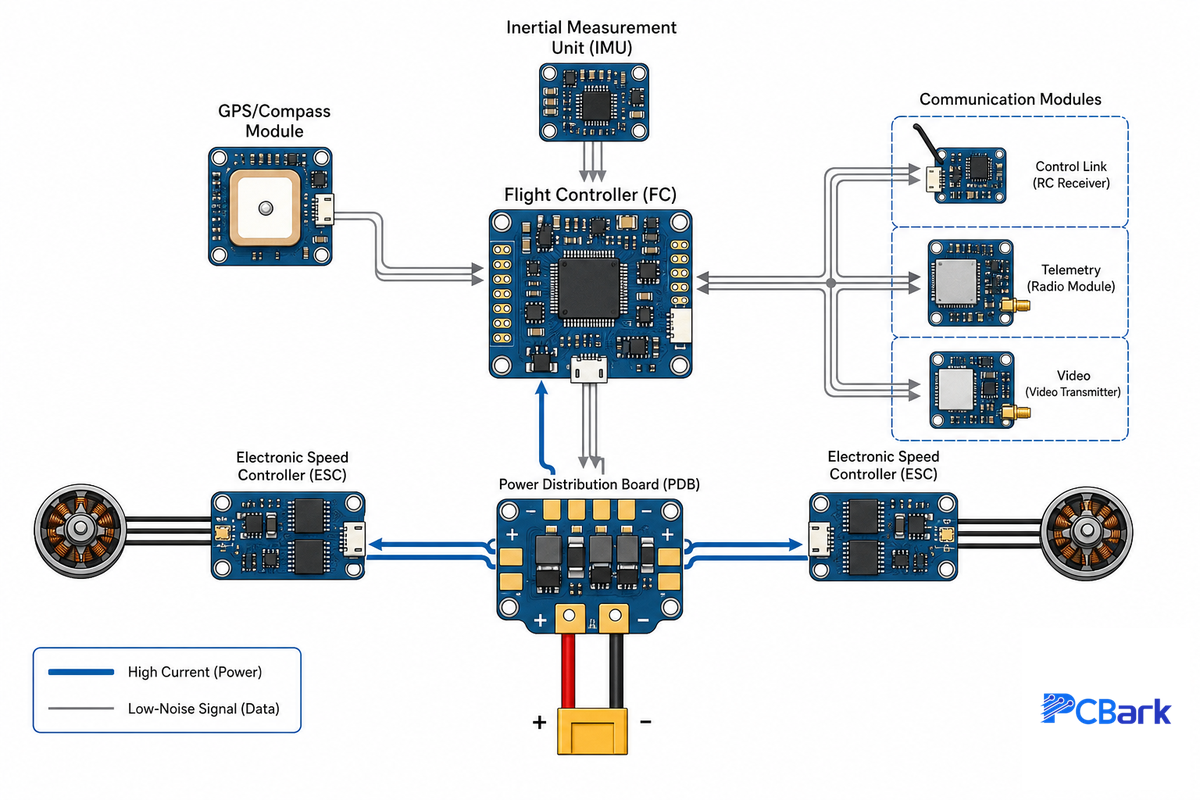
Die Elektronik einer Drohne gliedert sich in mehrere Funktionsblöcke, die jeweils bestimmte Entscheidungen zu Layout und Spezifikation nach sich ziehen. Die Löt- und Prüfkriterien für die abschließende Qualifizierung dieser Teilsysteme gehen auf dieselben IPC-Anforderungen an Lötbaugruppen zurück, die NASA JPL aufführt. Ob Sie sie Hauptplatine oder Steuerplatine nennen: Hier müssen analoge Sensorleitungen, digitale Steuersignale und geschaltete Stromversorgung auf einer einzigen Multilayer-Leiterplatte zusammenarbeiten. Deshalb sind Stückliste (BOM) und Bauteilplatzierung ebenso wichtig wie der Schaltplan.
| Teilsystem | Funktion | Auswirkungen auf das Design |
|---|---|---|
| Flugsteuerung (FC) | Ein Mikrocontroller (MCU), der Stabilisierungsalgorithmen ausführt und mehrmals pro Sekunde Motorbefehle ausgibt. Über einen USB-Anschluss lassen sich Firmware aufspielen und Konfigurationen vornehmen. | Benötigt eine störungsarme, rauscharme Versorgungsschiene sowie kurze, längengleiche Leiterbahnen zur IMU. |
| Trägheitsmesseinheit (IMU) | Kombiniert Gyroskop und Beschleunigungssensor, um Orientierung, Winkelgeschwindigkeit und Beschleunigung für die Flugstabilisierung zu erfassen. | Muss abseits der Motorstrompfade und Schaltregler liegen, idealerweise nahe dem Schwerpunkt. |
| Elektronischer Drehzahlregler (ESC) | Wandelt die FC-Befehle in dreiphasige Ansteuersignale für bürstenlose Motoren um. | Führt den höchsten Strom auf der Leiterplatte und beeinflusst dadurch Kupfergewicht und Wärmemanagement. |
| Stromverteilungsplatine (PDB) | Übernimmt das Energiemanagement, indem sie die Akkuspannung in geregelte Versorgungsspannungen für FC, Peripheriegeräte und Video aufteilt. | Benötigt getrennte Versorgungsbereiche, damit Motorstörungen nicht in die Logikversorgung einkoppeln. |
| GPS-/Kompassmodul | Liefert Position und Kurs für autonome Flüge und die Rückkehr zum Startpunkt. | Äußerst empfindlich gegenüber elektromagnetischen Störungen (EMI); daher meist auf einem Mast oder in einem externen Modul untergebracht. |
| Kommunikationsmodule (Steuerungsverbindung, Telemetrie, Videoübertragung) | 2.4 GHz / 5.8 GHz-Steuerungs-, Telemetrie- und FPV-Videoverbindungen | Erfordert Antennenleiterbahnen mit kontrollierter Impedanz; bei schlechter Anpassung sinkt die Reichweite deutlich. |
Welche Lagenzahl ist für eine Drohnen-Flugsteuerung am besten?
Die optimale Lagenzahl hängt vom Integrationsgrad ab: Eine eigenständige Flugsteuerung (FC und Sensoren, ESCs auf separaten Leiterplatten) kommt meist mit 4 Lagen aus. Sind die ESCs auf derselben Leiterplatte integriert, sind mindestens 6 Lagen erforderlich. Voll integrierte All-in-one-Designs mit Videosender und kompletter Stromverteilung benötigen meist 8 Lagen. Die Lagenzahl ist in erster Linie eine Entscheidung für Leiterbahnführung und Wärmemanagement, kein Hebel zur Kostensenkung.
Ein 4-lagiger Lagenaufbau hat Signallagen oben und unten sowie eine interne Masse- und Versorgungslage dazwischen. So bleibt die Massefläche der FC für den SPI-Bus der IMU und den HF-Empfänger störungsarm, ohne zusätzliche Kosten. Der Wechsel auf 6 Lagen ist erforderlich, um weitere Innenlagen für die hochstromführenden Motorphasen hinzuzufügen, ohne die unter den Signalleitungen liegende Versorgungslage zu beeinträchtigen. Bei einem integrierten Design Kosten durch weniger Lagen zu sparen, verlagert das Problem lediglich auf geteilte Versorgungsflächen und HF-Störungen.
Die meisten Flugsteuerungen können mit Open-Source-Firmware wie Betaflight oder ArduPilot statt mit vollständig proprietärer Firmware betrieben werden. Für das Design einer Drohnen-Leiterplatte bedeutet das vor allem, dass die Firmware eine bestimmte Pinbelegung und Zuordnung der Peripheriegeräte voraussetzt. Beim Festlegen des Steckverbinderlayouts müssen Sie daher wissen, auf welche UART-, I2C- und SPI-Zuordnungen Sie sich verlassen können. Hobby-Entwicklungsplatinen mit KiCad oder ähnlicher Leiterplattendesign-Software und einem ESP32 oder vergleichbaren Mikrocontroller eignen sich gut, um diese Pinbelegung auf dem Labortisch zu erproben. Ein Drohnenaufbau mit ESP32 und eine zertifizierte kommerzielle Flugsteuerung lösen jedoch grundverschiedene Aufgaben: Der eine erleichtert den Selbstbau, die andere ermöglicht eine reproduzierbare Serienfertigung.
Designprobleme, die Drohnen-Leiterplatten tatsächlich ausfallen lassen
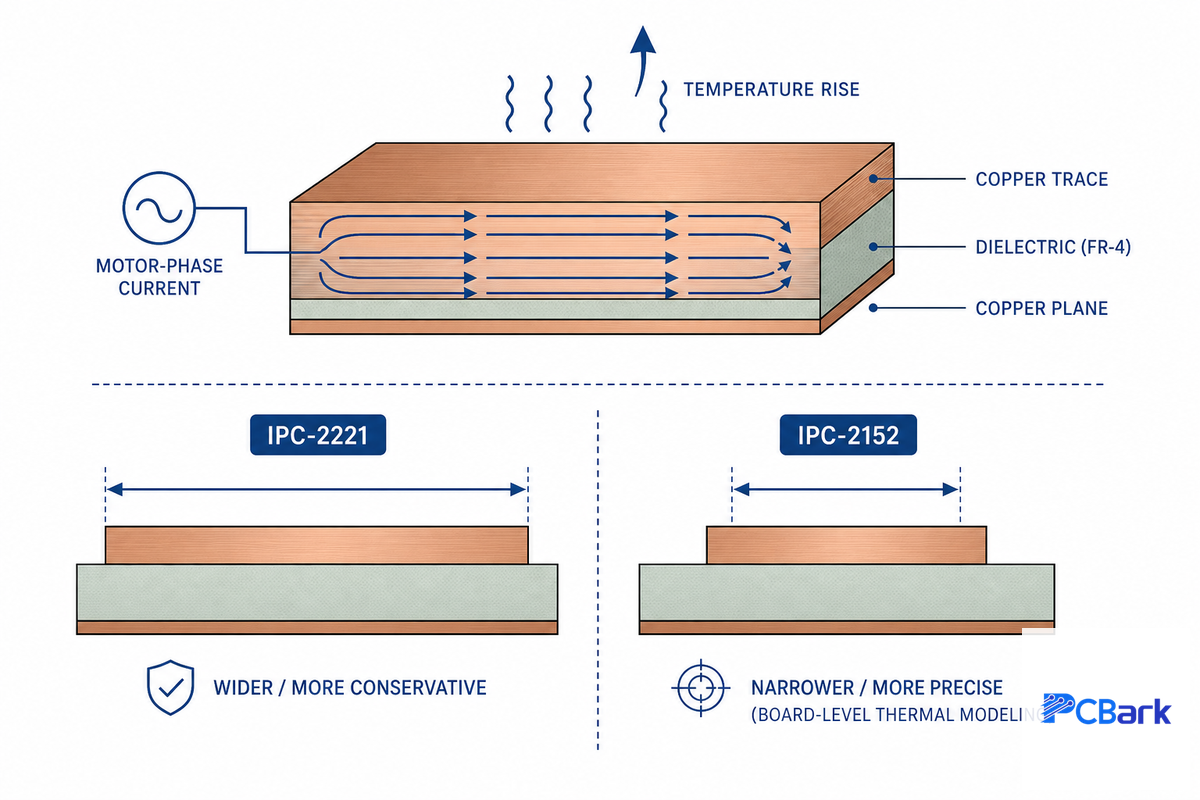
Die häufigsten bisher beobachteten Ausfallursachen bei Drohnen-Leiterplatten im Feldeinsatz lassen sich in drei Gruppen einteilen: zu schmale Leiterbahnen für den geführten Strom, vibrationsbedingte Lötstellenausfälle und HF-Störungen, die von der Stromversorgung in den Empfängerschaltkreis einkoppeln.
📐 Technischer Hinweis – Dimensionierung einer Motorphasen-Leiterbahn
Bei einem Motorphasenstrom von 15A auf einer außenliegenden Leiterbahn (Außenlage) und einem angestrebten konservativen Temperaturanstieg von 10°C ergibt die klassische IPC-2221-Formel für AußenleiterI = k × ΔT0.44 × A0.725 mit k = 0.048 für den Querschnitt A ungefähr 685 mil². Bei 1 oz Kupfer (1.378 mils Dicke) entspricht das einer Leiterbahnbreite von etwa 500 mils (12,7mm). Die meisten Stromversorgungsbereiche von Drohnen verwenden daher stattdessen 2 oz Kupfer. Damit sinkt die erforderliche Breite für denselben Querschnitt von 685 mil² auf etwa 250 mils (6,35mm) – eine wesentlich praxisgerechtere Breite für einen kompakten ESC-Bereich.
Dieser Wert für eine Motorleiterbahn ist recht konservativ, da die zugrunde liegende IPC-2221-Formel zur Strombelastbarkeit von einem einzelnen Leiterbahnmodell ausgeht. Für solche Berechnungen ist IPC-2152 der modernere Standard: Er berücksichtigt ausdrücklich die Wärmeverteilung auf der Leiterplatte, die Nähe von Flächen und mehrere benachbarte Leiterbahnen. Sowohl die unabhängige Studie der Purdue University zum Zusammenhang von Leiterbahntemperatur und Strom als auch eine Abschlussarbeit der Cal Poly untersuchen diese Berechnung für einen Dreiphasen-Motorregler, anstelle des vereinfachten Modells der IPC-2221-Tabellen. In Entwicklungsprojekten wird für diese Berechnung inzwischen häufig IPC-2152 herangezogen. Für allgemeine Hinweise zu Drohnen-Leiterplatten wird aus Gewohnheit jedoch weiterhin oft der ältere IPC-2221-Standard verwendet. Fragen Sie deshalb am besten nach, welchen Standard der Leiterplattenhersteller für seine DFM-Analyse zugrunde legt.
Die zweite Ausfallursache, Vibration, tritt ständig auf und nicht nur gelegentlich. Drohnenmotoren übertragen je nach Drehzahl und Propellerauswuchtung breitbandige mechanische Vibrationen von etwa 10 Hz bis zu mehreren kHz auf die Leiterplatte. Diese Belastung wirkt permanent und nicht nur bei einzelnen Stößen. Im Lauf der Zeit können dadurch schwere Bauteile wie BGAs, Leistungssteckverbinder und abgeschirmte HF-Module an ihren Lötstellen ermüden. Solche Ausfälle treten oft lange vor einer Materialermüdung der Leiterplatte auf. Zur Abhilfe dienen bewährte Verfahren aus der Luft- und Raumfahrt sowie der Automobilelektronik: Schwere Bauteile müssen zusätzlich zur Lötverbindung mechanisch gesichert werden, etwa durch Fixierung oder Verklebung. IMUs sind von den stärksten Vibrationsquellen zu isolieren, und Vibrationsprüfungen müssen mit realen Fluglastprofilen statt bei nur einer Frequenz erfolgen.
Die dritte Ursache sind HF-Störungen. Fast immer liegt ein Layoutproblem vor, kein Bauteilfehler. Typischerweise koppelt eine benachbarte, hochstromführende Schaltleiterbahn in einen GPS- oder Telemetrieempfänger ein – über eine gemeinsam genutzte Versorgungslage, durch Abstrahlung einer ungeschirmten Leiterbahn oder über einen unterbrochenen Rückstrompfad in der Massefläche unter einem Signal mit kontrollierter Impedanz. Vor einer EMV-Prüfung lässt sich das am einfachsten eindämmen, indem die HF-Schaltung einen eigenen Massebereich erhält, unter den Antennenleiterbahnen keine geteilten Flächen verlaufen und die Versorgungsschienen empfindlicher Empfänger gefiltert werden. Die meisten ungeklärten elektromagnetischen Störungen im Feldeinsatz gehen auf eine dieser drei Ursachen zurück und nicht auf ein mysteriöses Hochgeschwindigkeits-Signalintegritätsproblem. Die Wärme nahegelegener Schaltregler verschärft die Einkopplung zusätzlich.
Materialwahl: FR4, Rogers, Starrflex und die jeweiligen Einsatzbereiche
| Anwendung | Empfohlenes Material | Begründung |
|---|---|---|
| Allgemeine Flugsteuerung / ESC | Standard-FR4 (Tg 130-140°C) | Niedrigste Kosten, für typische Betriebstemperaturen ausreichend |
| Integrierter ESC / Hochleistungs-Videosender | Hoch-Tg-FR4 (170°C+) | Widersteht Verzug und Delamination bei anhaltender Reflow- und Betriebswärme. |
| GPS-/Langstreckenantenne, Hochleistungs-VTX | Rogers oder ähnliches HF-Laminat (hybrider Lagenaufbau mit FR4) | Geringere und stabilere dielektrische Verluste sorgen für eine gleichbleibende Antennenabstimmung über den Temperaturbereich hinweg. |
| Klappbare Arme, Gimbal-Verbindungen, platzbeschränkte Fluggeräte | Starrflex-Leiterplatte aus Polyimid | Verzicht auf Steckverbinder an beweglichen Übergängen senkt Gewicht und Anzahl möglicher Ausfallstellen. |
Der wichtigste Grund, standardmäßig FR4 zu verwenden, sind fast immer die Kosten: HF-Laminate der Oberklasse wie Rogers kosten pro Nutzen üblicherweise das 3-8X-Fache von Standard-FR4; auch Starrflex-Leiterplatten kosten etwa 3-8X mehr als vergleichbare starre Leiterplatten. Diese Größenordnung zeigt sich bei verschiedenen unabhängigen Leiterplattenherstellern und sollte daher in die Preisplanung für Drohnen-Leiterplatten einfließen. Die genauen Faktoren hängen allerdings von Nutzenformat, Lagenzahl, Leiterplattendicke und Stückzahl ab. Für einen klar begrenzten Bereich, der das Spezialmaterial unbedingt benötigt – etwa einen Klapparm oder einen Antennenleiterbahnabschnitt –, kann sich der Aufpreis leicht lohnen. Für einen ganzen Nutzen ist er dagegen schwer zu rechtfertigen. Bei den meisten Designs mit Rogers und/oder Starrflex ergibt sich deshalb ein hybrider Lagenaufbau, bei dem nur die nötigen Bereiche aus Spezialmaterial bestehen. Die Designvorgaben für Starrflex-Leiterplatten und Berechnungen des Biegeradius werden an anderer Stelle behandelt und lassen sich hier nicht ausführlich erläutern. Für ein Drohnenprojekt gilt: Starrflex bietet Vorteile an einem Scharnier, nicht für das gesamte Fluggerät.
IPC-Klasse 2 oder 3: Die passende Zuverlässigkeitsklasse wählen
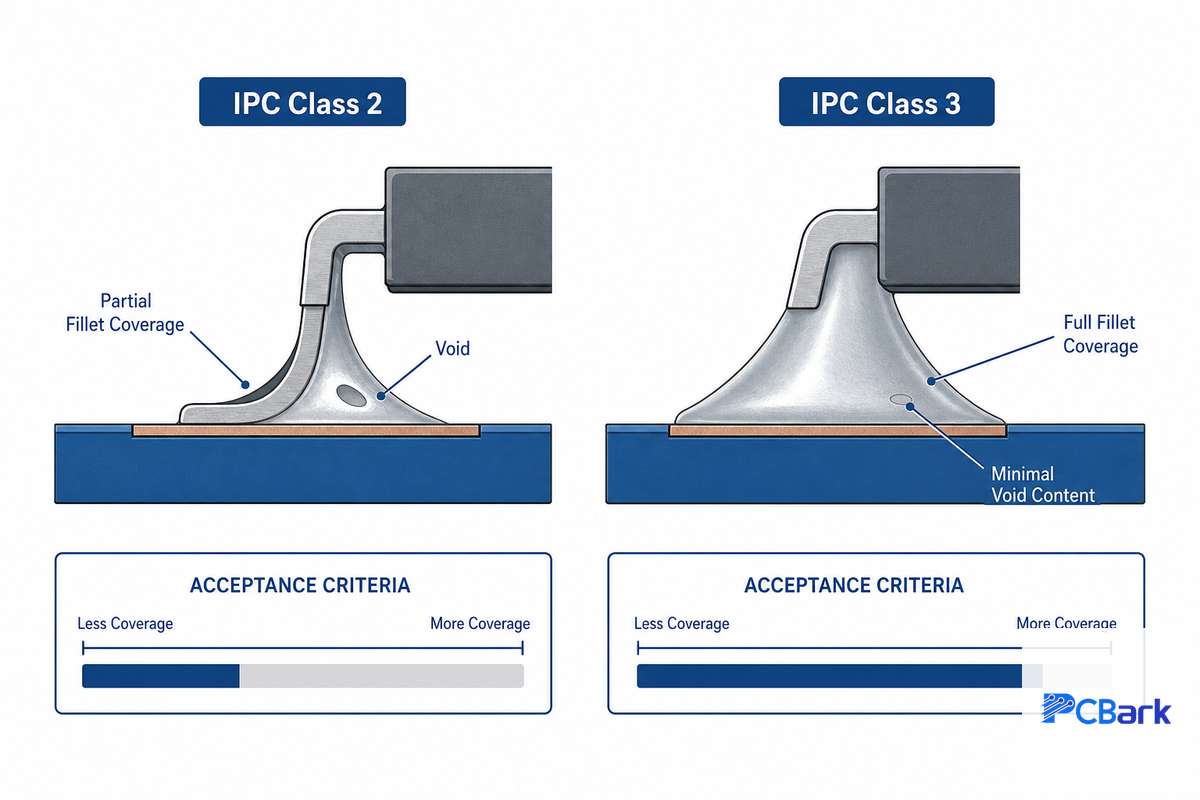
Fast jeder Leitfaden zu Drohnen-Leiterplatten erwähnt IPC-Klasse 2 und Klasse 3. Meist wird jedoch nicht erklärt, was diese Wahl im Feldeinsatz für ein Drohnendesign bedeutet. Genau das soll dieser Abschnitt nachholen.
IPC-A-610, „Annahmekriterien für elektronische Baugruppen“ — auch von NASA’s Jet Propulsion Laboratory als Referenznorm für gelötete Baugruppen geführt (Revision J war zum Zeitpunkt der Abfassung dieses Artikels die aktuelle Ausgabe; da die Norm regelmäßig aktualisiert wird, sollten Sie vor einem Angebot den Stand in Ihrer Normensammlung oder bei Ihrem EMS-Dienstleister prüfen) — legt die Kriterien für die Prüfung einer fertigen Baugruppe fest. Der wesentliche Unterschied zwischen IPC-Klasse 2 und Klasse 3 liegt darin, wie viel Abweichung (bei der Optik oder der handwerklichen Ausführung) die Norm zulässt, bevor eine Verbindung als nicht konform gilt. Verschiedene Quellen zeichnen ein weitgehend einheitliches Bild der Abnahmekriterien: Bei Klasse 2 muss ein erheblicher Teil der Anschlussfläche eines Bauteilanschlusses mit Lot bedeckt sein (häufig näherungsweise angegeben mit >50 % der Anschlussdicke und etwa 75 % Seitenmeniskus bei oberflächenmontierten Verbindungen), während Klasse 3 eine Bedeckung von 100 % der Verbindungsfläche verlangt und den zulässigen Hohlraumanteil in einem BGA-Gehäuse auf ~9 % begrenzt (die genauen Werte hängen von der Verbindungsgeometrie und dem jeweiligen Bauteil ab). Außerdem erlaubt Klasse 2 einen geringen „Durchbruch“ (wenn ein Anschluss über den vorgesehenen Restring einer durchkontaktierten Bohrung hinausragt); bei Klasse 3 muss dieser vollständig ausgeschlossen sein.
„Richtig ist die Klasse, die zur Kritikalität Ihres Produkts, seiner Einsatzumgebung und den regulatorischen Anforderungen passt – nicht mehr und nicht weniger.“
| Drohnenprogramm | Empfohlene IPC-Klasse | Begründung |
|---|---|---|
| FPV-Drohnen für Verbraucher und Hobby, Renn-Quadcopter | Klasse 2 | Ein Ausfall führt zum Absturz des Fluggeräts, nicht zu einem Sicherheits- oder einsatzkritischen Ereignis. |
| Landwirtschaftliches Sprühen, Kartierung/Vermessung | Klasse 2 (Klasse 3 bei planmäßigen kommerziellen Flügen über Menschen) | Lange Einsatzzyklen und Betrieb im Freien sprechen mindestens für Klasse 2; regulatorische Anforderungen können eine höhere Klasse erforderlich machen. |
| Industrielle Inspektion (Versorgungsleitungen, Fackelanlagen, enge Räume) | Klasse 2, mit Tendenz zu Klasse 3 bei BVLOS-Programmen | Ein Missionsausfall verursacht reale Kosten, ist jedoch üblicherweise nicht lebensgefährlich. |
| Logistik / Lieferung, anhaltender BVLOS-Betrieb | Klasse 3 | Der kontinuierliche, planmäßige Betrieb über Menschen und Sachwerten erhöht die Folgen eines Ausfalls der Bordelektronik während des Flugs. |
| Verteidigungsumfeld / ISR | Klasse 3 sowie programmspezifische Qualifizierung | Ein Missionsausfall und bei Verteidigungsprogrammen auch regulatorische Pflichten zur Exportkontrolle sind zu berücksichtigen – weitere Informationen finden Sie unten im Abschnitt zu regulatorischen Grenzen. |
📐 Technischer Hinweis
Klasse 3 ist mit Mehrkosten verbunden: Die strengere Prüfung, geringere Bestückungsgeschwindigkeit und der höhere Nacharbeits- und Ausschussaufwand erhöhen die Stückkosten einer Leiterplatte der Klasse 3 gegenüber einer vergleichbaren Ausführung der Klasse 2 üblicherweise um etwa 15-30 %. Bei einer FPV-Leiterplatte für Hobbyzwecke zahlen Sie mit Klasse 3 für eine Zuverlässigkeitsreserve, die in diesem Einsatz gar nicht benötigt wird. Eine Logistikanwendung mit BVLOS-Betrieb spart mit Klasse 2 diesen Aufpreis und behält ihn genau dort, wo sich ein Ausfall im Feldeinsatz am schwersten erklären lässt. PCBark fertigt nach IPC-Klasse 2 und 3. Die Entscheidung richtet sich also nach den Anforderungen des Programms und nicht nach einer eingeschränkten Fertigungsmöglichkeit.
Regulatorischer Kontext und Umweltqualifizierung
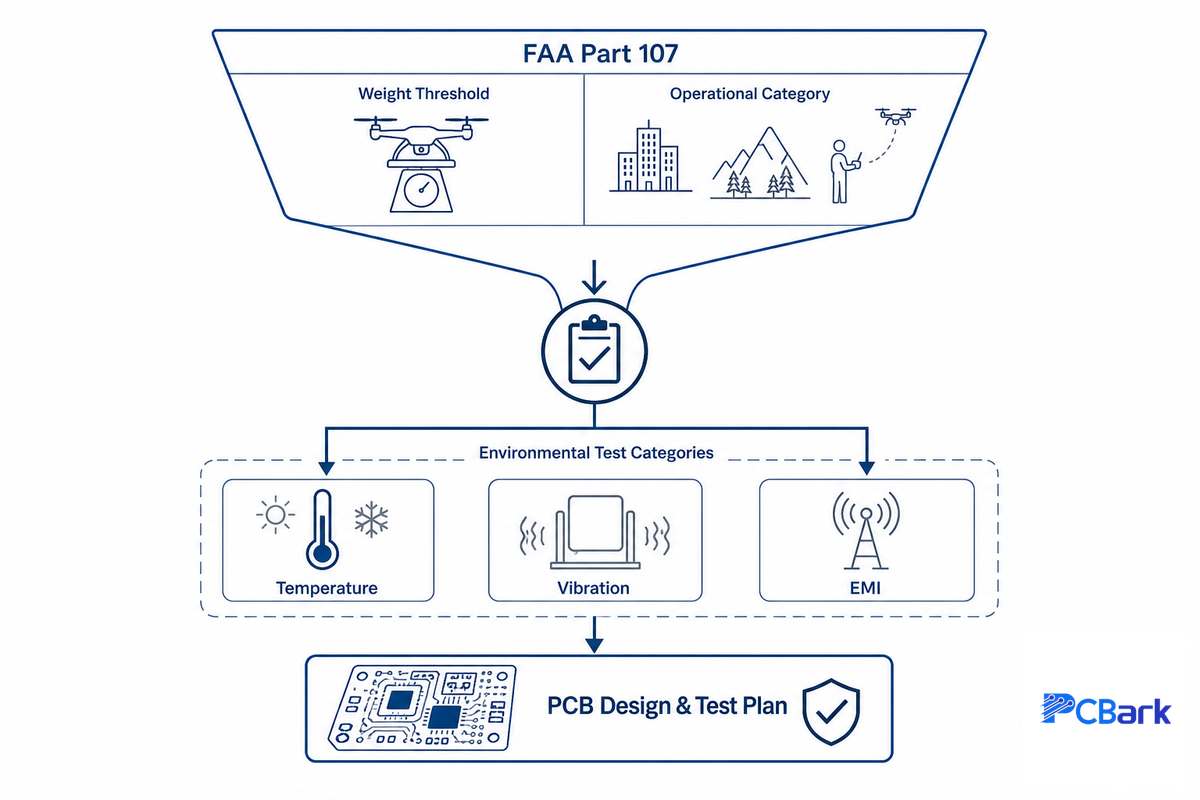
Für ein kommerzielles Drohnenprogramm sind zwei regulatorische Bezugspunkte maßgeblich. Keiner davon ist optional: Beide bestimmen, welche Zuverlässigkeitsklasse und welche Umweltvalidierung das Programm benötigt.
In den Vereinigten Staaten regelt die FAA-Vorschrift Part 107 den Betrieb kleiner unbemannter Luftfahrtsysteme (sUAS) – der regulatorische Begriff für die Klasse unbemannter Luftfahrzeuge (UAVs), zu der die meisten kommerziellen Drohnenprogramme gehören. Als Luftfahrzeug ist dabei eines mit einem maximalen Startgewicht von weniger als 55 lbs definiert. Dieser Gewichtsschwellenwert legt fest, ob ein Luftfahrzeug als sUAS gilt – er bedeutet nicht, dass es überall ohne Einschränkungen fliegen darf. Nach Part 107 benötigen Sie weiterhin ein Remote Pilot Certificate, eine Drohnenregistrierung und müssen die Vorschriften von Part 107 einhalten. Grundsätzlich gilt Sichtverbindung; für den Betrieb im kontrollierten Luftraum ist eine Genehmigung der FAA erforderlich, und für Nachtflüge oder Flüge über Menschen gelten gesonderte Verfahren. Dennoch ist dies die regulatorische Betriebskategorie, für die nahezu alle in diesem Leitfaden behandelten kommerziellen Drohnen-Leiterplattenprogramme ausgelegt sind. Die vollständigen Luftfahrtvorschriften – Parts 25 und höher mit den Anforderungen an die Software- und Hardwareabsicherung nach DO-178 / DO-254 – gelten für zertifizierte Luftfahrzeuge, nicht für die sUAS, auf denen die meisten Drohnenelektronikprogramme basieren.
Bei der Umweltqualifizierung kommt DO-160 „Environmental Conditions and Test Procedures for Airborne Equipment“ als Referenz ins Spiel. Die Revision G (2010) von DO-160 ist seit einem Jahrzehnt die aktuelle Version und wird im Advisory Circular AC 21-16G der FAA angeführt. Das RTCA-Komitee SC-135 erarbeitet derzeit DO-160H, deren Veröffentlichung für 2026 erwartet wird. Prüfen Sie dies vor der Aufnahme in Ihren Vertrag bei RTCA oder Ihrem Prüflabor, da es zu Verzögerungen bei der Überarbeitung kommen kann. DO-160 legt konkrete Prüfkategorien für Temperatur, Vibration und EMI fest, die zertifizierte Avionik erfüllen muss. Der Standard bietet einen sehr guten technischen Rahmen für die Entwicklung eines Umweltprüfplans für Drohnen, auch wenn keine vollständige DO-160-Zertifizierung angestrebt wird, denn für sUAS-Elektronik ist eine DO-160-Zertifizierung nicht vorgeschrieben, anders als für zertifizierte Flugzeugavionik. Die für Ihr Programm relevanten Prüfkategorien – Temperaturwechsel, Vibration, EMI/EMV – zu übernehmen, ist ein praxisnaher Mittelweg: So erhalten Sie einen soliden Validierungsplan ohne die vollen Kosten einer Avionikzertifizierung.
Transparente Grenzen unserer Fertigungsmöglichkeiten
Die Drohnen-Leiterplattenprogramme von PCBark sind auf den zivilen und kommerziellen Einsatz ausgelegt – in der Landwirtschaft, bei industriellen Inspektionen und in der Logistik sowie für Verbraucher- und Prosumer-Drohnen. PCBark ist kein nach AS9100 registriertes Unternehmen für Luft- und Raumfahrtqualität und auch nicht bei ITAR registriert. Daher ist PCBark nicht geeignet, wenn Ihr Drohnenelektronikprogramm der Verteidigungskontrolle oder den ITAR-Vorschriften unterliegt. Diese Abgrenzung entspricht unserem Ansatz bei Leiterplatten für die Luft- und Raumfahrt.
Die Matrix mit 9 Drohnen-Einsatzprofilen und Zuverlässigkeitsklassen
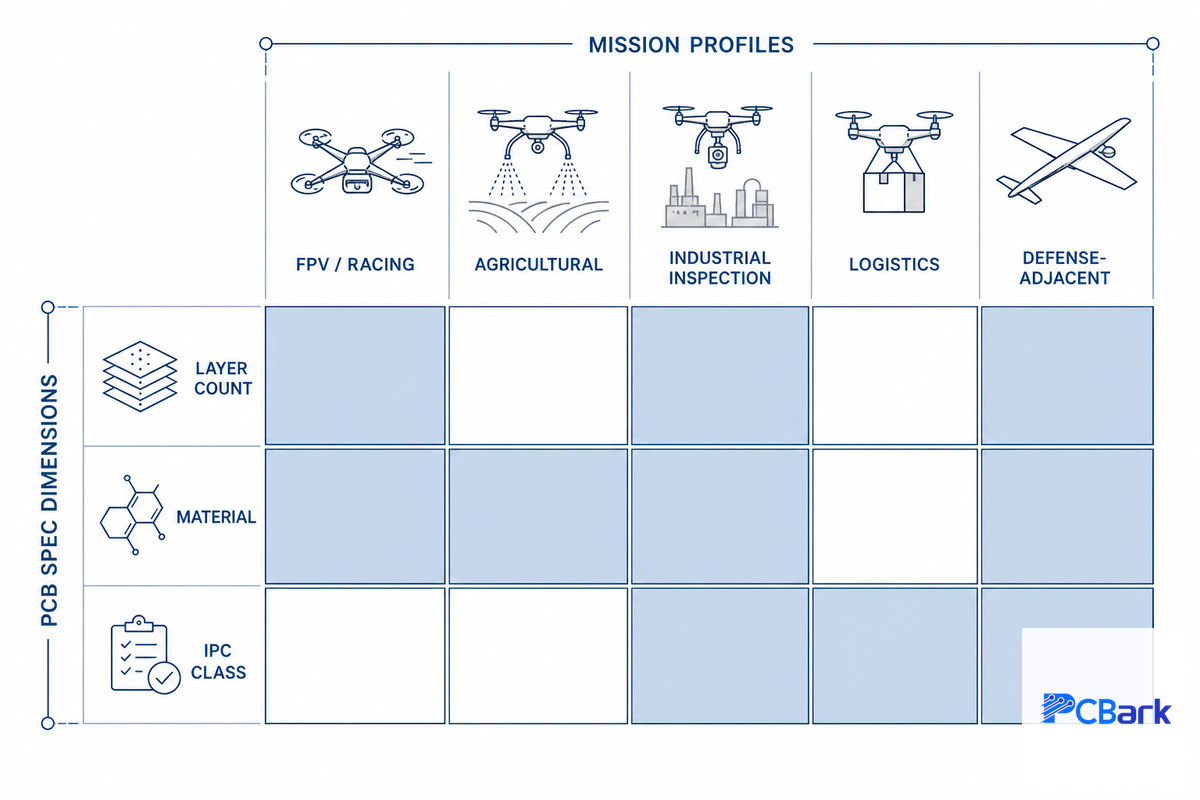
Fassen Sie die oben getroffenen Entscheidungen zu Material, IPC-Klasse und Lagenzahl in einer Übersicht zusammen, die Ihnen bei der Zuordnung Ihres Programms zu einer Leiterplattenspezifikation hilft: Anhand des Drohnen-Einsatzprofils lässt sich schnell eine sinnvolle Ausgangsspezifikation festlegen, bevor eine DFM-Analyse erfolgt.
| Einsatzprofil | Lagenzahl | Material | IPC-Klasse | Schutzlack |
|---|---|---|---|---|
| FPV / Rennen (Freizeit) | 4 | Standard-FR4 | Klasse 2 | Optional |
| FPV / Rennen (Wettbewerbe) | 4 | Hoch-Tg-FR4 | Klasse 2 | Empfohlen (häufige harte Landungen) |
| Landwirtschaftliche Sprühdrohnen | 6 | Hoch-Tg-FR4 | Klasse 2 | Erforderlich (Feuchtigkeit, Chemikalien) |
| Landwirtschaftliche Kartierung / Vermessung | 6 | Hoch-Tg-FR4 | Klasse 2 | Erforderlich (Staub, Luftfeuchtigkeit) |
| Industrielle Inspektion (visuell / für das Wärmemanagement, Sichtverbindung) | 6 | Hoch-Tg-FR4, Hybrid-RF für Langstreckenverbindungen | Klasse 2 | Erforderlich |
| Industrielle Inspektion (planmäßiger BVLOS-Betrieb) | 6 | Hoch-Tg-FR4, Hybrid-RF für Langstreckenverbindungen | Klasse 3 | Erforderlich |
| Logistik / Lieferung (kurze Reichweite) | 8 (AIO) | Hoch-Tg-FR4 + Starrflex-Verbindungen | Klasse 2 | Erforderlich |
| Logistik / Lieferung (planmäßiger BVLOS-Betrieb über Menschen) | 8 (AIO) | Hoch-Tg-FR4 + Starrflex-Verbindungen | Klasse 3 | Erforderlich |
| Verteidigungsumfeld / ISR | 8+ | Hoch-Tg-FR4 + Rogers-RF-Bereiche | Klasse 3 + programmspezifische Qualifizierung | Erforderlich |
Betrachten Sie dies als Ausgangspunkt für eine Angebotsanfrage und nicht als Ersatz für eine DFM-Analyse – ungewöhnliche Anforderungen an Nutzlast, Flughöhe oder Betriebszyklus können dazu führen, dass ein Programm eine oder mehrere Zeilen nach oben oder unten rückt. Die Matrix erspart Ihnen, unvorbereitet in ein Gespräch mit einem Leiterplattenhersteller zu gehen und lediglich eine Lagenzahl, aber keine nachvollziehbaren Gründe für die gewählte Klasse und die verwendeten Materialien nennen zu können. Die Leiterplattenfertigung für Drohnen von PCBark nutzt diese Matrix als Grundlage für eine erste Spezifikation, wenn Kunden mit der Prototypenphase beginnen – noch vor der DFM-Analyse.
Fertigung, Bestückung und Qualitätskontrolle
Die Leiterplattenbestückung für Drohnen folgt demselben Fertigungs- und Bestückungsablauf wie bei jeder Multilayer-Leiterplatte, ergänzt um einige drohnenspezifische Prüfpunkte.
Die Leiterplattenfertigung für Drohnen umfasst grundsätzlich dieselben Schritte wie die einer Multilayer-Leiterplatte: Belichtung und Ätzen der Innenlagen, Verpressung, Bohren, Kupfergalvanisierung, Bearbeitung der Außenlagen, Lötstoppmaskenauftrag, Oberflächenfinish, Siebdruck und Vereinzelung. Bei Drohnen stehen jedoch zwei Schritte über den üblichen industriellen Verfahren: die Kontrolle des Kupfergewichts der Versorgungslagen, damit die oben genannte Stromtragfähigkeit erreicht wird, und die Auslegung der Via-Struktur bei Starrflex- oder Hybrid-Lagenaufbauten. Bei diesen Leiterplatten kann eine ungünstige Via-Position unter Vibration eine Spannungskonzentration verursachen und nicht nur die Verbindung beeinträchtigen. Hier zahlt sich auch die DFM-Analyse aus: Bei einer kundenspezifischen Leiterplattenfertigung ohne DFM-Prüfung der Platzierung von Schaltreglern und der thermischen Entlastung von Spannungsreglern – die unter Dauerlast häufig 20-30°C heißer laufen als der Nennwert im Datenblatt – zeigen sich Fertigungsprobleme eher auf dem Prüfstand als im Datenblatt.
Was die Qualitätskontrolle auf einer Drohnen-Leiterplatte tatsächlich prüft
- AOI (automatische optische Inspektion) prüft vor dem Einschalten der Leiterplatten, ob Lötstellen fehlen oder Bauteile falsch platziert sind.
- Die Röntgenprüfung stellt sicher, dass Lötstellen unter BGAs und verdeckte Vias frei von Hohlräumen sind und die oben genannten IPC-Grenzwerte für Klasse 2/3 einhalten.
- Bei der elektrischen Prüfung werden Durchgängigkeit und Isolation jeder gefertigten Leiterplatte geprüft, nicht nur einer Stichprobe.
- Vibrationstests (üblicher Frequenzbereich: 10-2000 Hz) und Temperaturwechseltests (typischerweise -20°C bis 60°C) prüfen die oben festgelegten Konstruktionsanforderungen anhand eines realistischen Einsatzprofils und nicht nur mit einem einfachen Durchlauf oder einer Temperaturhalteprüfung.
Bitten Sie den Hersteller vor Produktionsfreigabe um Angaben zu seinen DFM-Prozessen, darunter ein Reflow-Prozessprofil mit Spitzentemperaturen von 245-260°C für alle Leiterplatten (typisch für SAC-Lot), ein Materialzertifizierungspaket, übliche Daten zur differentiellen Impedanz von 50 oder 90 Ohm für RF- oder USB-Verbindungen sowie die vollständigen Rückverfolgbarkeitsdaten der Charge. Warten Sie damit nicht, bis bereits ein Fehler im Einsatz aufgetreten ist. Rückverfolgbarkeit macht den Unterschied zwischen einem Feldausfall und einer gezielten Untersuchung der betroffenen Charge aus – ein Prozess, der Stunden statt Wochen dauert. Sie ist eine angemessene Erwartung an jeden Hersteller mit standardmäßiger AOI und Röntgenprüfung. Unternehmen, die beim selben Hersteller vom Prototypen zur schlüsselfertigen Leiterplattenbestückung für die Serienfertigung wechseln, sollten außerdem sicherstellen, dass der Hersteller AOI und Röntgenprüfung standardmäßig anbietet. Vermeiden Sie nach Möglichkeit einen Lieferantenwechsel zwischen Prototypen- und Serienfertigung, um zusätzliche Prozessschwankungen zu minimieren.
Branchenausblick: Was sich bei Drohnenelektronikprogrammen ändert
Kurzfristig werden die Spezifikationen für Drohnen-Leiterplatten wahrscheinlich stärker durch regulatorische als durch technische Anforderungen geprägt. Mit der zunehmenden routinemäßigen Nutzung kommerzieller sUAS für Flüge außerhalb der Sichtverbindung (BVLOS) und Flüge über Menschen dürften FAA und internationale Behörden die Betriebsbedingungen für Drohnen nach Part 107 weiter einschränken. Damit steigen die Zuverlässigkeitserwartungen an die Bordelektronik auch bei Programmen ohne Bezug zu einem Verteidigungs- oder Luft- und Raumfahrtvertrag. Für eine Logistikdrohne auf planmäßigen BVLOS-Routen über Menschen gelten grundlegend andere Folgen möglicher Ausfälle als für einen einzelnen Hobbybetreiber mit Sichtverbindung und demselben Luftfahrzeug. Die Leiterplattenspezifikationen müssen dieser Entwicklung folgen. Bei Produktzyklen für 2026-2027 müssen IPC-Klasse und Umweltvalidierungsplan jetzt überprüft werden – sie sollten nicht erst bei der anfänglichen Zertifizierung zur Sprache kommen.
Bei Drohnentechnologien, die zunehmend mit Elektronik und IoT im Allgemeinen zusammenwachsen, zeichnet sich der Trend zu All-in-one-Leiterplatten (AIO-Leiterplatten) ab, die Flugsteuerung, ESC und Stromverteilung auf einer einzigen Leiterplatte vereinen. Starrflex-Leiterplatten kommen zunehmend auch bei Verbindungen zu Gimbals und Nutzlastfächern zum Einsatz, nicht mehr nur bei Drohnen mit faltbaren Armen. So können Entwickler die Zahl der Steckverbinder verringern, ohne das Gewicht zu erhöhen. Die Marktdaten für den gesamten Leiterplattensektor – ein geschätzter niedriger zweistelliger Milliardenbetrag von rund $80B im Jahr 2025 und eine gemeldete durchschnittliche jährliche Wachstumsrate im mittleren einstelligen Prozentbereich bis in die frühen 2030er-Jahre, laut mehreren Marktforschungsunternehmen; die genauen Zahlen unterscheiden sich je nach Quelle und Methodik – geben einen Überblick über Veränderungen bei Fertigungskapazitäten und Materialien. Sie dienen jedoch nur als Hintergrund; für diesen Ausblick sind regulatorische Anforderungen und Zuverlässigkeitsplanung entscheidender.
Häufig gestellte Fragen
Diese häufig gestellten Fragen zum Leiterplattendesign für Drohnen behandeln die Themen, die nach der Konzeptphase eines Programms am häufigsten aufkommen.
Frage: Wie stelle ich sicher, dass meine Drohnen-Leiterplatte internationalen Normen entspricht?
Antwort anzeigen
Wie immer gilt: Verlieren Sie sich nicht in allgemeinen Designleitfäden, sondern konzentrieren Sie sich auf die Normen, die tatsächlich für Ihr Produkt gelten. Für fast jede kommerzielle Drohnenelektronik sind das IPC-A-610 (Klasse und Revision in jeder Angebotsanfrage angeben – aktuell Rev J), IPC-2152 für die Auslegung der Stromtragfähigkeit und FAA Part 107 für den kommerziellen Betrieb in den USA. Prüfen Sie mit Ihrem Hersteller, welche Revision zertifiziert ist, denn die Abnahmekriterien ändern sich zwischen den Versionen.
Frage: Wie reduziere ich EMI in meinem Drohnen-Leiterplattendesign?
Antwort anzeigen
Wenn das Layout es zulässt, halten Sie RF- und Versorgungsleiterbahnen möglichst weit voneinander entfernt und führen Sie unter jeder Leiterbahn mit kontrollierter Impedanz eine durchgehende Massefläche. Stellen Sie sicher, dass Versorgungsschienen für GPS-, Telemetrie- oder Videoempfänger vor den Empfängern mit einem LC-Filter oder einer Ferritperle entstört werden. Viele EMI-Probleme bei Drohnen-Leiterplatten lassen sich auf eine Unterbrechung der Massefläche unter einer Antennenleiterbahn oder eine Schaltregler-Leiterbahn in der Nähe eines Empfängereingangs zurückführen. Beheben Sie solche Probleme durch ein sauberes Layout, bevor Sie Abschirmungen einsetzen.
Frage: Wie berücksichtige ich Vibrationen beim Leiterplattendesign für Drohnen?
Antwort anzeigen
Sichern Sie schwere Bauteile wie Steckverbinder, große Kondensatoren und hohe Induktivitäten mechanisch, statt sich allein auf Lötstellen als tragende Verbindung zu verlassen. Montieren Sie Flugsteuerung und IMU, sofern das Layout es zulässt, auf vibrationsdämpfenden Abstandshaltern. Auf der Leiterplatte helfen dickere Substrate, zusätzliche Kupferflächen und eine Positionierung der Befestigungsbohrungen außerhalb der dominanten Resonanzfrequenzen des Motors, damit die Eigenresonanz der Leiterplatte nicht in den Vibrationsbereich fällt, den die Motoren tatsächlich erzeugen. Überprüfen Sie das Ergebnis anhand eines Vibrationsprofils, das auf den tatsächlichen Fluglasten basiert, und nicht mit einem Sinusdurchlauf bei nur einer Frequenz.
Frage: Welches Leiterplattenmaterial sollte ich für GPS-Antennen in Drohnen verwenden?
Antwort anzeigen
Für eine passive GPS-Antenne in einer Drohne für Verbraucher mit kurzer Reichweite eignet sich ein einfaches FR4-Substrat gut. Bei einem kommerziellen Produkt, bei dem eine vorhersehbare Positionsgenauigkeit wichtig ist, bietet ein RF-Laminat aus der Rogers-Familie jedoch eine bessere Stabilität der abgestimmten Antennenfrequenz über den Temperaturbereich, dem die Drohne ausgesetzt ist – kühl in großer Höhe und warm am Boden. Denn seine Dielektrizitätskonstante ändert sich bei Temperaturschwankungen weniger stark als die von FR4. Viele Projekte kombinieren beide Materialien in einem hybriden Lagenaufbau: Das leistungsfähige, teure RF-Laminat kommt nur dort zum Einsatz, wo es gebraucht wird – im Antennenbereich –, während für den Rest FR4 verwendet wird.
Frage: Warum ist die Auswahl des Leiterplattenmaterials bei Drohnen so wichtig?
Antwort anzeigen
Warum ist das richtige Material wichtig? Weil sich ein ungeeignetes Material erst im Einsatz als Problem bemerkbar macht und nicht bloß als Zahl in den Spezifikationen. Eine zu schwere Leiterplatte verkürzt die Flugzeit. Fehlt eine ausreichende thermische Reserve, kann ein ESC seine Ausgangsleistung während des Flugs drosseln, obwohl gerade dann die maximale Leistung benötigt wird. Und ein Antennenbereich mit dem falschen Dielektrikum verringert die effektive Reichweite. Das zeigt sich als „Verbindungsproblem“, ist aber tatsächlich ein Materialfehler, der bereits im primären Lagenaufbau angelegt ist.
Frage: Wie kann ich das Wärmemanagement meiner Drohnen-Leiterplatte verbessern?
Antwort anzeigen
Thermische Vias unter den MOSFETs jedes ESC und anderen Bauteilen mit hoher Wärmeentwicklung leiten Wärme auf die inneren oder rückseitigen Kupferlagen ab. Diese Maßnahme kann den größten einzelnen Beitrag zur Verbesserung des Leistungsbereichs einer Drohne leisten. Ein enges Raster kleiner thermischer Vias unter einem heißen QFN- oder MOSFET-Gehäuse leitet Wärme deutlich schneller vom Chip ab als dessen integrierte Kupferfläche. Weitere Maßnahmen für das Wärmemanagement sind dickere Kupferlagen (2 oz ist bei Versorgungslagen Standard, bei kritischen ESC-Lagen 3-4 oz), die sowohl Strom führen als auch Wärme ableiten; eine Platzierung leistungsstarker Bauteile, an der sie in großer Höhe vom Propellerwind erreicht werden, statt sie zu gruppieren; und eine thermische Simulation bereits während der Entwicklung. So lassen sich Hotspots frühzeitig lokalisieren, statt erst nach der Bestückung, wenn Änderungen deutlich teurer sein können. Ohne thermische Simulation stoßen Leiterplatten häufig genau dann an ihre Temperaturgrenzen, wenn die höchste Leistung gefordert wird.
Warum wir diesen Leitfaden schreiben
PCBark fertigt alle unsere Leiterplatten für Drohnen, Luft- und Raumfahrt, Robotik und Medizin nach einem IPC-Qualitätsstandard der Klasse 2/3. Die hier aufgeführten Abnahmekriterien entsprechen daher den Kriterien, die auch bei unseren eigenen Prüfungen gelten. Dieser Leitfaden zum Leiterplattendesign und zur Leiterplattenfertigung für Drohnen beantwortet die Fragen, die unsere Ingenieure am häufigsten von Teams hören, die zwischen Klasse 2 und Klasse 3 abwägen oder eine Angebotsanfrage mit gleich mehreren Normen einordnen müssen.
Referenzen und Quellen
- Zertifizierte Fernpiloten einschließlich gewerblicher Betreiber — Federal Aviation Administration
- AC 21-16G, RTCA Document DO-160 Versions D, E, F and G — Federal Aviation Administration
- DO-160 Umweltbedingungen und Prüfverfahren für Bordausrüstung — RTCA
- Anforderungen an gelötete elektrische und elektronische Baugruppen (IPC) — NASA Jet Propulsion Laboratory
- Seminar zu Qualitätsnormen für die Fertigungsqualität — NASA Electronic Parts and Packaging Program
- Neue Zusammenhänge zwischen elektrischem Strom und Temperaturanstieg in Leiterbahnen gedruckter Leiterplatten — Purdue University
- Entwurf eines dreiphasigen Steuerungssystems für bürstenlose Gleichstrommotoren — California Polytechnic State University
Verwandte Artikel
- Leiterplatten für die Luft- und Raumfahrt: Umfassender Leitfaden zu Design, Normen und Fertigung — dieselbe transparente Abgrenzung zu ITAR und AS9100 gilt auch für Elektronik in der zivilen Luftfahrt
- Leiterplattendesign für Robotik: Motorstörungen, Vibration und Zuverlässigkeit — behandelt ebenfalls die oben erläuterten Anforderungen an Vibrationsfestigkeit und die Auslegung bei Motorstörungen
- Leiterplatten für die Medizintechnik: Umfassender Leitfaden zu Design, Fertigung und Bestückung — zeigt, wie die Auswahl der IPC-Klasse in einem anderen Bereich mit hohen Zuverlässigkeitsanforderungen funktioniert