Contactez PCBark


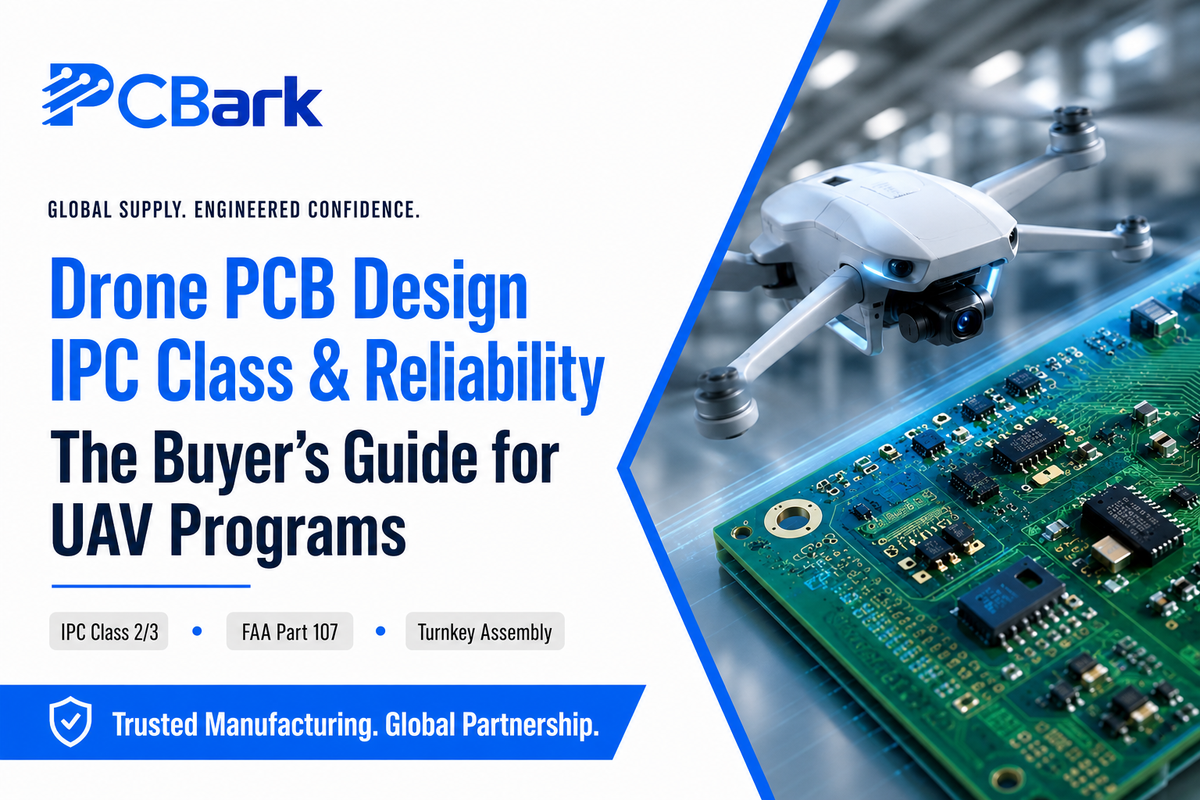
Un circuit imprimé pour drone regroupe le contrôleur de vol, les variateurs de moteur et la distribution électrique sur un même assemblage soumis à des contraintes de poids. Il doit résister aux vibrations continues et rester électriquement silencieux à proximité de ses propres liaisons de commande et vidéo.
Caractéristiques en bref
| Nombre de couches typique | 4 (contrôleur de vol autonome), 6 (ESC intégré), 8 (tout-en-un avec VTX + PDB) |
| Substrats courants | FR4 standard, stratifiés RF Rogers (sections d’antenne), rigide-flexible en polyimide (bras pliables) |
| Plage des classes de fiabilité | IPC-A-610 classe 2 (applications commerciales et grand public) à classe 3 (logistique et secteurs proches de la défense) |
| Référence pour le courant admissible | IPC-2152 (moderne) et tableaux historiques IPC-2221 |
| Références réglementaires | FAA Part 107 (sUAS <55 lb), qualification environnementale DO-160G (uniquement pour les programmes de niveau avionique) |
Il doit répondre à toutes les exigences d’un circuit imprimé électronique embarqué classique, auxquelles s’ajoutent trois contraintes que, à ma connaissance, aucune autre carte commerciale ne rencontre simultanément. Pour une masse typique de cellule comprise entre 250g et 2kg et une batterie de 11,1-22,2V (3S-6S), le circuit doit rester assez léger pour permettre le vol, assez robuste pour résister aux vibrations incessantes des moteurs et suffisamment silencieux électriquement pour ne pas perturber les liaisons de commande 2.4GHz et vidéo 5.8GHz situées à quelques millimètres de ces pistes de commutation fortement sollicitées. Ne résoudre qu’un seul de ces problèmes aboutit à un circuit impossible à faire voler, à une défaillance prématurée ou à une perte de la liaison de commande ou vidéo.
Un circuit imprimé pour drone, aussi appelé circuit de drone ou simplement PCB pour drone, relie mécaniquement et électriquement le contrôleur de vol, les variateurs de moteur, la distribution électrique et les sous-systèmes de capteurs et de radio. Contrairement à un circuit imprimé IoT stationnaire, il doit à la fois réduire le poids au minimum, résister aux vibrations continues, dissiper la chaleur des variateurs de moteur et préserver l’intégrité des signaux GPS et des liaisons de commande. Ces quatre contraintes se renforcent mutuellement au lieu de se compenser facilement.
Ce qu’un circuit imprimé pour drone doit réellement endurer
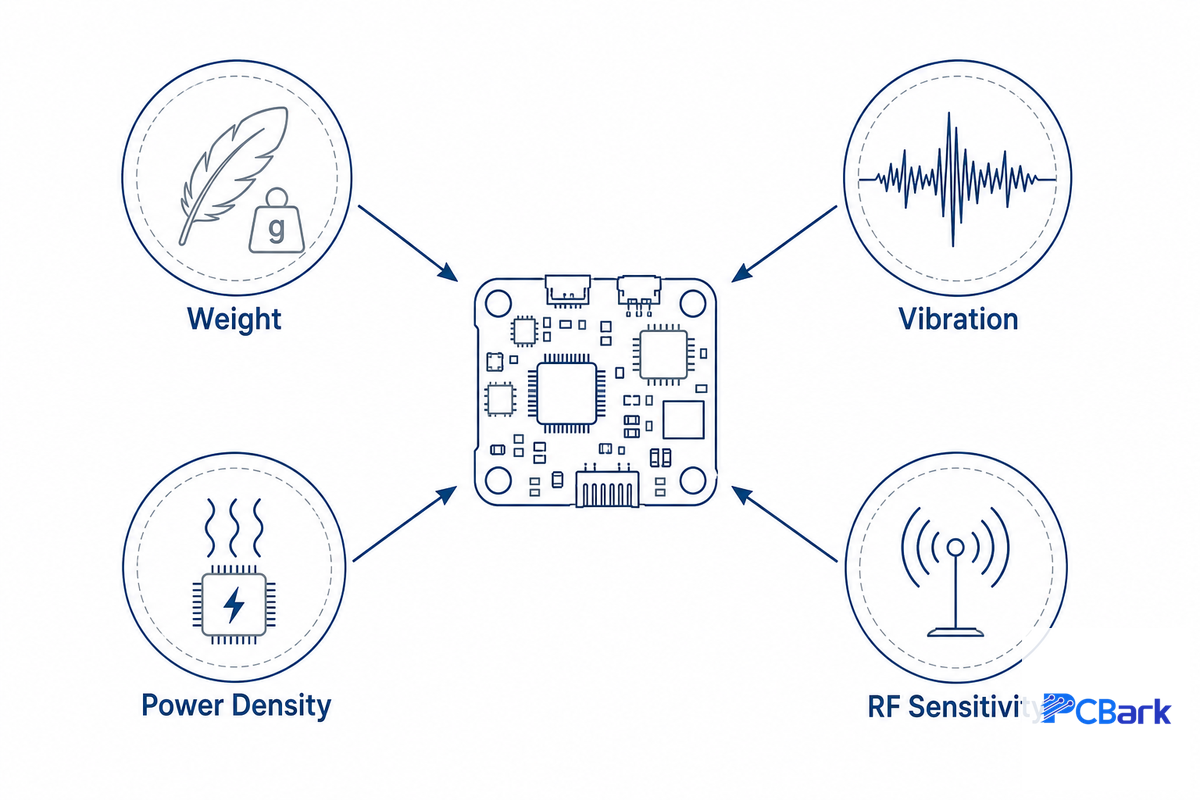
Un circuit imprimé pour drone doit supporter simultanément quatre contraintes : limites de poids strictes, vibrations continues des moteurs, forte densité de puissance des variateurs de moteur et sensibilité RF des liaisons de commande et vidéo basse puissance partageant le même petit circuit. Chaque choix ultérieur de matériau, de nombre de couches et de classe de fiabilité dans ce guide découle d’une ou plusieurs de ces quatre contraintes, présentées ci-dessous :
- Poids : chaque gramme de cuivre, de substrat ou de connecteur économisé peut prolonger le temps de vol ou augmenter la charge utile en conséquence.
- Vibrations — les moteurs sans balais et le déséquilibre des hélices produisent en continu, sur l’ensemble de la cellule, des contraintes mécaniques à large spectre, et non des chocs occasionnels.
- Densité de puissance — les variateurs de moteur peuvent faire circuler des dizaines d’ampères dans un circuit qui doit rester froid au toucher, sans ventilateurs.
- Sensibilité RF — les liaisons vidéo et télémétrie reposent sur des récepteurs de très faible puissance qui partagent le circuit avec les circuits les plus bruyants.
Aucune de ces contraintes n’est propre aux drones : la résistance aux vibrations est courante dans l’électronique automobile et l’isolation RF sur les circuits à signaux mixtes va de soi. Ce qui est moins courant, c’est de devoir réunir les quatre sur quelques centimètres carrés de circuit, avec une contrainte de poids sans concession. En pratique, un circuit qui répond à trois contraintes sur quatre et en néglige une seule échoue quand même : un circuit léger et silencieux qui surchauffe en plein vol est tout aussi cloué au sol qu’un circuit bien refroidi qui perd sa liaison vidéo. C’est pourquoi un projet électronique de drone exige d’examiner les spécifications du circuit imprimé à l’échelle du programme, plutôt que de s’en tenir à la simple liste de contrôle (« suivre les bonnes pratiques ») décrite dans la matrice des 9 classes d’utilisation des drones ci-dessous. Ces mêmes principes de fiabilité — intégrité des joints de soudure sous vibration prolongée et isolation nette des signaux — sont précisément ceux que les normes de qualité d’assemblage électronique de la NASA (Programme NASA EEE sur les composants et les boîtiers) visent à faire respecter, à une échelle physique plus réduite.
Composants principaux : contrôleur de vol, IMU, ESC et distribution électrique
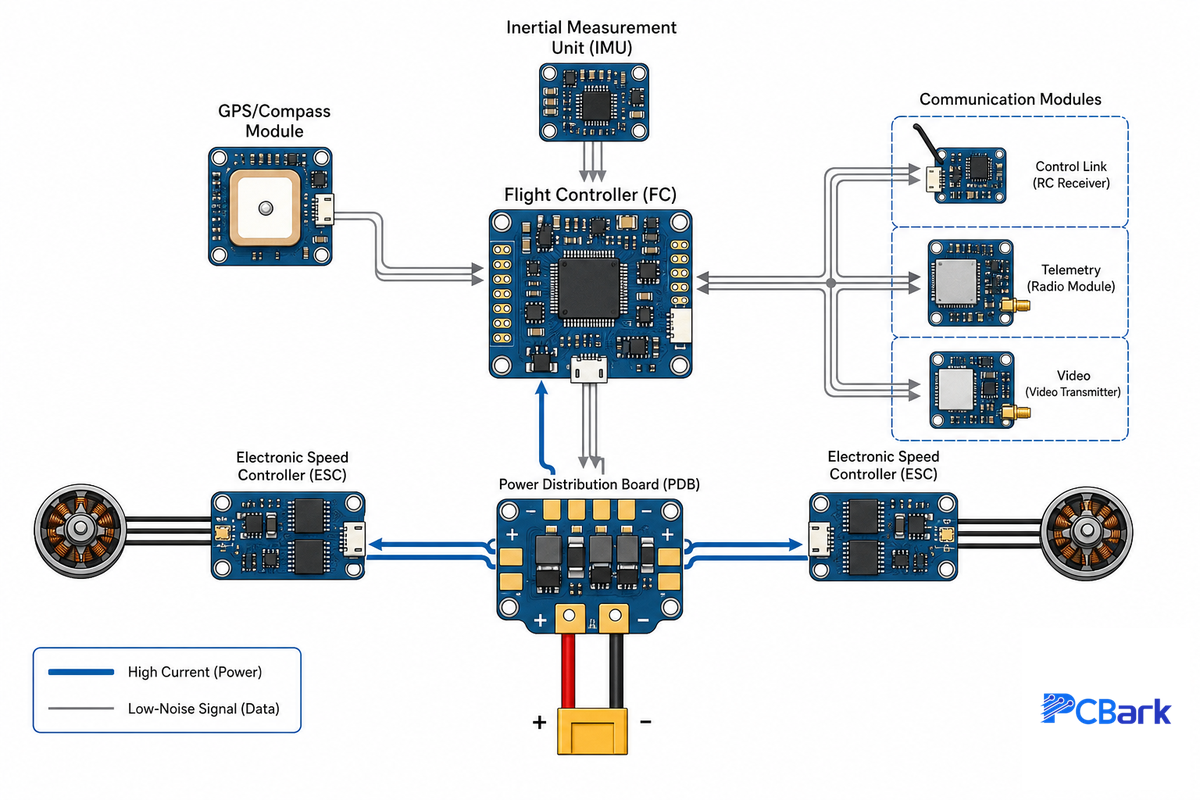
L’architecture électronique d’un drone se décompose en plusieurs blocs fonctionnels, chacun déterminant des choix de routage et de spécification en aval. Les critères de soudage et de contrôle qui qualifient ces sous-systèmes découlent des mêmes exigences IPC applicables aux assemblages soudés, répertoriées par la NASA JPL pour son propre matériel de vol. Qu’on l’appelle carte principale ou carte de commande, c’est là que les lignes de capteurs analogiques, les signaux de commande numériques et l’alimentation à découpage doivent coexister sur un seul PCB multicouche. C’est aussi pourquoi la nomenclature (BOM) et le placement des composants sur le circuit comptent autant que le schéma lui-même.
| Sous-système | Fonction | Impact sur la conception |
|---|---|---|
| Contrôleur de vol (FC) | Un microcontrôleur (MCU) qui exécute des algorithmes de stabilisation et transmet les commandes moteur des centaines de fois par seconde. Il communique avec l’extérieur par un port USB qui permet de charger et de configurer le micrologiciel. | Nécessite une alimentation stable et peu bruitée, ainsi que des pistes courtes et appairées vers son IMU. |
| Unité de mesure inertielle (IMU) | Associe un gyroscope et un accéléromètre pour mesurer l’orientation, la vitesse angulaire et l’accélération, et assurer la stabilité en vol. | Doit être éloignée des trajets du courant moteur et des régulateurs à découpage, idéalement près du centre de gravité. |
| Variateur électronique de vitesse (ESC) | Convertit les commandes du FC en signaux d’entraînement triphasés pour les moteurs sans balais. | C’est le sous-système qui transporte le courant le plus élevé sur le circuit ; il détermine la masse de cuivre et la conception thermique. |
| Carte de distribution électrique (PDB) | Gère l’alimentation en répartissant la tension de la batterie entre les alimentations régulées du FC, des périphériques et du système vidéo. | Nécessite des domaines d’alimentation distincts pour empêcher le bruit des moteurs de se coupler aux rails logiques. |
| Module GPS / boussole | Fournit la position et le cap nécessaires au vol autonome et au retour au point de départ. | Très sensible aux interférences électromagnétiques (EMI) ; généralement isolé sur un mât ou dans un module externe. |
| Modules de communication (liaison de commande, télémétrie, transmission vidéo) | Liaisons de commande, de télémétrie et vidéo FPV sur 2.4 GHz / 5.8 GHz | Nécessitent des pistes d’antenne à impédance contrôlée ; leur portée diminue fortement si l’adaptation est mauvaise. |
Quel est le meilleur nombre de couches pour le circuit imprimé d’un contrôleur de vol de drone ?
Le nombre de couches idéal dépend du niveau d’intégration : un contrôleur de vol autonome (FC et capteurs, avec les ESC sur des circuits séparés) se contente généralement de 4 couches ; intégrer les ESC sur le même PCB impose au moins 6 couches ; et une conception entièrement intégrée qui comprend aussi un émetteur vidéo et toute la distribution électrique nécessite généralement 8 couches. Le nombre de couches relève avant tout du routage et de la gestion thermique, et non d’un levier de réduction des coûts.
Un empilement de 4 couches place les couches de signaux supérieure et inférieure de part et d’autre d’un plan de masse et d’un plan d’alimentation internes. Le plan de masse propre au FC permet ainsi de préserver les bus SPI de l’IMU et du récepteur RF, sans surcoût. Le passage à 6 couches répond à la nécessité d’ajouter des couches internes transportant les phases moteur à fort courant sans perturber le plan d’alimentation situé sous les pistes de signaux. Réduire le nombre de couches pour diminuer le coût de fabrication d’une conception intégrée ne fait que reporter le problème sur les séparations du plan d’alimentation et le bruit RF.
La plupart des contrôleurs de vol peuvent fonctionner avec une pile de micrologiciels open source (Betaflight, ArduPilot, etc.) plutôt qu’avec une solution entièrement propriétaire. Pour la conception d’un circuit imprimé de drone, cela signifie que le micrologiciel suppose un brochage et une affectation des périphériques spécifiques. Lors de la finalisation de la disposition des connecteurs, vous devez donc savoir sur quelles affectations UART, I2C et SPI vous pouvez compter. Les cartes de développement pour amateurs conçues avec KiCad ou un logiciel similaire de conception de circuits imprimés, autour d’un ESP32 ou d’un microcontrôleur comparable, permettent de prototyper ce brochage sur établi. Mais un drone basé sur ESP32 et un contrôleur de vol commercial certifié répondent à des besoins réellement différents : l’un vise l’accessibilité aux amateurs de drones DIY, l’autre la répétabilité de la fabrication en série.
Contraintes de conception qui provoquent réellement la défaillance des circuits de drone
Les défaillances les plus courantes observées jusqu’à présent sur les circuits imprimés de drones en service se répartissent en trois grandes catégories : pistes sous-dimensionnées pour le courant transporté ; défaillance des joints de soudure due aux vibrations ; et bruit RF couplé depuis le circuit d’alimentation vers le récepteur.
📐 Note d’ingénierie — dimensionnement d’une piste de phase moteur
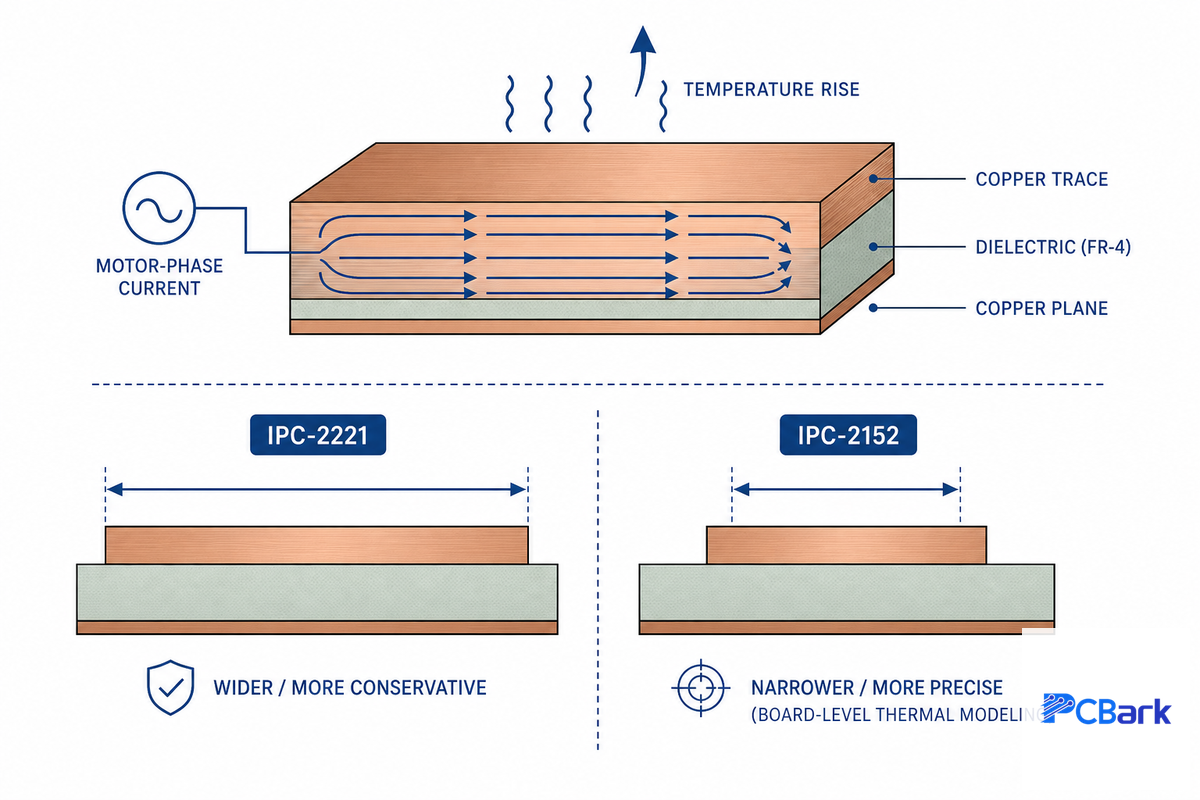
Prenons un courant de phase moteur de 15A sur une piste externe (couche extérieure), avec une hausse de température prudente de 10°C. En appliquant la formule classique IPC-2221 pour les conducteurs externesI = k × ΔT0.44 × A0.725, avec k = 0.048, la résolution pour obtenir la section A donne environ 685 mil². Avec du cuivre de 1 oz (épaisseur de 1.378 mils), cela correspond à une largeur de piste d’environ 500 mils (12,7mm), si large que la plupart des sections d’alimentation de drones spécifient plutôt du cuivre de 2 oz. Cela réduit l’exigence de section de 685 mil² à environ 250 mils (6,35mm), une largeur bien plus réaliste pour le routage d’une section ESC compacte.
Ce résultat pour une piste de variateur de moteur est très prudent, car la formule IPC-2221 sous-jacente pour le courant admissible a été établie à partir d’un modèle à piste unique. La norme IPC-2152 est plus récente pour ce type de calcul de courant admissible : elle modélise explicitement la diffusion thermique à l’échelle du circuit, la proximité des plans et la présence de plusieurs pistes adjacentes. L’étude indépendante de corrélation entre température et piste menée par Purdue University et un mémoire de Cal Poly analysent tous deux précisément ce cas pour un contrôleur de moteur triphasé, plutôt que le modèle simpliste utilisé dans les tableaux IPC-2221. La norme IPC-2152 est aujourd’hui souvent citée dans les travaux de conception pour ce calcul, mais l’ancienne norme IPC-2221 reste utilisée par habitude dans de nombreux conseils généralistes sur les circuits imprimés pour drones. Il est donc utile de demander quelle norme le fabricant de circuits imprimés applique dans son analyse DFM.
Le deuxième mode de défaillance, les vibrations, est omniprésent et non intermittent. Les moteurs de drone transmettent des vibrations mécaniques à large bande, d’environ 10 Hz à plusieurs kHz selon leur vitesse de rotation et l’équilibrage des hélices ; ces vibrations sont constantes et non assimilables à des chocs occasionnels. À la longue, ces contraintes provoquent la rupture par fatigue des joints de soudure de composants lourds (BGA, connecteurs d’alimentation, modules RF blindés). Ces défaillances peuvent survenir bien avant que le matériau du circuit lui-même ne fatigue. Les mesures d’atténuation sont des pratiques courantes dans l’électronique aérospatiale et automobile : les composants lourds doivent être fixés mécaniquement (par points de colle ou collage) en plus de la soudure ; les IMU doivent être isolées des principales sources de vibrations ; et les essais vibratoires doivent reproduire les profils de charge réels en vol, plutôt que de se limiter à une fréquence unique.
Le troisième problème est le brouillage RF, qui relève presque toujours du routage plutôt que des composants. Il est généralement causé par une piste de commutation adjacente à fort courant, couplée à un récepteur GPS ou de télémétrie par un plan d’alimentation partagé, le rayonnement d’une piste non blindée ou une discontinuité du trajet de retour dans le plan de masse sous un signal à impédance contrôlée. Avant tout essai CEM, les mesures les plus simples consistent à réserver une zone de masse propre aux circuits RF, à éviter toute séparation du plan sous les pistes d’antenne et à ajouter un filtrage sur chaque rail d’alimentation des récepteurs sensibles. La plupart des cas d’interférences électromagnétiques inexpliquées sur le terrain remontent à l’une de ces trois causes, et non à un mystérieux problème d’intégrité des signaux à haute vitesse. La dissipation thermique des régulateurs à découpage voisins ne fait qu’aggraver le couplage.
Choix des matériaux : FR4, Rogers, rigide-flexible et cas d’utilisation
| Application | Matériau recommandé | Pourquoi |
|---|---|---|
| Contrôleur de vol / ESC généraliste | FR4 standard (Tg 130-140°C) | Coût minimal, adapté aux températures de fonctionnement habituelles |
| ESC intégré / émetteur vidéo haute puissance | FR4 à Tg élevée (170°C+) | Résiste au gauchissement et au délaminage sous l’effet prolongé de la chaleur de refusion et de fonctionnement |
| GPS / antenne longue portée, VTX haute puissance | Rogers ou stratifié RF similaire (empilement hybride avec FR4) | Les pertes diélectriques plus faibles et plus stables assurent une syntonisation constante de l’antenne malgré les variations de température |
| Bras pliables, interconnexions de nacelle stabilisée, châssis à espace limité | Circuit rigide-flexible en polyimide | Supprime les connecteurs au niveau d’une articulation mobile, ce qui réduit le poids et les points de défaillance |
La principale raison de choisir le FR4 par défaut est presque toujours son coût : les stratifiés RF haut de gamme (Rogers, etc.) coûtent généralement 3-8X plus cher par panneau que le FR4 standard, et les fabrications rigide-flexible présentent une prime similaire, d’environ 3-8X, par rapport aux équivalents rigides. Cette fourchette se retrouve régulièrement chez différents fabricants indépendants et doit donc être prise en compte dans votre estimation du prix des circuits imprimés pour drone (même si les multiplicateurs exacts varient selon la taille du panneau, le nombre de couches, l’épaisseur du circuit et le volume). Cette prime peut facilement se justifier pour une zone localisée qui en a absolument besoin (un bras pliant ou une portion de piste d’antenne), mais elle est difficile à justifier pour un panneau entier. Pour la plupart des conceptions en Rogers et/ou rigide-flexible, cela se traduit par un empilement hybride où seules les zones nécessaires du circuit utilisent un matériau spécial. Les contraintes de conception rigide-flexible et les calculs du rayon de pliage sont traités ailleurs et je n’ai pas la place de les aborder en détail ici ; à retenir pour un projet de drone : le rigide-flexible apporte un avantage au niveau d’une articulation, pas à l’échelle de toute la cellule.
IPC classe 2 ou classe 3 : choisir le bon niveau de fiabilité
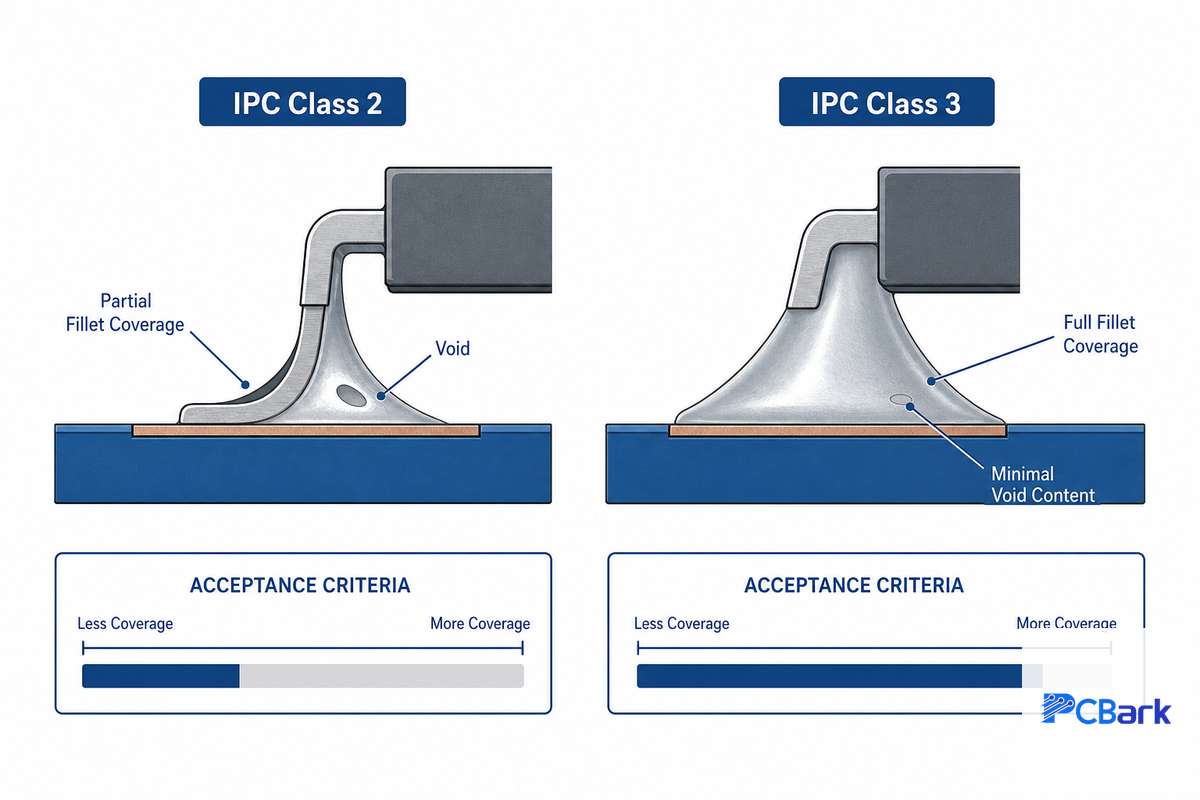
Presque tous les guides sur les circuits imprimés pour drones mentionnent les classes IPC 2 et 3, mais la plupart n’expliquent pas les conséquences concrètes de ce choix sur le terrain pour une conception de drone. C’est précisément ce que cette section entend clarifier.
La norme IPC-A-610, « Acceptabilité des assemblages électroniques » — également répertoriée par le Jet Propulsion Laboratory de la NASA comme norme de référence pour les assemblages soudés (la révision J était l’édition en vigueur au moment de la rédaction, mais des mises à jour périodiques sont publiées ; vérifiez la version dans votre référentiel de normes ou auprès de votre prestataire EMS avant de la citer) — définit les critères de contrôle d’un assemblage fini. La principale différence entre les classes IPC 2 et 3 tient à la marge de variation (esthétique ou mineure, liée à la qualité d’exécution) autorisée par la norme avant qu’une connexion soit jugée non conforme. Plusieurs sources s’accordent sur les différences entre les critères d’acceptation : la classe 2 exige qu’une partie importante de la surface du joint sur une broche soit recouverte de soudure (souvent estimée à >50 % de l’épaisseur de la broche et à environ 75 % du congé latéral pour les connexions en montage en surface), tandis que la classe 3 porte cette exigence à 100 % de la zone de connexion et limite davantage le taux de vides admissible dans un boîtier BGA à environ ~9 % (les valeurs exactes dépendent de la géométrie de la connexion et du composant concerné). En outre, tandis que la classe 2 tolère un léger « débordement » (une broche dépasse la couronne annulaire attendue dans un trou métallisé), la classe 3 exige son élimination complète.
« Le bon choix est la classe qui correspond à la criticité de votre produit, à son environnement d’utilisation et à son contexte réglementaire, sans en faire plus ni moins. »
| Type de programme de drone | Classe IPC recommandée | Pourquoi |
|---|---|---|
| FPV grand public / amateur, course (quadricoptère) | Classe 2 | Une défaillance entraîne le crash de l’appareil, mais pas un événement critique pour la sécurité ou la mission |
| Pulvérisation agricole, cartographie / relevés | Classe 2 (classe 3 si des vols commerciaux réguliers ont lieu au-dessus de personnes) | Un cycle de service prolongé et une exposition extérieure justifient au minimum la classe 2 ; les contraintes réglementaires peuvent imposer un niveau supérieur |
| Inspection industrielle (lignes électriques, torchères, espaces confinés) | Classe 2, avec passage vers la classe 3 pour les programmes BVLOS | Une défaillance de mission a un coût réel, sans généralement mettre des vies en danger |
| Logistique / livraison, opérations BVLOS prolongées | Classe 3 | Des opérations régulières continues au-dessus de personnes et de biens aggravent les conséquences d’une défaillance électronique en vol |
| Secteurs proches de la défense / renseignement, surveillance et reconnaissance (ISR) | Classe 3, avec qualification propre au programme | Les défaillances de mission et les obligations réglementaires de contrôle des exportations applicables aux programmes de défense sont toutes deux à prendre en compte — voir ci-dessous les limites de conformité |
📐 Note d’ingénierie
La classe 3 a un coût : les contrôles plus stricts, les vitesses de placement plus faibles et les reprises et rebuts supplémentaires qu’exige un circuit imprimé de classe 3 ajoutent généralement environ 15-30 % au coût unitaire par rapport à une fabrication similaire en classe 2. Choisir la classe 3 pour un circuit imprimé destiné au FPV de loisir revient à payer ce supplément pour une marge de fiabilité dont l’application n’a pas besoin. Choisir la classe 2 pour un programme logistique BVLOS permet d’économiser ce supplément et de le réserver aux situations où les conséquences d’une défaillance sur le terrain sont les plus difficiles à justifier. PCBark fabrique selon les classes IPC 2 et 3 : le choix dépend des besoins du programme, et non d’une limite de capacité.
Contexte réglementaire et de qualification environnementale
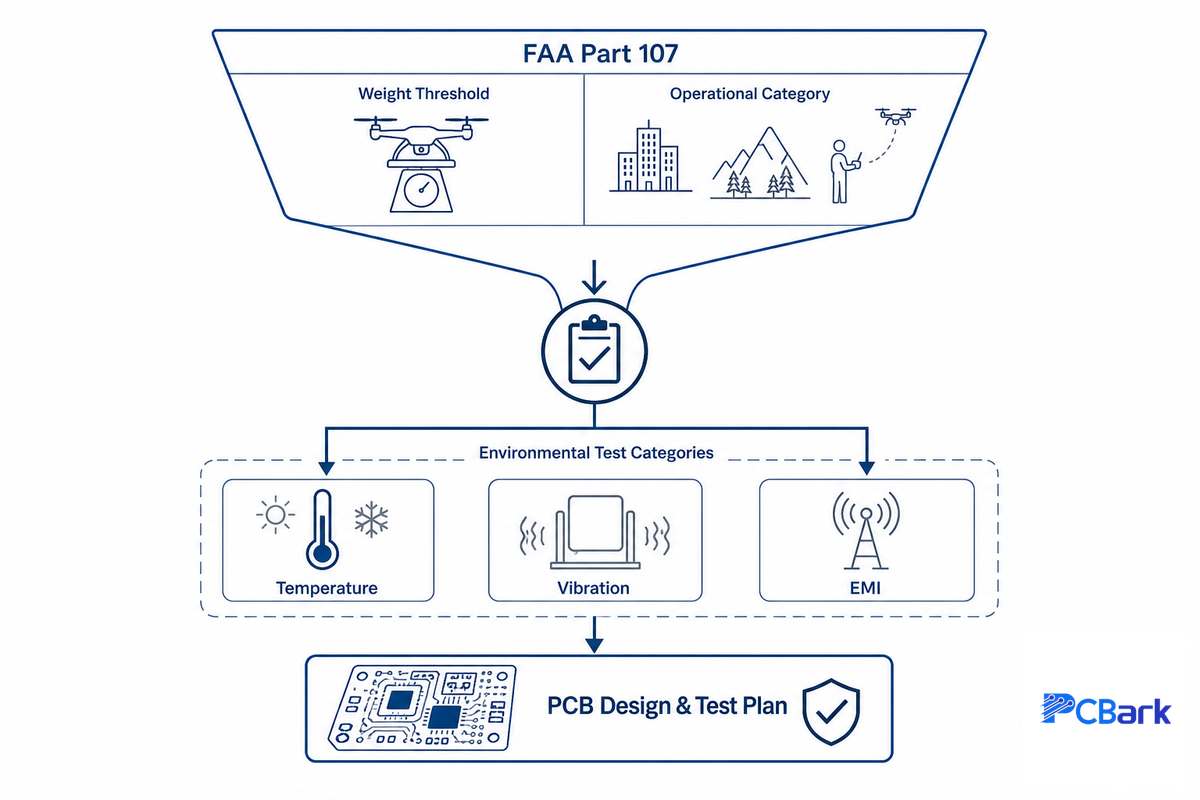
Deux références réglementaires concernent directement un programme d’électronique pour drone commercial, et aucune n’est facultative : toutes deux déterminent le niveau de fiabilité et les validations environnementales nécessaires au programme.
Aux États-Unis, la réglementation FAA Part 107 régit les systèmes d’aéronefs sans équipage à bord de petite taille (sUAS) — terme réglementaire désignant la catégorie de véhicules aériens sans équipage à bord (UAV) à laquelle appartiennent la plupart des drones commerciaux — définis comme des aéronefs dont la masse maximale au décollage est inférieure à 55 lbs. Ce seuil de masse détermine l’éligibilité à la catégorie sUAS ; il ne signifie pas que le vol est libre partout : en vertu de la Part 107, il faut toujours un certificat de télépilote, immatriculer le drone et respecter les règles de la Part 107 (le vol à vue est la règle par défaut ; l’autorisation de la FAA est requise pour voler dans un espace aérien contrôlé, et les vols de nuit ou au-dessus de personnes font l’objet de procédures distinctes). Il s’agit néanmoins de la catégorie opérationnelle réglementaire visée par presque tous les programmes de circuits imprimés pour drones commerciaux abordés dans ce guide. La réglementation aéronautique complète — Parts 25 et suivantes, avec les exigences d’assurance logicielle et matérielle DO-178 / DO-254 — s’applique aux aéronefs certifiés, et non aux sUAS qui équipent la plupart des programmes d’électronique pour drones.
Lorsque la qualification environnementale entre en jeu, la référence devient la DO-160, « Conditions environnementales et procédures d’essai pour les équipements embarqués ». La révision G (2010) de la DO-160 est la version en vigueur depuis une décennie ; elle est citée dans la circulaire consultative FAA AC 21-16G. Le comité SC-135 de RTCA élabore actuellement la DO-160H, dont la publication est prévue en 2026. Vérifiez auprès de RTCA ou de votre laboratoire d’essais avant de l’inscrire au contrat, car des retards de révision sont possibles. La DO-160 définit des catégories d’essai précises pour la température, les vibrations et les EMI, auxquelles doivent satisfaire les équipements avioniques certifiés. Elle constitue un excellent cadre d’ingénierie pour élaborer un plan d’essais environnementaux pour un drone, même si l’objectif n’est pas d’obtenir une certification complète DO-160, car les équipements électroniques des sUAS ne sont pas tenus d’être certifiés DO-160 comme les équipements avioniques d’aéronefs certifiés. Adopter les catégories d’essai pertinentes (cycles thermiques, vibrations, EMI/EMC) est une approche intermédiaire très pratique : elle permet d’établir un solide plan de validation sans supporter le coût complet de la certification avionique.
Limites de nos capacités, en toute transparence
Les programmes de circuits imprimés pour drones de PCBark sont destinés aux usages commerciaux et civils : agriculture, inspection industrielle, logistique et aéronefs grand public ou destinés aux utilisateurs avertis. PCBark n’est pas une entreprise aérospatiale certifiée AS9100 et n’est pas enregistrée au titre de l’ITAR. Par conséquent, PCBark ne convient pas aux programmes d’électronique pour drones soumis au contrôle de la défense ou à la réglementation ITAR. Cette limite est cohérente avec notre approche des circuits imprimés pour l’aérospatiale.
Matrice des 9 profils de mission des drones
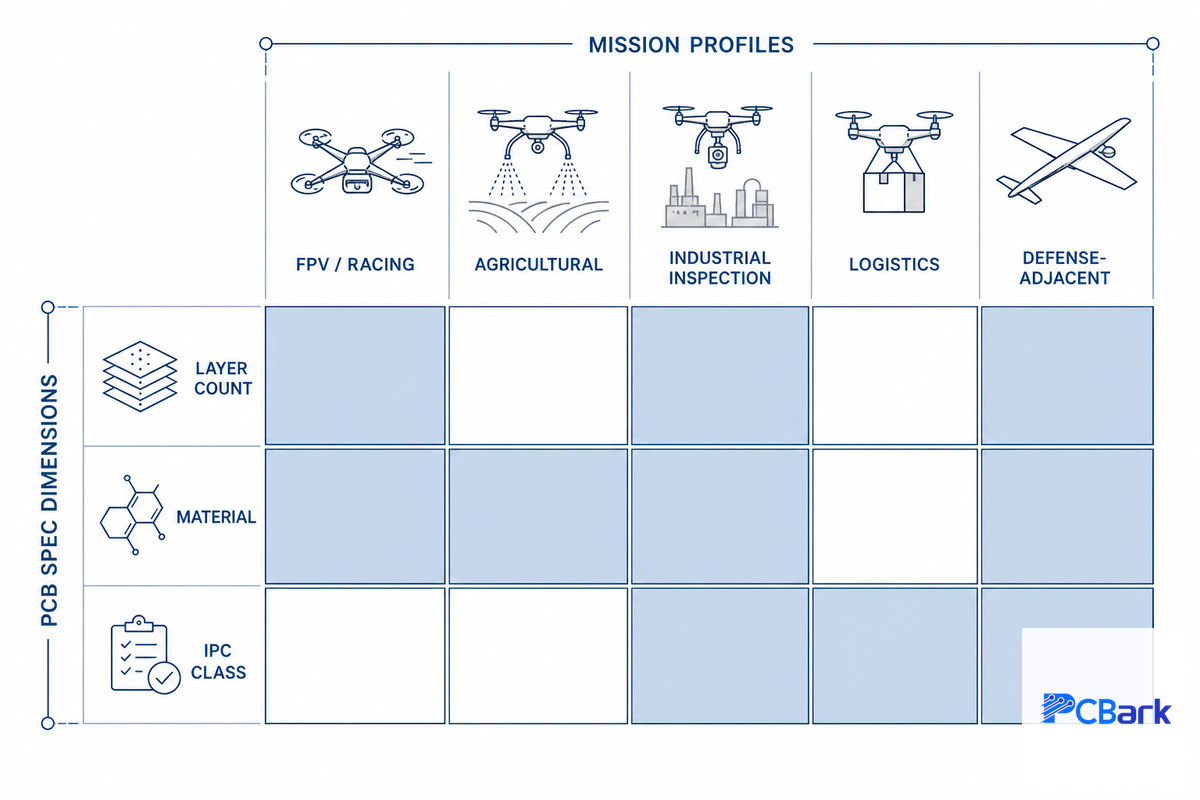
Rassemblez les choix de matériaux, de classe IPC et de nombre de couches présentés plus haut dans une seule ressource pour associer votre programme à une spécification de circuit imprimé : le profil de mission du drone est le moyen le plus rapide d’établir une spécification de départ raisonnable avant une analyse DFM.
| Profil de mission | Nombre de couches | Matériau | Classe IPC | Revêtement de protection |
|---|---|---|---|---|
| FPV / course (loisir) | 4 | FR4 standard | Classe 2 | En option |
| FPV / course (compétition) | 4 | FR4 à Tg élevé | Classe 2 | Recommandé (exposition fréquente aux atterrissages brutaux) |
| Pulvérisation agricole | 6 | FR4 à Tg élevé | Classe 2 | Obligatoire (humidité, exposition aux produits chimiques) |
| Cartographie / relevés agricoles | 6 | FR4 à Tg élevé | Classe 2 | Obligatoire (poussière, humidité) |
| Inspection industrielle (visuelle / à gestion thermique, en visibilité directe) | 6 | FR4 à Tg élevé, matériau RF hybride pour les liaisons longue portée | Classe 2 | Obligatoire |
| Inspection industrielle (BVLOS programmé) | 6 | FR4 à Tg élevé, matériau RF hybride pour les liaisons longue portée | Classe 3 | Obligatoire |
| Logistique / livraison (courte portée) | 8 (AIO) | FR4 à Tg élevé + interconnexions rigides-flexibles | Classe 2 | Obligatoire |
| Logistique / livraison (BVLOS programmé au-dessus de personnes) | 8 (AIO) | FR4 à Tg élevé + interconnexions rigides-flexibles | Classe 3 | Obligatoire |
| Secteurs proches de la défense / renseignement, surveillance et reconnaissance (ISR) | 8+ | FR4 à Tg élevé + sections RF Rogers | Classe 3 + qualification propre au programme | Obligatoire |
Considérez cette matrice comme le point de départ d’un échange en vue d’une demande de devis, et non comme un remplacement de l’analyse DFM : des contraintes inhabituelles liées à la charge utile, à l’altitude ou au cycle de fonctionnement peuvent facilement faire monter ou descendre le programme d’une ligne. Elle évite d’arriver à une réunion avec un fabricant en ne disposant que du nombre de couches, sans justification rationnelle des choix de classe et de matériaux. Les services de fabrication de circuits imprimés pour drones de PCBark s’appuient sur cette matrice pour établir une spécification initiale pour les clients qui lancent un prototype, avant l’étape DFM.
Fabrication, assemblage et contrôle qualité
L’assemblage de cartes électroniques pour drones suit le même processus de fabrication et d’assemblage que pour toute carte multicouche, avec quelques points de contrôle propres aux drones.
L’assemblage de cartes électroniques pour drones suit les étapes de base de celui d’une carte multicouche : imagerie et gravure des couches internes, lamination, perçage, métallisation du cuivre, traitement des couches externes, masque de soudure, finition de surface, sérigraphie, puis détourage. Sur un drone, toutefois, deux étapes priment sur les procédures industrielles habituelles : le contrôle de l’épaisseur de cuivre des couches d’alimentation, pour garantir l’intensité admissible définie plus haut, et la structure des vias d’interconnexion en présence d’empilements rigides-flexibles ou hybrides (car un mauvais positionnement de ces vias peut créer une concentration de contraintes sous l’effet des vibrations, et pas seulement affecter la connexion). C’est aussi là que l’analyse de fabricabilité (DFM) fait ses preuves : une fabrication de circuits imprimés sur mesure lancée sans analyse DFM du placement des régulateurs à découpage et des dispositifs de dissipation thermique des régulateurs de tension (qui fonctionnent souvent 20-30°C au-dessus de la valeur nominale indiquée dans la fiche technique sous charge prolongée) risque de révéler des problèmes de fabrication au banc d’essai, et non dans la fiche technique.
Ce que le contrôle qualité vérifie réellement sur un circuit imprimé pour drone
- Inspection optique automatisée (AOI) pour repérer les dépôts de soudure mal placés et les erreurs de placement des composants avant même la mise sous tension des circuits imprimés.
- Contrôle par rayons X pour vérifier l’absence de vides dans les soudures des BGA et des vias cachés, conformément aux limites de vides IPC indiquées plus haut pour les classes 2/3.
- Essai électrique pour vérifier la continuité et l’isolation de chaque circuit imprimé fabriqué, et non d’un échantillon.
- Vibrations (généralement balayées de 10-2000 Hz) et cycles thermiques (généralement de -20°C à 60°C) pour tester les contraintes de conception définies plus haut selon un profil de mission réaliste, plutôt qu’au moyen d’un simple balayage unique ou d’un maintien à température.
Avant de vous engager en production, demandez au fabricant de présenter ses processus DFM, notamment un profil de refusion atteignant 245-260°C (température habituelle pour les soudures en alliage SAC) pour tous les circuits imprimés, un dossier de certification des matériaux, les données d’impédance différentielle habituelles de 50 ou 90 ohms (pour les connexions RF ou USB) et les informations complètes de traçabilité du lot. Ne les demandez pas après une défaillance sur le terrain. La traçabilité permet de transformer une défaillance sur le terrain en enquête ciblée sur un lot, une procédure qui prend des heures plutôt que des semaines. C’est une attente raisonnable envers tout fabricant qui effectue des inspections AOI et par rayons X standard. Les entreprises qui passent du prototype à la production clé en main avec assemblage chez le même fabricant doivent également vérifier que celui-ci inclut l’AOI et les rayons X dans son offre standard. Elles ont intérêt à éviter de changer de fournisseur entre le prototype et la production en volume afin de limiter les variations de processus.
Perspectives du secteur : évolutions des programmes d’électronique pour drones
À court terme, les spécifications des circuits imprimés pour drones seront probablement davantage dictées par la réglementation que par la technique. À mesure que l’usage des sUAS commerciaux se généralise pour les vols au-delà de la visibilité directe (BVLOS) et au-dessus de personnes, la FAA et les organismes internationaux s’orientent vers une restriction des conditions d’exploitation des drones relevant de la Part 107 lorsqu’ils volent sans supervision. Les exigences de fiabilité des équipements électroniques embarqués augmentent donc, même pour les programmes qui ne relèvent pas d’un contrat de défense ou d’aérospatiale. Un drone de livraison logistique suivant des itinéraires BVLOS programmés au-dessus de personnes n’a pas les mêmes conséquences en cas de défaillance qu’un drone de loisir piloté par une seule personne en visibilité directe, même si les deux reposent sur la même cellule. Les spécifications des circuits imprimés doivent tenir compte de cette évolution. Pour les programmes dont les cycles produit s’étendent sur 2026-2027, la classe IPC et le plan de validation environnementale sont des éléments à examiner dès maintenant, et pas seulement lors de la certification initiale.
Du côté des technologies pour drones — qui recoupent de plus en plus les domaines de l’électronique et de l’IoT au sens large — les tendances à l’intégration convergent vers des circuits imprimés tout-en-un (AIO) réunissant le contrôleur de vol, l’ESC et la distribution d’alimentation sur un seul circuit imprimé. L’adoption des circuits rigides-flexibles dépasse désormais les cellules à bras pliables et s’étend aux interconnexions des nacelles et des compartiments de charge utile, les concepteurs cherchant à réduire le nombre de connecteurs sans augmenter le poids. Les estimations du marché plus vaste des circuits imprimés (environ 80 milliards de dollars en 2025, avec un TCAC annoncé à un chiffre au milieu de la fourchette jusqu’au début des années 2030, selon plusieurs sociétés d’études de marché — les chiffres exacts varient selon les sources et les méthodes) donnent un contexte aux évolutions des capacités de fabrication de circuits imprimés et des matériaux, mais ne sont ici qu’un élément de fond ; la planification réglementaire et de la fiabilité reste l’aspect le plus déterminant de ces perspectives.
Foire aux questions
Ces questions fréquentes sur la conception de circuits imprimés pour drones couvrent celles qui reviennent le plus souvent une fois le programme passé au-delà du stade conceptuel.
Q : Comment garantir que mon circuit imprimé pour drone respecte les normes internationales ?
Voir la réponse
Comme toujours, ne vous perdez pas dans les guides généraux de conception : concentrez-vous plutôt sur les normes qui s’appliquent réellement à votre produit. Pour presque tous les équipements électroniques de drones commerciaux, il s’agit de l’IPC-A-610 (précisez la classe et la révision dans chaque demande de devis — actuellement Rev J), de l’IPC-2152 pour la conception des circuits porteurs de courant, et de la FAA Part 107 (pour les opérations commerciales aux États-Unis). Vérifiez toujours avec votre fabricant quelle révision est certifiée, car les critères d’acceptation changent d’une version à l’autre.
Q : Comment réduire les EMI dans la conception de mon circuit imprimé pour drone ?
Voir la réponse
Lorsque le routage le permet, éloignez autant que possible les pistes RF des pistes d’alimentation et maintenez un plan de masse continu sous chaque piste à impédance contrôlée. Veillez à conditionner les alimentations des récepteurs GPS, de télémétrie ou vidéo au moyen d’un filtre LC ou d’une perle de ferrite avant que le bruit ne les atteigne. La plupart des problèmes d’EMI sur les circuits imprimés pour drones proviennent d’une coupure du plan de masse sous une piste d’antenne ou d’une piste de régulateur à découpage qui passe près de l’entrée d’un récepteur. Corrigez ces problèmes par un routage soigné avant de recourir à des blindages.
Q : Comment concevoir des circuits imprimés pour drones qui résistent aux vibrations ?
Voir la réponse
Fixez mécaniquement les composants lourds — connecteurs, gros condensateurs, inductances hautes — au lieu de compter uniquement sur les soudures pour assurer leur tenue, et montez le contrôleur de vol et l’IMU sur des entretoises antivibratoires lorsque le routage le permet. Sur le circuit imprimé lui-même, un substrat plus épais, des plans de cuivre supplémentaires et un positionnement des trous de fixation qui évite les fréquences de résonance dominantes du moteur contribuent à maintenir la résonance propre du circuit hors de la plage de vibrations réellement produite par les moteurs. Vérifiez le résultat à l’aide d’un profil de vibrations fondé sur les charges réelles en vol, et non sur un balayage sinusoïdal à fréquence unique.
Q : Quel matériau de circuit imprimé choisir pour les antennes GPS de drones ?
Voir la réponse
Un substrat FR4 standard convient à une antenne GPS passive pour un drone grand public à courte portée. Pour un produit commercial où la précision de positionnement doit être prévisible, un stratifié RF de la gamme Rogers assure toutefois une meilleure stabilité de la fréquence d’accord de l’antenne sur la plage de températures rencontrées par le drone — au frais en altitude et au chaud au sol — car sa constante diélectrique varie moins que celle du FR4 avec la température. La plupart des projets associent ces deux matériaux dans un empilement hybride afin de limiter le coût du stratifié RF haute performance à la seule zone où il est nécessaire, celle de l’antenne, et d’utiliser du FR4 partout ailleurs.
Q : Pourquoi le choix du matériau du circuit imprimé est-il si important pour les drones ?
Voir la réponse
Pourquoi le choix du bon matériau est-il important ? Parce qu’un matériau inadapté se traduira par un problème sur le terrain, et pas simplement par une valeur incorrecte dans les spécifications. Un circuit imprimé trop lourd réduit le temps de vol ; un circuit dont la marge thermique est insuffisante peut amener un ESC à réduire sa puissance en plein vol, au moment où la puissance maximale est nécessaire. Enfin, une section d’antenne réalisée avec un diélectrique inadapté réduira sa portée effective : cela se manifestera par un « problème de connectivité », alors qu’il s’agit en réalité d’un défaut de matériau intégré à la couche de base.
Q : Comment améliorer la gestion thermique de mon circuit imprimé pour drone ?
Voir la réponse
Sous les MOSFET des ESC et les autres composants qui dégagent beaucoup de chaleur, des vias thermiques aident à transférer la chaleur vers les couches de cuivre internes ou arrière. Cette caractéristique peut apporter l’amélioration la plus importante à la section d’alimentation d’un drone. Une grille serrée de vias thermiques de petit diamètre sous un boîtier QFN ou un MOSFET chaud évacue la chaleur de la puce beaucoup plus rapidement que sa pastille de cuivre intégrée. Parmi les autres stratégies thermiques figurent l’utilisation de couches de cuivre plus épaisses (2 oz est standard sur les couches d’alimentation et 3-4 oz sur les couches critiques des ESC), à la fois pour transporter le courant et dissiper la chaleur ; le placement des composants de puissance élevée de façon à ce qu’ils reçoivent le souffle des hélices en altitude, plutôt que de les regrouper ; et une simulation thermique dès la conception, plutôt qu’après l’assemblage, lorsqu’une modification peut coûter bien plus cher qu’une simulation, afin de repérer les points chauds. Les circuits imprimés qui ne font pas l’objet d’une simulation thermique atteignent généralement leurs limites thermiques au moment de la demande de puissance maximale.
Pourquoi nous rédigeons ce guide
PCBark applique la même norme de qualité IPC classe 2/3 à tous ses circuits imprimés pour drones, l’aérospatiale, la robotique et le secteur médical ; les critères d’acceptation détaillés ici sont donc ceux qu’applique notre propre atelier de contrôle. Ce guide sur la conception et la fabrication de circuits imprimés pour drones répond aux questions que nos ingénieurs reçoivent le plus souvent de la part des équipes qui hésitent entre les classes 2 et 3 ou tentent de comprendre une demande de devis faisant référence à une demi-douzaine de normes à la fois.
Références et sources
- Pilotes à distance certifiés, y compris les opérateurs commerciaux — Federal Aviation Administration
- AC 21-16G, documents RTCA DO-160, versions D, E, F et G — Federal Aviation Administration
- DO-160 : conditions environnementales et procédures d’essai pour les équipements embarqués — RTCA
- Exigences applicables aux assemblages électriques et électroniques soudés (IPC) — NASA Jet Propulsion Laboratory
- Séminaire sur les normes de qualité d’exécution en ingénierie qualité — NASA Electronic Parts and Packaging Program
- Nouvelles corrélations entre le courant électrique et l’échauffement des pistes de circuits imprimés — Purdue University
- Conception d’un système de commande pour moteur sans balais à courant continu triphasé — California Polytechnic State University
Articles associés
- Circuit imprimé pour l’aérospatiale : guide complet de conception, normes et fabrication — les mêmes limites clairement définies concernant l’ITAR et l’AS9100 pour l’électronique aéronautique civile
- Conception de circuits imprimés pour la robotique : bruit des moteurs, vibrations et fiabilité — aborde les mêmes contraintes de conception liées aux vibrations et au bruit des moteurs que celles présentées plus haut
- Circuit imprimé médical : guide complet de conception, fabrication et assemblage — un aperçu parallèle du choix de la classe IPC dans un autre secteur où la fiabilité est primordiale