Entre em contato com a PCBark


A PCB para drones é a placa de circuito impresso que reúne o controlador de voo, os drivers dos motores e a distribuição de energia em uma única montagem com restrição de peso, projetada para suportar vibração contínua e manter baixo o ruído elétrico junto aos próprios enlaces de controle e vídeo.
Especificações rápidas
| Número típico de camadas | 4 (controlador de voo independente), 6 (ESC integrado), 8 (sistema tudo em um com VTX + PDB) |
| Substratos comuns | FR4 padrão, laminados de RF Rogers (seções de antena), PCB rígido-flexível de poliimida (braços dobráveis) |
| Faixa de classes de confiabilidade | IPC-A-610 Classe 2 (comercial/consumidor) a Classe 3 (logística/segmento relacionado à defesa) |
| Referência para capacidade de condução de corrente | IPC-2152 (moderna), além das tabelas legadas IPC-2221 |
| Referências regulatórias | FAA Part 107 (sUAS <55 lb), qualificação ambiental DO-160G (somente para programas de padrão aviônico) |
Ela reúne todos os requisitos de uma placa eletrônica embarcada convencional, além de três que, até onde sei, nenhuma outra placa comercial enfrenta ao mesmo tempo. Considerando uma estrutura típica com peso entre 250g e 2kg e bateria de 11,1-22,2V (3S-6S), a placa precisa ser leve o bastante para voar, robusta o suficiente para suportar a vibração constante dos motores e silenciosa eletricamente o bastante para não interferir no enlace de controle de 2.4GHz e no enlace de vídeo de 5.8GHz, a poucos milímetros dessas trilhas de comutação que conduzem correntes elevadas. Resolver apenas um desses desafios resulta em uma placa incapaz de voar, uma falha prematura ou a perda do enlace de controle/vídeo.
Uma PCB para drones — também chamada de placa de circuito de drone ou simplesmente PCB para drones — é a placa de circuito impresso que conecta mecânica e eletricamente o controlador de voo, os drivers dos motores, a distribuição de energia e os subsistemas de sensores e rádio do drone. Ao contrário de uma placa IoT estacionária, ela precisa reduzir o peso ao mínimo, resistir à vibração contínua, dissipar o calor dos drivers dos motores e preservar a integridade dos sinais de GPS e dos enlaces de controle; são quatro restrições que se intensificam mutuamente, em vez de permitirem compensações simples.
O que uma PCB para drones realmente precisa suportar
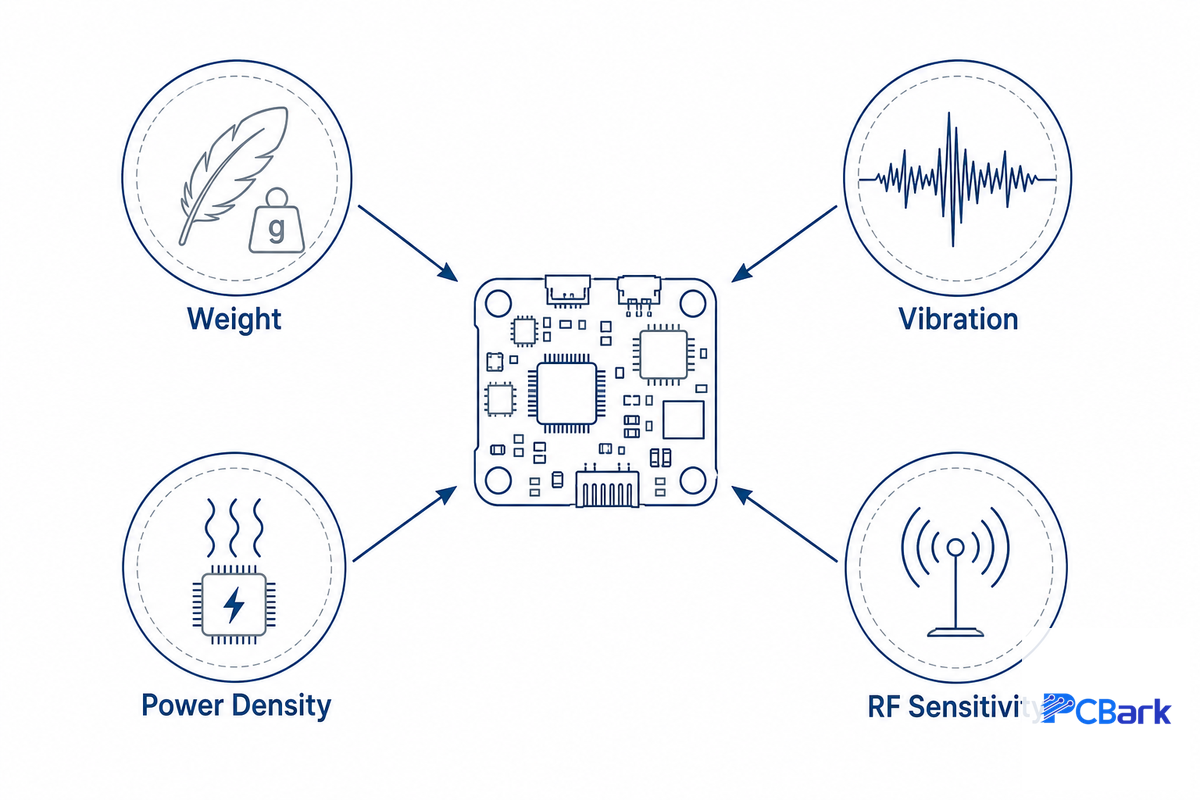
Uma PCB para drones precisa suportar quatro restrições simultâneas: limites rigorosos de peso, vibração contínua dos motores, alta densidade de potência concentrada nos drivers dos motores e sensibilidade a RF, já que enlaces de controle e vídeo de baixa potência compartilham a mesma placa compacta. Todas as decisões sobre materiais, número de camadas e classe de confiabilidade discutidas neste guia decorrem de uma ou mais dessas quatro exigências, listadas abaixo:
- Peso – para cada grama de cobre, substrato ou conector removida, você pode aumentar o tempo de voo ou a carga útil na mesma proporção.
- Vibração — motores sem escovas e hélices desbalanceadas geram tensão mecânica constante e de amplo espectro em toda a estrutura, não apenas impactos ocasionais.
- Densidade de potência — os drivers dos motores podem conduzir dezenas de amperes pela placa, que precisa permanecer fria ao toque, sem ventoinhas.
- Sensibilidade a RF — os enlaces de vídeo e telemetria usam receptores de potência muito baixa na mesma placa que os circuitos mais ruidosos.
Nenhum desses fatores é exclusivo dos drones: a resistência à vibração é importante na eletrônica automotiva, e o isolamento de RF é esperado em placas de sinais mistos. O menos comum é aplicar os quatro em poucos centímetros quadrados de placa sob uma restrição de peso rigorosa. Na prática, uma placa que atende a três desses requisitos e ignora um ainda falha: uma placa leve e silenciosa que superaquece durante o voo fica tão inutilizada quanto uma placa bem refrigerada que perde o enlace de vídeo. Por isso, um projeto de eletrônica para drones exige considerar as especificações da PCB no nível do programa, em vez de adotar a simples lista de verificação (“seguir as melhores práticas”) apresentada na Matriz de classes de operação para drones com 9 perfis abaixo. Esses mesmos princípios de confiabilidade — integridade das juntas de solda sob vibração contínua e isolamento adequado dos sinais — são justamente o que os padrões de montagem eletrônica da NASA (Programa de componentes EEE e encapsulamento da NASA) foram elaborados para garantir, apenas em uma escala física menor.
Componentes principais: controlador de voo, IMU, ESC e distribuição de energia
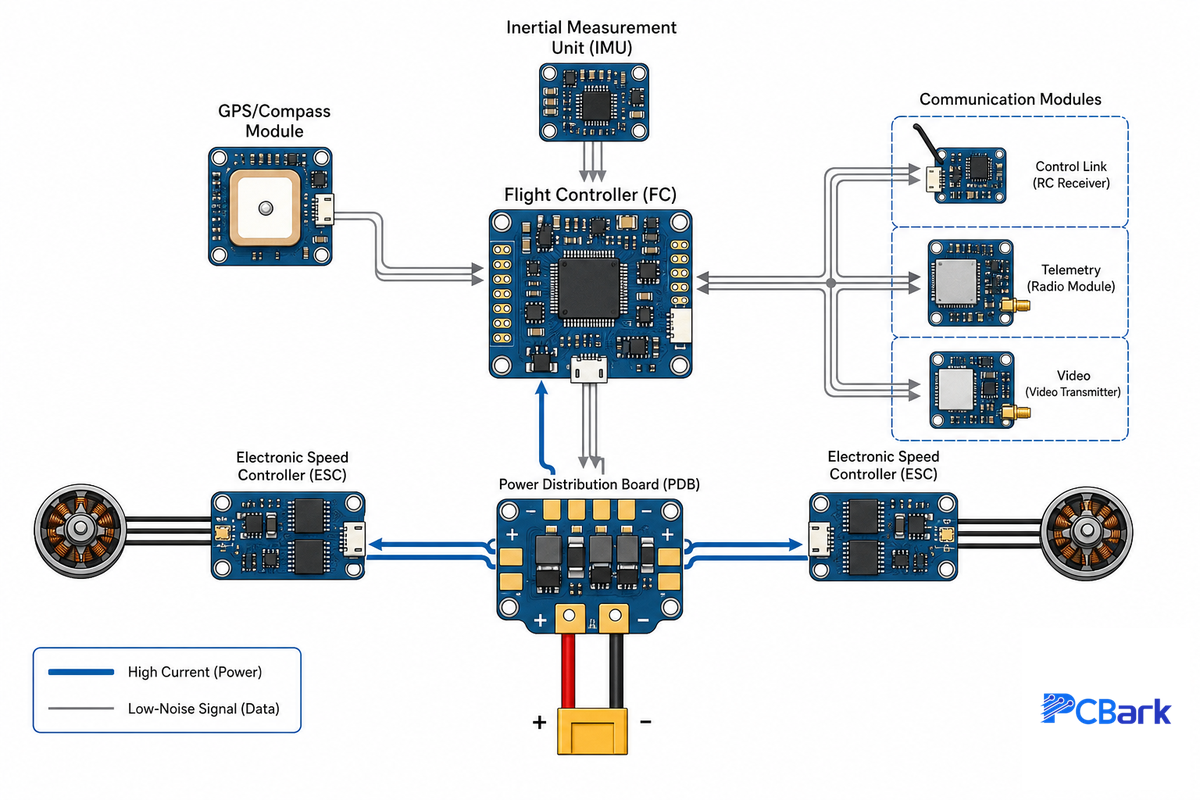
A eletrônica de um drone se divide em vários blocos funcionais, e cada um determina decisões específicas de projeto e especificação nas etapas seguintes. Os critérios de soldagem e inspeção que qualificam esses subsistemas estão relacionados aos mesmos requisitos de montagem soldada da IPC catalogados pela NASA JPL para seus próprios equipamentos de voo. Seja chamada de placa principal ou placa de controle, é nela que sinais analógicos dos sensores, sinais digitais de controle e energia comutada precisam coexistir em uma única PCB multicamadas — por isso, a lista de materiais (BOM) e o posicionamento dos componentes na placa são tão importantes quanto o próprio esquema elétrico.
| Subsistema | Função | Impacto no projeto |
|---|---|---|
| Controlador de voo (FC) | Um microcontrolador (MCU) executa algoritmos de estabilização e envia comandos aos motores centenas de vezes por segundo. Ele se conecta ao exterior por uma porta USB usada para carregar e configurar o firmware. | Precisa de uma alimentação estável e com baixo ruído, além de trilhas curtas e com comprimentos correspondentes até a IMU. |
| Unidade de medição inercial (IMU) | Combina um giroscópio e um acelerômetro para detectar orientação, velocidade angular e aceleração, contribuindo para a estabilidade de voo. | Deve ficar afastada dos caminhos de corrente dos motores e dos reguladores de comutação, de preferência perto do centro de massa. |
| Controlador eletrônico de velocidade (ESC) | Converte os comandos do FC em sinais de acionamento trifásicos para os motores sem escovas. | Conduz a maior corrente da placa e influencia a quantidade de cobre e o projeto térmico. |
| Placa de distribuição de energia (PDB) | Gerencia a energia, convertendo a tensão da bateria em alimentações reguladas para o FC, os periféricos e o vídeo. | Precisa de domínios de alimentação separados para evitar que o ruído dos motores se acople às linhas de alimentação da lógica. |
| Módulo de GPS/bússola | Fornece posição e orientação para o voo autônomo e o retorno ao ponto de origem. | É extremamente sensível a EMI; em geral, fica isolado em um mastro ou módulo externo. |
| Módulos de comunicação (enlace de controle, telemetria e transmissão de vídeo) | Enlaces de controle e telemetria em 2.4 GHz e de vídeo FPV em 5.8 GHz | Exigem trilhas de antena com impedância controlada; o alcance cai muito quando o casamento de impedância é inadequado. |
Qual é o melhor número de camadas para a PCB de um controlador de voo de drone?
O melhor número de camadas depende do nível de integração: um controlador de voo independente (FC e sensores, com ESCs em placas separadas) costuma funcionar com 4 camadas; incluir os ESCs na mesma PCB exige pelo menos 6 camadas; e projetos completos tudo em um, que também integram um transmissor de vídeo e toda a distribuição de energia, normalmente precisam de 8 camadas. O número de camadas é, fundamentalmente, uma decisão de roteamento e gestão térmica, não uma forma de reduzir custos.
Um stackup de 4 camadas usa camadas de sinal superior e inferior, com planos internos de terra e alimentação entre elas. Isso mantém limpo o plano de terra do FC para o barramento SPI da IMU e o receptor de RF, sem custo adicional. O salto para 6 camadas decorre da necessidade de camadas internas adicionais para conduzir as fases dos motores com alta corrente sem afetar o plano de alimentação sob as trilhas de sinal. Reduzir o número de camadas para cortar o custo de fabricação em um projeto integrado apenas transfere o mesmo problema para as divisões do plano de alimentação e o ruído de RF.
A maioria dos controladores de voo pode usar um conjunto de firmware de código aberto (Betaflight, ArduPilot etc.), em vez de um sistema totalmente proprietário. Para o projeto de PCB de um drone, a principal consequência é que o firmware pressupõe uma determinada pinagem e configuração de periféricos. Ao finalizar o layout dos conectores, você precisa saber quais configurações de UART, I2C e SPI estarão disponíveis. Placas de desenvolvimento para entusiastas, projetadas com KiCad ou software semelhante de projeto de PCB e baseadas em ESP32 ou microcontrolador parecido, são uma opção razoável para testar essa pinagem em bancada. Porém, um drone com ESP32 e um controlador de voo comercial certificado resolvem problemas realmente diferentes: o primeiro prioriza a acessibilidade para projetos DIY, enquanto o segundo busca fabricação repetível em escala.
Restrições de projeto que realmente danificam placas de drones
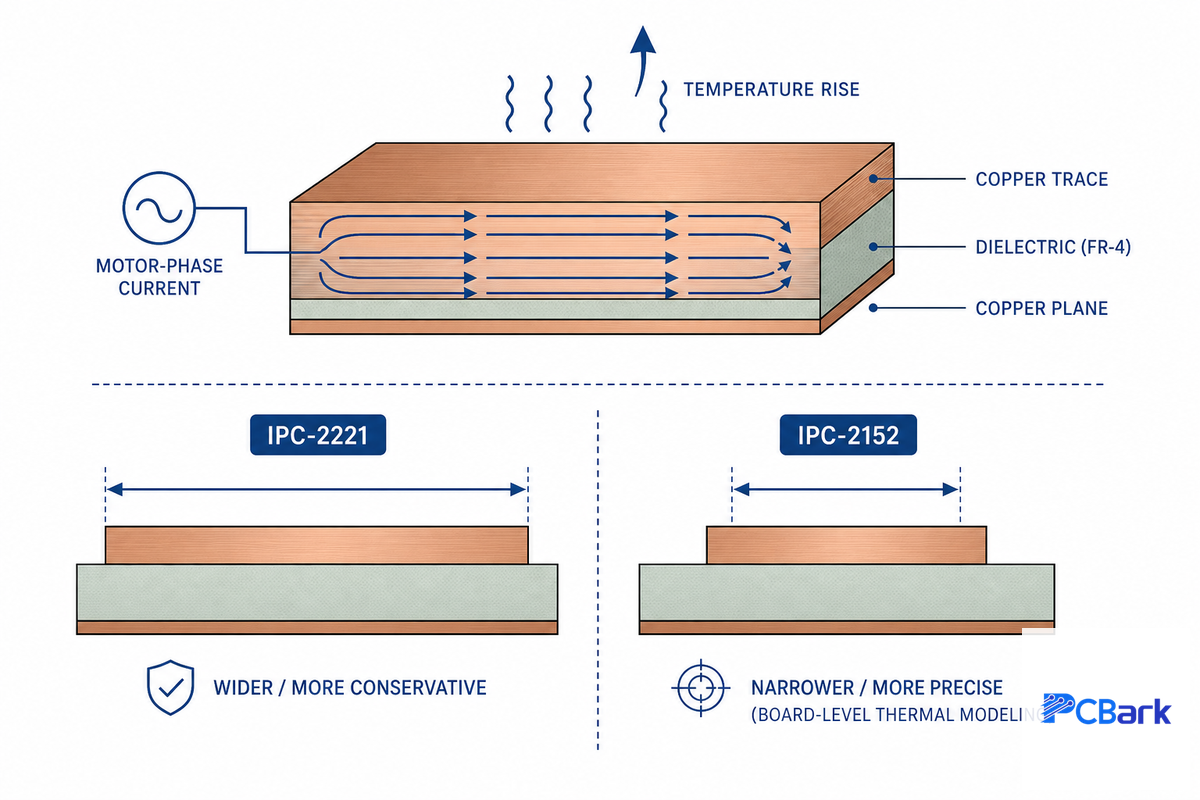
Os mecanismos de falha mais comuns observados até agora em PCBs para drones em operação no campo podem ser agrupados em três categorias: trilhas dimensionadas de forma inadequada para a corrente, falha de juntas de solda induzida por vibração e acoplamento de ruído de RF dos circuitos de potência para o circuito receptor.
📐 Nota de engenharia — dimensionamento de uma trilha de fase do motor
Considere uma corrente de 15A na fase de um motor em uma trilha externa (na camada externa), com aumento de temperatura conservador de 10°C. Usando a fórmula clássica da IPC-2221 para condutores externosI = k × ΔT0.44 × A0.725, com k = 0.048, a área de seção transversal A é de aproximadamente 685 mil². Em cobre de 1 oz (espessura de 1.378 mils), isso corresponde a uma largura de trilha de cerca de 500 mils (12,7mm). Como essa largura é grande demais para a maioria das seções de potência de drones, elas especificam cobre de 2 oz, reduzindo o requisito de 685 mil² para cerca de 250 mils (6,35mm), uma largura muito mais viável para o layout de uma seção compacta de ESC.
Esse resultado para uma trilha de driver de motor é bastante conservador porque a fórmula subjacente de capacidade de corrente da IPC-2221 foi derivada de um modelo de trilha única. A norma IPC-2152 é mais moderna para esse tipo de cálculo e modela explicitamente a dissipação térmica no nível da placa, a proximidade dos planos e várias trilhas adjacentes — o estudo independente de correlação entre temperatura e trilha da Purdue University e uma dissertação da Cal Poly analisam esse caso exato em um controlador de motor trifásico, em vez do modelo simplificado usado nas tabelas IPC-2221. Atualmente, a IPC-2152 é citada com frequência para esse cálculo em projetos, embora a antiga norma IPC-2221 ainda seja usada por hábito em muitas recomendações gerais sobre PCBs para drones. Por isso, vale perguntar qual norma o fabricante de PCBs usa na análise DFM.
O segundo modo de falha, a vibração, é generalizado, não intermitente. Os motores do drone provocam vibrações mecânicas de banda larga que abrangem aproximadamente 10 Hz a vários kHz, conforme a velocidade de rotação e o balanceamento das hélices; a vibração é constante, não um choque ocasional. Com o tempo, essa tensão causa falhas por fadiga nas juntas de solda de componentes pesados, como BGAs, conectores de potência e módulos de RF blindados. Essas falhas podem ocorrer muito antes de o próprio material da placa apresentar fadiga. As técnicas de mitigação são práticas comuns nos setores aeroespacial e automotivo: componentes pesados precisam de fixação mecânica (com adesivos ou resinas de retenção), além da solda; as IMUs precisam ficar isoladas das principais fontes de vibração; e os ensaios de vibração devem usar perfis de carga de voo reais, não testes de frequência única.
O terceiro problema é a interferência de RF, que quase sempre decorre do layout, não dos componentes. Em geral, uma trilha de comutação próxima e de alta corrente se acopla a um receptor de GPS ou telemetria por meio de um plano de alimentação compartilhado, da emissão irradiada por uma trilha sem blindagem ou de uma interrupção no caminho de retorno do plano de terra sob um sinal de impedância controlada. Antes dos ensaios de EMC, as medidas mais simples são separar os circuitos de RF em uma região própria de terra, manter as trilhas da antena afastadas de divisões nos planos abaixo delas e adicionar filtros às linhas de alimentação dos receptores sensíveis. A maioria dos casos de interferência eletromagnética sem explicação observados em campo tem uma dessas três causas, não um problema misterioso de integridade de sinal de alta velocidade; a dissipação de calor dos reguladores de comutação próximos apenas agrava o acoplamento.
Seleção de materiais: FR4, Rogers, PCB rígido-flexível e quando escolher cada opção
| Aplicação | Material recomendado | Motivo |
|---|---|---|
| Controlador de voo/ESC de uso geral | FR4 padrão (Tg 130-140°C) | Custo mais baixo e desempenho adequado às temperaturas típicas de operação |
| ESC integrado/transmissor de vídeo de alta potência | FR4 de Tg alto (170°C+) | Resiste a empenamento e delaminação durante a refusão prolongada e a operação sob calor. |
| GPS/antena de longo alcance, VTX de alta potência | Rogers ou laminado de RF semelhante (stackup híbrido com FR4) | A menor perda dielétrica, mais estável, mantém o ajuste da antena consistente em diferentes temperaturas. |
| Braços dobráveis, interconexões de gimbal e estruturas com espaço limitado | PCB rígido-flexível de poliimida | Elimina conectores em uma junta móvel, reduzindo o peso e os pontos de falha. |
O principal motivo para usar FR4 por padrão quase sempre é o custo: laminados de RF de alto desempenho (Rogers etc.) geralmente custam 3-8X mais por painel do que o FR4 padrão, e a fabricação de PCBs rígido-flexíveis tem um acréscimo semelhante, de aproximadamente 3-8X, em relação às versões rígidas equivalentes. Essa faixa se mantém em diferentes fabricantes independentes e deve ser considerada no planejamento do preço da PCB para drones (embora os multiplicadores exatos possam variar conforme o tamanho do painel, o número de camadas, a espessura da placa e o volume). O custo adicional pode se justificar facilmente em uma área específica que realmente precise desse material, como um braço dobrável ou uma seção de trilha de antena, mas é difícil justificá-lo para um painel inteiro. Na maioria dos projetos que usam Rogers e/ou PCB rígido-flexível, isso resulta em um stackup híbrido, no qual apenas as partes necessárias da placa usam material especial. As restrições de projeto de PCBs rígido-flexíveis e os cálculos do raio de curvatura são tratados em outro lugar e não há espaço para explicá-los em detalhes aqui. Em resumo, para um projeto de drone, a vantagem do PCB rígido-flexível está na junta articulada, não em toda a estrutura.
IPC Classe 2 ou Classe 3: como escolher o nível de confiabilidade adequado
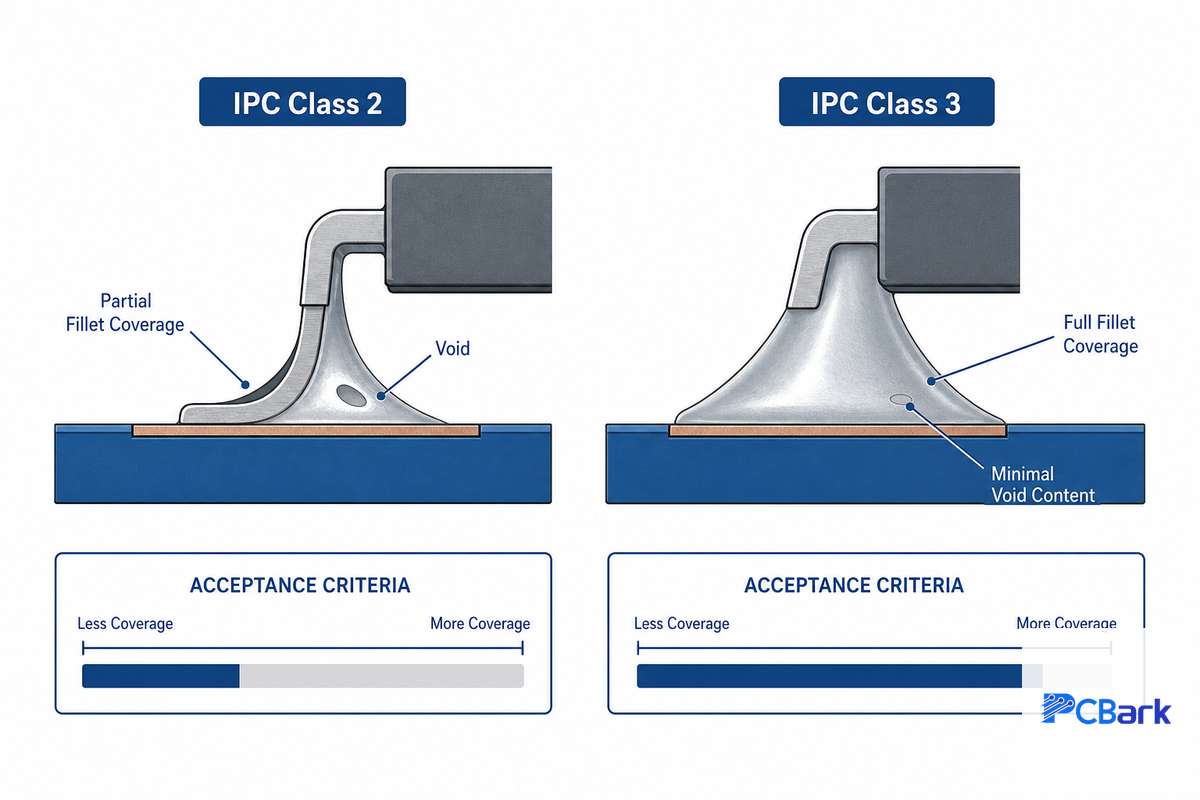
Quase todo guia sobre PCBs para drones menciona IPC Classe 2 ou Classe 3, mas a maioria não explica o que essa escolha significa na prática para o projeto de um drone. Esta seção aborda justamente essa lacuna.
A IPC-A-610, “Critérios de aceitação de montagens eletrônicas” — também catalogada pelo Jet Propulsion Laboratory da NASA como norma de referência para montagens soldadas (a Revisão J era a edição atual quando escrevi este texto, mas há atualizações periódicas; consulte a biblioteca de normas ou seu fornecedor de EMS antes de citá-la) — define os critérios de inspeção de uma montagem acabada. A principal diferença entre IPC Classe 2 e Classe 3 está no nível de variação (cosmética ou de execução) permitido pela norma antes de considerar uma conexão fora de conformidade. Várias fontes apresentam uma descrição bastante consistente dos critérios de aceitação: a Classe 2 exige que uma parte significativa da superfície da junta de um terminal seja coberta por solda (muitas vezes, considera-se como referência >50% da espessura do terminal e cerca de 75% do filete lateral em conexões de montagem em superfície), enquanto a Classe 3 aumenta essa exigência para 100% da área de conexão e reduz o teor de vazios permitido em um encapsulamento BGA para ~9% (os valores exatos dependem da geometria da conexão e do componente específico). Além disso, enquanto a Classe 2 permite uma pequena “protrusão” (quando um terminal ultrapassa o anel anular esperado em uma conexão PTH metalizada), a Classe 3 exige que isso seja completamente eliminado.
“A escolha certa é a classe que corresponde à criticidade do produto, ao ambiente de operação e ao contexto regulatório, sem mais nem menos.”
| Tipo de programa de drone | Classe IPC recomendada | Motivo |
|---|---|---|
| FPV para consumidores e entusiastas, competições de corrida (quadricóptero) | Classe 2 | Uma falha resulta na queda da aeronave, não em um evento crítico para a segurança ou a missão. |
| Pulverização agrícola, mapeamento/levantamento topográfico | Classe 2 (Classe 3 se operar em rotas comerciais programadas sobre áreas com pessoas) | O ciclo de operação prolongado e a exposição ao ar livre justificam no mínimo a Classe 2; as exigências regulatórias podem elevar a classe. |
| Inspeção industrial (linhas de serviços públicos, torres de queima, espaços confinados) | Classe 2, avançando para Classe 3 em programas BVLOS | A falha da missão tem um custo real, embora geralmente não envolva risco à vida. |
| Logística/entrega, operação BVLOS contínua | Classe 3 | A operação contínua e programada sobre pessoas e propriedades aumenta as consequências de uma falha eletrônica durante o voo. |
| Setor relacionado à defesa/ISR | Classe 3, além da qualificação específica do programa | A falha da missão e, em programas de defesa, as obrigações regulatórias de controle de exportação são fatores relevantes — consulte a delimitação de conformidade abaixo. |
📐 Nota de engenharia
A Classe 3 tem um custo: a inspeção mais rigorosa, a menor velocidade de posicionamento e o aumento de retrabalho e sucata exigidos para uma placa Classe 3 costumam acrescentar aproximadamente 15-30% ao custo unitário em comparação com uma fabricação Classe 2 semelhante. Especificar Classe 3 para uma placa FPV de hobby significa pagar esse adicional por uma margem de confiabilidade que a aplicação nunca utiliza. Especificar Classe 2 para um programa de logística BVLOS economiza esse adicional e o mantém exatamente onde uma falha em campo é mais difícil de justificar. A PCBark fabrica conforme as classes IPC 2 e 3; portanto, a conversa é sobre adequação ao programa, não sobre limitações de capacidade.
Contexto regulatório e de qualificação ambiental
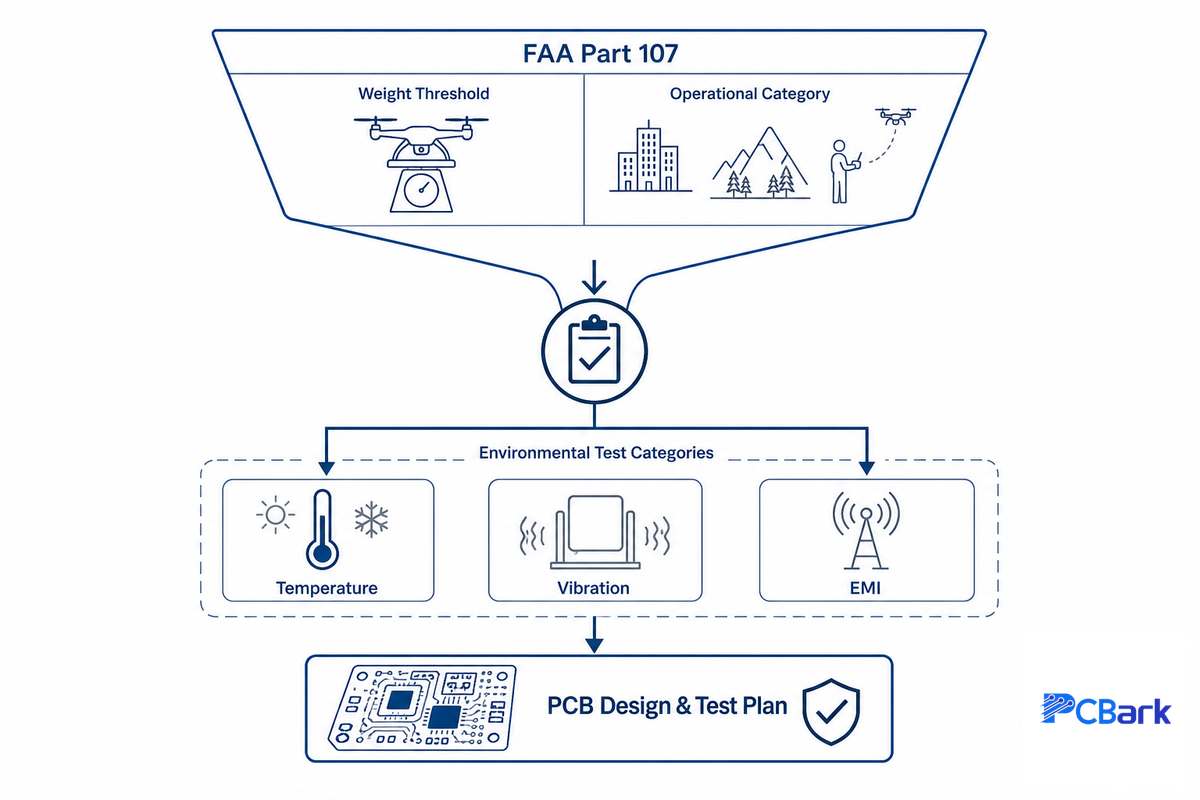
Dois referenciais regulatórios são pertinentes a um programa de eletrônica para drones comerciais, e nenhum deles é opcional: ambos determinam o nível de confiabilidade e a validação ambiental de que o programa precisa.
Nos Estados Unidos, a regra Part 107 da FAA rege os sistemas de aeronaves não tripuladas de pequeno porte (sUAS) — termo regulatório para a categoria de veículos aéreos não tripulados (UAVs) na qual se enquadra a maioria dos programas de drones comerciais — definida como aeronaves com peso máximo de decolagem inferior a 55 lbs. Esse limite de peso define a elegibilidade como sUAS; isso não significa que seja permitido voar livremente em qualquer lugar: segundo a Part 107, ainda são necessários um certificado de piloto remoto, o registro do drone e o cumprimento das regras da Part 107 (a regra geral é manter contato visual direto; é necessária autorização da FAA para operar em espaço aéreo controlado, e há um processo separado para voos noturnos ou sobre pessoas). Ainda assim, essa é a categoria operacional regulatória para a qual quase todos os programas de PCBs para drones comerciais abordados neste guia são projetados. A regulamentação aeronáutica completa — Parts 25 e seguintes, com garantia de software e hardware conforme DO-178 / DO-254 — se aplica a aeronaves certificadas, não aos sUAS que servem de base para a maioria dos programas de eletrônica para drones.
Quando a qualificação ambiental entra em cena, a referência passa a ser a DO-160, “Condições ambientais e procedimentos de teste para equipamentos aeronáuticos”. A revisão G (2010) da DO-160 é a versão atual há uma década e é citada pela Circular Consultiva AC 21-16G da FAA. O comitê SC-135 da RTCA está desenvolvendo atualmente a DO-160H, cuja publicação está prevista para 2026; consulte a RTCA ou o laboratório de ensaios antes de incluir isso no contrato, pois podem ocorrer atrasos nas revisões. A DO-160 estabelece categorias específicas de teste para temperatura, vibração e EMI que os aviônicos certificados devem atender. É uma ótima estrutura de engenharia para desenvolver um plano de testes ambientais para drones, mesmo que a certificação completa segundo a DO-160 não seja o objetivo, já que os sistemas eletrônicos de sUAS não precisam ter certificação DO-160, como ocorre com os aviônicos certificados de aeronaves. Adotar as categorias de teste relevantes (ciclagem térmica, vibração, EMI/EMC) para o seu programa é uma abordagem intermediária bastante prática, que resulta em um plano de validação robusto sem o custo total da certificação de aviônicos.
Limites de capacidade, com transparência
Os programas de drones da PCBark são voltados a usos comerciais e civis — aeronaves agrícolas, de inspeção industrial, logística e de consumo ou prosumer. A PCBark não é uma empresa registrada conforme a norma aeroespacial AS9100 e não tem registro ITAR. Portanto, se o seu programa de eletrônica para drones estiver sujeito a controles de defesa ou às normas ITAR, a PCBark não é uma opção adequada. Esse limite é coerente com a nossa abordagem ao trabalho com PCBs aeroespaciais.
Matriz de 9 perfis de missão e classes de uso de drones
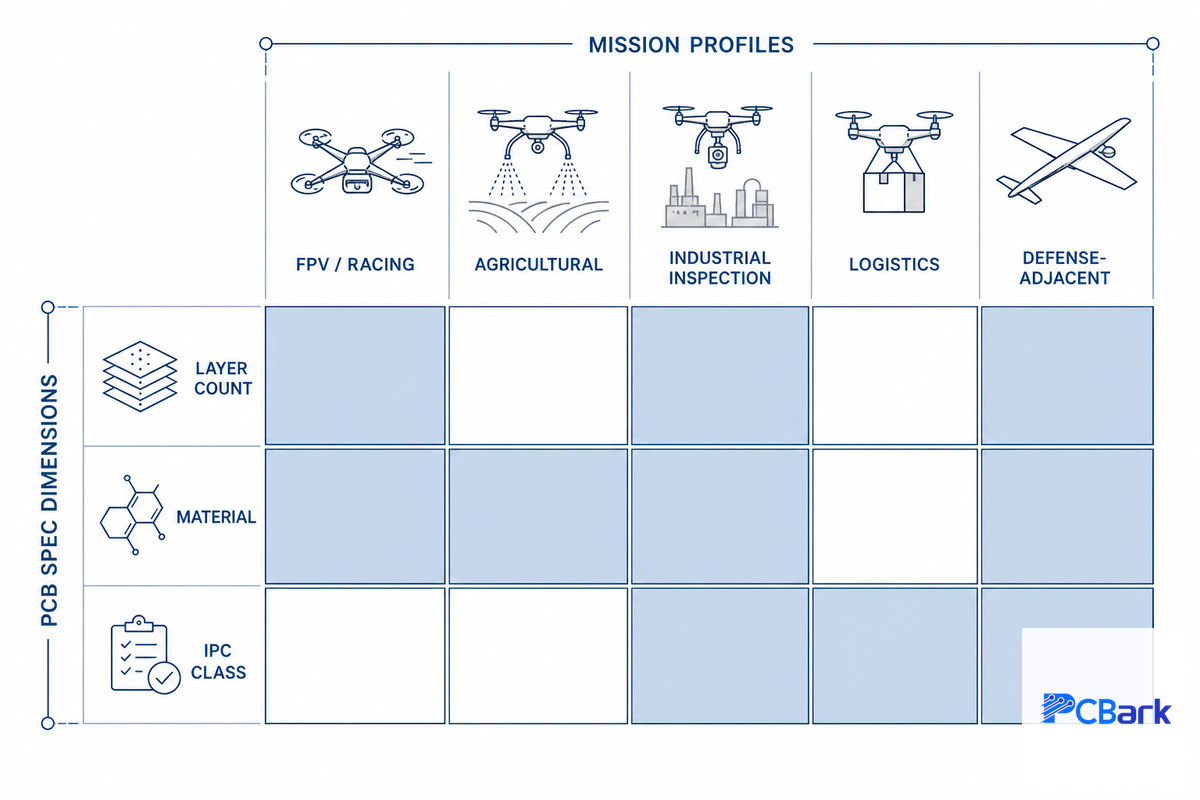
Reúna as escolhas de material, classe IPC e número de camadas feitas acima em um único recurso para ajudar a definir a especificação de PCB do seu programa: o perfil de missão do drone é o caminho mais rápido para chegar a uma especificação inicial razoável antes da análise DFM.
| Perfil de missão | Número de camadas | Material | Classe IPC | Revestimento conformal |
|---|---|---|---|---|
| FPV / corrida (recreativa) | 4 | FR4 padrão | Classe 2 | Opcional |
| FPV / corrida (competição) | 4 | FR4 de alto Tg | Classe 2 | Recomendado (exposição frequente a pousos bruscos) |
| Pulverização agrícola | 6 | FR4 de alto Tg | Classe 2 | Obrigatório (umidade, exposição a produtos químicos) |
| Mapeamento / levantamento agrícola | 6 | FR4 de alto Tg | Classe 2 | Obrigatório (poeira, umidade) |
| Inspeção industrial (visual / térmica, com contato visual direto) | 6 | FR4 de alto Tg, RF híbrido para enlaces de longo alcance | Classe 2 | Obrigatório |
| Inspeção industrial (BVLOS programado) | 6 | FR4 de alto Tg, RF híbrido para enlaces de longo alcance | Classe 3 | Obrigatório |
| Logística / entrega (curto alcance) | 8 (AIO) | FR4 de alto Tg + interconexões PCB rígido-flexíveis | Classe 2 | Obrigatório |
| Logística / entrega (BVLOS programado sobre pessoas) | 8 (AIO) | FR4 de alto Tg + interconexões PCB rígido-flexíveis | Classe 3 | Obrigatório |
| Setor relacionado à defesa/ISR | 8+ | FR4 de alto Tg + seções de RF Rogers | Classe 3 + qualificação específica para o programa | Obrigatório |
Use esta matriz como ponto de partida para uma conversa sobre RFQ, não como substituto de uma análise DFM: requisitos incomuns de carga útil, altitude ou ciclo de trabalho podem facilmente levar o programa a uma linha acima ou abaixo. Ela evita que você chegue a uma reunião com o fabricante levando apenas o número de camadas, sem justificativas para as escolhas de classe e materiais. Os serviços de fabricação de PCBs para drones da PCBark usam esta matriz como base para elaborar uma especificação inicial para clientes que estão entrando na fase de prototipagem, antes da etapa de DFM.
Fabricação, montagem e controle de qualidade
A montagem de PCBs para drones segue o mesmo fluxo de fabricação e montagem de qualquer PCB multicamadas, com alguns pontos de controle específicos para drones.
A montagem de PCBs para drones segue as mesmas etapas básicas de uma PCB multicamadas: formação de imagem e corrosão das camadas internas, laminação, furação, metalização do cobre, processamento das camadas externas, máscara de solda, acabamento superficial, serigrafia e separação das placas. Em drones, porém, 2 etapas têm prioridade sobre os procedimentos industriais padrão: o controle da espessura do cobre nas camadas de potência, para garantir a capacidade de condução de corrente identificada acima, e a estrutura das vias, caso haja estruturas híbridas ou rígido-flexíveis (pois o posicionamento inadequado das vias nessas peças pode criar concentração de tensão durante a vibração, além de afetar a conexão). É também nessa etapa que a análise de fabricabilidade (DFM) mostra seu valor: uma fabricação personalizada de PCBs sem análise DFM do posicionamento dos reguladores chaveados e do alívio térmico dos reguladores de tensão (que costumam operar 20-30°C acima do valor nominal da folha de dados sob carga contínua) tende a revelar problemas de processo de fabricação na bancada de testes, não na folha de dados.
O que o controle de qualidade realmente verifica em uma placa para drone
- Inspeção óptica automatizada (AOI) para detectar excesso de solda e erros no posicionamento dos componentes, antes mesmo de energizar as placas.
- Inspeção por raios X para garantir que as soldas de BGA e das vias ocultas não tenham vazios, conforme os limites de vazios da IPC mencionados acima para as classes 2/3.
- Ensaio elétrico para verificar a continuidade e o isolamento de cada placa produzida, não apenas de uma amostra.
- Ensaios de vibração (normalmente de 10-2000 Hz) e ciclagem térmica (tipicamente de -20°C a 60°C) para testar as restrições de projeto definidas acima sob um perfil de missão realista (em vez de uma única varredura ou estabilização simples em uma temperatura).
Solicite ao fabricante os processos de DFM, incluindo um perfil de processo de refusão que alcance 245-260°C (temperatura típica para solda de liga SAC) para todas as placas, um pacote de certificação dos materiais, dados típicos de impedância diferencial de 50 ou 90 ohms (para conexões de RF ou USB) e informações completas de rastreabilidade do lote antes de autorizar a produção, e não depois de uma falha em campo. A rastreabilidade é o que transforma uma falha em campo em uma investigação direcionada do lote, um processo que leva horas em vez de semanas. É uma expectativa razoável de qualquer fabricante que realize inspeção padrão por AOI e raios X. Empresas que passam do protótipo para a montagem de produção turnkey com o mesmo fabricante também devem confirmar que ele oferece AOI e raios X como parte do serviço padrão e evitar trocar de fornecedor entre a prototipagem e a fabricação em volume, para minimizar as variações de processo introduzidas.
Panorama do setor: o que está mudando nos programas de eletrônica para drones
No curto prazo, é mais provável que as especificações de PCBs para drones sejam impulsionadas por regulamentações do que por questões técnicas. Com o crescimento do uso rotineiro de sUAS comerciais em voos além da linha de visada (BVLOS) e sobre pessoas, a FAA e órgãos internacionais estão avançando para restringir os parâmetros operacionais dos voos não supervisionados de drones conforme a Part 107. Assim, as expectativas de confiabilidade dos eletrônicos embarcados aumentam até mesmo em programas sem vínculo com contratos de defesa ou aeroespaciais. Um drone de logística que realiza voos BVLOS programados sobre pessoas tem implicações muito diferentes em caso de falha de um drone operado por um único entusiasta com contato visual direto, mesmo que usem a mesma estrutura; as especificações de PCB precisam acompanhar essa mudança. Para programas com ciclos de produto em 2026-2027, a classe IPC e o plano de validação ambiental são itens de especificação que precisam ser revisados agora, e não apenas durante a certificação inicial.
No campo da tecnologia de drones — cada vez mais integrado à eletrônica e à IoT em geral —, as tendências de integração convergem para placas tudo em um (placas AIO), que reúnem controlador de voo, ESC e distribuição de energia em uma única PCB. O uso de PCBs rígido-flexíveis está se expandindo para além das estruturas com braços dobráveis, chegando às interconexões de gimbals e compartimentos de carga útil, à medida que projetistas buscam reduzir o número de conectores sem aumentar o peso. As estimativas de tamanho do setor mais amplo de placas de circuito impresso (cerca de $80B baixos em 2025, com CAGR reportada na faixa média de um dígito até o início dos anos 2030, segundo várias empresas de pesquisa de mercado — os valores exatos variam conforme a fonte e a metodologia) ajudam a contextualizar as mudanças na capacidade de fabricação de PCBs e de materiais, mas servem apenas como pano de fundo; o planejamento regulatório e de confiabilidade continua sendo a parte mais relevante desta previsão.
Perguntas frequentes
Estas perguntas frequentes sobre o projeto de PCBs para drones abordam as dúvidas mais comuns quando um programa passa da fase de conceito.
P: Como garanto que minha PCB para drone esteja em conformidade com as normas internacionais?
Ver resposta
Como sempre, não se perca em guias gerais de projeto; concentre-se nas normas que realmente se aplicam ao seu produto. Para quase todos os eletrônicos de drones comerciais, são elas: IPC-A-610 (especifique a classe e a revisão em todas as RFQs — atualmente, Rev J), IPC-2152 para projeto de condução de corrente e FAA Part 107 (para operações comerciais nos EUA). Confirme sempre com o fabricante qual revisão está certificada, pois os critérios de aceitação mudam entre versões.
P: Como reduzo a EMI no projeto da minha PCB para drone?
Ver resposta
Quando o layout permitir, mantenha as trilhas de RF e de potência o mais afastadas possível e preserve um plano de terra contínuo sob cada trilha de impedância controlada. Certifique-se de que quaisquer linhas de alimentação de GPS, telemetria ou receptores de vídeo passem por um filtro LC ou um bead de ferrite antes que o ruído chegue aos receptores. A maioria dos problemas de EMI em PCBs para drones pode ser rastreada até uma divisão do plano de terra sob uma trilha de antena ou uma trilha de regulador chaveado próxima à entrada de um receptor; resolva esses problemas com um layout bem projetado antes de recorrer a blindagens.
P: Como projeto PCBs para drones levando em conta a vibração?
Ver resposta
Fixe mecanicamente os componentes pesados — conectores, capacitores grandes e indutores altos — em vez de depender apenas das juntas de solda para garantir a integridade estrutural, e monte o controlador de voo e a IMU em espaçadores antivibração quando o layout permitir. Na própria placa, substratos mais espessos, planos de cobre adicionais e o posicionamento de furos de montagem fora das frequências de ressonância predominantes dos motores ajudam a manter a ressonância da placa fora da faixa de vibração realmente gerada pelos motores. Valide o resultado com um perfil de vibração baseado nas cargas reais do seu voo, não com uma varredura senoidal de frequência única.
P: Que material de PCB devo usar para antenas GPS de drones?
Ver resposta
Um substrato FR4 simples funciona bem para uma antena GPS passiva em um drone de consumo de curto alcance. Para um produto comercial em que a precisão previsível de posicionamento é importante, porém, um laminado de RF da família Rogers oferece maior estabilidade da frequência de sintonia da antena em toda a faixa de temperatura enfrentada pelo drone — frio em altitude e quente no solo — porque sua constante dielétrica varia menos com a temperatura do que a do FR4. A maioria dos projetos combina os 2 materiais em um stackup híbrido, para limitar o custo do laminado de RF de alto desempenho à área em que ele é necessário — a seção da antena — e usar FR4 no restante.
P: Por que a seleção do material da PCB é tão importante para drones?
Ver resposta
Por que escolher o material certo é importante? Porque a escolha do material errado se manifesta como um problema em campo, não como um simples número nas especificações. Uma placa pesada demais reduz o tempo de voo; uma placa sem margem térmica adequada pode fazer um ESC reduzir a potência de saída em pleno voo, justamente quando a potência máxima é necessária. E uma seção de antena feita com o dielétrico errado reduz o alcance efetivo de uma forma percebida como um “problema de conectividade”, mas que na verdade é um defeito do material incorporado à camada principal.
P: Como posso melhorar o gerenciamento térmico da minha PCB para drone?
Ver resposta
Sob os MOSFETs de cada ESC e outros componentes que geram muito calor, vias térmicas ajudam a transferir o calor para as camadas internas ou posteriores de cobre, o que pode trazer a maior melhoria individual para uma seção de potência de drone. Uma malha compacta de vias térmicas de pequeno diâmetro sob um encapsulamento QFN ou MOSFET quente pode retirar o calor do chip muito mais rápido do que sua ilha de cobre integrada. Outras estratégias térmicas incluem usar camadas de cobre mais espessas (2 oz é padrão nas camadas de potência e 3-4 oz nas camadas críticas do ESC), tanto para conduzir corrente quanto para dissipar calor; posicionar os componentes de alta potência onde possam receber o fluxo de ar das hélices em altitude, em vez de agrupá-los; e fazer uma simulação térmica durante o projeto, em vez de depois da montagem, quando uma alteração pode custar muito mais do que a simulação, para localizar pontos quentes. Placas que não passam por uma simulação térmica normalmente atingem seus limites térmicos no momento de demanda máxima.
Por que escrevemos este guia
A PCBark segue um padrão de qualidade IPC Classe 2/3 em todas as nossas PCBs para drones, aplicações aeroespaciais, robótica e uso médico; por isso, os critérios de aceitação detalhados aqui são os mesmos aplicados em nossa própria área de inspeção. Este guia sobre projeto e fabricação de PCBs para drones responde às perguntas que nossos engenheiros recebem com mais frequência de equipes que avaliam Classe 2 versus Classe 3 ou tentam interpretar uma RFQ que cita meia dúzia de normas de uma só vez.
Referências e fontes
- Pilotos remotos certificados, incluindo operadores comerciais — Federal Aviation Administration
- AC 21-16G, documentos RTCA DO-160, versões D, E, F e G — Federal Aviation Administration
- DO-160: Condições ambientais e procedimentos de teste para equipamentos embarcados — RTCA
- Requisitos para montagens elétricas e eletrônicas soldadas (IPC) — NASA Jet Propulsion Laboratory
- Seminário de engenharia da qualidade sobre normas de qualidade de fabricação — NASA Electronic Parts and Packaging Program
- Novas correlações entre corrente elétrica e aumento de temperatura em trilhas de circuitos impressos — Purdue University
- Projeto de um sistema de controle para motor CC sem escovas trifásico — California Polytechnic State University
Artigos relacionados
- PCB aeroespacial: guia completo de projeto, normas e fabricação — aborda os mesmos limites de atuação relativos a ITAR e AS9100, aplicados à eletrônica de aviação civil
- Projeto de PCB para robótica: ruído de motor, vibração e confiabilidade — trata das mesmas restrições de projeto relacionadas à vibração e ao ruído dos motores abordadas acima
- PCB médica: guia completo de projeto, fabricação e montagem — uma análise paralela de como funciona a seleção de classe IPC em outro segmento de alta confiabilidade