Kontaktieren Sie das Unternehmen PCBark

Leiterplattenhersteller für verschiedene Branchen · Robotik
Fertigung und Bestückung von Robotik-Leiterplatten für zuverlässige Roboter
Robotik-Leiterplatten halten Belastungen stand, denen Leiterplatten für Verbrauchergeräte nie ausgesetzt sind – ständigen Vibrationen, Wärme an den Gelenken und jahrzehntelangem Betrieb. PCBark entwickelt sie in einem durchgängigen Prozess: starre Leiterplatten, HDI-, flexible und Starrflex-Leiterplatten; SMT; rückverfolgbare Bauteilbeschaffung – alles unter Einhaltung von IATF16949 und IPC-A-610 Klasse 2/3.
Robotik-Leiterplatten · Zuverlässigkeit im Einsatz
Warum Robotik-Leiterplatten im Einsatz ausfallen und wie sie richtig gefertigt werden
Definition
Was eine Robotik-Leiterplatte ist
Sie ist eine Leiterplatte, die für Bewegung, Wärme und dauerhaften Betrieb ausgelegt ist – abgestimmt auf die Anforderungen Ihres Roboters.
Wofür Ihre Roboter sie nutzen
zur Steuerung des integrierten Mikrocontrollers, der Sensoren, der Stromverteilung und der Motortreiber – als Steuerungssystem, mit dem der Roboter seine Umgebung erfasst, Entscheidungen trifft und sich bewegt.
Ausfallursache
Der Fehler zeigt sich selten auf dem Prüfstand.
Ein unzureichendes Reflow-Prozessprofil hinterlässt verborgene Mikrorisse unter einem KI-Prozessor, die erst nach Monaten thermischer Wechselbelastung im Einsatz sichtbar werden.
Vibrationen von Motoren und Aktuatoren ermüden dann Lötstellen und Durchkontaktierungen, bis eine Leiterplatte, die „bestanden“ hat, im Betrieb unbemerkt ausfällt.
Prozess
Die Diskrepanz zwischen Prüfung auf dem Prüfstand und Belastung im Einsatz liegt in der Fertigung einer Leiterplatte begründet – nicht in ihrem Entwurf.
Wir schließen diese Lücke mit industrieller Bestückung und SAC305-Lot, einem spezifikationsgerechten Bestückungsprozess und lückenloser Prüfung bei Produktionsläufen, damit die Leiterplatte unter einem ISO 9001-Qualitätsmanagementsystem so lange hält wie die Bauteile Ihres Roboters. Wir bestücken nicht einfach Roboter; wir entwickeln Robotik-Leiterplatten, die Belastungen überstehen, denen Ihre Roboter nicht standhalten können.
Robotik-Leiterplatten: Bauarten und Möglichkeiten – starr, HDI, flexibel und Starrflex
Ein Roboter wird nicht mit nur einer Leiterplattengröße gebaut. Leiterplatten für die Robotik sind kein einheitliches Produkt: Zur Familie der Robotik-Leiterplatten gehören starre Leiterplatten, HDI-, flexible, Starrflex- und Metallkern-Leiterplatten, die jeweils nach Teilsystem und Belastungsprofil ausgewählt werden. Für Programme mit humanoiden oder industriellen Robotern führt PCBark diese gesamte Bandbreite in einem abgestimmten Prozess zusammen.
Starre und Multilayer-Leiterplatten
Leiterplatten für Hauptsteuerung und Stromverteilung. 4–16 Lagen, Fine-Pitch-BGA, Kupfer für hohe Ströme.
FR4 mit Tg 130–155 °C · Abwärtswandler · MOSFET-ArraysHDI
Hochdichte Verbindungen für KI-Prozessoren und dicht gepackte Sensorfusion. Lasergebohrte Microvias, Via-in-Pad, ELIC-Lagenaufbauten.
2 mil Leiterbahnbreite/Leiterbahnabstand · Durchkontaktierungen zwischen beliebigen LagenFlexible Leiterplatten und FPC
Verbindungen für Sensoren, Bildverarbeitung und Gelenke, die sich mit dem Roboter biegen. Gewalztes und geglühtes Kupfer für eine hohe Dauerbiegefestigkeit.
Polyimid bis 260 °C · bis zu 200.000 BiegezyklenStarrflex-Leiterplatten
Eine Baugruppe, die Leiterplatte-zu-Leiterplatte-Steckverbinder in beweglichen Gliedmaßen ersetzt: weniger Ausfallstellen, geringeres Gewicht.
IPC-6013 · dynamische und statische BiegezonenMetallkern-Leiterplatten (MCPCB)
Leiterplatten für Motortreiber und hohe Leistungen, die Wärme abführen. Ein Aluminiumkern leitet Wärme ab, wo FR4 es nicht kann.
Dielektrikum mit 1–8 W/m·K · Kern mit >200 W/m·KHochfrequenz-Leiterplatten
Radar, LiDAR und schnelle Kommunikation. Laminate mit niedrigem Dk/Df schützen die Signalintegrität.
Dk 2,2–10,2 · Rogers / LCPJede Leiterplattenbauart ist eine eigenständige Fertigungskompetenz; unsere HDI-Leiterplattenfertigung und unsere Linien für schlüsselfertige Leiterplattenbestückung bedienen dieselben Robotikprogramme. Damit daraus eine Kaufentscheidung wird, ordnen wir jede Bauart dem jeweiligen Teilsystem und der maßgeblichen Spezifikation zu – in unserer Auswahlmatrix für Robotik-Leiterplatten.
| Roboter-Teilsystem | Empfohlene Leiterplattenbauart | Maßgebliche Spezifikation | Grund |
|---|---|---|---|
| Hauptsteuerung / KI-Rechenmodul | Starre Multilayer-Leiterplatte / HDI | 2 mil Leiterbahnbreite, Durchkontaktierungen zwischen beliebigen Lagen | Hohe Verbindungsdichte für Fine-Pitch-BGA und DDR |
| Sensorik und Bildverarbeitung (IMU, LiDAR, Kamera) | Flexible Leiterplatte / FPC | ≥200k Biegezyklen | Lässt sich in kompakte, bewegliche Strukturen integrieren |
| Motor- und Bewegungssteuerung (Gelenke) | Starrflex-Leiterplatte + MCPCB | Dielektrikum mit 1–8 W/m·K | Wärmeableitung und Vibrationsfestigkeit am Gelenk |
| Stromverteilung | Starre Leiterplatte mit Dickkupfer | 2–3 oz Cu, für hohe Ströme | 12–24-V-Versorgungsschienen, geringer Spannungsabfall |
| Kommunikation (Wi-Fi/CAN/EtherCAT) | Flexible Leiterplatte / Starrflex-HF-Leiterplatte | Kontrollierte Impedanz | Signalintegrität über bewegliche Verbindungen hinweg |
Technischer Hinweis: Mehr Lagen sind nicht immer besser
Viele Lagen machen eine Starrflex-Leiterplatte für die Robotik nicht zwangsläufig nützlicher, und unter vielen Umständen – wie die zahlreichen komplexen Prozesse zeigen – sollten unsere Robotikbaugruppen weniger auf eine hohe Anzahl flexibler Bauteile angewiesen sein; beschränken Sie dynamisch gebogene Bereiche auf 2 Leiterlagen, um zusätzliche Dicke und Steifigkeit zu vermeiden. Bestimmte zum Patent angemeldete dynamische Flexstrukturen (siehe USPTO 20240147626) integrieren sogar Aktorik und Sensorik direkt in den flexiblen Bereich.
Statische Biegungen, die nur beim Einbau erfolgen, sind anders: Eine starre oder Starrflex-Leiterplatte kann dort problemlos 10 bis 20 Lagen aufweisen. Bei hohen Stückzahlen und kostenkritischen Projekten kann eine einfache starre Leiterplatte mit Kabelbaugruppe tatsächlich deutlich günstiger sein als eine Starrflex-Leiterplatte.
Spezifikationen
Robotik-Leiterplatte im Vergleich zur Standardleiterplatte: die Lücke bei der Zuverlässigkeit
2 unterschiedliche Leiterplatten mit demselben Layout haben in einem Industrieroboter oder automatisierten System oft drastisch unterschiedliche Lebensdauern – obwohl sie funktional gleich sind. Der Unterschied liegt im Fertigungsprozess, von den Standardspezifikationen des Materials bis zur Verbindung der Lötstellen mit den Bauteilen.
| Faktor | Standardleiterplatte | Robotik-Leiterplatte (PCBark) |
|---|---|---|
| Fertigungsstandard | IPC-A-610 Klasse 1–2 | IPC-A-610 Klasse 2/3 + IPC-6012 |
| Prüfung | Stichprobenartige AOI | 100 % AOI + Röntgenprüfung der BGA (Klasse 3) |
| Lotlegierung | Standard-SAC | SAC305 mit hoher Duktilität in Motornähe |
| Umgang mit Vibrationen | Nicht qualifiziert | Underfill / Bauteilfixierung + Via-Stitching |
| Schutz vor Umwelteinflüssen | Keiner | Schutzlackierung nach IPC-CC-830 |
| Rückverfolgbarkeit | Keiner | Rückverfolgbar über Chargencodes, Beschaffung gemäß AS5553 |
All das bündeln wir in einem Programm mit eigenem Namen – dem Zuverlässigkeitskonzept für Robotik-Leiterplatten –, sodass Käufer bei jeder Angebotsanfrage einfach „Robotik-Qualität“ angeben können, statt alle 6 Standards zu wiederholen. Es ergänzt jedes Robotikdesign um Bestückung nach Klasse 3 und Belastungsprüfungen nach Art von HALT/HASS, auf Wunsch mit Schutzlackierung und Wärmeableitung über thermische Durchkontaktierungen – alles unter einem nach ISO 9001 dokumentierten Qualitätsmanagementsystem.
„Jede am Gelenk montierte Motorleiterplatte behandeln wir standardmäßig nach Klasse 3. Vibrationen interessiert es nicht, ob eine Leiterplatte bei Raumtemperatur bestanden hat. Deshalb unterziehen wir sie Belastungsprüfungen und prüfen die BGA per Röntgenprüfung, bevor eine Robotik-Leiterplatte unsere Fertigung verlässt.“
Elektronik für Ihren Roboter entwickeln: DFM, Signalintegrität und Wärmemanagement
Bei den meisten Robotik-Leiterplatten, die wir untersuchen, führt die Fehleranalyse zu Mängeln zurück, die sich schon bei einer Vorprüfung erkennen ließen: zu geringe Mindestabstände zwischen Bauteilen, eine für den Motorstrom unzureichende Leiterbahnbreite oder ein thermischer Pfad, der nicht einmal theoretisch dokumentiert wurde. Unsere vorbeugende DFM-Analyse prüft Ihr Leiterplattenlayout vor der Fertigung und vermeidet so kostspielige Ausfälle ganzer Chargen.
SPEZ 01
Breite Masse- und Versorgungslagen aus Kupfer, optimal platzierte Entkopplungskondensatoren und eine vollständige Prüfung des Stromversorgungsnetzes sichern die Versorgungsintegrität, damit die Versorgungsschienen auch bei höchster Stromaufnahme der Motoren stabil reagieren.
SPEZ 02
Hohe Signalintegrität und geringes Übersprechen zwischen Bauteilen für Kommunikation und Sensoranordnungen werden durch sorgfältig gewählte Leiterbahnbreiten, eng gekoppelte Führung differentieller Signale und streng kontrollierte Signalimpedanz sichergestellt.
SPEZ 03
Wärmemanagement durch integriertes Via-Stitching, thermische Lagen und einen Metallkernaufbau schützt Motortreiber, Regler und Schaltwandler vor thermischer Belastung.
SPEZ 04
Masseflächen zur Unterdrückung elektromagnetischer Störungen und eine sorgfältige Bauteilplatzierung halten PWM-Störungen der Motortreiber von empfindlichen Signalleitungen fern und begrenzen so EMI/RFI.
Unsere CAM-Ingenieure arbeiten direkt mit dem Design, um alle Anforderungen an eine zuverlässige Robotik-Leiterplatte zu erfassen – einschließlich der nach IPC-2221 anhand des Motorstroms bestimmten kritischen Leiterbahn- und Durchkontaktierungsbreiten, die Schaltplanprogramme oft stillschweigend übergehen und dadurch Produkteinführungen um Wochen verzögern sowie Margen um bis zu 30 % senken können. Dieselben Details prüfen wir in einem Prozess nach ISO 9001, um zu beurteilen, ob eine Leiterplatte Bewegungen im realen Einsatz übersteht oder schon bei geringsten Temperaturschwankungen versagt.
Hinweis für Einkäufer: Diese Unterlagen beschleunigen die DFM-Analyse
Gerber- oder ODB++-Daten, eine Stückliste mit freigegebenen Herstellern und Teilenummern sowie PnP-Daten (Schwerpunktkoordinaten) ermöglichen eine sofortige DFM-Analyse und Preisermittlung. Wenn Sie auch einen detaillierten Lagenaufbau und die Impedanzvorgaben übermitteln, vermeiden Sie zugleich die häufigste Ursache für eine Überarbeitung des Robotik-Leiterplattendesigns: falsch berechnete Impedanzen der Übertragungsleitungen, die erst nach der Erstmusterfertigung oder noch später auffallen.
Ist Ihr Design fertig?
Detaillierte technische DFM-Analyse anfordern →Schlüsselfertige Bestückung von Robotik-Leiterplatten: SMT, Beschaffung und Prüfung
Viele Entwicklungsleiter in der Robotik fragen sich, ob ein Anbieter zugleich das gesamte Leistungsspektrum für SMT und komplexe HDI- oder Starrflex-Leiterplatten bieten kann – von der Fertigung über die Bauteile bis zur Bestückung. Wenn die Stückzahlen passen, ist das schlicht günstiger, schneller und einfacher, als die zersplitterte und langwierige Logistik selbst zu steuern.
Bei einer Leiterplattenbestückung mit beigestelltem Material für hundert Einheiten und fünfundachtzig Bauteile verbringen Ihre Ingenieure allein mit der Beschaffung der Bauteile und der Logistik ungefähr achtzehn bis vierundzwanzig Stunden – während ein Projekt mit schlüsselfertiger Leiterplattenbestückung in nur zwei bis vier Stunden abgeschlossen ist. Genau dieser Zeitverlust und die versteckten Gemeinkosten führen dazu, dass sich Zeitpläne verzögern und gefälschte Bauteile in die Entwürfe gelangen.
1. Unsere Bestückungsprozesse decken Standard-SMT und THT-Bestückung ab: von Fine-Pitch-BGA und besonders kleinen passiven 01005-Bauteilen bis zu Einpresstechnik und Leiterplatten, die verschiedene Bestückungsverfahren kombinieren.
2. Wir beschaffen und verwalten Bauteilchargen über vollständig rückverfolgbare Lieferketten von und zu führenden Distributoren (Arrow, Avnet, DigiKey) – und bekämpfen gefälschte Bauteile konsequent anhand von Standards, die aus AS5553 abgeleitet sind.
3. Mit unserem Kosten- und Lebenszyklusmanagement für Stücklisten erkennen wir abgekündigte Bauteile und Bauteile am Ende ihres Lebenszyklus und finden geeignete Alternativen, bevor kostspielige, zeitraubende Verzögerungen entstehen.
4. Zu unseren Prüfdienstleistungen gehören AOI, Röntgenprüfung zur Bestätigung der inneren strukturellen Integrität von BGA, In-Circuit-Tests und Funktionstests nach Ihrer Prüfspezifikation mit Ihrer kundenspezifischen Prüfvorrichtung.
DATENEBENE
◀
Warum sorgfältige Beschaffung zählt: die Kosten eines gefälschten Bauteils
Bis zu 10 % der bei unabhängigen Distributoren gekauften Bauteile können gefälscht sein; die Kosten, ein solches Bauteil zu entdecken, steigen in jeder Phase um etwa das 10-Fache: rund $1 bei der Wareneingangsprüfung, $10 an der Bestückungslinie, $100 in einer fertig bestückten Leiterplatte und über $1.000, wenn es in einem ausgelieferten Roboter ausfällt.
Die schlüsselfertige Beschaffung über autorisierte Vertriebskanäle unter einem ISO 9001-Qualitätsmanagementsystem beseitigt das Lieferkettenrisiko an dem Punkt, an dem es sich am günstigsten beherrschen lässt.
Haben Sie eine Stückliste? Angebot für schlüsselfertige Leiterplattenbestückung anfordern →
Qualitätssicherung
Zertifizierungen und Qualitätssicherung
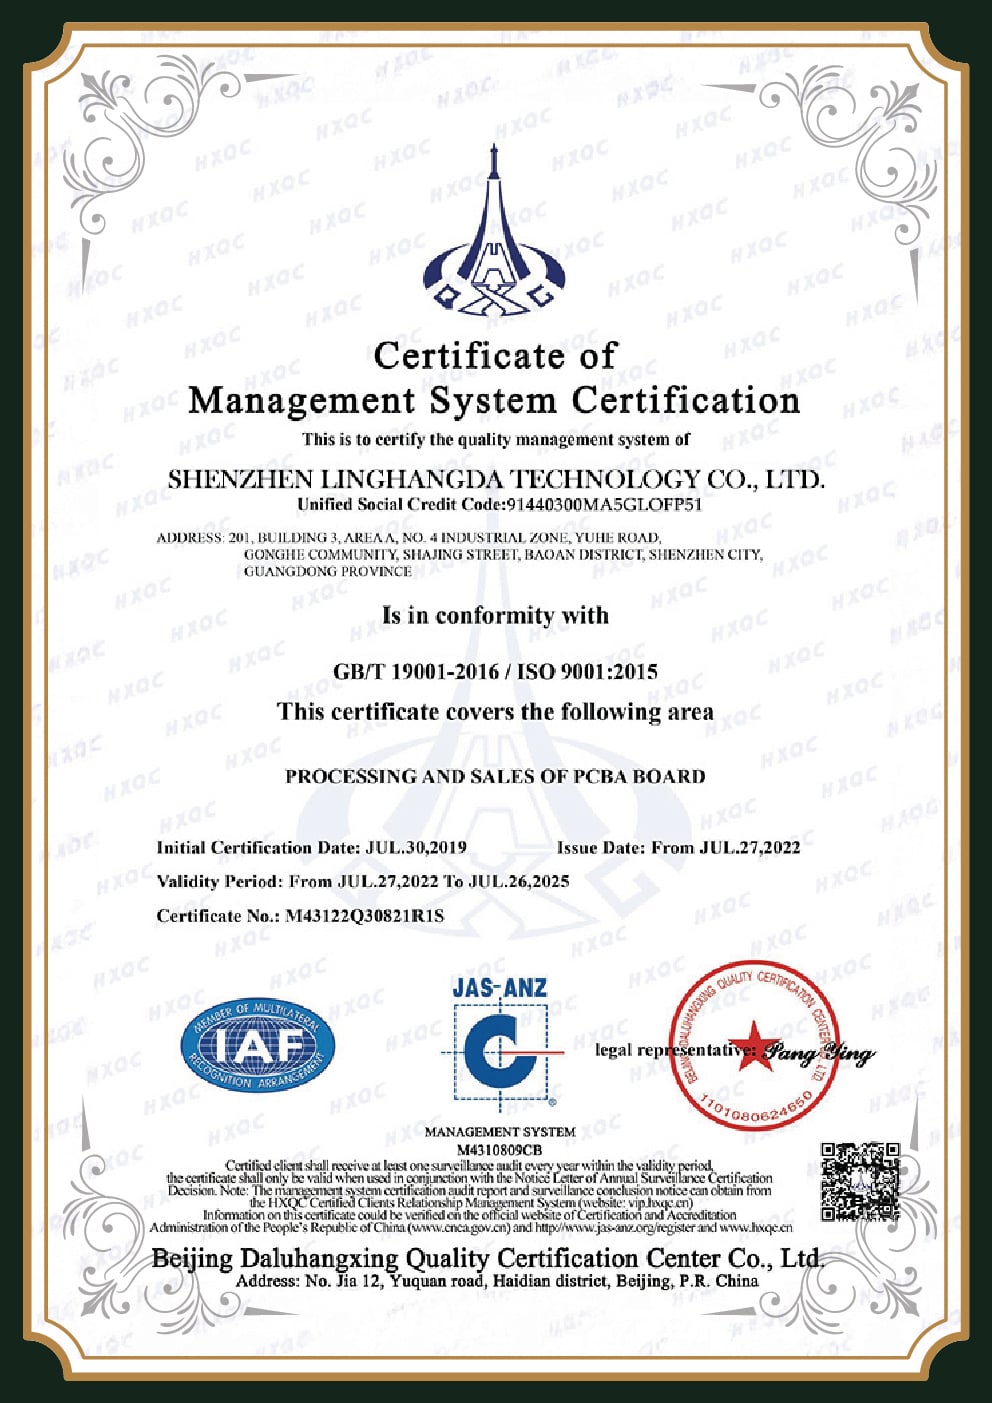
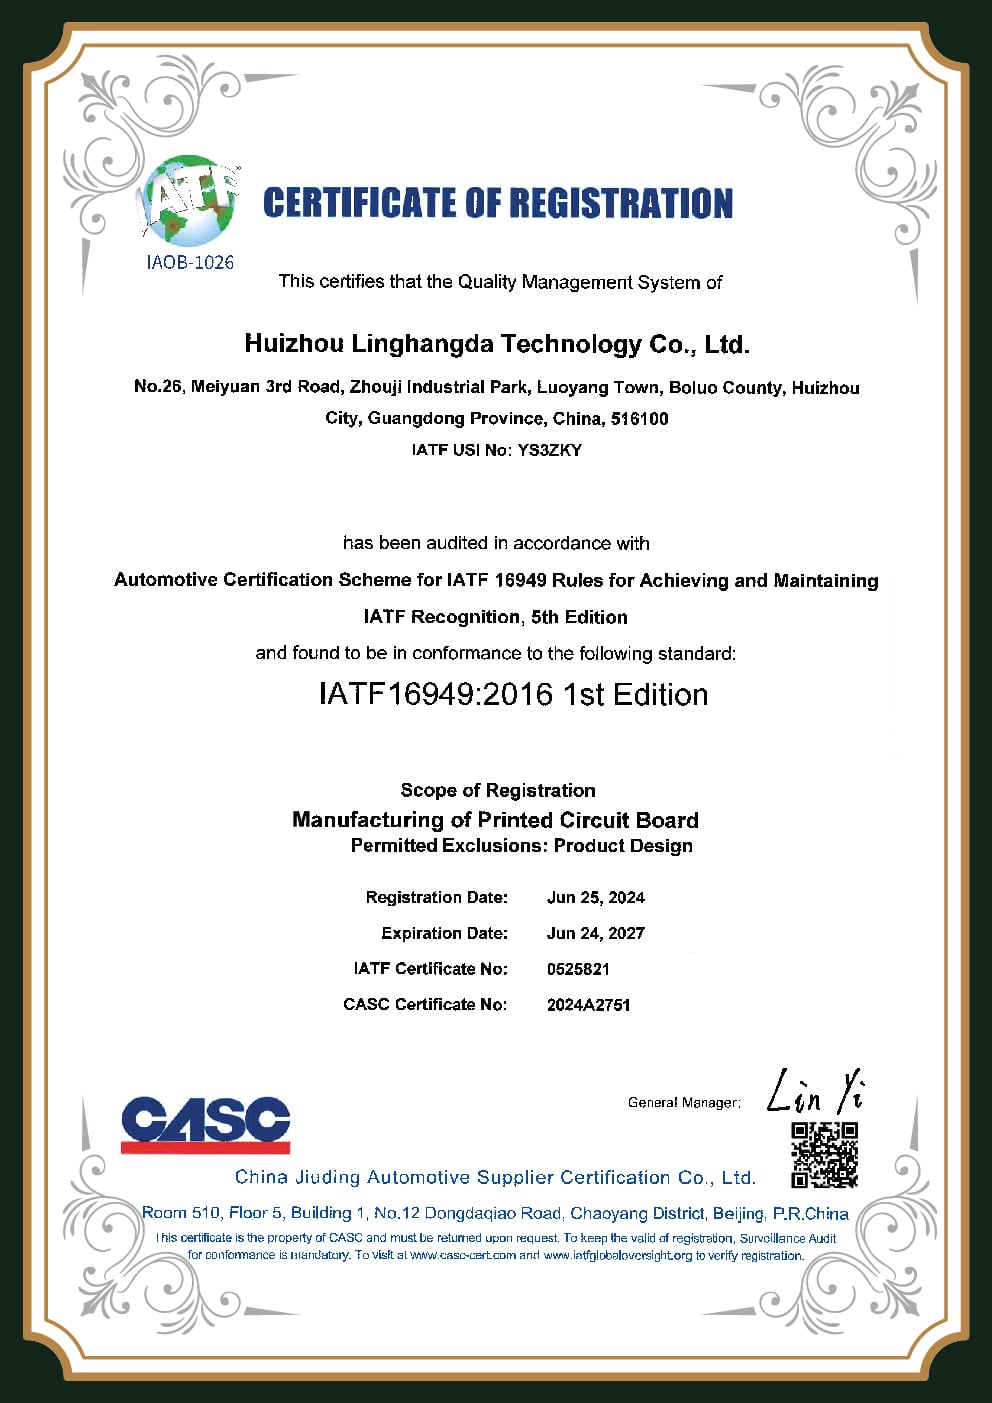
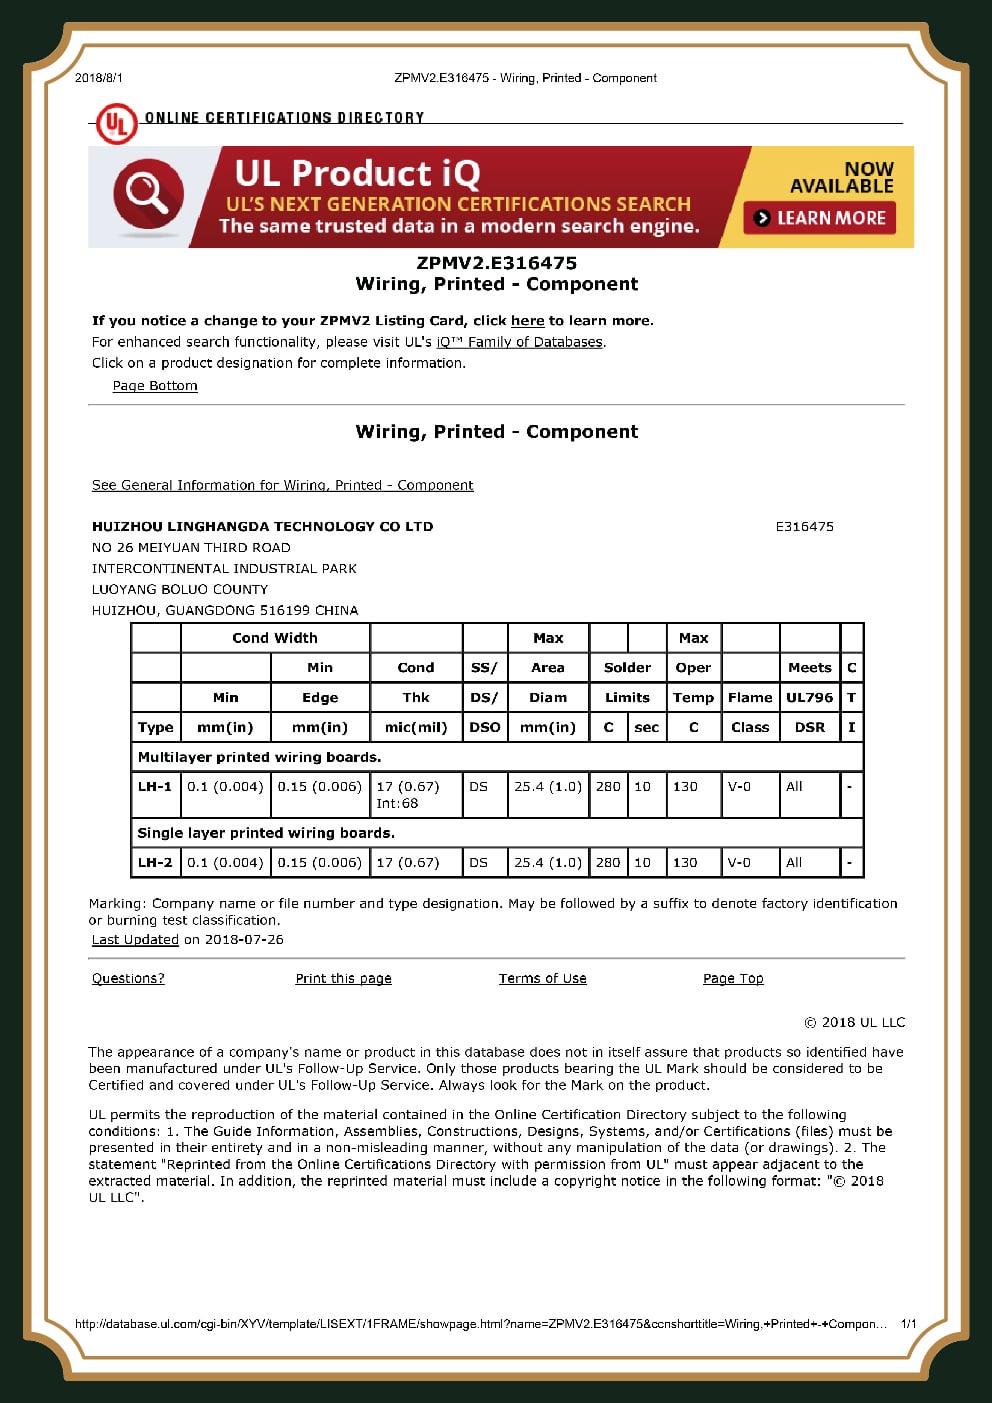
Weil Robotik sicherheitskritisch sein kann, ist eine Zertifizierung keine bloße Zierde – sie liefert Ihnen einen Prüfpfad, um die Fähigkeit eines Lieferanten zu beurteilen, unter strengen, einsatzkritischen Bedingungen hochwertige Teile herzustellen. Die Bestückung und Fertigung von Robotik-Leiterplatten bei PCBark ist anhand der folgenden Qualitätsstandards dokumentiert:
IATF 16949
Zuverlässigkeit auf Automobilniveau
ISO 9001
Qualitätsmanagement
ISO 14001
Umweltmanagement
UL
UL-gelistete Leiterplatte / Sicherheit
IPC-A-610 2/3
Abnahmekriterien für die Bestückung
RoHS / REACH
Konformität der Materialien
IATF 16949 auf Automobilniveau ist die bevorzugte Zertifizierung in der Robotik. IATF 16949 wurde für Teile entwickelt, die unter den in mobilen oder fahrzeugintegrierten Robotikanwendungen üblichen Umweltbelastungen – Vibrationen und Temperaturwechseln – schlicht nicht ausfallen dürfen, und bietet zusammen mit den Standards der IPC-A-610 Klasse 3 unseren anspruchsvollsten Kunden einen auf Null Fehler ausgerichteten Prozess statt eines bloßen Bemühens.
Anwendungen
Robotikanwendungen, die wir mit Elektronik versorgen
Die Robotik ist ein Anwendungsgebiet innerhalb des breiteren EMS-Geschäfts von PCBark. In über 16+ Jahren wurden Produkte an mehr als 2.000 Endanwender weltweit geliefert; das gibt einem neuen Robotikprogramm einen skalierbaren Fahrplan auf Grundlage eines ausgereiften, dokumentierten Prozesses – statt einer Lernkurve, deren Fehler Sie bezahlen. Ein Ausfall im Einsatz eines medizinischen oder industriellen Roboters kann kostspielige Rückrufe auslösen. Deshalb sind Prozesskontrollen nach IATF 16949 und 100 % Rückverfolgbarkeit bei jeder von uns gefertigten Robotik-Leiterplatte Standard. Anders als bei einem Fertigungsbetrieb, der sich in die Robotik erst einarbeitet, ist diese Sorgfalt bereits heute etabliert.
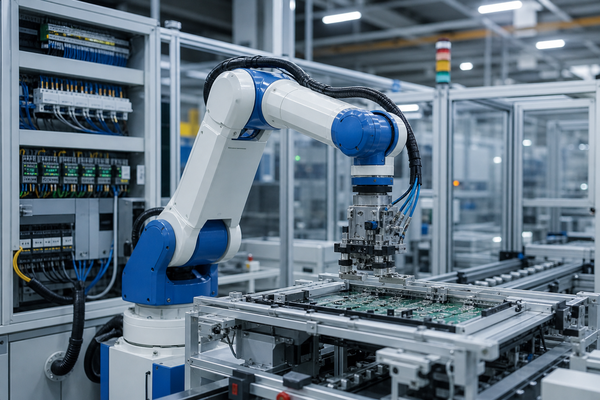
Industrieroboter und Roboterarme
Leiterplatten für Bewegungssteuerung und Stromversorgung in der Fabrikautomation mit häufigen, langen Betriebszyklen – oft zusammen mit unseren Leiterplatten für industrielle Steuerungen gefertigt.
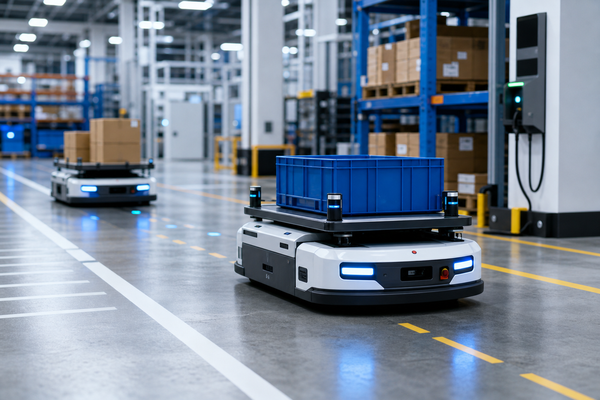
AGV und AMR
Leiterplatten für Navigation, Batteriemanagement und Sensorfusion in mobilen Robotern.
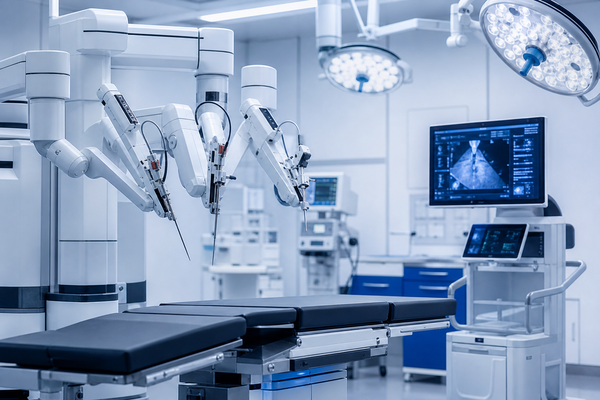
Medizinische Roboter und Operationsroboter
Leiterplatten der Klasse 3, bei denen Zuverlässigkeit unverzichtbar ist und die Rückverfolgbarkeit geprüft wird.
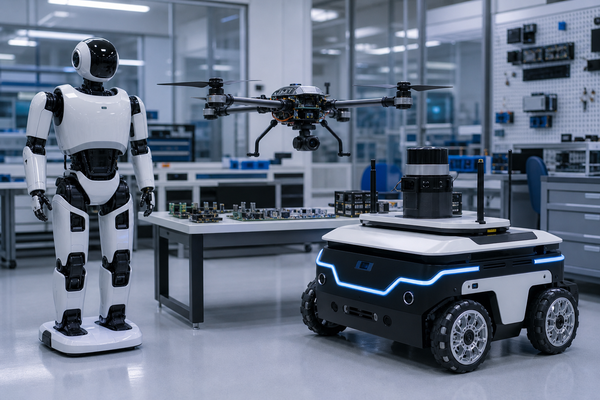
Drohnen, humanoide Roboter und Serviceroboter
Leichte HDI-, flexible und Starrflex-Leiterplatten für Plattformen mit engen Gewichts- und Platzvorgaben, von humanoiden Robotern bis zu kompakten Servicerobotern.
Beschaffung und Kosten
Einkaufsleitfaden: Vorlaufzeit, Mindestbestellmenge, Dateien und Gesamtkosten
Das günstigste Angebot führt sehr oft nicht zu den niedrigsten Gesamtkosten eines Projekts. Die nicht berücksichtigten Kosten der Bestückung oder Fertigung von Robotik-Leiterplatten – Arbeiten außerhalb der Spezifikation, eine Überarbeitung der Leiterplatte, Fälschungen – sind zu hoch, als dass ein unvorbereiteter Anbieter sie auffangen könnte. Eine ehrliche Kostenbetrachtung umfasst:
Preisfaktoren: Was Ihr Angebot tatsächlich bestimmt
FAKTOR 01
Leiterplattenmaterial (z. B. starr, Starrflex, HDI) und Lagenzahl.
FAKTOR 02
Anforderungsniveau der Bestückung (z. B. IPC-A-610 Klasse 2 oder Klasse 3, die bei 100 % Prüfung die Zuverlässigkeit deutlich erhöht).
FAKTOR 03
Beschaffungsmodell: unbestückte Leiterplatte, vom Kunden beigestellte Bauteile oder vollständige schlüsselfertige Beschaffung und Bestückung.
FAKTOR 04
Produktionsmengen – Prototypen, Kleinserien und Großserien – verändern jeweils den Stückpreis und die Prozessanforderungen.
FAKTOR 05
Prüfumfang: AOI ist Standard; ergänzen Sie Röntgenprüfung und Funktionstests, um jede Einheit anhand Ihrer Prüfvorrichtung und Prozessspezifikationen mit höchster Sicherheit prüfen und rückverfolgen zu können.
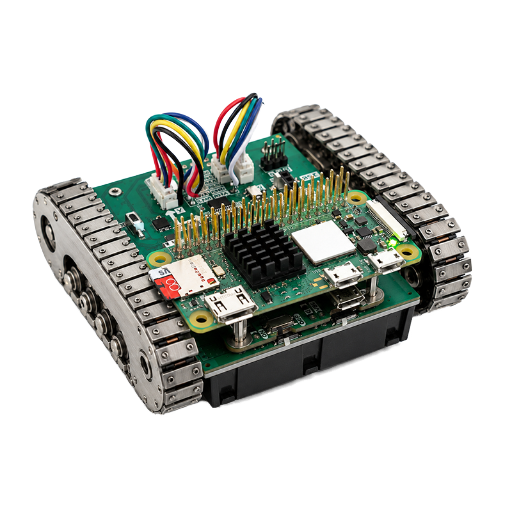
Von der kundenspezifischen Robotik-Leiterplatte für einen Prototyp bis zur Bestückung mittlerer Stückzahlen und zur Massenproduktion nutzt PCBark einen etablierten, nach IATF 16949 dokumentierten Prozess – so müssen Ihre Leiterplatten bei steigender Stückzahl nicht erneut qualifiziert werden, und die Qualität wird nicht zugunsten eines Kostenziels gesenkt. Wie bei all unseren Leistungen bedeutet das günstigste Angebot selten die niedrigsten Gesamtkosten. Senden Sie uns Ihr Design, und wir erstellen ein Angebot auf Grundlage Ihrer tatsächlichen Anforderungen statt eines pauschalen Preises pro Leiterplatte.
Hinweis für Einkäufer: Gesamtkosten statt günstigem Angebot
Laut Branchenanalysen betragen die qualitätsbereinigten Zusatzkosten für die Lieferung eines in Kleinserie mit beigestellten Teilen bestückten Bauteils nach der Nacharbeit 15-30 % der Gesamtkosten; ein gefälschtes Bauteil im Einsatz kostet über $1.000 pro Einheit: Eine etwas teurere Leiterplatte kann durch schlüsselfertige Beschaffung, Rückverfolgbarkeit anhand von Chargencodes und eine durch DFM verbesserte Erstausbeute die Projektkosten senken.
Interaktive Hilfsmittel
Technische Rechner und Auswahlhilfen
APP 01
Auswahlhilfe für Robotik-Leiterplatten
Ermitteln Sie das empfohlene Leiterplattenmaterial und den passenden Aufbau.
APP 02
Kostenrechner für schlüsselfertige und beigestellte Beschaffung
Vergleichen Sie die Kosten für Bestückung und Bauteilbeschaffung.
APP 03
Auswahlhilfe für IPC-Klasse und Zuverlässigkeit
Ermitteln Sie die erforderlichen Fertigungsstandards und Prüfgrade.
Ihre Robotik-Leiterplatte mit einem zuverlässigen Partner fertigen
Von der DFM-Analyse bis zur rückverfolgbaren schlüsselfertigen Leiterplattenbestückung begleitet PCBark die Elektronik Ihres Roboters vom Prototyp bis zur Produktion auf einer dokumentierten, zertifizierten Fertigungslinie.
Angebot für Robotik-Leiterplatten anfordern
Wissensdatenbank
Häufige Fragen zu Robotik-Leiterplatten
Was unterscheidet eine Robotik-Leiterplatte von einer Standardleiterplatte?
Eine Robotik-Leiterplatte ist für Belastungen ausgelegt, denen eine Leiterplatte für Verbrauchergeräte nie ausgesetzt ist: ständige Vibrationen durch Motoren und Aktuatoren, konzentrierte Wärme an den Gelenken und Betriebszyklen, die in Jahren statt in Garantiezeiträumen gemessen werden. In der Praxis bedeutet das eine höhere IPC-Klasse, vibrationsfestes Lot und fixierte Bauteile, Wärmeableitung über thermische Durchkontaktierungen oder einen Metallkern, Schutzlackierung gegen Feuchtigkeit und Staub sowie Rückverfolgbarkeit jedes Teils anhand seines Chargencodes – eine Reihe von Maßnahmen, die eine Standardleiterplatte für Verbrauchergeräte schlicht auslässt, weil sie diese Anforderungen nie erfüllen muss.
Welche Leiterplattenbauarten werden in der Robotik eingesetzt?
Starre Multilayer- und HDI-Leiterplatten für Steuerung und KI-Rechenmodule, flexible Leiterplatten und FPC für Sensoren und bewegliche Gelenke, Starrflex-Leiterplatten als Ersatz für Steckverbinder in Gliedmaßen, Metallkern-Leiterplatten für Motortreiber sowie Hochfrequenzlaminate für Radar und LiDAR.
Welche Zertifizierungen sind für die Fertigung von Robotik-Leiterplatten wichtig?
IATF 16949 (Zuverlässigkeit auf Automobilniveau bei Vibration und Wärme), ISO 9001, UL und IPC-A-610 Klasse 2/3 für die Abnahmekriterien der Bestückung. Bestehen Sie bei Operationsrobotern oder einsatzkritischen Robotern auf Klasse 3 mit 100 % Prüfung.
Wie hoch ist die Mindestbestellmenge, und können Sie sowohl Prototypen als auch größere Stückzahlen fertigen?
Ja. Wir fertigen kurzfristig Prototypen zur Validierung und skalieren denselben dokumentierten Prozess auf mittlere Stückzahlen und die Massenproduktion, sodass Ihre Leiterplatte beim Übergang zu größeren Stückzahlen nicht erneut qualifiziert werden muss. Kontaktieren Sie uns für nach Stückzahl gestaffelte Preise.
Welche Dateien benötigen Sie für ein Angebot für Robotik-Leiterplatten?
Gerber- oder ODB++-Daten, eine Stückliste mit Herstellerteilenummern und Daten zur Bauteilplatzierung. Lagenaufbau und Impedanzvorgaben sind hilfreich.
Wie stellen Sie die Echtheit und Rückverfolgbarkeit der Bauteile sicher?
Wir beschaffen über autorisierte Distributoren (Arrow, Avnet, DigiKey), verfolgen Bauteile anhand von Chargencodes zurück und vermeiden Fälschungen nach Vorgaben, die sich an AS5553 orientieren. Kann ein Lieferant die Rückverfolgbarkeit nicht nachweisen, ist es sicherer, von ihm Abstand zu nehmen; deshalb machen wir diesen Nachweis zum Standard.
Kann ein Fertigungsstandort in China Robotikprojekte im Ausland zuverlässig unterstützen?
Zuverlässigkeit entsteht durch Prozesskontrolle, nicht durch die Postleitzahl. PCBark arbeitet nach IATF 16949 und IPC-A-610 Klasse 2/3 mit dokumentierter Prüfung und Rückverfolgbarkeit, beliefert 2.000+ Endanwender weltweit und unterstützt Projekte vom Angebot bis zur Lieferung auf Englisch.