Kontaktieren Sie das Unternehmen PCBark


Aktualisiert im Juli 2026.
Die Leiterplatte eines Roboters überführt Sensordaten und Softwareentscheidungen in physische Bewegung – und muss Bedingungen standhalten, denen eine Leiterplatte für Verbraucherprodukte nie ausgesetzt ist. Motorvibrationen, Wärme an den Gelenken und Betriebszyklen, die sich über Jahre statt über Garantiezeiträume erstrecken, bedeuten: Ein Layout, das in einem Haushaltsgerät funktioniert, kann in einem Roboterarm oder dem Chassis eines AGV schon nach wenigen Monaten ausfallen. Dieser Leitfaden richtet sich an Entwicklungsingenieure, die Leiterplattenaufbau, Abnahmeklasse und Schutzbeschichtung für ein bestimmtes Subsystem auswählen müssen – nicht an ein allgemeines Publikum, das wissen möchte, woraus Roboter bestehen.
Eine Robotik-Leiterplatte überträgt Strom, Steuersignale und Sensordaten zwischen Mikrocontroller, Motortreibern und Sensoren eines Roboters. Sie muss für dauerhafte Vibrationen und Temperaturwechsel ausgelegt sein, denen handelsübliche Leiterplatten nie ausgesetzt sind.
Technische Eckdaten
| Lagenzahl | 1–40+ (starr / HDI / Starrflex) |
| Min. Leiterbahnbreite / Leiterbahnabstand (HDI) | 2 mil |
| Fertigungsstandard | IPC-A-610 Klasse 2/3 |
| Gängige Lotlegierung in Motornähe | SAC305 (hohe Duktilität) |
| Leistungsumfang | Leiterplattenfertigung + SMT-/THT-Bestückung + Beschaffung + Prüfung, einheitliches Qualitätssystem |
Was ist eine Robotik-Leiterplatte? Leiterplatten für die einzelnen Robotersubsysteme
Ein Roboter besteht nie aus nur einer Leiterplatte, und es gibt keinen Leiterplattentyp, der alle Subsysteme abdeckt. Robotik-Leiterplatten umfassen üblicherweise eine Hauptsteuerplatine, eine Sensorfusionsplatine, eine oder mehrere Motortreiberplatinen, eine Stromverteilungsplatine und – wenn sich ein Gelenk oder Roboterarm bewegen muss – eine flexible oder Starrflex-Leiterplatte als Verbindung.
Jede davon ist eine Leiterplatte, doch die Anforderungen an das Design unterscheiden sich. Der häufigste Fehler von Teams, die neu in der Robotik-Hardware sind, besteht darin, sie als austauschbar zu betrachten. Sowohl ein einfacher Linienfolger als auch ein industrieller Roboterarm verwenden dieselben Leiterplattenkategorien. Was sich ändert, ist die Belastungsintensität, nicht die Liste.
Ein Robotik-Leiterplattenfertigungsprogramm sollte nach Einsatzklasse geplant werden – vom Ätzen der Leiterplatte bis zur Endprüfung – und nicht danach, wo auf dem Roboter sich eine Leiterplatte zufällig neben einem Motor befindet. So lassen sich die relevanten Vibrationsbelastungen und Betriebszyklen direkt berücksichtigen. Ob Sie bei Ihrem ersten Robotikprojekt einen einzelnen Leiterplattenprototyp entwickeln oder Robotik-Leiterplattenprojekte auf die Serienfertigung hochskalieren: Die folgenden Überlegungen bleiben dieselben.
| Subsystem | Stationärer Industriearm | Mobiles AGV / AMR | Tragbares Gerät / humanoide Gliedmaße |
|---|---|---|---|
| Hauptsteuerung | Starre Multilayer-Leiterplatte | Starre Multilayer-Leiterplatte / HDI | HDI, gewichtsoptimiert |
| Sensorik / Bildverarbeitung | Starre Leiterplatte, kurze Kabelverbindungen | Flexible oder Starrflex-Leiterplatte | Flexible Leiterplatte, dynamische Biegezonen |
| Motor- / Gelenkantrieb | Starre Leiterplatte, Dickkupfer | Starrflex-Leiterplatte an Rad- / Lenkgelenken | Starrflex-Leiterplatte, kontinuierliche Bewegung |
| Stromverteilung | Starre Leiterplatte, 2–3 oz Cu | Starre Leiterplatte, für das Wärmemanagement neben der Batterie | Starre Leiterplatte, platzsparend |
„Robotik-Leiterplatte“ bezeichnet keine einzelne Teilenummer, sondern eine Systemdesignentscheidung, die für jedes Subsystem separat getroffen wird. Leiterbahnanordnung und Platinenkontur richten sich nach dem Roboterarm oder Chassis, in dem sich das Subsystem befindet. Dieses Dokument führt durch die einzelnen Designentscheidungen in der Reihenfolge, in der ein Entwicklungsingenieur sie treffen muss: zuerst die Bewegungsintensität, dann die Verbindungstechnik, anschließend die Rechendichte, die Motortreiberelektronik, der Umweltschutz, die Abnahmeklasse und schließlich die Beschaffung.
Das 3-stufige Modell zur Einstufung der Bewegungsbelastung
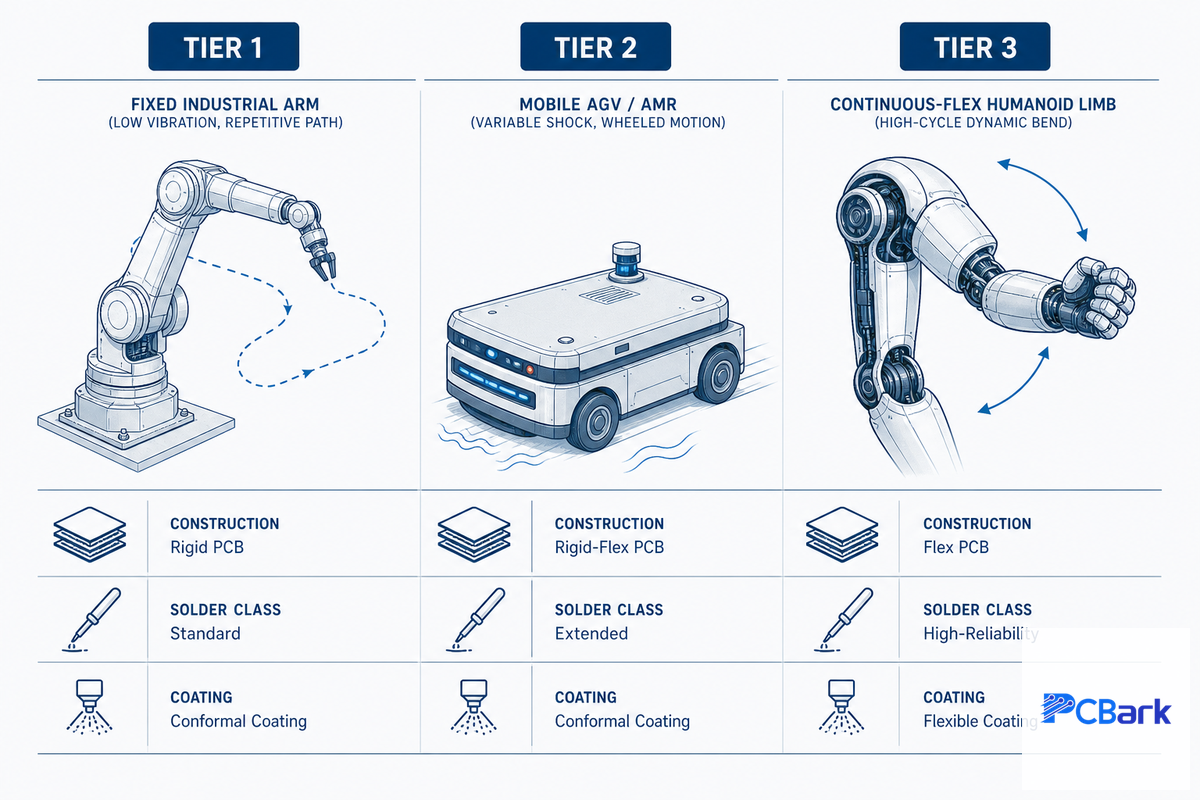
Bevor Sie einzelne Leiterplatten auswählen, müssen Sie die Vibrations- und Betriebszyklusbelastung einstufen, der die Elektronik im jeweiligen Einsatz ausgesetzt sein wird. Üblicherweise vereinfachen wir dies in drei Belastungsstufen. Diese Einstufung ist der erste Faktor, der Leiterplattenaufbau, Lotlegierung, Abnahmeklasse und Schutzbeschichtung beeinflusst. Ob es um Fabrikautomationszellen, mobile Plattformen oder tragbare Exoskelette geht: Die Anwendungen der Robotik lassen sich jeweils einer klaren Belastungsstufe zuordnen. Dieses Modell gilt für nahezu alle Anwendungen, denen wir begegnen.
| Stufe | Subsystem | Leiterplattenaufbau | Lot / Klasse | Schutzbeschichtung |
|---|---|---|---|---|
| Stufe 1, stationär / gleichförmig (verschraubter Industriearm) | Hauptsteuerung | Starre Multilayer-Leiterplatte, 4-8 Lagen | Standard-SAC-Lotlegierung, Klasse 2 | Acryl (AR) |
| Motortreiber | Starre Leiterplatte, 2 oz Cu | Standard-SAC-Lotlegierung, Klasse 2 | Acryl (AR) | |
| Sensorik / Bildverarbeitung | Starre Leiterplatte, kurze Kabelverbindungen | Standard-SAC-Lotlegierung, Klasse 2 | Acryl (AR) | |
| Stufe 2, mobil / variable Stoßbelastung (AGV/AMR) | Hauptsteuerung | Starre Multilayer-Leiterplatte oder HDI | SAC305, gemischt Klasse 2/3 | Silikon (SR) |
| Motortreiber | Starrflex-Leiterplatte an beweglichen Gelenken | SAC305 in Motornähe, Klasse 2/3 | Silikon (SR) | |
| Sensorik / Bildverarbeitung | Flexible oder Starrflex-Leiterplatte | SAC305, Klasse 2 | Silikon (SR) | |
| Stufe 3, kontinuierliche Flexbewegung / hohe Zyklenzahl (humanoide Gliedmaße) | Hauptsteuerung | HDI, gewichtsoptimiert | SAC305 + Underfill, Klasse 3 | Parylen (XY) |
| Motortreiber | Starrflex-Leiterplatte, dynamische Biegezonen | SAC305 + Underfill / Bauteilfixierung, Klasse 3 | Parylen (XY) oder Silikon | |
| Sensorik / Bildverarbeitung | Flexible Leiterplatte, dynamische Biegung, bis zu 200.000 Zyklen | SAC305, Klasse 3 | Parylen (XY) |
Am häufigsten sehen wir, dass standardmäßig für jedes Robotikprogramm Klasse 3 und Starrflex-Leiterplatten spezifiziert werden. Das kann die Kosten um 10-30 % erhöhen, obwohl die Leiterplatte nie dauerhaft gebogen wird. Der umgekehrte Fehler ist gravierender: Ein mobiles AGV wie einen verschraubten Arm der Stufe 1 zu behandeln und Lot sowie Schutzbeschichtung zu knapp auszulegen, obwohl die Leiterplatte bei jeder Richtungsänderung des Fahrzeugs tatsächlich variablen Stoßbelastungen ausgesetzt ist.
💡 Profi-Tipp
Prüfen Sie Ihre Einstufung anhand eines konkreten Subsystems mit dem Auswahlwerkzeug für Robotik-Leiterplattentypen, bevor Sie den Lagenaufbau festlegen.
Verbindungen an Gelenken und Gliedmaßen: Auslegung der Biegezyklen von Starrflex-Leiterplatten
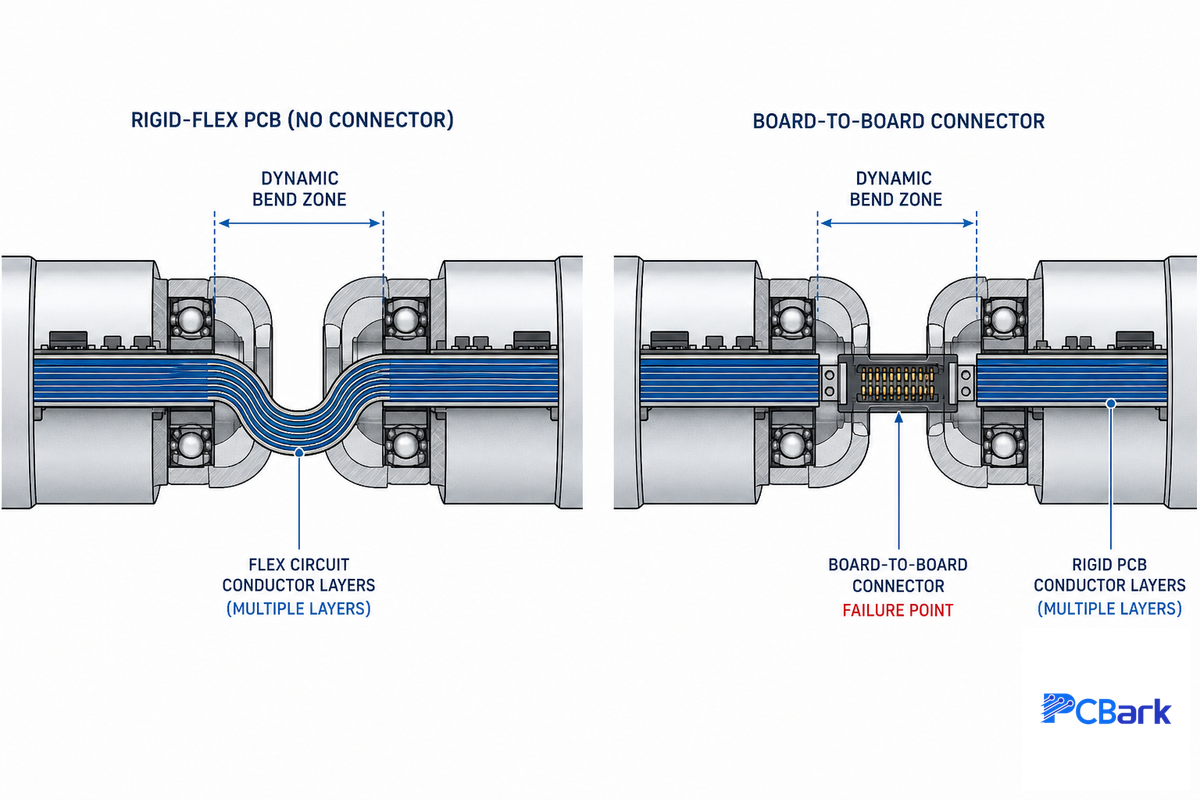
Sobald eine Verbindung über ein bewegliches Gelenk führt, lautet die Frage nicht mehr „starr oder flexibel?“, sondern „statische oder dynamische Biegezone?“ – dafür gelten sehr unterschiedliche Designregeln. IPC-6013 zieht diese Grenze ausdrücklich: Die Qualifizierungs- und Leistungsspezifikation für flexible und Starrflex-Leiterplatten legt den Leiterplattenaufbau für einmalig gefaltete und anschließend unbewegte Bereiche ebenso fest wie für dauerhaft bewegte Bereiche.
Was unterscheidet Starrflex-Leiterplatten von separaten Leiterplatten mit Steckverbindern?
Eine statische Biegung – die Leiterplatte wird bei der Bestückung einmal gefaltet und danach nicht mehr bewegt – lässt sich in der Regel mit 10 bis 20 Lagen auf einem starren oder Starrflex-Leiterplattenaufbau realisieren, ohne dass besondere Maßnahmen zur Zuverlässigkeit nötig sind. Dynamische Biegezonen, wie sie sich an Schulter- oder Handgelenken ständig bewegen, müssen auf zwei Leiterlagen beschränkt werden. Jede zusätzliche Lage erhöht Dicke und Steifigkeit und erschwert so die Biegung.
Entwicklungsingenieure, die humanoide Roboterarme konstruieren, stoßen an fast jedem Gelenk auf diese Einschränkung. Starrflex-Leiterplatten rechtfertigen ihren Aufpreis gegenüber einer starren Leiterplatte mit Verbindungskabel, wenn das Gelenk ständig in Bewegung ist: Sie beseitigen den Steckverbinder als Fehlerquelle und sparen das Gewicht sowie den Bauraum einer separaten Kabelbaugruppe. Bei einer kostenkritischen Großserie mit begrenzter Gelenkbewegung kann eine einfache starre Leiterplatte mit Kabelbaugruppe dennoch die günstigere und ebenso zuverlässige Wahl sein. Starrflex ist keine Standardlösung, sondern eine Entscheidung, die für jedes Gelenk einzeln getroffen wird. Eine Studie aus dem Jahr 2024 in einer Sensorik-Fachzeitschrift untersuchte mithilfe der Taguchi-Versuchsplanung fünf Fertigungsvariablen im Hinblick auf die Zuverlässigkeit im Interconnect Stress Test. Dabei erwiesen sich die Zahl der leitfähigen Lagen und die Stromdichte bei der Galvanisierung als die beiden wichtigsten Einflussfaktoren. Der optimale Aufbau der Studie bestand aus einem Polyimid-Laminat mit zwei Lagen, galvanisierten Bohrungen mit 0,4 mm Durchmesser und einer galvanischen Stromdichte von 2 A/dm². Das entspricht dem Prinzip „dynamische Zonen dünn halten“, auf dem IPC-6013 beruht.[1]
Starrflex-Leiterplatten eignen sich für Mechanismen, in denen ein Steckverbinder die Bewegung tatsächlich nicht übersteht: Ein USPTO-Patent aus dem Jahr 2020 für ein robotisches Chirurgiegerät beschreibt eine Starrflex-Leiterplatte im Instrumentengriff, die gezielt die Schwenk- und Neigefunktionen der Kamera steuert. Das ist genau die Art beengter, kontinuierlich bewegter Mechanik, in der eine Lösung mit Kabel und Steckverbinder unnötig viel Bauraum beanspruchen und eine vom Design nicht tolerierbare Fehlerquelle schaffen würde.[2]
📐 Technischer Hinweis
Beschränken Sie dynamische Flexzonen nach Möglichkeit auf 2 Leiterlagen. Statische, einmalig gefaltete Bereiche können auf Starrflex-Leiterplatten 10-20 Lagen haben, ohne die Zuverlässigkeit zu beeinträchtigen. Die Begrenzung der Lagenzahl gilt nur für Abschnitte, die sich im Betrieb ständig biegen, nicht für die gesamte Leiterplatte.
Unser Leitfaden zum Design von Multilayer-Flex-Leiterplatten behandelt allgemeine Fragen zum Lagenaufbau flexibler Leiterplatten: etwa zur kontrollierten Impedanz, zur passenden Via-Architektur und zur Berechnung des Biegeradius bei einer flexiblen Verbindung ohne Gelenk. Er zeigt auch, wie sich eine starre Leiterplatte mit Flex-Jumpern auf flexiblen Substraten kombinieren lässt, wenn ein vollständiger Starrflex-Aufbau für eine fertigungsgerechte Auslegung überdimensioniert wäre. In diesem Leitfaden konzentrieren wir uns jedoch auf die Entscheidung zur Gelenkbewegung.
Hauptsteuerungs- und Sensorfusionsplatinen: Entscheidungen zur HDI-Leiterbahndichte
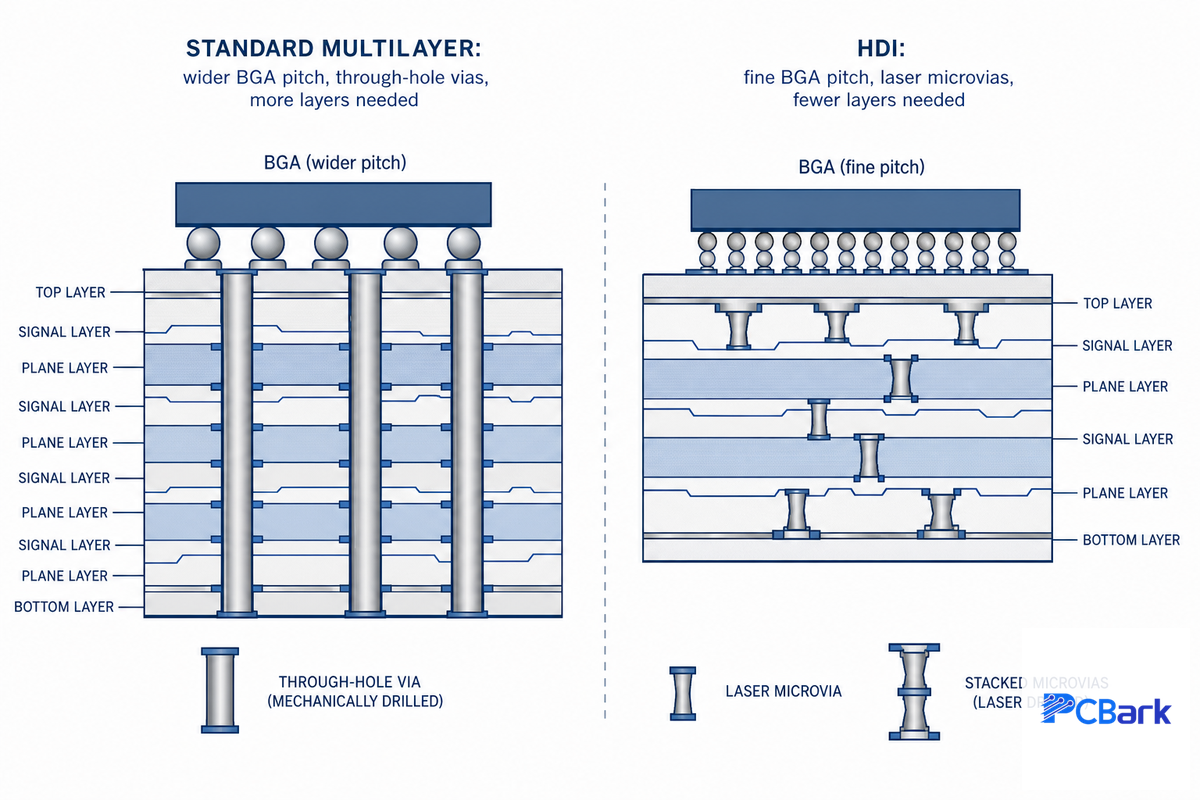
Die Hauptsteuerplatine eines Roboters muss einen KI- oder Bewegungssteuerungsprozessor, die Eingänge der Sensorfusion (IMU, LiDAR, Kamera) sowie immer mehr Hochgeschwindigkeitsdatenleitungen und Kommunikationsschnittstellen auf einer stetig schrumpfenden Fläche unterbringen. Diese wachsende Funktionsdichte führt letztlich dazu, dass das Design von standardmäßigen Multilayer-Leiterplatten auf einen HDI-Aufbau umsteigt.
| Signal | Standard-Multilayer ausreichend | HDI erforderlich |
|---|---|---|
| BGA-Anschlussraster | ≥ 0,8 mm | < 0.65 mm (Gehäuse mit feinem Raster für KI-/SoC-Prozessoren) |
| Leiterbahnbreite / Leiterbahnabstand | 4-mil / 4-mil | 2 mil / 2 mil (Mikrovia-Routing) |
| Lagenzahl bei vergleichbarem Routing | 8–12 Lagen | 4–6 Lagen (Any-Layer-Via-Strukturen) |
HDI mit gestapelten Mikrovias und lasergebohrten Vias in den Lötflächen statt mechanisch gebohrter Vias auf der gesamten Leiterplatte ist die Grundlage für den Any-Layer-Interconnect-Aufbau (ELIC). Er bietet genügend Funktionalität, um einen KI-Prozessor mit feinem Anschlussraster und mehrere Sensorschnittstellen auf einer Leiterplatte unterzubringen, die sich im begrenzten Raum von Kopf oder Rumpf eines Roboters routen lässt, und zugleich die Lagenzahl niedrig zu halten. HDI erhöht sowohl Kosten als auch Vorlaufzeit. Die Wahl dieses Lagenaufbaus hängt daher von einem Schwellenwert ab und sollte nicht automatisch erfolgen: Hat das größte Bauteil auf Ihrer Hauptsteuerplatine ein BGA-Raster von mindestens 0,8 mm, und lässt sich das Routing mit standardmäßigen 4-mil-Leiterbahnen und -Abständen abschließen, ist eine Standard-Multilayer-Leiterplatte die richtige Wahl und HDI wäre überdimensioniert. Eine falsche Entscheidung in beide Richtungen ist teuer: Wird HDI spezifiziert, obwohl Standard-Multilayer ausreicht, steigen Kosten und Vorlaufzeit unnötig. Ist die Spezifikation für ein BGA mit tatsächlich feinem Anschlussraster hingegen zu knapp, kann der Routingfehler erst beim Erstmuster auffallen und eine erneute Fertigung erforderlich machen. Die CAM-Entwicklungsingenieure von PCBark prüfen diesen Schwellenwert routinemäßig im Rahmen der DFM-Analyse, bevor die Fertigung beginnt – denn eine Änderung des Lagenaufbaus mitten im Programm kostet weit mehr, als die Entscheidung gleich zu Beginn richtig zu treffen.
Die Signalintegrität ist ein weiterer wichtiger Faktor beim Leiterplattenlayout: Die Sensoreingänge übertragen große Mengen hochfrequenter Daten, sodass der Längenausgleich von Leiterbahnen, das Routing von Differenzialpaaren und ausreichende Abstände zwischen den Bauteilen entscheidend dafür sind, dass die Daten sauber und unverfälscht beim Prozessor ankommen. Übersprechen in der Nähe eines dichten BGA mit feinem Anschlussraster wird wie bei jeder Hochgeschwindigkeitsleiterplatte beherrscht: mit durchgehenden Stromversorgungs- und Masseflächen, kontrollierten Abständen zwischen benachbarten Signalleitungen und einer separaten Lage für die störungsintensivsten Motortreiber-Leiterbahnen, statt sie neben den Sensordatenleitungen zu führen.
Motortreiberplatinen: Wärmemanagement und EMV-gerechtes Design
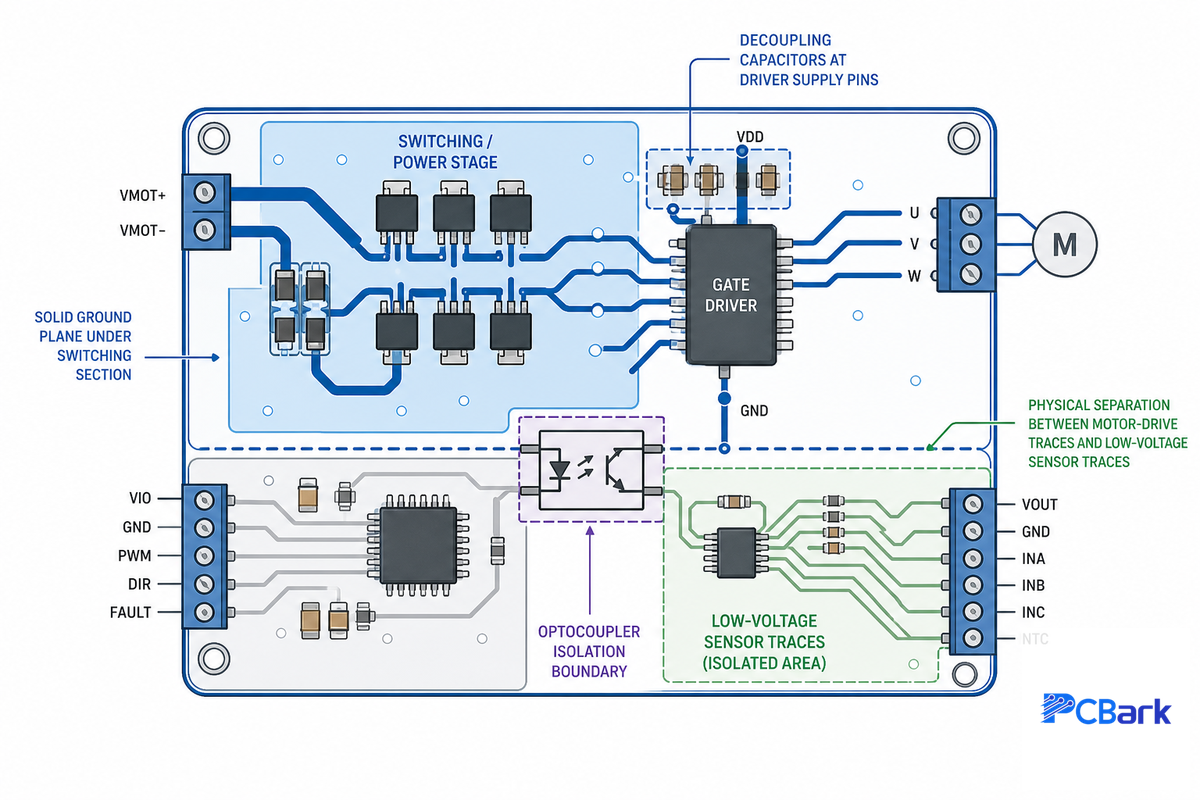
Das hohe Drehmoment bei niedriger Drehzahl, das an Robotergelenken benötigt wird, passt nicht zum hohen Tempo bei niedrigem Drehmoment eines effizienten Servomotors. Die Antriebselektronik überbrückt genau diese mechanische Diskrepanz – und dabei entstehen die meisten Wärme- und Störungsprobleme bei Robotik-Leiterplatten.[3] Motortreiberplatinen sind von Natur aus Hochleistungsleiterplatten. Bei jeder Hochleistungsleiterplatte eines Roboters müssen zwei Anforderungen gleichzeitig erfüllt werden: Die Wärme des Schaltreglers muss abgeführt werden, und die erzeugten PWM-Schaltstörungen müssen von den Sensor- und Kommunikationsleitungen ferngehalten werden, die nur wenige Zentimeter entfernt verlaufen.
Wie berechne ich die Leiterbahnbreite für Motorströme?
Die Standard-Leiterbahnbreiten werden gemäß IPC-2221 anhand des gewünschten Temperaturanstiegs über der Umgebungstemperatur festgelegt. Bei einem Motortreiber mit 4A Dauerstrom und 1-oz-Kupfer erfordert ein Temperaturanstieg von 20C eine Leiterbahnbreite von ungefähr 40-50 mil – das sollte nicht einfach dem Leiterplattenhersteller überlassen werden.
Bei Innenlagen muss die Breite verdoppelt werden, um dieselben Werte zu erreichen, da das Kupfer dort nicht direkt durch Luft gekühlt wird. Bei demselben Strom von 4A und 2 oz Außenlagenkupfer ist die erforderliche Leiterbahnbreite ungefähr halb so groß. Deshalb setzen Motortreiberplatinen im Layout auf dickeres Kupfer und nicht auf schmalere Leiterbahnen.
Wie lassen sich Störungen durch Motoren in der Robotik-Leiterplatte reduzieren?
Leistungsstarke Motortreiberstufen erzeugen beim Schalten breitbandige elektromagnetische Störungen, die sich durch ein ungeeignetes Leiterplattenlayout auf benachbarte Sensor- und Kommunikationsleitungen übertragen. Üblicherweise helfen Entkopplungskondensatoren direkt neben den Versorgungspins jedes Treibers. Sie minimieren den transienten Effekt dort, wo er in der Schaltstufe entsteht, bevor er sich über die Fläche ausbreitet. In Systemen mit hohen Strömen ist dieser Effekt deutlich ausgeprägter als bei Sensoren mit niedriger Leistungsaufnahme.
Hier gelten die üblichen Designregeln: eine durchgehende Massefläche unter der Schaltstufe, räumliche Trennung von Motorantriebssignalen und Signalleitungen mit niedrigen Pegeln sowie Differenzialpaar-Routing für Hochgeschwindigkeitssignale. Die wohl wichtigste Entscheidung des Entwicklungsingenieurs ist jedoch, die Niederspannungs-Steuerschaltungen von den Motorstromkreisen mit hohen Strömen zu trennen. Optokoppler zur galvanischen Trennung von Gate-Ansteuerung und Phasenstrommessung sind eine wartungsfreie, allerdings voluminösere Alternative zu mechanischen Schaltern. Ein speziell für diesen Zweck optimierter Optokoppler-Chip verringert den Flächenbedarf der Motortrennung auf der Leiterplatte gegenüber früheren Lösungen um etwa 35 % und gewährleistet weiterhin die erforderliche Sicherheit für die Motorsteuerung.[4] Auch die thermische Belastung der Lötstellen in Motornähe gefährdet die Zuverlässigkeit. Analysen zeigen, dass sich Risse durch thermische Ermüdung besonders leicht an Stellen in der Nähe einer Wärmequelle ausbreiten. Für diesen Bereich empfiehlt sich daher Lotmaterial aus SAC305 mit höherer Duktilität statt einer Standard-SAC-Lotpaste.[5] Vermeiden Sie eine verbreitete, aber ungeeignete Abkürzung beim Design von Echtzeit-Steuerungsschaltungen: Verlegen Sie eine Motorstrom-Leiterbahn mit hohem Strom nicht direkt neben einer Niederspannungs-Signalleitung, nur um Leiterplattenfläche zu sparen. Der Spannungsabfall und die damit verbundenen Störungen verursachen im Feldeinsatz weit höhere Kosten als ein paar Millimeter zusätzlicher Leiterbahnführung.
✔ Vorteile separater Motortreiberplatinen
- Schirmt die Schaltstörungen von der Hauptsteuerplatine ab
- Vereinfacht das Wärmemanagement (die Wärme bleibt auf einer Leiterplatte)
- Ermöglicht die separate Qualifizierung für jeden Motortyp
⚠ Einschränkungen
- Erfordert eine Verbindung zwischen den Leiterplatten (eine weitere mögliche Fehlerquelle)
- Erfordert eine eigene EMV-gerechte Masseflächenstrategie, die nicht von der Hauptplatine übernommen werden kann
Umweltschutz: Schutzlack in der Nähe von Motoren und Gelenken
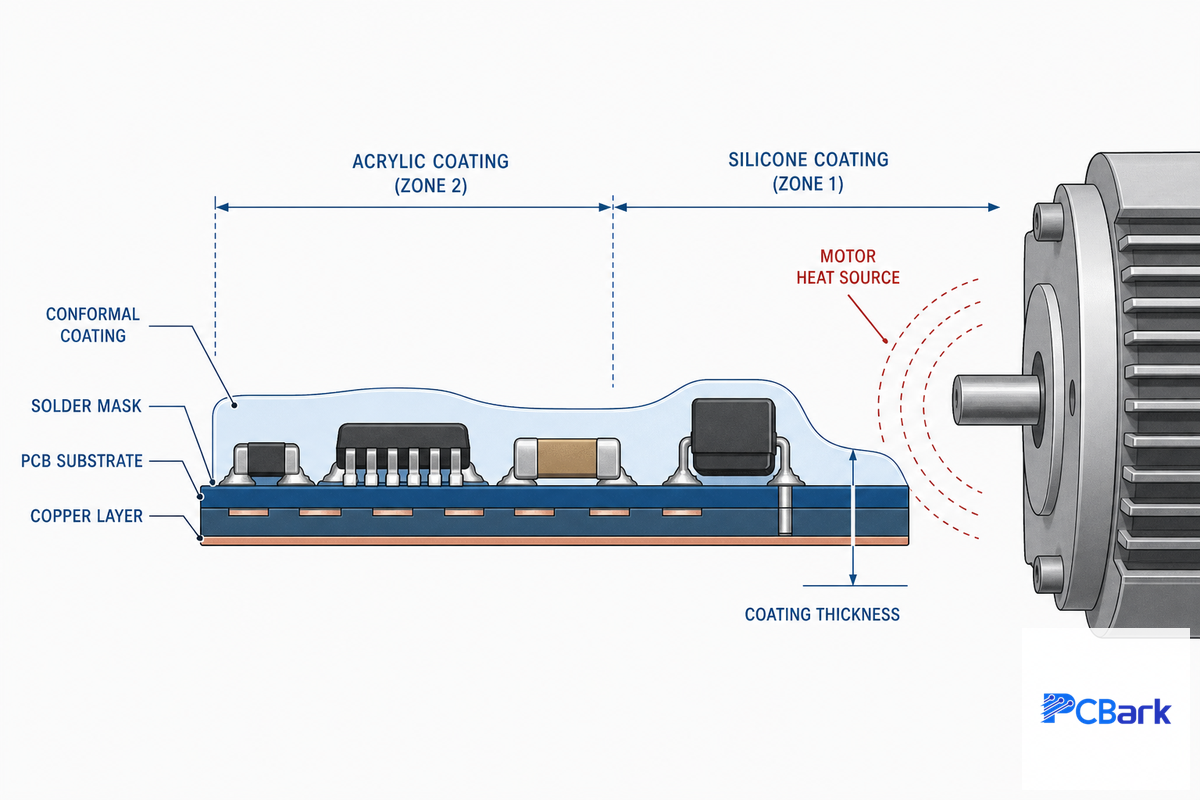
Eine Robotik-Leiterplatte fällt in der Regel nicht durch ein einzelnes dramatisches Ereignis aus, sondern verschleißt allmählich. Über mehrere Jahre setzen Staub, Feuchtigkeit und Vibration insbesondere stark beanspruchten Steckverbindern und Lötstellen fortwährend zu. Ebenso wichtig wie die vollständige Abdeckung ist, dass die Schutzlackchemie in Motornähe mit den Bedingungen kompatibel ist: Sie muss den Temperaturwechseln des Motors standhalten, ohne an beanspruchten oder beweglichen Stellen zu reißen oder sich abzulösen.
| Chemie | Temperaturbeständigkeit | Flexibilität | Nacharbeit |
|---|---|---|---|
| Acryl (AR) | Mittel | Gering | Einfach (mit Lösungsmittel entfernbar) |
| Polyurethan (UR) | Gut | Mittel | Schwierig |
| Silikon (SR) | Ausgezeichnet (Standard in Motornähe) | Gut | Mittel |
| Parylen (XY) | Ausgezeichnet | Ausgezeichnet (dünn, anpassungsfähig) | Sehr schwierig (Abtragen erforderlich) |
IPC-CC-830 ist die maßgebliche Spezifikation für diese Auswahl. Sie legt Qualifizierungs- und Konformitätskriterien für elektrisch isolierende Beschichtungsmassen fest. Jede Schutzlackchemie wird anhand einer bestimmten Materialrevision qualifiziert (Acryl derzeit gemäß Revision C, Epoxid gemäß einer anderen Revision). In Motornähe ist Silikon praktisch die Standardwahl, da es von den vier Chemien über den größten Temperaturbereich flexibel bleibt. Acryl lässt sich zwar am einfachsten nacharbeiten, ist aber bei häufigen Temperaturwechseln in der Nähe einer Wärmequelle am wenigsten beständig. Genau dort, wo Leiterplatten neben Motoren den meisten Schutz benötigen, eignet es sich daher schlecht.
Abnahmeklasse wählen: IPC-Klasse 2 oder 3 je nach Folgen eines Ausfalls
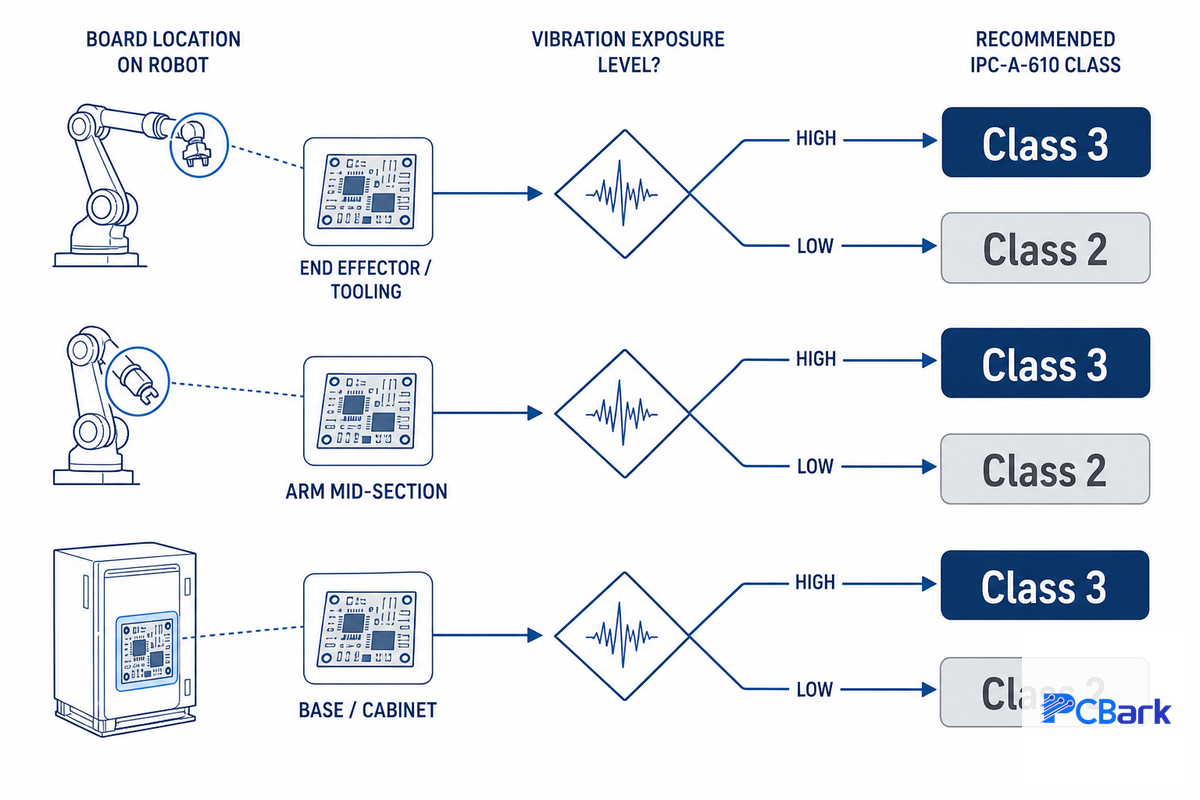
IPC-A-610 – Revision J, veröffentlicht im März 2024 – ist die Abnahmespezifikation der Branche für bestückte Leiterplatten und definiert einen tatsächlichen, messbaren Unterschied zwischen Klasse 2 und Klasse 3, nicht bloß eine Marketingstufe.[6] Ein häufig genanntes, sichtbares Unterscheidungsmerkmal ist der Benetzungswinkel des Lots (etwa 180° bei Klasse 2 gegenüber 270° bei Klasse 3). Klasse 3 verlangt außerdem eine 100 %-Prüfung kritischer Merkmale wie Voids in BGAs, statt der statistischen Stichprobenprüfung, die bei Klasse 2 zum Einsatz kommt.
Entscheidungsbaum: Welche Klasse braucht Ihr Roboter tatsächlich?
- Wenn der Ausfall einer Leiterplatte den Roboter gefahrlos zum Stillstand bringt – etwa wenn ein automatisierter Lagerroboter für Wartungsarbeiten anhält –, ist Klasse 2 die richtige Standardwahl.
- Wenn der Ausfall einer Leiterplatte zu einem Unfall führen kann, etwa bei einem chirurgischen Roboter oder einem automatisierten Arm im Arbeitsbereich von Menschen, wählen Sie ausnahmslos Klasse 3.
- Wenn sich eine ausgefallene Leiterplatte nach dem Einsatz nur mit unverhältnismäßig hohem Aufwand reparieren oder erreichen lässt – etwa in einem abgedichteten humanoiden Gelenk oder in einem unterirdisch oder im Weltraum eingesetzten System –, ist Klasse 3 die richtige Wahl. Ausschlaggebend sind dabei neben unmittelbaren Sicherheitsanforderungen auch die Zugriffskosten.
Um offen zu sagen, was Sie für die Investition in Klasse 3 erhalten: Viele Informationsangebote zur Leiterplattenfertigung weisen darauf hin, dass selbst eine strenge Prüfung nach Klasse 3 keine dauerhafte Zuverlässigkeit garantiert. Die Prüfung bewertet lediglich die Fertigungsqualität zum Zeitpunkt der Herstellung, nicht die Ermüdung durch jahrelange Vibrationen. Deshalb bleiben die zuvor erläuterten Entscheidungen zur Bewegungsbelastung und Lotlegierung wichtig, unabhängig von der Abnahmeklasse auf Ihrer Bestellung. Die Klasse allein ersetzt kein geeignetes Design. Wird Klasse 3 ohne klaren Sicherheitsgrund oder ohne kostenbedingte Notwendigkeit eines Zugriffs auf das Bauteil nach dem Einsatz spezifiziert, steigen die Bestückungskosten üblicherweise um 10-30 %, ohne dass das Produkt einen nennenswerten Vorteil erhält.
Mit unserem Auswahlwerkzeug für die IPC-Zuverlässigkeitsklasse können Sie die Klasse ebenfalls anhand der Angaben zu Ihrem Subsystem auswählen. Unsere Zertifizierungsseite enthält die Nachweise zu den entsprechenden Qualifikationen.
Bauteilbeschaffung und Rückverfolgbarkeit für Robotik-Stücklisten
In Robotik-Stücklisten steckt ein großer Teil des Werts in wenigen Bauteilen – Motortreiber-ICs, IMUs und Anwendungsprozessoren. Diese gelten als besonders attraktive Ziele für Fälschungen oder umgekennzeichnete Bauteile aus nicht autorisierten Vertriebskanälen. Eine Beschaffung nach AS5553 mit konsequenter Disziplin – ausschließlich über autorisierte Distributoren und mit Rückverfolgbarkeit über Chargencodes – ist wichtig, denn die Kosten eines fehlerhaften Bauteils steigen, je später das Problem entdeckt wird: Bei der Wareneingangsprüfung wird ein Bauteil ausgesondert; nach der Endmontage muss eine ganze Leiterplatte nachgearbeitet werden; im Einsatz bedeutet es einen Serviceeinsatz und einen Gewährleistungsanspruch. In der Fachliteratur zu Qualitätskosten werden solche steigenden Kosten anhand allgemeiner Fertigungsprinzipien diskutiert, nicht als spezifischer Multiplikator für Leiterplatten. Wir erläutern Ihnen lieber ehrlich das Risikoprofil, als eine scheinbar präzise Zahl zu nennen, die wir nicht belegen können.
Was das konkret für ein Robotikprogramm bedeutet: Beauftragen Sie Ihren Partner für die Leiterplattenbestückung, alle Motortreiber-ICs und Sensorbauteile ausschließlich über autorisierte Distributoren zu beschaffen. Die schlüsselfertige Beschaffung von PCBark unterliegt demselben Qualitätsmanagementsystem nach ISO 9001 wie die Leiterplattenfertigung und -bestückung. Die Rückverfolgbarkeit hängt somit nicht von einer separaten Geschäftsbeziehung zu einem Zwischenhändler ab. Verlangen Sie außerdem für jede gelieferte Rolle die Rückverfolgbarkeit bis zur Bauteilcharge, nicht nur für die fertig bestückte Leiterplatte. Teams, die Leiterplatten für ihr erstes Robotikprogramm entwickeln, betrachten die Bauteilbeschaffung möglicherweise als bloßen Einkaufsschritt. Bei einer Robotik-Stückliste ist sie jedoch eine bereits beim Leiterplattendesign getroffene Designentscheidung und keine Logistikaufgabe am Versanddock. Prüfen Sie sie daher vor der Designfreigabe noch einmal bei Tests und Validierung, nicht erst danach.
Branchenausblick: Was das Wachstum der Robotik für die Leiterplattenbeschaffung bedeutet
Eine realistische Einschätzung der Marktgröße der Robotikbranche findet sich verstreut in verschiedenen Berichten, deren Prognosen stark voneinander abweichen: Eine Firma schätzt den kurzfristigen Markt für humanoide Roboter (2025) auf rund $7,8 Milliarden, während eine andere für 2028 einen Wert von knapp $13,8 Milliarden erwartet. Die Prognosen zur CAGR in diesem Zeitraum reichen – je nach Abgrenzung und Methodik – von rund 22 % bis 37 %. Schon diese Spanne ist aufschlussreich: Kunden sollten sich nicht auf eine bestimmte Zahl versteifen. Die Wachstumsrichtung steht jedoch nicht infrage: Alle Prognosen zeigen, dass dieser Sektor schnell wächst, und die Stückzahlen bestätigen dieses Bild.
Für Einkäufer zählt jetzt, bevor die Konturen dieser expandierenden Marktwelle klar erkennbar sind: Qualifizieren Sie eine Zweitquelle für die Leiterplatten Ihrer Robotik-Teilsysteme mit dem höchsten Volumen, möglichst bevor Sie unter extremen Zeitdruck geraten. Das Risiko ist konkret, nicht hypothetisch: Ein Leiterplattenhersteller, der seine Prozesskontrolle nach IATF 16949 und die Rückverfolgbarkeit über Chargencodes gerade erst aufbaut, kann einen geplanten Hochlauf genau dann um mehrere Wochen verzögern, wenn Sie den größten Teil Ihres Auftragsvolumens abwickeln. Ein neuer Lieferant kann ein bewährtes Prozessrezept nicht einfach übernehmen. Programme, die bereits nach diesen Vorgaben laufen und ihre Lieferanten an aktuelle Abnahmekriterien wie die aktuelle Revision der IPC-A-610 binden, können mit dem bestehenden Lieferanten ohne erneute Qualifizierung von kleinen Stückzahlen zur Massenproduktion übergehen. Mit zunehmender Reife der Robotiktechnologie in Produktionsrobotersystemen fertigt PCBark jedes Programm vom Erstmuster an nach demselben dokumentierten Prozess. Deshalb sehen wir den Wert darin, Leiterplatten für Bewegungssteuerung und Energiemanagement – Hauptsteuerungen und Motortreiber – lange vor den einfacheren Leiterplatten zur Stromverteilung als Zweitquelle zu qualifizieren.
Wir dimensionieren die Kupferleiterbahnen der Motortreiber und wählen die Lötlegierung anhand der Einsatzklasse aus, bevor wir überhaupt die Zeile zur Abnahmeklasse in der Bestellung prüfen. Diese Klasse legt nur fest, wie die Leiterplatte geprüft wird, nicht, ob sie für die Lötverbindung ausgelegt wurde, in die sie eingebaut wird.
PCBark-Engineeringteam für Robotikprogramme
Häufig gestellte Fragen
F: Was ist eine Leiterplatte in der Robotik?
Antwort anzeigen
In der Robotik verbindet eine Leiterplatte physisch den Mikrocontroller, die Sensoren, Motortreiber und die Stromversorgung eines Roboters, damit sie als koordiniertes System zusammenarbeiten können.
Je nach Teilsystem kann es sich um eine starre Multilayer-Leiterplatte, eine HDI-Leiterplatte oder eine Starrflex-Leiterplatte handeln, die so ausgelegt ist, dass sie einem beweglichen Gelenk standhält. Eine universelle Leiterplatte für die Robotik gibt es nicht; für jedes Teilsystem ist der passende Leiterplattentyp erforderlich.
F: Warum ist das Wärmemanagement bei Robotik-Leiterplatten wichtig?
Antwort anzeigen
Motortreiber und KI-Prozessoren konzentrieren Wärme auf einer kleinen Leiterplattenfläche. Diese Wärme beschleunigt die Ermüdung von Lötstellen genau dort, wo die Lötverbindungen bereits durch Vibration belastet werden.
Thermische Vias, Kupferflächen und Leiterplattenaufbauten mit Metallkern leiten Wärme von schaltenden Bauteilen ab, bevor sie im Laufe der Nutzungsdauer des Roboters benachbarte Lötstellen schädigt.
F: Was ist bei der Leiterplattenfertigung für die Robotik besonders zu beachten?
Antwort anzeigen
Über die standardmäßige Leiterplattenfertigung hinaus muss die Fertigung für die Robotik vibrationsbeständige Lötlegierungen in Motornähe, eine an Wärme- und Flexbelastung angepasste Schutzlackchemie, eine auf die Folgen eines Ausfalls abgestimmte Abnahmeklasse und eine rückverfolgbare Beschaffung von Bauteilen berücksichtigen, die häufig gefälscht werden.
Fehler in nur einem dieser Bereiche zeigen sich oft erst Monate nach dem Einsatz und nicht bei der Erstmusterprüfung.
F: Wo werden Leiterplatten in der Robotik eingesetzt?
Antwort anzeigen
Jeder Funktionsblock eines Roboters ist auf eine Leiterplatte angewiesen: Eine Hauptsteuerungsleiterplatte führt den Prozessor und die Bewegungssteuerungslogik aus, Sensorleiterplatten binden Kameras, IMUs und LiDAR ein, Motortreiber-Leiterplatten regeln den Strom für Servos und Aktoren, und eine Leiterplatte zur Stromverteilung verwaltet die Batterie und die Spannungsschienen. Überall dort, wo sich ein Gelenk oder Gliedmaß bewegen muss, übertragen flexible oder Starrflex-Leiterplatten Signale über den beweglichen Abschnitt, ohne dass am Gelenk selbst ein Steckverbinder erforderlich ist.
Ein humanoider Roboter verwendet typischerweise mehrere Leiterplatten jedes Typs in Kopf, Rumpf, Armen und Beinen, statt durchgehend denselben Leiterplattentyp einzusetzen.
F: Worauf sollten Sie bei einem Leiterplattenhersteller für die Robotik achten?
Antwort anzeigen
Geben Sie sich nicht mit einem einzelnen „niedrigsten Angebot“ zufrieden, sondern prüfen Sie vier Punkte: eine dokumentierte Prozesskontrolle nach IATF 16949 oder gleichwertigen Vorgaben als Nachweis für eine reproduzierbare Fertigung statt eines einmaligen Auftrags; Leiterplattenfertigung und Bestückung im eigenen Haus unter einem Qualitätsmanagementsystem statt über einen Zwischenhändler; Beschaffung über autorisierte Distributoren mit Rückverfolgbarkeit über Chargencodes für Ihre Motortreiber- und Sensor-ICs; und einen namentlich benannten Ingenieur, der Sie vor der Fertigung Ihres ersten Musters durch eine DFM-Analyse führt – keine Ticketwarteschlange.
Ein Lieferant, der alle vier Punkte erfüllt, kann Sie ohne erneute Qualifizierung vom Prototyp bis zur Serienfertigung begleiten. Andernfalls riskieren Sie genau dann eine Terminverzögerung, wenn Ihr Auftragsvolumen wächst.
F: Wie viele Steuerungsleiterplatten benötigt ein Roboter?
Antwort anzeigen
Eine feste Anzahl gibt es nicht. Sie richtet sich nach der Zahl der Teilsysteme des Roboters und nicht nach einer Norm.
Ein einfacher AGV kommt möglicherweise mit einer Hauptleiterplatte und einer Motortreiber-Leiterplatte aus; ein humanoider Roboter kann über ein Dutzend Leiterplatten in Kopf, Rumpf und Gliedmaßen verwenden.
Warum wir diesen Leitfaden erstellt haben
PCBark fertigt starre, HDI- und Starrflex-Leiterplatten für die Robotik im Rahmen eines einheitlichen Qualitätsmanagementsystems nach IATF 16949. Dieser Leitfaden zeigt Entscheidungen zu Teilsystemen, die unsere Ingenieure tatsächlich bei einer DFM-Analyse besprechen – einschließlich der Probleme mit den Marktdaten, die wir im Ausblick bewusst nicht unter den Teppich gekehrt haben. Ein gut konzipiertes Leiterplattenprogramm für die Robotik beginnt mit diesen Entscheidungen zu Qualitätsstufen und Teilsystemen, nicht mit einer Teilenummer. Geprüft vom technischen Team von PCBark.
Quellen und Referenzen
- Einfluss von Fertigungsprozessstufen auf die Zuverlässigkeit flexibler LeiterplattenSensors (MDPI), über PMC/National Institutes of Health
- US-Patent US10,806,538 B2, Roboterchirurgische Geräte, Systeme und zugehörige VerfahrenUSPTO, über Google Patents
- IPC-6013, Qualifizierungs- und Leistungsspezifikation für flexible und Starrflex-LeiterplattenIPC International, Inc.
- Leitfaden für Entwickler zur leistungsstarken Motorsteuerung in der RobotikEDN / AspenCore Network
- Dieselbe Quelle wie oben, Daten zu Isolationsbauteilen für Motortreiber (Renesas-Fotkoppler zur Verringerung der Leiterplattenfläche)
- Vorhersage der Lebensdauer von Sn-3.0Ag-0.5Cu-Lötstellen bei Temperaturwechselnüber PMC/National Institutes of Health
- Annehmbarkeit elektronischer Baugruppen (IPC-A-610J-2024)American National Standards Institute (ANSI)
- IPC-CC-830, Anforderungen an die Qualifizierung und Konformität von SchutzlackenIPC International, Inc.
- IPC-A-610, Annehmbarkeit elektronischer BaugruppenIPC International, Inc.
Verwandte Artikel
- Leiterplattenfertigung und schlüsselfertige Leiterplattenbestückung für die Robotikvollständiger Überblick über die Fertigungsmöglichkeiten, Rechner und Angebotsanfrage für Robotikprogramme
- Leitfaden zum Design mehrlagiger flexibler LeiterplattenLagenaufbau, Impedanz und Via-Architektur für flexible Leiterplatten allgemein
- Leitfaden zu Leiterplatten für die industrielle SteuerungRobustheit und Schutzlack für Leiterplatten zur industriellen Steuerung im 24/7-Betrieb
- Leitfaden zum Design medizinischer LeiterplattenCompliance-gerechtes Design für Elektronik in der Medizin und in chirurgischen Robotern
- Leitfaden zum Design von Leiterplatten für die Luft- und RaumfahrtMaterialien und Klassenwahl für Leiterplatten in der kommerziellen Luft- und Raumfahrt
- Leiterplattenlösungen für DrohnenLeichtbau mit HDI- und Flex-Aufbau für eine weitere gewichtsbegrenzte Plattform mit starken Vibrationen