Contactez PCBark


Mis à jour en juillet 2026.
Le PCB pour la robotique est le circuit imprimé qui transforme les données des capteurs et les décisions logicielles d’un robot en mouvement physique. Il doit résister à des conditions qu’une carte grand public ne rencontre jamais. Les vibrations des moteurs, la chaleur au niveau des articulations et des cycles de fonctionnement mesurés en années plutôt qu’en périodes de garantie font qu’une conception adaptée à un appareil domestique peut tomber en panne en quelques mois dans un bras robotisé ou le châssis d’un AGV. Ce guide s’adresse aux ingénieurs chargés de choisir la construction du circuit, sa classe d’acceptation et son revêtement pour un sous-système donné, et non au grand public curieux de savoir de quoi sont faits les robots.
Un PCB pour la robotique transporte l’alimentation, les signaux de commande et les données des capteurs entre le microcontrôleur, les pilotes moteur et les capteurs d’un robot. Il doit être conçu pour résister aux vibrations constantes et aux cycles thermiques auxquels les circuits grand public ne sont jamais soumis.
Caractéristiques principales
| Nombre de couches | 1–40+ (rigide / HDI / rigide-flexible) |
| Largeur de piste / espacement minimal (HDI) | 2 mil |
| Norme de fabrication | IPC-A-610 classe 2/3 |
| Alliage de soudure courant près des moteurs | SAC305 (haute ductilité) |
| Périmètre | Fabrication de circuits imprimés + assemblage SMT/THT + approvisionnement + essais, dans un système qualité unique |
Qu’est-ce qu’un PCB pour la robotique ? Les circuits imprimés par sous-système du robot
Un robot ne se résume jamais à un seul circuit imprimé, et aucun type de circuit ne convient à tous ses sous-systèmes. Les PCB utilisés en robotique comprennent généralement une carte principale de commande, une carte de fusion des capteurs, une ou plusieurs cartes de pilotage moteur, une carte de distribution de l’alimentation et, lorsqu’une articulation ou un bras robotisé est mobile, une interconnexion souple ou rigide-flexible.
Tous sont des circuits imprimés, mais les contraintes de conception varient d’une carte à l’autre. L’erreur la plus fréquente des équipes qui débutent dans le matériel robotique consiste à les traiter comme si elles étaient interchangeables. Même un robot suiveur de ligne et un bras robotisé industriel utilisent les mêmes catégories de circuits imprimés ; seule l’intensité des contraintes change, pas la liste.
Pour planifier un programme de fabrication de circuits imprimés pour la robotique, de la gravure des circuits jusqu’aux essais finaux, il est plus utile de raisonner par classe de déploiement que selon la proximité d’un moteur. Cela permet de tenir compte directement des contraintes de vibration et de cycle de fonctionnement. Que vous réalisiez votre premier projet robotique avec un prototype de circuit imprimé unique ou que vous passiez vos projets de circuits imprimés robotiques à une production en grande série, les considérations ci-dessous restent les mêmes.
| Sous-système | Bras industriel fixe | AGV / AMR mobile | Membre de robot portable / humanoïde |
|---|---|---|---|
| Commande principale | Multicouche rigide | Multicouche rigide / HDI | HDI, poids limité |
| Capteurs / vision | Rigide, câbles courts | Souple ou rigide-flexible | Souple, zones de pliage dynamique |
| Motorisation / entraînement des articulations | Rigide, cuivre épais | Rigide-flexible au niveau des articulations des roues et de la direction | Rigide-flexible, flexion continue |
| Distribution de l’alimentation | Rigide, cuivre de 2–3 oz | Rigide, à gestion thermique près de la batterie | Rigide, espace limité |
Notez que « PCB pour la robotique » ne désigne pas une référence unique, mais une décision de conception système à prendre pour chaque sous-système. La disposition des composants et le contour de la carte dépendent du bras robotisé ou du châssis qui accueille le sous-système. Ce document passe en revue chaque décision de conception dans l’ordre où un ingénieur doit la prendre : d’abord l’intensité des mouvements, puis l’interconnexion, la densité de calcul, l’électronique de pilotage moteur, l’étanchéité à l’environnement, la classe d’acceptation, puis l’approvisionnement.
Cadre d’évaluation de l’intensité des mouvements en 3 niveaux
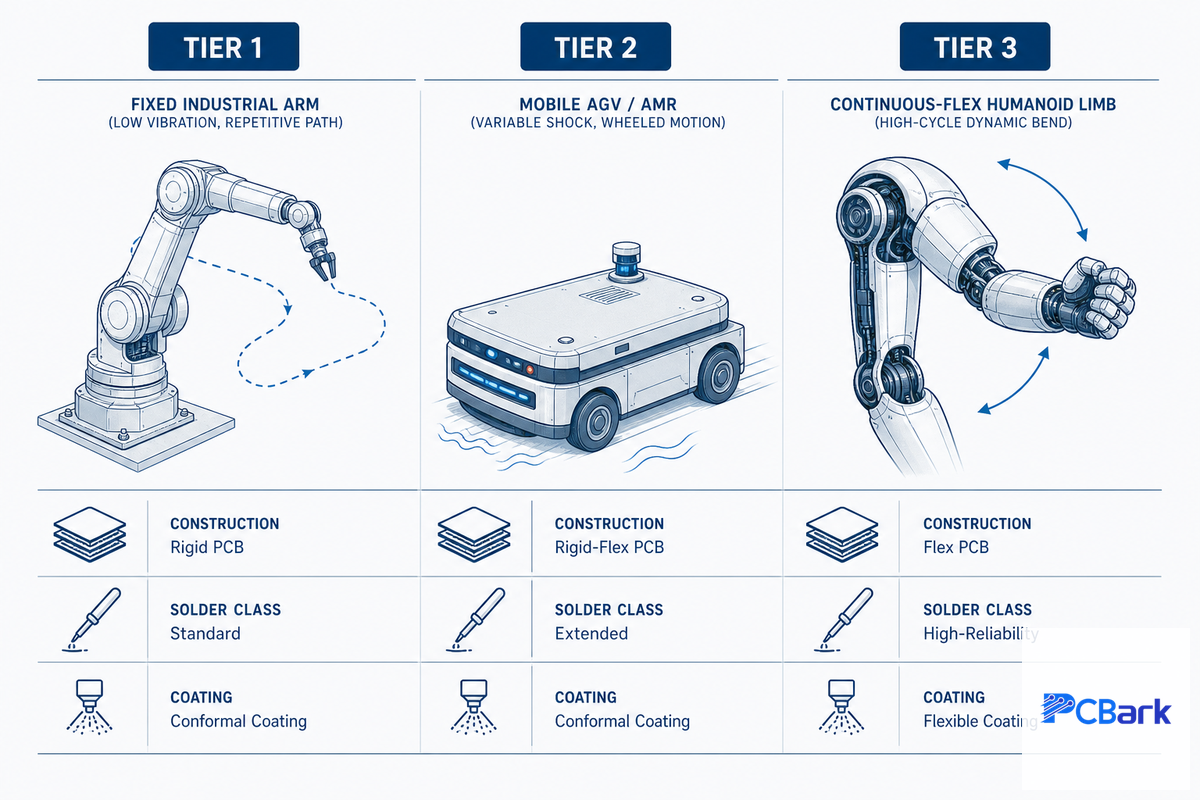
Avant de choisir un circuit imprimé, il faut classer le niveau de vibration et les contraintes du cycle de fonctionnement auxquels l’électronique sera soumise dans son contexte de déploiement. Nous distinguons généralement trois niveaux d’intensité, le premier facteur qui détermine la construction du circuit, l’alliage de soudure, la classe d’acceptation et le choix du revêtement. Dans toute la diversité des applications robotiques — cellules d’automatisation industrielle, plateformes mobiles ou exosquelettes portables — chaque application relève d’un niveau distinct. Ce cadre s’applique à presque toutes les applications robotiques que nous rencontrons.
| Niveau | Sous-système | Construction | Soudure / classe | Revêtement |
|---|---|---|---|---|
| Niveau 1, fixe / répétitif (bras industriel boulonné) | Commande principale | Multicouche rigide, 4-8 couches | Alliage SAC standard, classe 2 | Acrylique (AR) |
| Pilote moteur | Rigide, cuivre de 2 oz | Alliage SAC standard, classe 2 | Acrylique (AR) | |
| Capteurs / vision | Rigide, câbles courts | Alliage SAC standard, classe 2 | Acrylique (AR) | |
| Niveau 2, mobile / chocs variables (AGV/AMR) | Commande principale | Multicouche rigide ou HDI | SAC305, classes 2/3 selon les cartes | Silicone (SR) |
| Pilote moteur | Rigide-flexible au niveau des articulations mobiles | SAC305 près des moteurs, classe 2/3 | Silicone (SR) | |
| Capteurs / vision | Souple ou rigide-flexible | SAC305, classe 2 | Silicone (SR) | |
| Niveau 3, flexion continue / cycles nombreux (membre humanoïde) | Commande principale | HDI, poids limité | SAC305 + résine de renfort, classe 3 | Parylène (XY) |
| Pilote moteur | Rigide-flexible, zones de pliage dynamique | SAC305 + résine de renfort / fixation des composants, classe 3 | Parylène (XY) ou silicone | |
| Capteurs / vision | Souple, pliage dynamique, jusqu’à 200 000 cycles | SAC305, classe 3 | Parylène (XY) |
Nous constatons le plus souvent une spécification excessive de la classe d’acceptation 3 et du rigide-flexible sur tous les programmes robotiques par défaut. Cette habitude peut augmenter le coût de 10-30 % pour un circuit qui ne subit jamais de flexion continue. L’erreur inverse est plus grave : traiter un AGV mobile comme un bras de niveau 1 boulonné au sol et sous-spécifier la soudure et le revêtement d’un circuit réellement soumis à des chocs variables chaque fois que le véhicule change de direction.
💡 Conseil de pro
Utilisez le sélecteur de type de PCB pour la robotique pour vérifier le niveau attribué à un sous-système donné avant de valider l’empilement des couches.
Interconnexion des articulations et des membres : conception des cycles de pliage des circuits rigides-flexibles
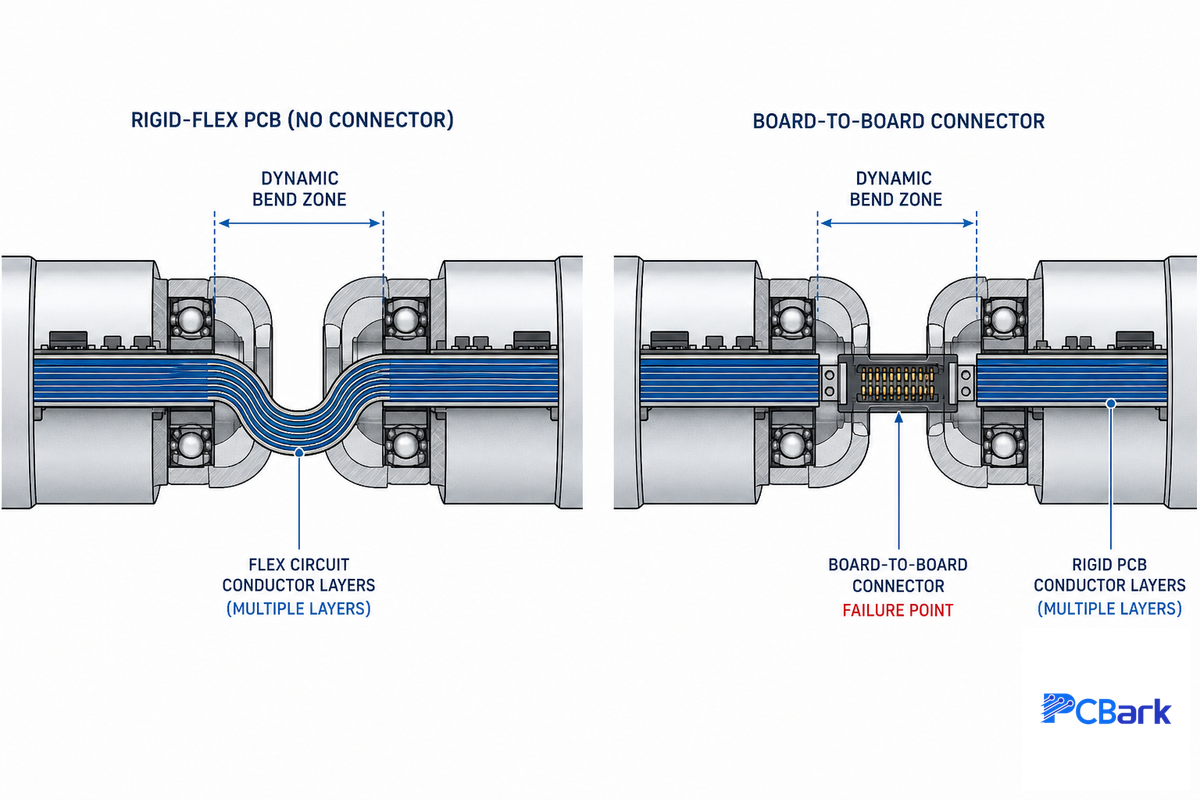
Dès qu’un sous-système traverse une articulation mobile, la question n’est plus « rigide ou souple », mais « zone de pliage statique ou dynamique » ; les règles de conception diffèrent fortement dans les deux cas. IPC-6013 établit explicitement cette distinction : cette spécification de qualification et de performance pour les circuits imprimés souples et rigides-flexibles régit la construction destinée aux pliages effectués lors de l’installation puis immobiles, ainsi qu’aux zones en flexion continue.
Quelle est la différence entre un circuit rigide-flexible et des circuits séparés avec des connecteurs ?
Lors d’un pliage statique, le circuit est plié une seule fois pendant l’assemblage, puis ne bouge plus. Une construction rigide ou rigide-flexible peut généralement compter 10 to 20 couches sans planification particulière de la fiabilité. Les zones de pliage dynamique, soumises à un mouvement continu au niveau d’une articulation d’épaule ou de poignet, doivent être limitées à deux couches conductrices, car chaque couche supplémentaire augmente l’épaisseur et la rigidité, ce qui s’oppose au pliage.
Les ingénieurs qui conçoivent des bras de robots humanoïdes rencontrent cette contrainte à presque chaque articulation. Le rigide-flexible justifie son surcoût par rapport à une carte rigide reliée par un câble lorsque l’articulation est constamment en mouvement : il supprime le connecteur comme point de défaillance et élimine le poids et le volume d’encombrement d’un assemblage de câbles distinct. Pour une fabrication en grande série sensible aux coûts, où le mouvement de l’articulation est limité, une simple carte rigide avec un assemblage de câbles peut rester moins chère et tout aussi fiable. Le rigide-flexible n’est pas une solution par défaut : la décision se prend pour chaque articulation. Une étude publiée en 2024 dans une revue sur les capteurs, selon une méthodologie de plans d’expériences Taguchi, a testé cinq variables de production au regard de la fiabilité mesurée par l’Interconnect Stress Test. Elle a constaté que le nombre de couches conductrices et la densité de courant de métallisation étaient les deux facteurs les plus influents. La construction optimale dans cette étude était un stratifié en polyimide à deux couches avec des trous métallisés de perçage de 0,4 mm et une densité de courant galvanique de 2 A/dm², conformément au principe de maintien d’une faible épaisseur dans les zones dynamiques sur lequel repose IPC-6013.[1]
Le rigide-flexible est indiqué dans les mécanismes où un connecteur ne peut réellement pas résister aux mouvements. Un brevet USPTO de 2020 pour un dispositif chirurgical robotisé utilise précisément un PCB rigide-flexible dans la poignée de l’instrument afin de commander l’inclinaison et le panoramique de la caméra. C’est exactement le type de mécanisme confiné et articulé en continu dans lequel une solution avec câble et connecteur ajouterait du volume et un point de défaillance que la conception ne peut tolérer.[2]
📐 Note technique
Limitez si possible les zones de flexion dynamique à 2 couches conductrices. Les zones de pliage statique (pliées à l’installation puis immobiles) peuvent compter 10-20 couches dans une construction rigide-flexible sans pénalité de fiabilité. La limite du nombre de couches s’applique spécifiquement aux sections qui fléchissent continuellement en service, et non à l’ensemble du circuit.
Notre guide de conception des circuits imprimés souples multicouches traite des questions générales relatives à leur empilement : maîtrise de l’impédance, choix de l’architecture des vias d’interconnexion, calcul du rayon de pliage global d’une section souple sans articulation, et utilisation d’un circuit imprimé rigide associé à des cavaliers souples sur substrats flexibles lorsque le rigide-flexible intégral est excessif au regard de la fabricabilité. Dans ce guide, nous nous limiterons toutefois au choix lié aux mouvements de l’articulation.
Cartes principales de commande et de fusion des capteurs : choix de densité HDI
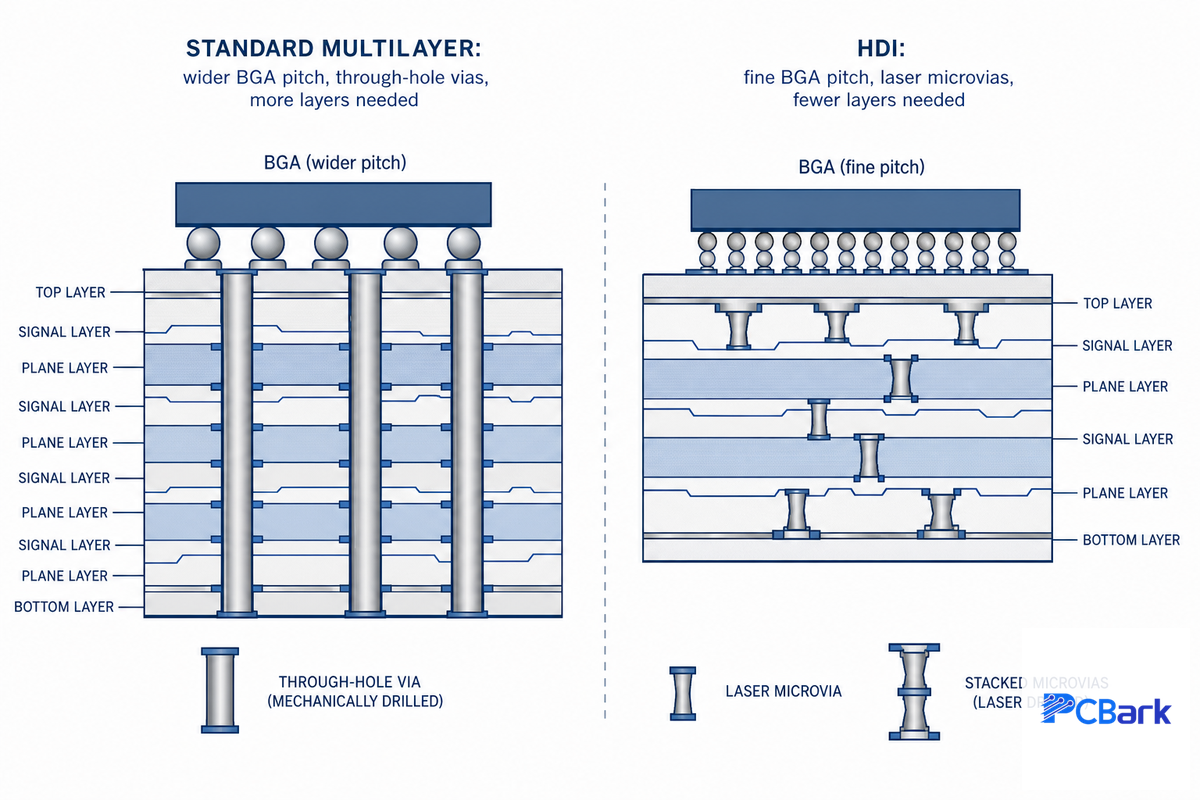
La carte de commande principale d’un robot doit acheminer les signaux d’un processeur d’IA ou de commande de mouvement, les entrées de fusion des capteurs (IMU, LiDAR, caméra), ainsi qu’un nombre toujours croissant de lignes de données haute vitesse et d’interfaces de communication, le tout dans un encombrement qui ne cesse de diminuer. Cette hausse continue de la densité fonctionnelle des robots finira par imposer l’abandon du multicouche standard au profit d’une construction HDI.
| Signal | Multicouche standard adapté | HDI nécessaire |
|---|---|---|
| Pas des broches du BGA | ≥ 0,8 mm | < 0.65 mm (boîtiers IA/SoC à pas fin) |
| Piste / espacement | 4 millièmes de pouce / 4 millièmes de pouce | 2 mil / 2 mil (routage par microvias) |
| Nombre de couches pour un routage équivalent | 8–12 couches | 4–6 couches (structures de vias d’interconnexion sur toutes les couches) |
Le recours aux microvias empilés et aux structures via-in-pad percées au laser à la place de vias percés mécaniquement sur toute la carte permet à la construction HDI à interconnexion sur toutes les couches (ELIC) d’offrir une densité fonctionnelle suffisante pour intégrer un processeur IA à pas fin et plusieurs interfaces de capteurs sur un PCB pouvant être acheminé sur la tête ou le torse du robot, ou à l’intérieur de ceux-ci, tout en limitant le nombre de couches. La construction HDI augmente les coûts et le délai : ce choix d’empilement relève donc d’une décision liée à un seuil, et non d’une option par défaut. Si le composant au pas le plus fin de votre carte de commande principale est un BGA d’un pas d’au moins 0,8 mm et que le routage aboutit avec des pistes et espacements de 4 mil, le multicouche standard est le bon choix et le HDI serait surdimensionné. Se tromper dans un sens ou dans l’autre coûte cher : spécifier du HDI alors qu’un multicouche standard suffirait augmente inutilement les coûts et les délais, tandis qu’une spécification insuffisante pour un BGA réellement à pas fin risque d’entraîner un échec du routage qui ne sera détecté qu’au premier article et imposera une nouvelle itération de conception. Les ingénieurs CAM de PCBark vérifient systématiquement ce seuil dans le cadre de l’analyse DFM avant le début de la fabrication, précisément parce qu’une modification de l’empilement en cours de programme coûte bien plus cher qu’une décision correcte prise dès le départ.
L’intégrité du signal contribue aussi fortement au travail de conception du circuit imprimé. Les entrées de fusion des capteurs transmettent des données haute vitesse si rapidement que l’égalisation des longueurs de pistes, le routage des paires différentielles et le respect des espacements entre composants sur le PCB deviennent indispensables pour que les données arrivent au processeur sans corruption. Dans une zone dense autour d’un BGA à pas fin, la diaphonie se maîtrise comme sur toute carte haute vitesse : plans d’alimentation et de masse continus, espacement contrôlé entre les pistes de signal adjacentes et routage des pistes les plus bruyantes des pilotes moteur sur une couche distincte, plutôt qu’à côté des lignes de données des capteurs.
Cartes de pilotage moteur : conception thermique et IEM
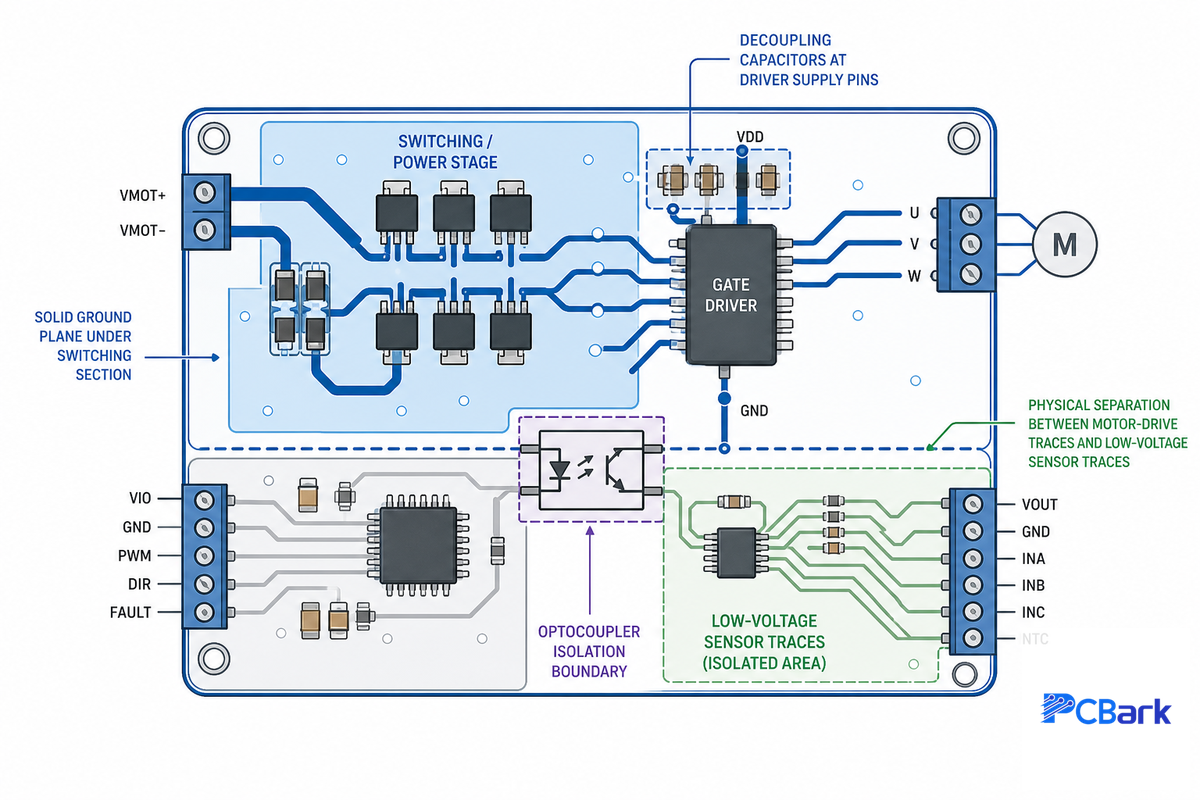
Les exigences mécaniques de couple élevé et de faible vitesse aux articulations d’un robot sont incompatibles avec le fonctionnement à haute vitesse et faible couple d’un servomoteur efficace. L’électronique de commande sert précisément à combler cet écart, ce qui est à l’origine de la plupart des problèmes thermiques et de bruit sur les PCB robotiques.[3] Les cartes de pilotage moteur sont par nature des PCB de puissance. Comme tout circuit imprimé de puissance utilisé en robotique, elles doivent à la fois gérer la dissipation thermique du pilote à découpage et empêcher le bruit de commutation PWM qu’il produit d’atteindre les lignes de capteurs et de communication situées à quelques centimètres.
Comment calculer la largeur des pistes pour les courants des moteurs ?
La largeur des pistes standard est définie selon IPC-2221 en fonction de l’élévation de température souhaitée par rapport à la température ambiante. Pour un pilote moteur de 4A en continu, avec du cuivre de 1 oz, une élévation de 20C impose une piste d’environ 40-50 mils de large, et non une simple supposition laissée au fabricant de circuits imprimés.
Doublez la largeur des pistes sur les couches internes pour obtenir les mêmes paramètres, car le cuivre interne ne bénéficie pas d’un refroidissement direct par l’air. Si vous faites passer ce même courant de 4A dans 2 oz de cuivre externe, la largeur requise est réduite environ de moitié. C’est pourquoi les cartes de pilotage moteur adoptent du cuivre plus épais, et non des pistes plus étroites.
Comment réduire le bruit des moteurs sur le PCB de mon robot ?
Les étages de pilotage moteur haute puissance génèrent des interférences électromagnétiques à large bande lors de la commutation. Une conception inadaptée du circuit peut les coupler aux lignes de capteurs et de communication avoisinantes. La solution habituelle consiste à placer des condensateurs de découplage directement à côté de la broche d’alimentation de chaque pilote, afin de minimiser le transitoire dans la section de commutation avant qu’il ne se propage par le plan. Cet effet est bien plus marqué dans les systèmes à courant élevé que dans les circuits de capteurs à faible puissance.
Les bonnes pratiques de conception standard s’appliquent ici : masse continue sous la section de commutation, isolation physique des signaux de commande moteur par rapport aux lignes de signal de faible niveau et routage par paires différentielles des lignes de signal haute vitesse. La décision la plus importante du concepteur consiste sans doute à isoler les circuits de commande basse tension des circuits moteur à courant élevé. L’isolation par optocoupleur pour la commande de grille et la mesure du courant de phase est une solution sans usure, quoique plus encombrante, que les commutateurs mécaniques. Une puce optocoupleur spécialement optimisée à cet effet réduit d’environ 35 % la surface de PCB nécessaire à l’isolation du moteur par rapport aux solutions précédentes, tout en assurant la sécurité requise pour la commande moteur.[4] Les contraintes thermiques sur les joints de soudure près du moteur constituent l’autre problème de fiabilité. Les analyses montrent que les fissures dues à la fatigue thermique se propagent plus facilement à partir des points proches d’une source de chaleur. Un alliage SAC305 à plus forte ductilité est donc préférable dans cette zone à une pâte SAC standard.[5] Évitez le raccourci de conception inadapté, trop fréquent dans les circuits de commande en temps réel, qui consiste à placer une piste moteur à courant élevé juste à côté d’une ligne de signal basse tension pour gagner de la place sur le circuit. La chute de tension et le bruit associé vous coûteront bien plus cher en interventions sur site que quelques millimètres de routage supplémentaires.
✔ Avantages des cartes de pilotage moteur dédiées
- Isole le bruit de commutation de la carte de commande principale
- Simplifie la conception thermique (la chaleur reste sur une seule carte)
- Permet une qualification indépendante pour chaque type de moteur
⚠ Limites
- Ajoute une interconnexion entre cartes (un autre point de défaillance potentiel)
- Nécessite sa propre stratégie de plan de masse adaptée aux IEM, qui ne peut pas être reprise de la carte principale
Protection contre l’environnement : revêtement de protection près des moteurs et des articulations
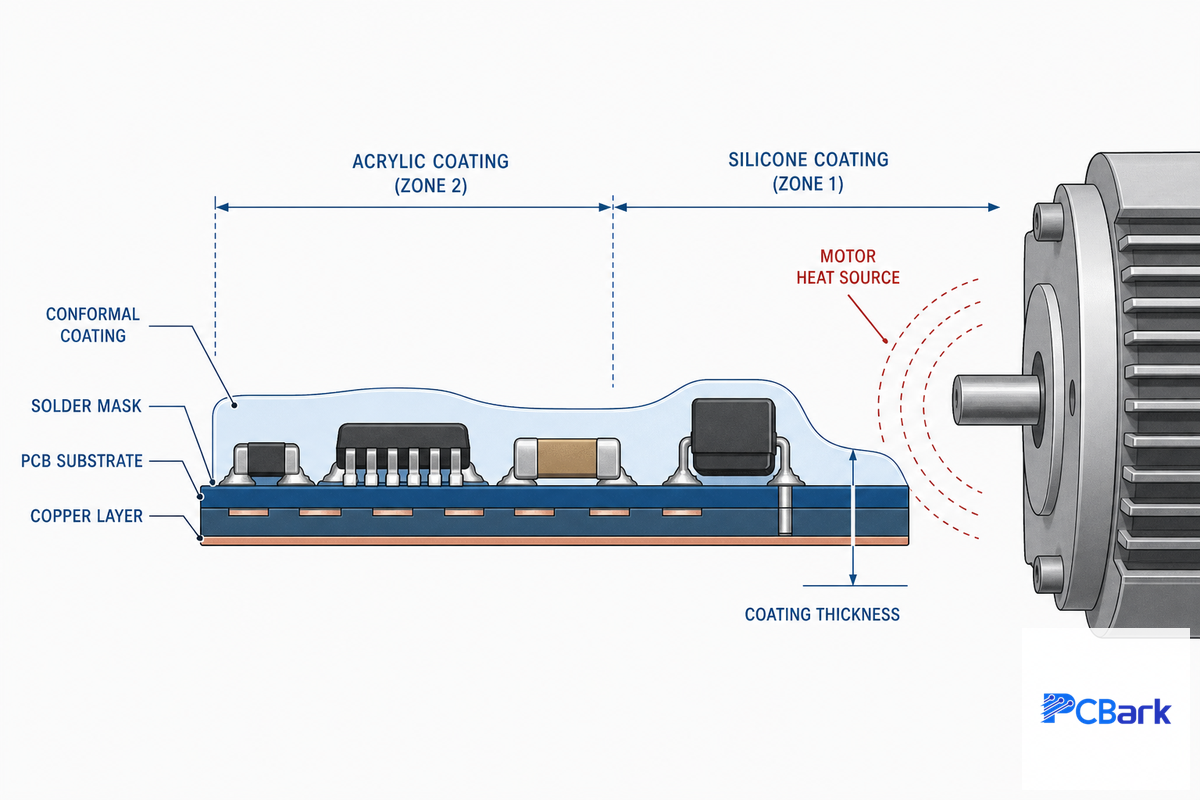
Un PCB pour la robotique ne tombe généralement pas en panne à la suite d’un incident spectaculaire, mais s’use progressivement sous l’effet de l’accumulation persistante de poussière, d’humidité et de vibrations sur quelques connecteurs et joints de soudure fortement sollicités, au fil des années. À proximité d’un moteur, la compatibilité chimique du revêtement de protection est aussi importante que sa capacité à tout recouvrir : il doit résister aux cycles thermiques du moteur sans se fissurer ni se décoller aux points de contrainte et de flexion.
| Chimie | Tolérance à la température | Tolérance à la flexion | Retouches |
|---|---|---|---|
| Acrylique (AR) | Modérée | Faible | Faciles (décapage au solvant) |
| Polyuréthane (UR) | Bonne | Modérée | Difficiles |
| Silicone (SR) | Excellente (choix par défaut près des moteurs) | Bonne | Modérée |
| Parylène (XY) | Excellente | Excellente (mince, épouse les surfaces) | Très difficiles (décapage nécessaire) |
IPC-CC-830 régit le choix de ces revêtements et précise les critères de qualification et de conformité des composés isolants électriques. Chaque chimie de revêtement est qualifiée pour une révision spécifique du matériau (l’acrylique est actuellement qualifié selon la révision C, l’époxy selon une autre). Près d’un moteur, le silicone constitue un choix pratique par défaut, car il conserve sa souplesse sur la plus grande plage de températures parmi les quatre chimies. L’acrylique est le plus facile à retoucher, mais résiste le moins bien aux cycles thermiques fréquents à proximité d’une source de chaleur. Il convient donc mal aux endroits où les cartes proches des moteurs ont le plus besoin de protection.
Choix de la classe d’acceptation : classe IPC 2 ou 3 selon les conséquences d’une défaillance
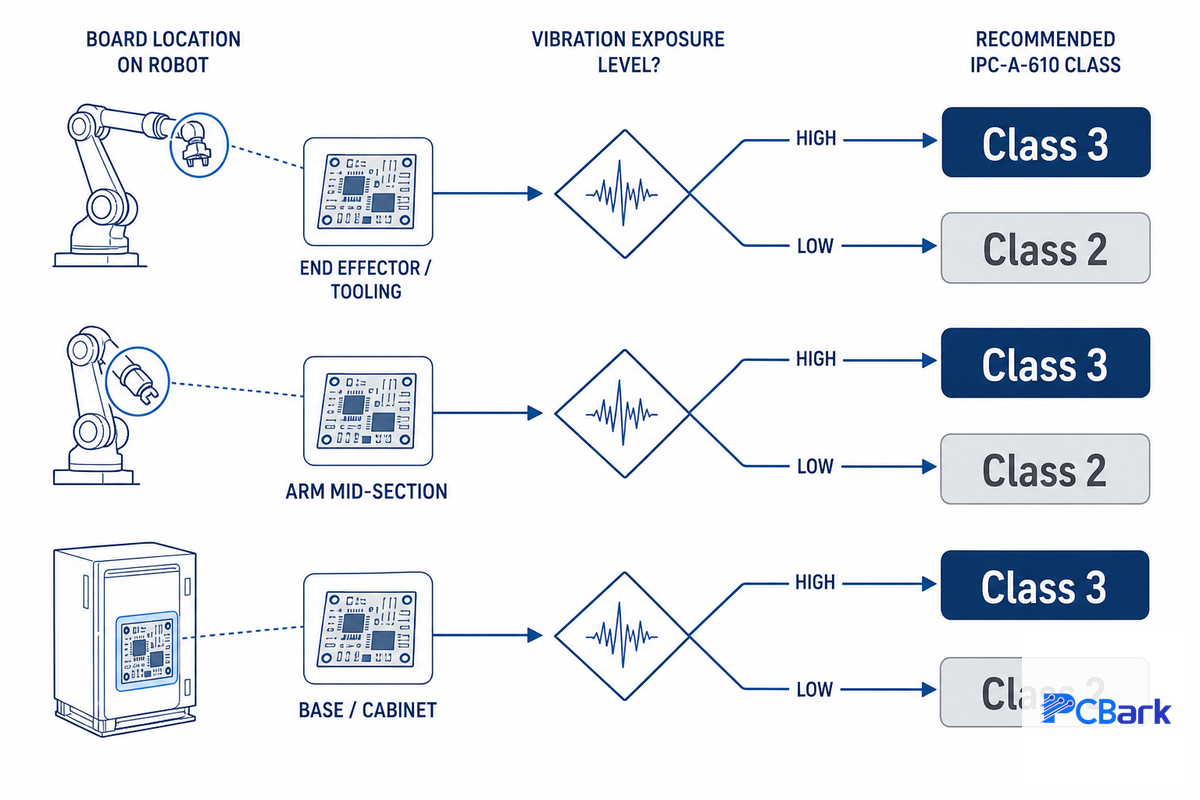
IPC-A-610, dans sa révision J publiée en mars 2024, est la spécification industrielle d’acceptation des cartes assemblées. Elle définit des différences réelles et observables entre les classes 2 et 3, et non des niveaux marketing.[6] L’angle de mouillage de la soudure constitue une différence visible souvent citée (environ 180° pour la classe 2 contre 270° pour la classe 3). La classe 3 impose également le contrôle à 100 % de caractéristiques critiques, comme les vides dans les BGA, au lieu de l’échantillonnage statistique utilisé pour la classe 2.
Arbre de décision : de quelle classe votre robot a-t-il réellement besoin ?
- Si la défaillance d’un circuit entraîne l’arrêt d’un robot sans risque (par exemple, lorsqu’un robot d’entrepôt automatisé s’arrête pour maintenance), la classe 2 est le choix par défaut approprié.
- Si la défaillance d’un circuit peut entraîner un accident (par exemple avec un robot chirurgical ou un bras automatisé fonctionnant à proximité de personnes), choisissez la classe 3 sans exception.
- Si une fois déployé, un circuit devient extrêmement coûteux à réparer ou difficile d’accès en cas de défaillance (par exemple à l’intérieur d’une articulation humanoïde étanche, ou dans un système déployé sous la surface ou dans l’espace), la classe 3 est le bon choix, autant en raison du coût d’accès que des préoccupations immédiates en matière de sécurité.
Pour être tout à fait honnête sur ce que l’investissement en classe 3 vous apporte, de nombreuses ressources sur la fabrication de circuits imprimés précisent qu’un contrôle rigoureux en classe 3 ne garantit pas une fiabilité indéfinie du produit. Le contrôle porte uniquement sur la qualité d’exécution au moment de la fabrication, et non sur la fatigue due à des années de vibrations. C’est pourquoi les décisions relatives à l’intensité des mouvements et à l’alliage de soudure évoquées précédemment restent déterminantes, quelle que soit la classe d’acceptation indiquée dans votre commande. La classe seule ne remplace pas une conception adaptée. En général, spécifier la classe 3 sans exigence claire de sécurité ou nécessité d’accéder au composant après déploiement pour des raisons de coût augmente de 10-30 % le coût d’assemblage, sans apporter de bénéfice significatif au produit.
Notre sélecteur de fiabilité selon la classe IPC vous permet de faire le même choix en fonction des caractéristiques de votre sous-système ; notre page Certifications présente les preuves des qualifications nécessaires.
Approvisionnement en composants et traçabilité des nomenclatures de robotique
Dans les nomenclatures de robots, la valeur se concentre sur quelques composants — circuits intégrés de commande moteur, IMU et processeurs d’application — qui sont souvent ciblés par les contrefacteurs ou les fraudeurs qui réétiquettent des composants achetés par des circuits de distribution non agréés. Une politique d’approvisionnement fondée sur la norme AS5553 (achats exclusivement auprès de distributeurs agréés, avec traçabilité des numéros de lot) s’impose, car le coût d’un problème lié à un composant défectueux augmente à mesure que sa détection est tardive : détecté au contrôle à réception, il s’agit d’une pièce rejetée ; découvert après l’assemblage final, il faut reprendre l’ensemble du circuit imprimé ; sur le terrain, cela entraîne une intervention de maintenance et une demande de prise en garantie. Les études sur le coût de la qualité traitent cette hausse des coûts en s’appuyant sur des principes généraux de fabrication plutôt que sur un multiplicateur propre aux circuits imprimés. Nous préférons vous présenter honnêtement le profil de risque plutôt que d’avancer un chiffre qui semble précis sans pouvoir le justifier.
Pour un programme de robotique, la démarche pratique consiste à demander à votre partenaire d’assemblage de cartes électroniques d’acheter tous vos circuits intégrés de commande moteur et composants de capteurs exclusivement auprès de distributeurs agréés — l’approvisionnement clé en main de PCBark relève du même système qualité ISO 9001 que la fabrication et l’assemblage, de sorte que la traçabilité ne dépend pas d’une relation distincte avec un courtier — et d’assurer, pour chaque bobine livrée, une traçabilité jusqu’au lot de composants, et pas seulement jusqu’à l’assemblage final du circuit imprimé. Les équipes qui conçoivent leur premier programme de robotique peuvent considérer l’approvisionnement en composants comme une simple étape d’achat. Pourtant, pour une nomenclature de robot, c’est une décision de conception à prendre dès la conception du circuit imprimé, et non une tâche logistique à gérer sur le quai d’expédition. Il est utile de la vérifier à nouveau pendant les essais et la validation, avant le gel de la conception, et non après.
Perspectives du secteur : ce que la hausse des volumes de robots implique pour l’approvisionnement en circuits imprimés
Pour être tout à fait honnête, les estimations de la taille du marché de la robotique sont dispersées dans différents rapports et varient fortement : une entreprise évalue à environ $7,8 milliards le marché des robots humanoïdes à court terme (2025), tandis qu’une autre prévoit qu’il approchera $13,8 milliards en 2028. Selon le périmètre et la méthodologie retenus, les estimations du CAGR vont d’environ 22 % à 37 %. Cette seule fourchette est utile : elle rappelle aux acheteurs de ne pas s’attacher à un chiffre précis, sans pour autant remettre en cause la tendance. Toutes les prévisions indiquent que le secteur connaît une croissance rapide, et les volumes d’expédition le confirment.
Pour les acheteurs, le point essentiel est le suivant : avant que les contours précis de cette expansion du marché ne se dessinent, qualifiez une deuxième source d’approvisionnement pour les sous-ensembles robotiques que vous produisez en plus grands volumes, de préférence avant de subir une forte pression sur les délais. Ce risque est concret : un fabricant de circuits imprimés qui met encore en place pour la première fois la maîtrise des processus et la traçabilité des numéros de lot exigées par l’IATF 16949 peut transformer une montée en cadence planifiée en plusieurs semaines de retard liées à une nouvelle qualification, précisément au moment où votre volume de commandes est le plus élevé. Un nouveau fournisseur ne peut pas simplement reprendre une recette de fabrication éprouvée. Les programmes qui appliquent déjà cette discipline et respectent les critères d’acceptation en vigueur, comme la révision actuelle de l’IPC-A-610, peuvent passer des petits volumes à la production de masse avec leur fournisseur actuel, sans nouvelle qualification. À mesure que la robotique de production gagne en maturité, PCBark applique à chaque programme le même processus documenté, dès le premier article. C’est pourquoi nous recommandons de qualifier une deuxième source pour les circuits imprimés de commande de mouvement et de gestion de l’alimentation — commande principale et commande moteur — bien avant que les circuits imprimés plus simples de distribution de l’alimentation ne l’exigent.
Nous déterminons l’épaisseur de cuivre des circuits de commande moteur et choisissons l’alliage de soudure en fonction de la catégorie d’utilisation prévue, avant même d’examiner la classe d’acceptation indiquée sur le bon de commande : cette classe précise uniquement les modalités du contrôle, pas la capacité du circuit imprimé à résister à l’assemblage dans lequel il sera intégré.
Équipe d’ingénierie des programmes de robotique de PCBark
Questions fréquentes
Q : Qu’est-ce qu’un PCB en robotique ?
Voir la réponse
En robotique, un PCB est un circuit imprimé qui relie physiquement le microcontrôleur, les capteurs, les commandes moteur et l’alimentation d’un robot afin qu’ils fonctionnent comme un système coordonné.
Selon le sous-système, il peut s’agir d’un circuit imprimé rigide multicouche, d’un circuit imprimé HDI ou d’un circuit imprimé rigide-flexible conçu pour résister aux mouvements d’une articulation. Il n’existe pas de PCB universel pour la robotique : chaque sous-système nécessite le type de circuit imprimé adapté.
Q : Pourquoi la gestion thermique est-elle importante pour les PCB utilisés en robotique ?
Voir la réponse
Les commandes moteur et les processeurs d’IA concentrent la chaleur sur une petite surface du circuit imprimé. Cette chaleur accélère la fatigue des joints de soudure, précisément là où les vibrations les sollicitent déjà.
Les vias thermiques, les zones de cuivre et une construction à âme métallique évacuent la chaleur des composants de commutation avant qu’elle ne dégrade les joints de soudure voisins au cours de la durée de service du robot.
Q : Quelles sont les considérations spécifiques à la fabrication de circuits imprimés pour la robotique ?
Voir la réponse
Au-delà de la fabrication standard, la fabrication de circuits imprimés pour la robotique doit tenir compte d’un alliage de soudure résistant aux vibrations à proximité des moteurs, d’une chimie de revêtement de protection adaptée à l’exposition thermique et aux pliages, d’une classe d’acceptation adaptée aux conséquences d’une défaillance et d’un approvisionnement traçable en composants souvent ciblés par les contrefacteurs.
Si l’un de ces points est mal traité, le problème apparaît généralement après plusieurs mois de fonctionnement, et non lors du contrôle du premier article.
Q : Où trouve-t-on des PCB dans un robot ?
Voir la réponse
Chaque bloc fonctionnel d’un robot dépend d’un circuit imprimé : un circuit principal exécute le processeur et la logique de commande de mouvement ; les circuits de capteurs assurent l’interface avec les caméras, l’IMU et le LiDAR ; les circuits de commande moteur régulent le courant envoyé aux servomoteurs et aux actionneurs ; un circuit de distribution de l’alimentation gère la batterie et les rails de tension ; enfin, partout où une articulation ou un membre doit se plier, des circuits imprimés souples ou rigides-flexibles transmettent les signaux à travers la partie mobile sans connecteur au niveau de l’articulation.
Un robot humanoïde utilise généralement plusieurs circuits de chaque type dans sa tête, son torse, ses bras et ses jambes, plutôt qu’un seul type de circuit pour l’ensemble du robot.
Q : Quels critères prendre en compte pour choisir un fabricant de circuits imprimés pour la robotique ?
Voir la réponse
Ne vous arrêtez pas au « devis le plus bas » et vérifiez quatre points : une maîtrise documentée des processus conforme à l’IATF 16949 ou à une norme équivalente, preuve d’une fabrication selon une méthode reproductible et non d’une production ponctuelle ; la fabrication et l’assemblage réalisés en interne sous un système qualité unique, plutôt qu’une relation avec un courtier ; un approvisionnement auprès de distributeurs agréés avec traçabilité des numéros de lot pour vos circuits intégrés de commande moteur et de capteurs ; enfin, un ingénieur identifié qui peut vous guider dans une analyse DFM avant la fabrication de votre premier article, plutôt qu’un service de traitement des demandes.
Un fournisseur capable de démontrer ces quatre points à toutes les échelles, du prototype à la production en volume, vous évitera une nouvelle qualification. Dans le cas contraire, il risque de retarder votre calendrier au moment même où le volume de vos commandes augmente.
Q : De combien de circuits imprimés de commande un robot a-t-il besoin ?
Voir la réponse
Il n’y a pas de nombre fixe : il dépend du nombre de sous-systèmes du robot, et non d’une norme.
Un AGV simple peut fonctionner avec un circuit principal et un circuit de commande moteur ; un robot humanoïde peut utiliser une douzaine de circuits, voire davantage, dans sa tête, son torse et ses membres.
Pourquoi nous avons rédigé ce guide
PCBark fabrique des PCB pour la robotique en versions rigide, HDI et rigide-flexible, dans le cadre d’un système qualité unique conforme à l’IATF 16949. Ce guide présente les choix liés aux sous-systèmes et aux classes que les ingénieurs examinent réellement lors d’une analyse DFM, y compris les problèmes liés aux données de marché que nous avons choisi de ne pas masquer dans la section sur les perspectives du secteur. La conception d’un circuit imprimé adapté à un programme de robotique commence par ces choix de classe et de sous-système, et non par un numéro de pièce. L’équipe technique de PCBark a relu ce guide.
Références et sources
- Impact des étapes du processus de fabrication sur la fiabilité des circuits imprimés flexiblesSensors (MDPI), via PMC/National Institutes of Health
- Brevet des États-Unis US10,806,538 B2 : dispositifs chirurgicaux robotisés, systèmes et méthodes associéesUSPTO, via Google Patents
- IPC-6013, spécification de qualification et de performance pour les circuits imprimés flexibles et rigides-flexiblesIPC International, Inc.
- Guide du concepteur pour la commande moteur haute performance en robotiqueEDN / AspenCore Network
- Même source que ci-dessus : données sur les composants d’isolation des commandes moteur (réduction de la surface de circuit imprimé grâce au photocoupleur Renesas)
- Prévision de la durée de vie des joints de soudure Sn-3.0Ag-0.5Cu soumis à des cycles thermiquesvia PMC/National Institutes of Health
- Acceptabilité des assemblages électroniques (IPC-A-610J-2024)American National Standards Institute (ANSI)
- IPC-CC-830, exigences de qualification et de conformité pour les revêtements de protectionIPC International, Inc.
- IPC-A-610, acceptabilité des assemblages électroniquesIPC International, Inc.
Articles associés
- Fabrication de circuits imprimés pour la robotique et assemblage clé en mainprésentation complète des capacités, calculateurs et demande de devis pour les programmes de robotique
- Guide de conception des circuits imprimés souples multicouchesempilement des couches, impédance et architecture des vias pour les circuits souples en général
- Guide des circuits imprimés de commande industriellerenforcement et revêtement de protection pour les circuits de commande industrielle fonctionnant 24/7
- Guide de conception des circuits imprimés pour le secteur médicalconception axée sur la conformité pour les équipements électroniques médicaux et la robotique chirurgicale
- Guide de conception des circuits imprimés pour l’aérospatialematériaux et choix de classe pour les circuits imprimés destinés à l’aérospatiale commerciale
- Solutions de circuits imprimés pour dronesconstruction légère HDI et souple pour une autre plateforme soumise à des contraintes de poids et à de fortes vibrations