Comuníquese con PCBark Company


La PCB para drones es la placa de circuito impreso que integra el controlador de vuelo, los controladores de motor y la distribución de energía en un solo ensamble con restricciones de peso, diseñado para soportar vibraciones continuas y evitar interferencias eléctricas con sus propios enlaces de control y video.
Especificaciones rápidas
| Número de capas habitual | 4 (controlador de vuelo independiente), 6 (ESC integrado), 8 (todo en uno con VTX + PDB) |
| Sustratos habituales | FR4 estándar, laminados Rogers para RF (secciones de antena), rígido-flexible de poliimida (brazos plegables) |
| Rango de clases de confiabilidad | IPC-A-610 clase 2 (comercial/consumo) hasta clase 3 (logística/ámbitos relacionados con defensa) |
| Referencia para la capacidad de conducción de corriente | IPC-2152 (moderna), junto con las tablas heredadas de IPC-2221 |
| Referencias normativas | FAA Part 107 (sUAS <55 lb), calificación ambiental DO-160G (solo para programas de grado aviónico) |
Cumple todos los requisitos de una placa electrónica integrada convencional, además de tres que, hasta donde sé, ninguna otra placa comercial enfrenta al mismo tiempo. Dado que el peso típico de una aeronave oscila entre 250g y 2kg y funciona con una batería de 11.1-22.2V (3S-6S), la placa debe ser lo bastante ligera para volar, resistente para soportar la vibración constante de los motores y eléctricamente silenciosa para no interferir con los enlaces de control de 2.4GHz y video de 5.8GHz, situados a pocos milímetros de esas pistas de conmutación que conducen mucha corriente. Si resuelve solo uno de estos desafíos, el resultado será una placa que no puede volar, una falla prematura o la pérdida del enlace de control o video.
Una PCB para drones —también llamada placa de circuito impreso para drones o, simplemente, PCB para drones— es la placa de circuito impreso que acopla mecánica y eléctricamente el controlador de vuelo, los controladores de motor, la distribución de energía y los subsistemas de sensores y radio de un dron. A diferencia de una placa IoT estacionaria, debe reducir el peso, resistir vibraciones continuas, disipar el calor de los controladores de motor y preservar la integridad de las señales GPS y de los enlaces de control al mismo tiempo; estas cuatro restricciones se amplifican entre sí, en lugar de compensarse de forma sencilla.
Lo que realmente debe soportar una PCB para drones
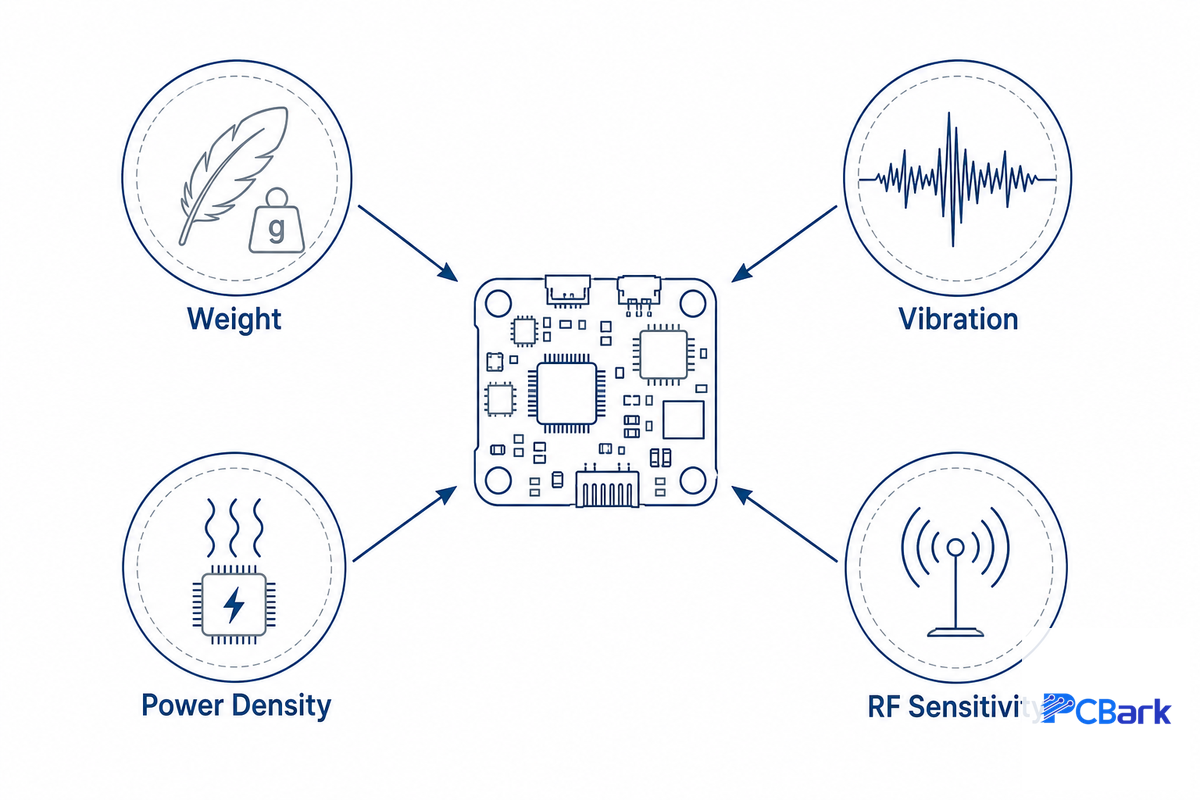
Una PCB para drones debe soportar cuatro restricciones que inciden a la vez en la placa: límites estrictos de peso, vibración constante de los motores, alta densidad de potencia concentrada en los controladores de motor y sensibilidad a RF, ya que los enlaces de control y video de baja potencia comparten la misma placa compacta. Todas las decisiones posteriores sobre materiales, número de capas y clase de confiabilidad que se explican en esta guía responden a una o más de estas cuatro exigencias, que se enumeran a continuación:
- Peso: por cada gramo que se quite de cobre, sustrato o conectores, se puede prolongar el tiempo de vuelo o aumentar la carga útil en la misma proporción.
- Vibración: los motores sin escobillas y el desequilibrio de las hélices generan esfuerzos mecánicos constantes de amplio espectro en toda la aeronave, no impactos ocasionales.
- Densidad de potencia: los controladores de motor pueden conducir decenas de amperios por una placa que debe mantenerse fría al tacto, sin ventiladores.
- Sensibilidad a RF: los enlaces de video y telemetría son receptores de muy baja potencia que comparten la placa con los circuitos más ruidosos.
Ninguna de estas exigencias es exclusiva de los drones: la resistencia a las vibraciones se aplica en la electrónica automotriz y el aislamiento de RF es habitual en placas de señales mixtas. Lo menos común es que las cuatro se apliquen a unos pocos centímetros cuadrados de placa con una restricción de peso ineludible. En la práctica, una placa que cumple tres de las cuatro y omite una falla de todos modos: una placa ligera y silenciosa que se sobrecalienta en pleno vuelo queda tan en tierra como una placa bien refrigerada que pierde el enlace de video. Por eso, un proyecto de electrónica para drones exige evaluar las especificaciones de la PCB a nivel de programa, en lugar de limitarse al enfoque de lista de verificación («seguir las mejores prácticas») que se describe en la matriz de 9 perfiles de clase de servicio para drones que se presenta a continuación. Estos mismos principios de confiabilidad —la integridad de las uniones de soldadura bajo vibración sostenida y el aislamiento limpio de las señales— son precisamente los que las normas de calidad de ensamblajes electrónicos de la NASA (Programa de componentes EEE y encapsulado de la NASA) buscan hacer cumplir, aunque a una escala física menor.
Componentes principales: controlador de vuelo, IMU, ESC y distribución de energía
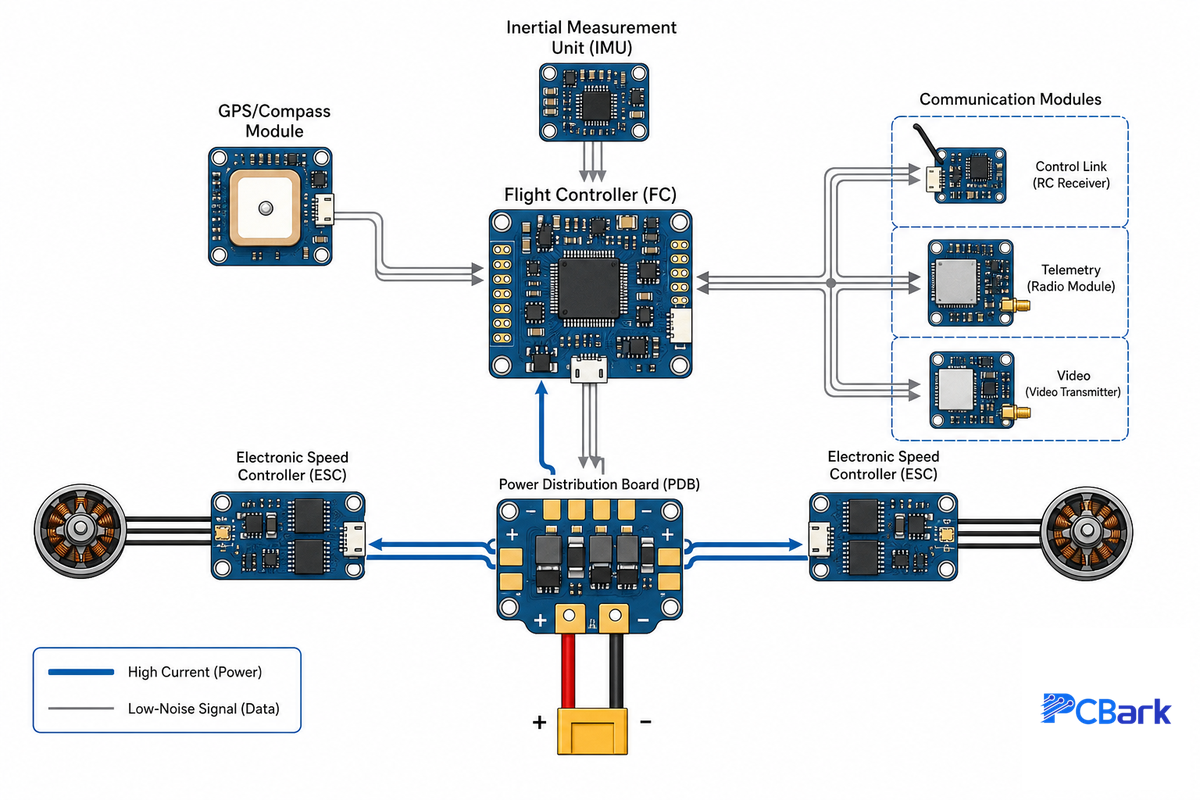
La electrónica de un dron se divide en varios bloques funcionales, cada uno de los cuales determina decisiones específicas de diseño y especificación. Los criterios de soldadura e inspección que, en última instancia, permiten calificar estos subsistemas se basan en los mismos requisitos de IPC para ensamblajes soldados que cataloga NASA JPL para su propio hardware de vuelo. Ya sea que la llame placa principal o placa de control, aquí deben coexistir líneas de sensores analógicos, señales de control digitales y alimentación conmutada en una sola PCB multicapa. Por eso, la lista de materiales (BOM) y la ubicación de los componentes en la placa importan tanto como el propio esquema.
| Subsistema | Función | Impacto en el diseño |
|---|---|---|
| Controlador de vuelo (FC) | Microcontrolador (MCU) que ejecuta algoritmos de estabilización y envía órdenes a los motores cientos de veces por segundo; permite acceder al exterior mediante un puerto USB para cargar firmware y configurar el sistema. | Necesita una línea de alimentación silenciosa y de bajo ruido, además de pistas cortas y emparejadas hacia la IMU. |
| Unidad de medición inercial (IMU) | Combina un giroscopio y un acelerómetro para detectar la orientación, la velocidad angular y la aceleración, y mantener la estabilidad de vuelo. | Debe ubicarse lejos de las rutas de corriente de los motores y de los reguladores de conmutación, idealmente cerca del centro de masa. |
| Controlador electrónico de velocidad (ESC) | Convierte las órdenes del FC en señales trifásicas de accionamiento para los motores sin escobillas. | Conduce la corriente más alta de la placa y determina el peso del cobre y el diseño térmico. |
| Placa de distribución de energía (PDB) | Gestiona la energía al dividir el voltaje de la batería en fuentes reguladas para el FC, los periféricos y el video. | Necesita dominios de alimentación separados para evitar que el ruido de los motores se acople a las líneas de alimentación lógica. |
| Módulo GPS / brújula | Proporciona posición y rumbo para el vuelo autónomo y el retorno al punto de origen. | Es extremadamente sensible a EMI; suele aislarse en un mástil o en un módulo externo. |
| Módulos de comunicación (enlaces de control, telemetría y transmisión de video) | Enlaces de control, telemetría y video FPV de 2.4 GHz / 5.8 GHz | Requiere pistas de antena con impedancia controlada; el alcance disminuye bruscamente si la adaptación es deficiente. |
¿Cuál es el mejor número de capas para la PCB de un controlador de vuelo para drones?
El número ideal de capas depende del nivel de integración: un controlador de vuelo independiente (FC y sensores, con los ESC en placas separadas) suele funcionar con 4 capas; integrar los ESC en la misma PCB requiere al menos 6 capas; y los diseños todo en uno que también incorporan un transmisor de video y toda la distribución de energía suelen necesitar 8 capas. El número de capas es, ante todo, una decisión de enrutamiento y gestión térmica, no una opción para reducir costos.
Un apilamiento de 4 capas usa capas de señal superior e inferior que intercalan un plano interno de tierra y otro de alimentación. Así, el plano de tierra del FC se mantiene limpio para el bus SPI de la IMU y el receptor RF, sin costo adicional. El salto a 6 capas responde a la necesidad de contar con capas internas adicionales para conducir las fases de motor de alta corriente sin alterar el plano de alimentación situado debajo de las pistas de señal. Reducir el número de capas para abaratar la fabricación en un diseño integrado solo traslada el problema a las divisiones del plano de alimentación y al ruido de RF.
La mayoría de los controladores de vuelo pueden funcionar con firmware de código abierto, como Betaflight o ArduPilot, en lugar de ser totalmente propietarios. Para el diseño de PCB de drones, esto significa que el firmware presupone una asignación específica de pines y periféricos. Al finalizar la disposición de los conectores, debe tener claro con qué asignaciones de UART, I2C y SPI puede contar. Las placas de desarrollo para aficionados, diseñadas con KiCad u otro software similar de diseño de PCB y basadas en un ESP32 o microcontrolador similar, son una opción razonable para crear un prototipo de esta asignación de pines en banco. Sin embargo, un dron basado en ESP32 y un controlador de vuelo comercial certificado resuelven problemas realmente distintos: uno busca facilitar el acceso al desarrollo de drones DIY y el otro, lograr una fabricación repetible a escala.
Restricciones de diseño que realmente hacen fallar las placas para drones
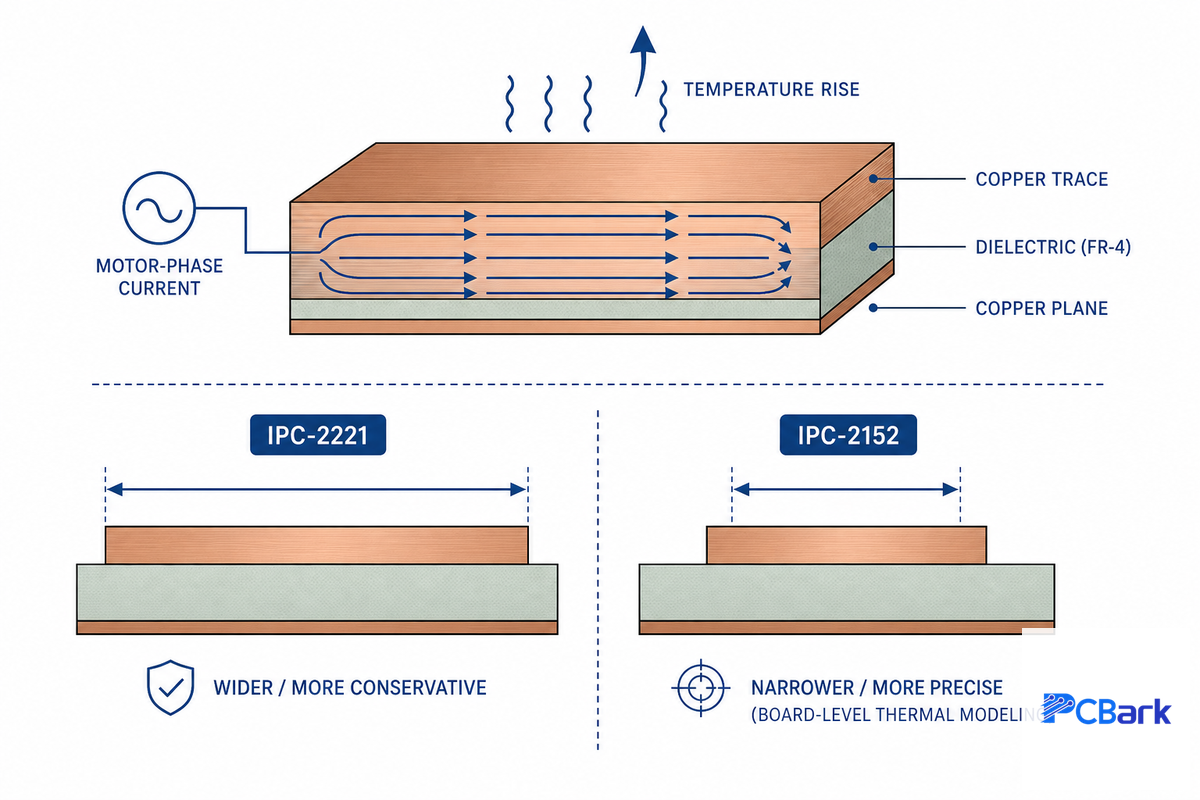
Los mecanismos de falla más comunes observados hasta ahora en las PCB para drones que operan en campo se agrupan en tres categorías generales: pistas de tamaño insuficiente para la corriente que conducen; fallas de las uniones de soldadura provocadas por vibración; y ruido de RF que se acopla desde los circuitos de alimentación al circuito receptor.
📐 Nota de ingeniería: dimensionamiento de una pista de fase de motor
Tomemos una corriente de fase de motor de 15A en una pista externa (de capa exterior), con un aumento de temperatura conservador de 10°C. Si usamos la fórmula clásica IPC-2221 para conductores externosI = k × ΔT0.44 × A0.725, con k = 0.048, al despejar el área transversal A se obtienen aproximadamente 685 mil². Con cobre de 1 oz (1.378 mils de espesor), esto equivale a una pista de unos 500 mils (12.7mm) de ancho. Es tan ancha que la mayoría de las secciones de alimentación para drones especifican cobre de 2 oz, lo que reduce el requisito de 685 mil² a unos 250 mils (6.35mm), un ancho mucho más realista para la disposición de una sección ESC compacta.
Este resultado para una pista de controlador de motor es bastante conservador porque la fórmula subyacente de capacidad de conducción de corriente de IPC-2221 se derivó de un modelo de pista única. La especificación IPC-2152 es la norma más moderna para este tipo de cálculo de capacidad de corriente: modela explícitamente la propagación térmica a nivel de placa, la proximidad de los planos y varias pistas adyacentes. Tanto el estudio independiente de correlación de temperatura de pistas de Purdue University como una tesis de Cal Poly analizan este caso exacto para un controlador de motor trifásico, en lugar del modelo simplificado de las tablas IPC-2221. En los trabajos de diseño, ahora se suele citar IPC-2152 para este cálculo, aunque la norma heredada IPC-2221 todavía se usa por costumbre en muchos consejos generales sobre PCB para drones. Por eso, conviene preguntar qué norma usa el fabricante de PCB para su análisis DFM.
El segundo modo de falla, la vibración, es generalizado y no esporádico. Los motores de los drones transmiten vibraciones mecánicas de banda ancha, aproximadamente de 10 Hz a varios kHz, según la velocidad de rotación y el balance de las hélices; la vibración es constante, no una sacudida ocasional. Con el tiempo, este esfuerzo provoca fallas por fatiga en las uniones de soldadura de los componentes pesados, como BGA, conectores de alimentación y módulos RF blindados. Estas fallas pueden ocurrir mucho antes de que se fatigue el propio material de la placa. Las medidas para mitigarlas son prácticas habituales de las industrias aeroespacial y automotriz: además de soldarlos, los componentes pesados deben fijarse mecánicamente (con anclajes o adhesivos); las IMU deben aislarse de las principales fuentes de vibración; y las pruebas de vibración deben realizarse con perfiles de carga de vuelo reales, no con pruebas de una sola frecuencia.
El tercer problema es la interferencia de RF, que casi siempre resulta ser un problema de disposición, no de componentes. Suele deberse a una pista de conmutación adyacente de alta corriente que se acopla a un receptor GPS o de telemetría a través de un plano de alimentación compartido, de emisiones radiadas por una pista sin blindaje o de una ruta de retorno interrumpida en el plano de tierra situado debajo de una señal de impedancia controlada. Antes de cualquier prueba EMC, las medidas más sencillas para mitigar este problema son asignar una región propia del plano de tierra a los circuitos RF, mantener las pistas de antena alejadas de cualquier división del plano situada debajo y agregar filtrado a las líneas de alimentación de los receptores sensibles. La mayoría de los casos de interferencia electromagnética inexplicable observados en campo se deben a una de estas tres causas principales, no a un misterioso problema de integridad de señales de alta velocidad. La disipación de calor de los reguladores de conmutación cercanos solo empeora el acoplamiento.
Selección de materiales: FR4, Rogers, rígido-flexible y cuándo conviene cada uno
| Aplicación | Material recomendado | Motivo |
|---|---|---|
| Controlador de vuelo / ESC general | FR4 estándar (Tg 130-140°C) | Costo mínimo y adecuado para las temperaturas de funcionamiento habituales |
| ESC integrado / transmisor de video de alta potencia | FR4 de alta Tg (170°C+) | Resiste el alabeo y la delaminación ante la exposición prolongada al calor de operación y de reflujo |
| GPS / antena de largo alcance, VTX de alta potencia | Rogers u otro laminado RF similar (apilamiento híbrido con FR4) | La menor pérdida dieléctrica, más estable, mantiene constante la sintonización de la antena ante cambios de temperatura |
| Brazos plegables, interconexiones de cardán, estructuras con poco espacio disponible | Rígido-flexible de poliimida | Elimina conectores en las uniones móviles, lo que reduce el peso y los puntos de falla |
La razón principal para elegir FR4 como opción predeterminada casi siempre es el costo: los laminados RF de alta gama (Rogers, etc.) suelen costar entre 3-8X más por panel que el FR4 estándar, y las construcciones rígido-flexibles tienen una prima de costo similar, de aproximadamente 3-8X, frente a las equivalentes rígidas. Este rango se mantiene de manera consistente entre distintos fabricantes independientes, por lo que debe incluirse en la planificación del precio de las PCB para drones (aunque los multiplicadores exactos pueden variar según el tamaño del panel, el número de capas, el grosor de la placa y el volumen). Esta prima puede justificarse fácilmente en una zona específica que realmente lo necesite (un brazo plegable o una sección de una pista de antena), pero es difícil de justificar en todo un panel. En la mayoría de los diseños que usan Rogers o rígido-flexible, esto se traduce en un apilamiento híbrido en el que solo las partes necesarias de la placa utilizan material especial. Las restricciones de diseño rígido-flexible y los cálculos del radio de curvatura se abordan en otro lugar y no tengo espacio para tratarlos en detalle aquí; la conclusión principal para un proyecto de dron es que el rígido-flexible aporta ventajas en una unión articulada, no en toda la aeronave.
Clase IPC 2 frente a clase 3: cómo elegir el nivel de confiabilidad adecuado
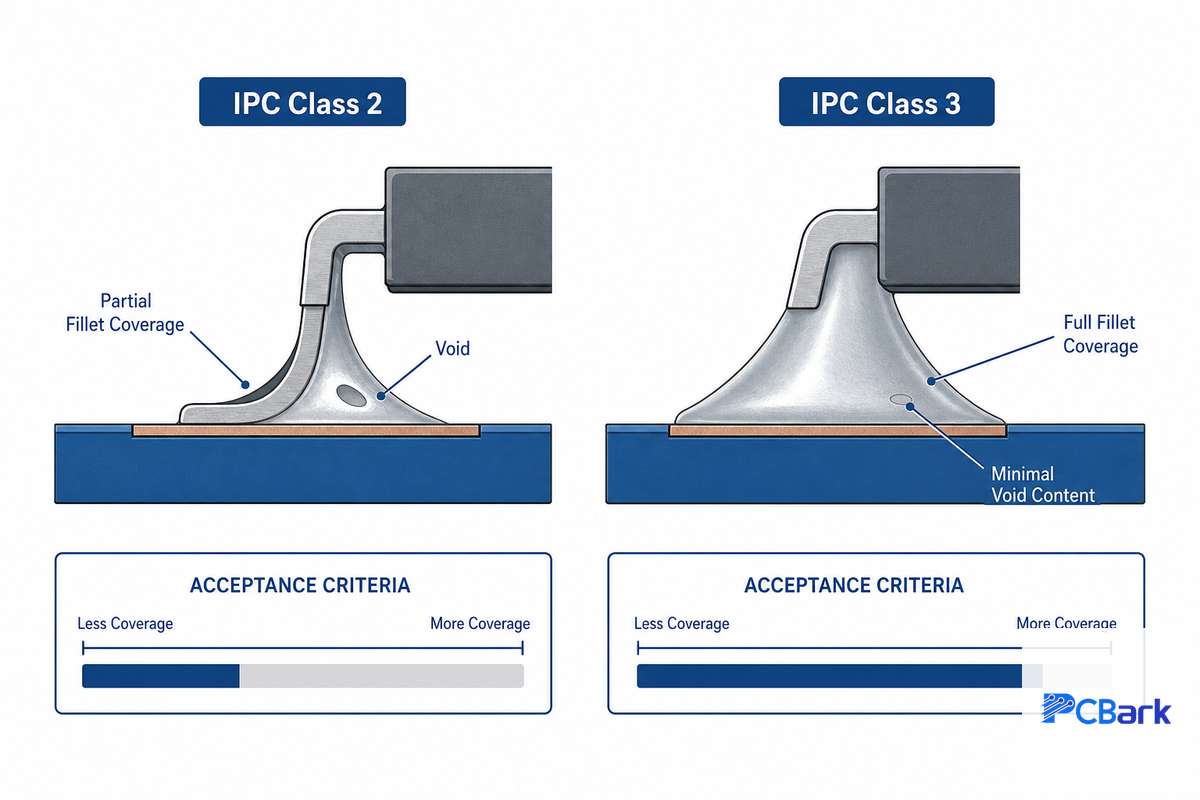
Casi todas las guías de PCB para drones mencionan la comparación entre la clase IPC 2 y la clase 3, pero la mayoría no explica qué implica esta elección para un diseño de dron en campo. Esta sección busca resolver precisamente esa omisión.
IPC-A-610, «Aceptabilidad de ensamblajes electrónicos» — que también figura en NASA Jet Propulsion Laboratory como norma de referencia para ensamblajes soldados (la revisión J era la edición vigente cuando escribí esto, pero se actualiza periódicamente; consulte su biblioteca de normas o proveedor EMS antes de citarla) — establece los criterios para inspeccionar un ensamble terminado. La diferencia principal entre IPC clase 2 y clase 3 radica en cuánto margen permite la norma para variaciones de aspecto o defectos menores de fabricación antes de considerar que una conexión incumple los requisitos. Varias fuentes coinciden en describir criterios de aceptación bastante similares: la clase 2 exige que la soldadura cubra una parte significativa de la superficie de unión de un terminal (a menudo se aproxima a >50% del grosor del terminal y a aproximadamente 75% del filete lateral en conexiones de montaje superficial), mientras que la clase 3 exige una cobertura del 100% del área de conexión y limita el contenido permitido de vacíos en un encapsulado BGA a ~9% (los valores exactos dependen de la geometría de la conexión y del componente específico). Además, aunque la clase 2 permite una pequeña «salida» del terminal más allá del anillo anular previsto en un orificio pasante metalizado, la clase 3 exige eliminarla por completo.
«La respuesta correcta es la clase que corresponde a la criticidad de su producto, su entorno de operación y su contexto normativo; ni más ni menos».
| Tipo de programa de drones | Clase IPC recomendada | Motivo |
|---|---|---|
| FPV de consumo o para aficionados, carreras (cuadricóptero) | Clase 2 | Una falla provoca la caída de la aeronave, pero no pone en riesgo la seguridad ni una misión crítica |
| Fumigación agrícola, cartografía/topografía | Clase 2 (clase 3 si realiza vuelos comerciales programados sobre personas) | Los ciclos de trabajo prolongados y la exposición al aire libre justifican, como mínimo, la clase 2; las exigencias normativas pueden requerir una clase superior |
| Inspección industrial (líneas de servicios públicos, antorchas de quemado, espacios confinados) | Clase 2, con transición hacia clase 3 para programas BVLOS | Una falla de misión tiene un costo real, aunque por lo general no pone en riesgo la vida |
| Logística / entregas, operaciones BVLOS sostenidas | Clase 3 | Las operaciones programadas y continuas sobre personas y bienes aumentan las consecuencias de una falla electrónica en pleno vuelo |
| Ámbitos relacionados con defensa / ISR | Clase 3, más calificación específica para el programa | Se aplican tanto las consecuencias de una falla de misión como las obligaciones normativas de control de exportaciones en programas de defensa. Consulte a continuación los límites de cumplimiento. |
📐 Nota de ingeniería
La clase 3 tiene un costo: la inspección más estricta, las menores velocidades de colocación y el aumento de retrabajo y desperdicio que requiere una placa clase 3 suelen incrementar aproximadamente 15-30% el costo por unidad frente a una construcción similar de clase 2. Especificar clase 3 para una PCB FPV de aficionado implica pagar esa prima por un margen de confiabilidad que la aplicación nunca aprovecha. Especificar clase 2 para un programa de logística BVLOS ahorra esa prima y la mantiene justo donde resulta más costoso explicar una falla en campo. PCBark fabrica según las clases IPC 2 y 3; la elección depende de los requisitos del programa, no de una limitación de capacidad.
Contexto normativo y de calificación ambiental
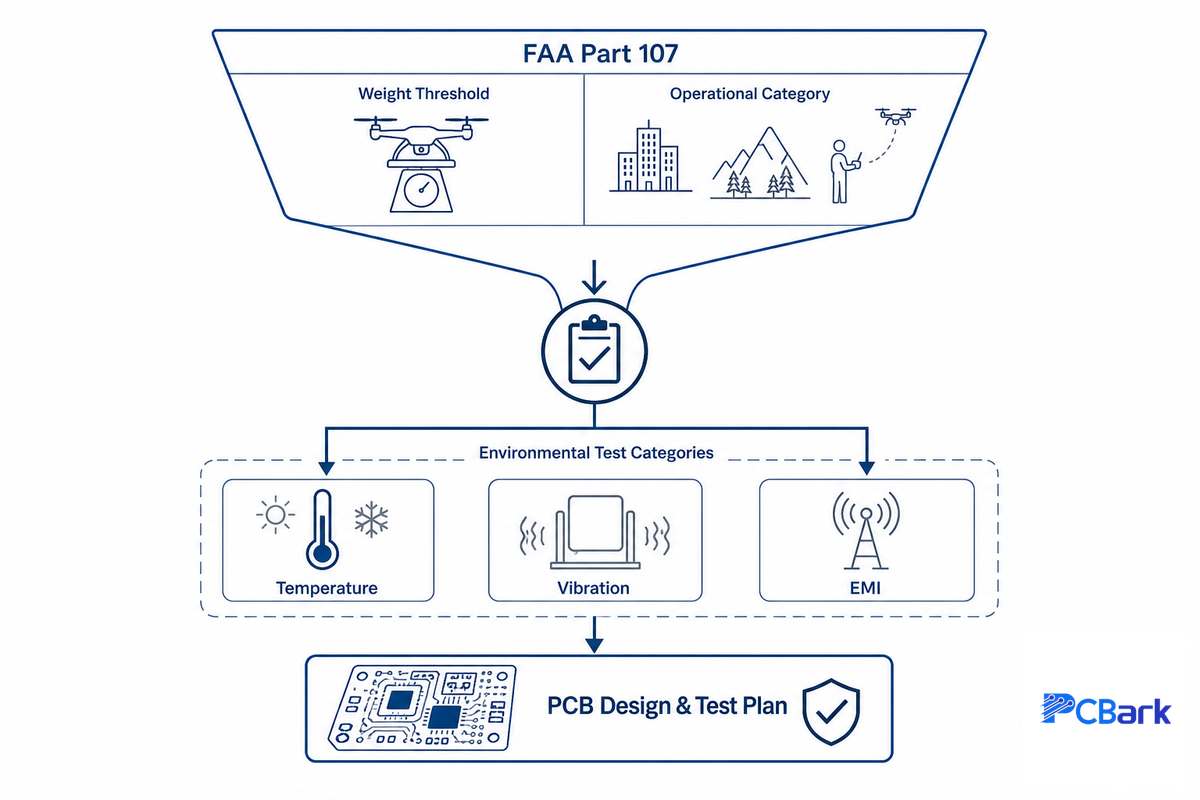
Hay dos referencias regulatorias pertinentes para un programa de electrónica de drones comerciales, y ninguna es un detalle opcional: ambas determinan el nivel de confiabilidad y la validación ambiental que necesita el programa.
En Estados Unidos, la norma Part 107 de la FAA rige los sistemas de aeronaves no tripuladas pequeñas (sUAS), término regulatorio para la categoría de vehículos aéreos no tripulados (UAV) en la que se encuentra la mayoría de los programas de drones comerciales. Se define como una aeronave con un peso máximo de despegue inferior a 55 lbs. Ese límite de peso determina si una aeronave reúne los requisitos para clasificarse como sUAS; no significa que pueda volar libremente en cualquier lugar. Según Part 107, aún se necesita un certificado de piloto remoto, registrar el dron y cumplir las reglas de Part 107 (la regla general es mantenerlo dentro del alcance visual, y se requiere autorización de la FAA para operar en espacio aéreo controlado, además de un trámite aparte para vuelos nocturnos o sobre personas). Aun así, esta es la categoría operativa regulatoria para la que está diseñado prácticamente todo programa de PCB para drones comerciales que se analiza en esta guía. La regulación aeronáutica integral corresponde a Parts 25 y posteriores, con garantía de software y hardware conforme a DO-178 / DO-254; ese régimen se aplica a aeronaves certificadas, no a los sUAS en los que se basan la mayoría de los programas de electrónica para drones.
Cuando se requiere la calificación ambiental, la referencia pasa a ser DO-160, «Environmental Conditions and Test Procedures for Airborne Equipment». La revisión G (2010) de DO-160 ha sido la versión vigente durante una década y la cita la circular de asesoramiento AC 21-16G de la FAA. El comité SC-135 de RTCA está desarrollando actualmente DO-160H, cuya publicación se prevé para 2026. Consulte a RTCA o a su laboratorio de pruebas antes de incluirla en el contrato, ya que pueden producirse demoras en la revisión. DO-160 establece categorías de pruebas específicas de temperatura, vibración y EMI que deben cumplir los equipos de aviónica certificados. Es un marco de ingeniería muy útil para elaborar un plan de pruebas ambientales para drones, aunque el objetivo no sea obtener la certificación completa DO-160, ya que los equipos electrónicos de los sUAS no necesitan contar con la certificación DO-160 que sí se exige a la aviónica certificada de las aeronaves. Adoptar las categorías de pruebas pertinentes (ciclos térmicos, vibración y EMI/EMC) para su programa es una solución intermedia muy práctica: permite obtener un plan de validación sólido sin asumir el costo total de la certificación de aviónica.
Límites reales de nuestras capacidades
Los programas de PCB para drones de PCBark están diseñados para aplicaciones comerciales y civiles: agricultura, inspección industrial, logística y aeronaves de consumo y de uso profesional. PCBark no es una empresa aeroespacial con registro AS9100 ni cuenta con registro ITAR. Por lo tanto, PCBark no es una opción adecuada si su programa de electrónica para drones está sujeto a controles de defensa o a las regulaciones ITAR. Este límite es coherente con nuestro enfoque para el trabajo con PCB aeroespaciales.
Matriz de 9 perfiles de uso para drones
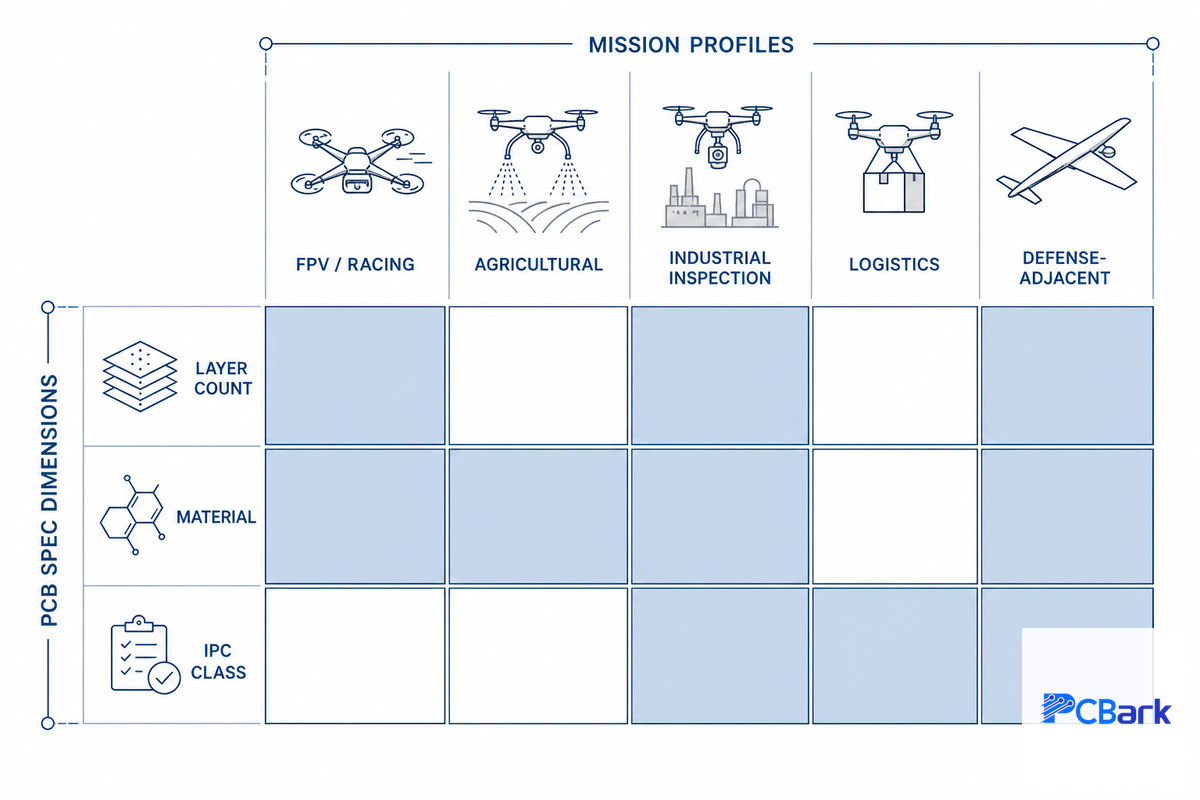
Reúna las decisiones sobre materiales, clase IPC y número de capas tomadas anteriormente en un solo recurso que le ayude a definir una especificación de PCB para su programa: el perfil de misión de un dron es la manera más rápida de establecer una especificación inicial razonable antes de una revisión DFM.
| Perfil de misión | Número de capas | Material | Clase IPC | Recubrimiento conformal |
|---|---|---|---|---|
| FPV / carreras (recreativo) | 4 | FR4 estándar | Clase 2 | Opcional |
| FPV / carreras (competencia en circuito) | 4 | FR4 de alto Tg | Clase 2 | Recomendado (exposición frecuente a aterrizajes bruscos) |
| Fumigación agrícola | 6 | FR4 de alto Tg | Clase 2 | Obligatorio (humedad y exposición a sustancias químicas) |
| Cartografía y levantamientos agrícolas | 6 | FR4 de alto Tg | Clase 2 | Obligatorio (polvo y humedad) |
| Inspección industrial (visual / térmica, dentro del alcance visual) | 6 | FR4 de alto Tg, RF híbrido para enlaces de largo alcance | Clase 2 | Obligatorio |
| Inspección industrial (BVLOS programado) | 6 | FR4 de alto Tg, RF híbrido para enlaces de largo alcance | Clase 3 | Obligatorio |
| Logística / entregas (corto alcance) | 8 (AIO) | FR4 de alto Tg + interconexiones rígido-flexibles | Clase 2 | Obligatorio |
| Logística / entregas (BVLOS programado sobre personas) | 8 (AIO) | FR4 de alto Tg + interconexiones rígido-flexibles | Clase 3 | Obligatorio |
| Ámbitos relacionados con defensa / ISR | 8+ | FR4 de alto Tg + secciones RF Rogers | Clase 3 + calificación específica del programa | Obligatorio |
Considere esto como el punto de partida para una conversación sobre una solicitud de cotización (RFQ), no como un reemplazo de la revisión DFM; las restricciones inusuales de carga útil, altitud o ciclo de trabajo pueden hacer que un programa suba o baje fácilmente de categoría. Este recurso evita llegar a una reunión con un fabricante con solo el número de capas, sin justificaciones para las decisiones sobre la clase y los materiales. Los servicios de fabricación de PCB para drones de PCBark usan esta matriz como base para definir una especificación inicial para clientes que comienzan la etapa de prototipado, antes del paso de revisión DFM.
Fabricación, ensamble y control de calidad
El ensamble de PCB para drones sigue el mismo proceso de fabricación y ensamble que cualquier placa multicapa, con algunos puntos de control específicos para drones.
El ensamble de PCB para drones sigue los mismos pasos básicos que el de una placa multicapa: formación de imágenes y grabado de las capas internas, laminación, perforación, metalización de cobre, proceso de las capas externas, máscara antisoldante, acabado superficial, serigrafía y separación de las placas. Sin embargo, en un dron hay dos pasos que tienen prioridad sobre los procedimientos industriales estándar: controlar el peso del cobre en las capas de alimentación para garantizar la capacidad de conducción identificada anteriormente, y definir la estructura de las vías si hay apilamientos rígido-flexibles o híbridos (porque la ubicación inadecuada de las vías en estas piezas puede concentrar la tensión durante la vibración, además de afectar la conexión). Aquí también se demuestra el valor de la revisión de diseño para manufactura (DFM): en una fabricación de PCB personalizada sin revisión DFM de la ubicación de los reguladores conmutados ni del alivio térmico de los reguladores de voltaje (que suelen operar entre 20-30°C por encima del valor nominal de la hoja de datos bajo carga sostenida), los problemas del proceso de fabricación suelen aparecer en el banco de pruebas, no en la hoja de datos.
Qué verifica realmente el control de calidad en una placa para drones
- Inspección óptica automatizada (AOI) para detectar soldadura mal colocada y errores de posicionamiento antes de energizar las placas.
- Inspección por rayos X para comprobar que no haya vacíos en las soldaduras de BGA y vías ocultas, según los límites de vacíos IPC indicados anteriormente para las clases 2/3.
- Prueba eléctrica para comprobar la continuidad y el aislamiento de cada placa fabricada, no solo de una muestra.
- Pruebas de vibración (comúnmente con barrido de 10-2000 Hz) y ciclos térmicos (por lo general, de -20°C a 60°C) para evaluar las restricciones de diseño determinadas anteriormente conforme a un perfil de misión realista (en lugar de un solo barrido o una exposición simple a temperatura constante).
Antes de comprometerse con la producción, solicite al fabricante que proporcione sus procesos DFM, incluido un perfil de proceso de reflujo que alcance hasta 245-260°C (temperaturas típicas para soldadura de aleación SAC) para todas las placas, un paquete de certificación de materiales, datos de impedancia diferencial típica de 50- o 90-ohm (para las conexiones RF o USB) e información completa de trazabilidad del lote. No espere a que ocurra una falla en campo para solicitarlo. La trazabilidad es lo que permite pasar de una falla en campo a una investigación específica del lote (un proceso que se mide en horas, no en semanas). Es una expectativa razonable para cualquier fabricante que realice inspecciones AOI y por rayos X estándar. Las empresas que pasan del prototipo a la producción llave en mano con ensamble del mismo fabricante también deben confirmar que este incluya AOI y rayos X en su oferta estándar, y evitar cambiar de proveedor entre el prototipado y la fabricación en volumen para reducir las variaciones de proceso.
Panorama de la industria: cambios en los programas de electrónica para drones
Es más probable que, en el corto plazo, los requisitos regulatorios impulsen las especificaciones de PCB para drones más que los factores técnicos, a medida que la FAA y los organismos internacionales restringen los parámetros de operación para vuelos autónomos de drones bajo Part 107 y aumenta el uso habitual de sUAS comerciales en vuelos más allá del alcance visual (BVLOS) y sobre personas. Por eso, aumentan las expectativas de confiabilidad de los sistemas electrónicos a bordo, incluso en programas que no están vinculados a contratos de defensa o aeroespaciales. Un dron logístico que vuela rutas BVLOS programadas sobre personas tiene implicaciones muy distintas en cuanto a las consecuencias de una falla que un dron operado por un aficionado en vuelos dentro del alcance visual, aunque ambos usen la misma estructura. Las especificaciones de PCB deben responder a esta realidad, no quedarse atrás. Para los programas con ciclos de producto de 2026-2027, la clase IPC y el plan de validación ambiental son elementos de la especificación que deben revisarse ahora, no limitarse a un punto de control durante la certificación inicial.
En cuanto a la tecnología de drones —que cada vez converge más con la electrónica y el IoT en general—, las tendencias de integración apuntan a placas todo en uno (AIO) que reúnen el controlador de vuelo, el ESC y la distribución de energía en una sola PCB. La adopción de diseños rígido-flexibles se extiende más allá de las estructuras con brazos plegables e incluye las interconexiones de cardanes y compartimentos de carga útil, a medida que los diseñadores buscan reducir la cantidad de conectores sin aumentar el peso. Las cifras de tamaño del sector más amplio de placas de circuito impreso (estimado en poco menos de $80B en 2025, con una tasa de crecimiento anual compuesta reportada de un dígito medio hasta principios de la década de 2030, según varias firmas de investigación de mercado; las cifras exactas varían según la fuente y la metodología) ofrecen contexto sobre los cambios en la capacidad de fabricación de PCB y de materiales, pero son solo información de referencia; la planificación regulatoria y de confiabilidad sigue siendo el aspecto más relevante de este pronóstico.
Preguntas frecuentes
Estas preguntas frecuentes sobre diseño de PCB para drones responden las consultas más habituales cuando un programa supera la etapa de concepto.
P: ¿Cómo me aseguro de que mi PCB para drones cumpla con las normas internacionales?
Ver respuesta
Como siempre, no se pierda en guías generales de diseño; concéntrese en las normas que realmente se aplican a su producto. Para prácticamente cualquier sistema electrónico de drones comerciales, se trata de IPC-A-610 (especifique la clase y la revisión en todas las solicitudes de cotización (RFQ); actualmente, la Rev J), IPC-2152 para el diseño de capacidad de conducción de corriente y FAA Part 107 (para operaciones comerciales en Estados Unidos). Confirme siempre con el fabricante cuál es su revisión certificada, ya que los criterios de aceptación cambian de una versión a otra.
P: ¿Cómo puedo reducir la EMI en el diseño de mi PCB para drones?
Ver respuesta
Si el diseño lo permite, mantenga las pistas RF y de alimentación lo más separadas posible, y conserve un plano de tierra continuo debajo de cada pista con impedancia controlada. Asegúrese de acondicionar las líneas de alimentación que suministran energía al GPS, la telemetría o los receptores de video con un filtro LC o una ferrita antes de que el ruido llegue a los receptores. La mayoría de los problemas de EMI en las PCB para drones se deben a una interrupción del plano de tierra bajo una pista de antena o a una pista de un regulador conmutado que pasa cerca de una entrada del receptor. Resuelva esos problemas con un diseño limpio antes de recurrir a los blindajes.
P: ¿Cómo diseño las PCB para drones teniendo en cuenta la vibración?
Ver respuesta
Fije mecánicamente los componentes pesados —conectores, capacitores grandes e inductores altos— en lugar de confiar únicamente en las uniones de soldadura para darles integridad estructural, y monte el controlador de vuelo y la IMU sobre separadores que amortigüen la vibración cuando el diseño lo permita. En la propia placa, los sustratos más gruesos, los planos de cobre adicionales y la ubicación de los orificios de montaje para evitar las frecuencias de resonancia dominantes del motor ayudan a mantener la resonancia de la placa fuera del rango de vibración que generan realmente los motores. Verifique el resultado con un perfil de vibración basado en las cargas reales durante el vuelo, no con un barrido sinusoidal de una sola frecuencia.
P: ¿Qué material de PCB debo usar para las antenas GPS de drones?
Ver respuesta
Un sustrato FR4 sencillo funciona bien para una antena GPS pasiva de un dron de consumo de corto alcance. Sin embargo, para un producto comercial en el que es importante obtener una precisión de posicionamiento predecible, un laminado RF de la familia Rogers ofrece mayor estabilidad de la frecuencia de sintonía de la antena dentro del rango de temperatura que experimenta el dron —frío en altitud y cálido en tierra—, porque su constante dieléctrica varía menos que la del FR4 con la temperatura. La mayoría de los proyectos combinan ambos materiales en un apilamiento híbrido para limitar el costoso laminado RF de alto rendimiento a la sección de la antena, donde se necesita, y usar FR4 en el resto.
P: ¿Por qué es tan importante elegir el material de PCB adecuado para los drones?
Ver respuesta
¿Por qué es importante elegir el material adecuado? Porque un material inadecuado se manifiesta como un problema en campo, no como un simple número en las especificaciones. Una placa demasiado pesada reduce el tiempo de vuelo; si una placa no cuenta con suficiente margen térmico, el ESC podría reducir su potencia a mitad del vuelo, justo cuando se necesita la máxima potencia. Además, una sección de antena fabricada con un dieléctrico inadecuado reducirá su alcance efectivo. Esto se percibe como un «problema de conectividad», pero en realidad es un defecto de material integrado en la capa principal.
P: ¿Cómo puedo mejorar la gestión térmica de mi PCB para drones?
Ver respuesta
Debajo de los MOSFET y otros dispositivos que generan mucho calor en cada ESC, las vías térmicas ayudan a transferir el calor a las capas internas o posteriores de cobre. Esta característica puede aportar la mayor mejora individual a una sección de potencia para drones. Una cuadrícula densa de vías térmicas de diámetro pequeño debajo de un encapsulado QFN o un MOSFET caliente puede disipar el calor del chip mucho más rápido que su área de contacto de cobre integrada. Otras estrategias térmicas incluyen usar capas de cobre más gruesas (2 oz es lo habitual en las capas de alimentación y 3-4 oz en las capas críticas del ESC) tanto para conducir corriente como para disipar calor; ubicar los componentes de alta potencia donde reciban el flujo de aire de las hélices en altitud, en lugar de agruparlos; y usar una simulación térmica durante la etapa de diseño (en vez de esperar al ensamble, cuando un cambio puede costar mucho más que la simulación) para localizar los puntos calientes. Las placas que no se someten a una simulación térmica suelen alcanzar sus límites térmicos justo cuando la demanda llega al máximo.
Por qué escribimos esta guía
PCBark aplica un estándar de calidad IPC Clase 2/3 a todas nuestras PCB para drones, aplicaciones aeroespaciales, robótica y medicina. Por eso, los criterios de aceptación que se detallan aquí son los mismos que aplicamos en nuestra propia área de inspección. Esta guía sobre diseño y fabricación de PCB para drones responde las preguntas que nuestros ingenieros reciben con más frecuencia de equipos que evalúan la Clase 2 frente a la Clase 3 o intentan interpretar una solicitud de cotización (RFQ) que enumera media docena de normas a la vez.
Referencias y fuentes
- Pilotos remotos certificados, incluidos los operadores comerciales — Federal Aviation Administration
- AC 21-16G, documentos RTCA DO-160, versiones D, E, F y G — Federal Aviation Administration
- DO-160: condiciones ambientales y procedimientos de prueba para equipos aerotransportados — RTCA
- Requisitos para ensambles eléctricos y electrónicos soldados (IPC) — NASA Jet Propulsion Laboratory
- Seminario de ingeniería de calidad sobre estándares de manufactura — NASA Electronic Parts and Packaging Program
- Nuevas correlaciones entre la corriente eléctrica y el aumento de temperatura en pistas de circuitos impresos — Purdue University
- Diseño de un sistema de control para un motor de corriente continua sin escobillas trifásico — California Polytechnic State University
Artículos relacionados
- PCB aeroespacial: guía completa de diseño, normas y fabricación — los mismos límites transparentes sobre ITAR/AS9100 aplicados a la electrónica de aviación civil
- Diseño de PCB para robótica: ruido de motores, vibración y confiabilidad — comparte las restricciones de diseño por vibración y ruido de motores abordadas anteriormente
- PCB para aplicaciones médicas: guía completa de diseño, fabricación y ensamble — un análisis paralelo de cómo se elige la clase IPC en otro sector de alta confiabilidad