Entre em contato com a PCBark


Atualizado em julho de 2026.
A PCB para robótica é a placa de circuito impresso que transforma dados dos sensores e decisões de software em movimento físico — e precisa resistir a condições que uma placa de consumo nunca enfrenta. A vibração dos motores, o calor nas juntas e ciclos de operação medidos em anos, e não em períodos de garantia, fazem com que um layout que funciona em um eletrodoméstico possa falhar em poucos meses dentro de um braço robótico ou do chassi de um AGV. Este guia é para o engenheiro responsável por escolher a construção da placa, a classe de aceitação e o revestimento para um subsistema específico, não para o público geral interessado em saber do que os robôs são feitos.
Uma PCB para robótica transporta energia, sinais de controle e dados dos sensores entre o microcontrolador, os drivers de motor e os sensores do robô. Ela precisa ser projetada para suportar vibração constante e ciclos térmicos aos quais placas de consumo convencionais nunca são submetidas.
Especificações rápidas
| Número de camadas | 1–40+ (rígida / HDI / rígido-flexível) |
| Largura mínima de trilha / espaçamento entre trilhas (HDI) | 2 mil |
| Norma de fabricação | IPC-A-610 classe 2/3 |
| Liga de solda comum perto dos motores | SAC305 (alta ductilidade) |
| Escopo | Fabricação + montagem SMT/PTH + aquisição de componentes + testes, em um único sistema de qualidade |
O que é uma PCB para robótica? Placas por subsistema do robô
Um robô nunca é composto por uma única placa, e nenhum tipo de PCB atende a todos os subsistemas. As PCBs para robótica costumam incluir uma placa do sistema de controle principal, uma placa de fusão de sensores, uma ou mais placas de driver de motor, uma placa de distribuição de energia e, sempre que uma junta ou um braço robótico exige movimento, uma interconexão flexível ou rígido-flexível.
Todas são placas de circuito impresso, mas as exigências de projeto variam entre elas. O erro mais comum de equipes sem experiência em hardware para robótica é tratá-las como se fossem intercambiáveis. Até um robô seguidor de linha e um braço robótico industrial usam as mesmas categorias de placas; o que muda é a intensidade das exigências, não a lista.
É mais útil planejar um programa de fabricação de PCBs para robótica — da corrosão do PCB ao teste final — de acordo com a classe de implantação, em vez de considerar apenas onde a placa fica no robô em relação ao motor. Isso porque essa abordagem informa diretamente as exigências relevantes de vibração e ciclo de operação. Seja seu primeiro projeto de robótica, com a fabricação de um único protótipo de PCB, ou a ampliação de projetos de PCBs para robótica até a produção em volume, os critérios descritos a seguir continuam os mesmos.
| Subsistema | Braço industrial fixo | AGV / AMR móvel | Membro vestível / humanoide |
|---|---|---|---|
| Controle principal | PCB rígida multicamadas | PCB rígida multicamadas / HDI | HDI com restrição de peso |
| Sensores / visão | PCB rígida, cabos curtos | Flexível ou rígido-flexível | PCB flexível, zonas de dobra dinâmica |
| Motor / acionamento da junta | PCB rígida, cobre espesso | PCB rígido-flexível nas juntas das rodas e da direção | PCB rígido-flexível, flexão contínua |
| Distribuição de energia | PCB rígida, 2–3 oz de Cu | PCB rígida com requisitos térmicos para instalação próxima à bateria | PCB rígida com restrição de espaço |
“PCB para robótica” não é um único número de peça, mas uma decisão de projeto do sistema tomada para cada subsistema. O layout — incluindo o posicionamento dos componentes e o formato do contorno da placa — é definido pelo braço robótico ou pelo chassi que abriga o subsistema. Este documento apresenta cada decisão de projeto na ordem em que um engenheiro precisa tomá-la: começando pela intensidade do movimento, seguida pela interconexão, a densidade de processamento, os componentes eletrônicos do driver de motor, a vedação ambiental, a classe de aceitação e, por fim, a aquisição de componentes.
Estrutura de 3 níveis para classificar a intensidade do movimento
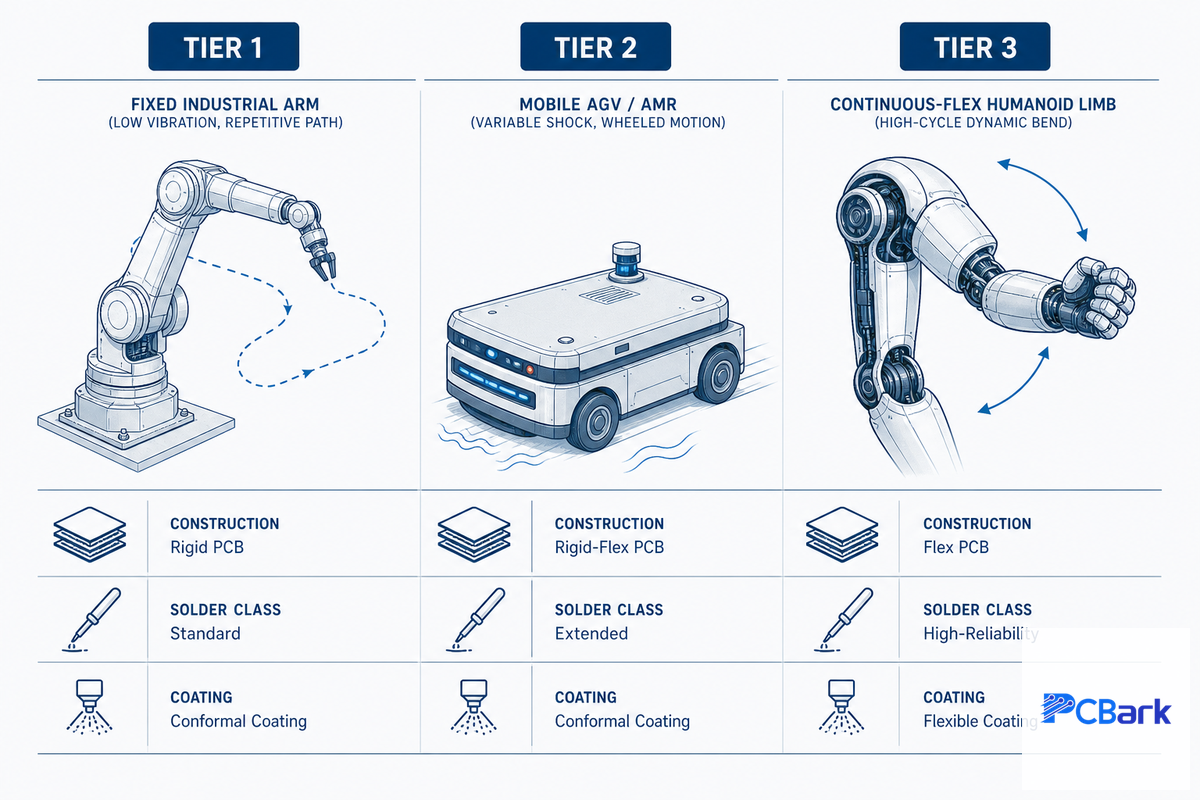
Antes de selecionar uma placa específica, é preciso classificar o nível de vibração e de estresse do ciclo de operação a que os componentes eletrônicos serão submetidos no contexto de implantação. Em geral, simplificamos essa classificação em 3 níveis de intensidade. Esse é o primeiro fator que influencia a construção da placa, a liga de solda, a classe de aceitação e a escolha do revestimento. Em toda a variedade de aplicações robóticas — células de automação fabril, plataformas móveis ou exoesqueletos vestíveis —, cada aplicação se enquadra em um nível de intensidade distinto. Essa estrutura se aplica a quase todas as aplicações de robótica que encontramos.
| Nível | Subsistema | Construção | Solda / classe | Revestimento |
|---|---|---|---|---|
| Nível 1, fixo/repetitivo (braço industrial aparafusado) | Controle principal | PCB rígida multicamadas, 4-8 camadas | Liga SAC padrão, classe 2 | Acrílico (AR) |
| Driver de motor | PCB rígida, 2 oz de Cu | Liga SAC padrão, classe 2 | Acrílico (AR) | |
| Sensores / visão | PCB rígida, cabos curtos | Liga SAC padrão, classe 2 | Acrílico (AR) | |
| Nível 2, móvel/choques variáveis (AGV/AMR) | Controle principal | PCB rígida multicamadas ou HDI | SAC305, combinação das classes 2/3 | Silicone (SR) |
| Driver de motor | PCB rígido-flexível nas juntas móveis | SAC305 perto dos motores, classe 2/3 | Silicone (SR) | |
| Sensores / visão | Flexível ou rígido-flexível | SAC305, classe 2 | Silicone (SR) | |
| Nível 3, flexão contínua/ciclos frequentes (membro humanoide) | Controle principal | HDI com restrição de peso | SAC305 + preenchimento inferior, classe 3 | Parylene (XY) |
| Driver de motor | PCB rígido-flexível, zonas de dobra dinâmica | SAC305 + preenchimento inferior/fixação, classe 3 | Parylene (XY) ou silicone | |
| Sensores / visão | PCB flexível, dobra dinâmica, até 200.000 ciclos | SAC305, classe 3 | Parylene (XY) |
O erro mais comum que encontramos é especificar a classe de aceitação 3 e PCBs rígido-flexíveis para todos os programas de robótica por padrão. Esse hábito pode acrescentar 10-30% ao custo de uma placa que nunca sofre flexão contínua. O erro oposto é pior: tratar um AGV móvel como um braço fixo de nível 1 e especificar solda e revestimento abaixo do necessário para uma placa que realmente sofre cargas de choque variáveis sempre que o veículo muda de direção.
💡 Dica profissional
Use o seletor de tipo de PCB para robótica para comparar a classificação do nível de intensidade com a de um subsistema específico antes de definir o stackup.
Interconexão de juntas e membros: engenharia de ciclos de flexão em PCBs rígido-flexíveis
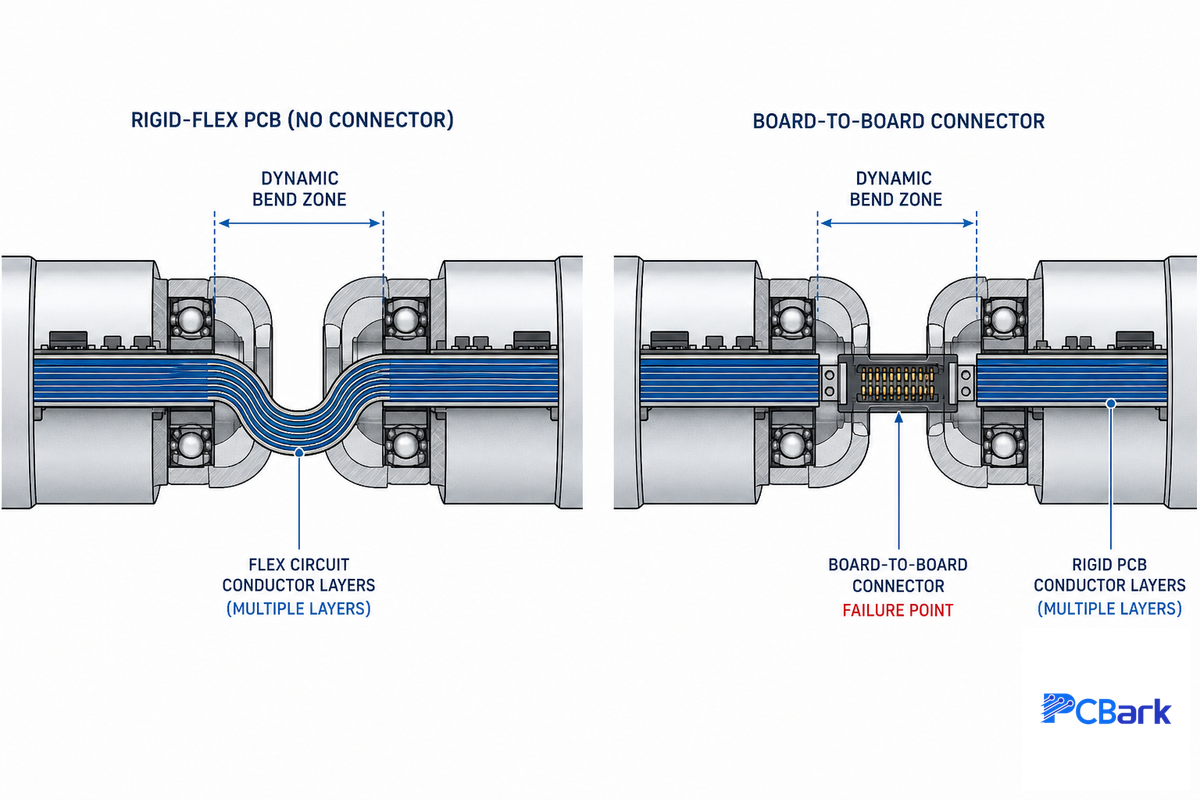
Quando um subsistema atravessa uma junta móvel, a pergunta deixa de ser “rígida ou flexível?” e passa a ser “zona de dobra estática ou dinâmica?” — e cada opção tem regras de projeto bem diferentes. A IPC-6013 define essa distinção explicitamente: é uma especificação de qualificação e desempenho para placas impressas flexíveis e rígido-flexíveis que estabelece os requisitos de construção para dobras que ficam paradas após a instalação e para regiões que flexionam continuamente.
Qual é a diferença entre uma PCB rígido-flexível e placas separadas com conectores?
Em uma dobra estática, a placa é dobrada uma vez durante a montagem e não volta a se mover. Normalmente, ela pode ter de 10 a 20 camadas em uma construção rígida ou rígido-flexível, sem planejamento especial de confiabilidade. As zonas de dobra dinâmica — que sofrem movimento contínuo em uma junta do ombro ou do pulso, por exemplo — precisam ser projetadas com apenas 2 camadas condutoras, pois cada camada adicional aumenta a espessura e a rigidez, dificultando a flexão.
Engenheiros que projetam braços de robôs humanoides enfrentam essa restrição em quase todas as juntas. O custo adicional de uma PCB rígido-flexível se justifica em mecanismos nos quais a junta está em movimento constante: ela elimina o conector como ponto de falha e reduz o peso e o volume ocupado por uma montagem de cabo independente, em comparação com uma PCB rígida e um cabo entre placas. Para uma fabricação em alto volume e com custos restritos, na qual o movimento da junta é limitado, uma PCB rígida convencional com montagem de cabo ainda pode ser mais barata e igualmente confiável. A solução rígido-flexível não é padrão; a decisão deve ser tomada para cada junta. Um estudo de 2024 publicado em uma revista de sensores usou a metodologia de planejamento de experimentos de Taguchi para testar 5 variáveis de produção em relação à confiabilidade no teste de estresse de interconexões. O estudo concluiu que o número de camadas condutoras e a densidade da corrente de metalização eram os 2 fatores de maior influência. A construção ideal encontrada foi um laminado de poliimida de 2 camadas, com furos metalizados de 0,4 mm e densidade de corrente galvânica de 2 A/dm². Isso está de acordo com o princípio de manter finas as zonas de flexão dinâmica, que fundamenta a IPC-6013.[1]
A solução rígido-flexível se justifica em mecanismos nos quais um conector realmente não suportaria o movimento. Uma patente de 2020 do USPTO para um dispositivo cirúrgico robótico usa uma PCB rígido-flexível dentro do cabo do instrumento, especificamente para controlar a inclinação e o movimento panorâmico da câmera — exatamente o tipo de mecanismo articulado continuamente e com espaço restrito em que o uso de cabo e conector acrescentaria volume e um ponto de falha que o projeto não pode tolerar.[2]
📐 Nota de engenharia
Sempre que possível, mantenha as zonas de flexão dinâmica em 2 camadas condutoras. Dobras estáticas, que ficam paradas após a instalação, podem ter de 10-20 camadas em PCBs rígido-flexíveis sem penalizar a confiabilidade. O limite de camadas se aplica especificamente às seções que flexionam continuamente durante a operação, não à placa inteira.
Nosso guia de projeto de PCBs flexíveis multicamadas aborda questões gerais sobre stackup flexível, como controlar a impedância, determinar a arquitetura de vias e calcular o raio de curvatura geral de um trecho flexível sem juntas. Também explica como combinar uma PCB rígida com jumpers flexíveis em substratos flexíveis, caso uma fabricação totalmente rígido-flexível seja excessiva para os requisitos de projeto para fabricação. Neste guia, porém, vamos nos concentrar na decisão relacionada ao movimento da junta.
Placas de controle principal e fusão de sensores: decisões sobre densidade HDI
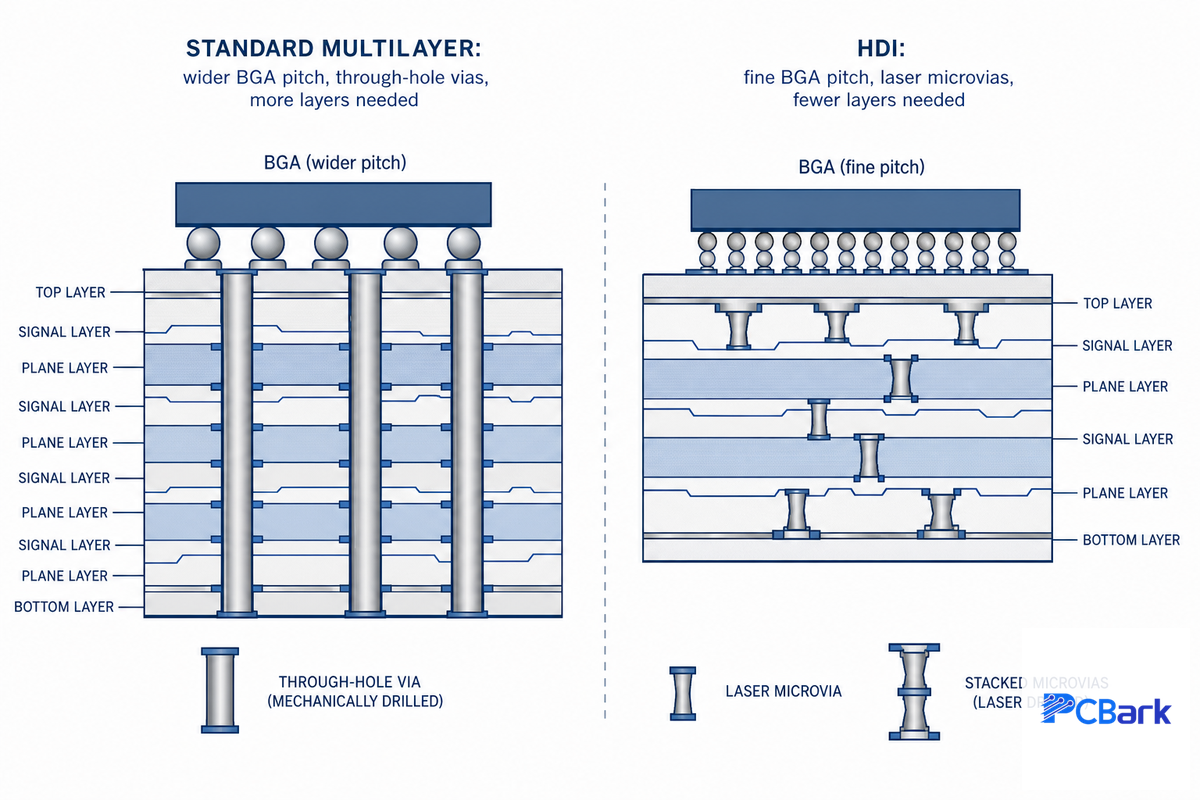
A placa de controle principal de um robô precisa acomodar um processador de IA ou de controle de movimento, as entradas de fusão de sensores (IMU, LiDAR, câmera) e um número cada vez maior de linhas de dados de alta velocidade e interfaces de comunicação em uma área que está sempre diminuindo. Esse aumento constante na densidade de funções necessárias ao robô acaba levando o projeto a abandonar as placas multicamadas convencionais e optar pela construção HDI.
| Sinal | PCB multicamadas convencional adequada | HDI necessária |
|---|---|---|
| Passo dos pinos do BGA | ≥ 0,8 mm | < 0.65 mm (encapsulamentos de IA/SoC com passo fino) |
| Trilha / espaçamento entre trilhas | 4 milésimos de polegada / 4 milésimos de polegada | 2 mil / 2 mil (roteamento por microvias) |
| Número de camadas para roteamento equivalente | 8–12 camadas | 4–6 camadas (estruturas de vias em qualquer camada) |
O uso de HDI com microvias empilhadas e vias em pad perfuradas a laser, em vez de vias perfuradas mecanicamente por toda a placa, é o que permite à construção HDI com interconexões em todas as camadas (ELIC) acomodar um processador de IA com passo fino e diversas interfaces de sensores em uma PCB roteável dentro dos limites físicos da cabeça ou do tronco do robô, mantendo ao mesmo tempo baixo o número de camadas. A construção HDI aumenta tanto o custo quanto o prazo de entrega. Por isso, a escolha do stackup deve ser feita a partir de um limite técnico, não por padrão: se o componente de maior encapsulamento na placa de controle principal for um BGA com passo mínimo de 0,8 mm e o roteamento fechar com trilhas e espaçamentos de 4 mil, a opção certa é uma PCB multicamadas convencional; HDI seria uma especificação excessiva. Errar nessa decisão em qualquer direção custa caro: especificar HDI quando uma PCB multicamadas convencional atenderia ao roteamento acrescenta custo e prazo desnecessários; especificá-la abaixo do necessário para um BGA realmente de passo fino pode causar uma falha de roteamento que só aparece na primeira peça, obrigando a refazer o projeto. Antes de iniciar a fabricação, os engenheiros de CAM da PCBark fazem essa verificação de limite como parte padrão da análise DFM, justamente porque uma mudança no stackup no meio do programa custa muito mais do que acertar a decisão desde o início.
A integridade do sinal também influencia bastante o projeto do layout da PCB. As entradas de fusão de sensores transportam dados em alta velocidade, tornando essenciais o ajuste dos comprimentos das trilhas, o roteamento de pares diferenciais e o espaçamento adequado entre os componentes na PCB para que os dados cheguem ao processador sem corrupção. O controle de diafonia ao redor de um BGA denso com passo fino segue os mesmos princípios de qualquer placa de alta velocidade: planos sólidos de alimentação e aterramento, espaçamento controlado entre trilhas de sinal adjacentes e roteamento das trilhas mais ruidosas dos drivers de motor em uma camada separada, longe das linhas de dados dos sensores.
Placas de driver de motor: projeto térmico e de EMI
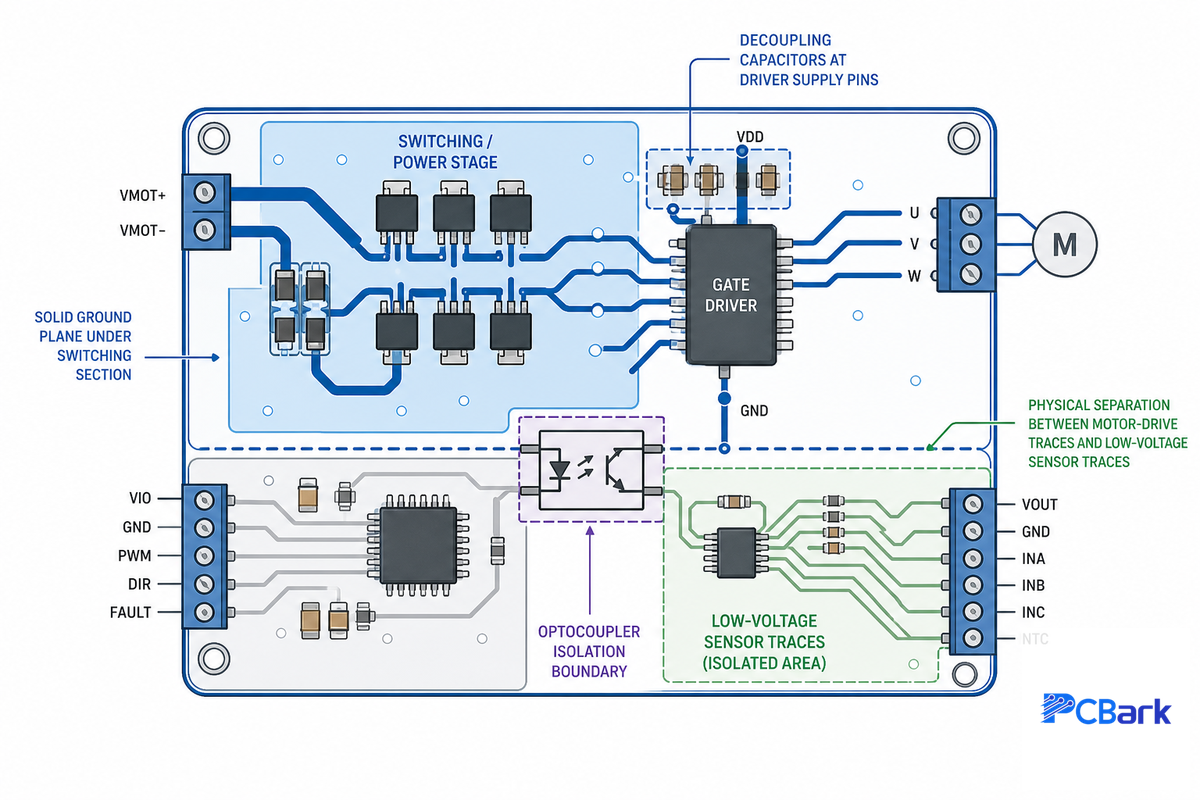
As altas exigências de torque em baixa velocidade nas juntas de um robô não correspondem à saída de alta velocidade e baixo torque de um servomotor eficiente. Os componentes eletrônicos de acionamento existem justamente para compensar essa diferença, que é onde se originam a maioria dos problemas térmicos e de ruído das PCBs para robótica.[3] As placas de driver de motor são, por natureza, PCBs de alta potência. Em qualquer placa de circuito impresso para robótica, uma PCB de alta potência precisa fazer 2 coisas ao mesmo tempo: dissipar o calor gerado pelo driver de comutação e impedir que o ruído de comutação PWM se propague para as linhas de sensores e comunicação situadas a poucos centímetros.
Como calculo a largura das trilhas para correntes de motor?
A largura de trilhas convencionais é especificada conforme a IPC-2221, com base no aumento de temperatura desejado em relação à temperatura ambiente. Para um driver de motor operando continuamente a 4A com cobre de 1 oz, um aumento de 20C exige uma trilha com aproximadamente 40-50 mil de largura — não basta deixar a decisão a cargo do fabricante.
Dobre a largura das trilhas no cobre interno para atender aos mesmos parâmetros, já que o cobre interno não tem resfriamento direto pelo ar. Se a mesma corrente de 4A passar por cobre externo de 2 oz, a largura necessária será aproximadamente metade. Por isso, as placas de driver de motor usam cobre mais espesso no layout, em vez de trilhas mais estreitas.
Como reduzo o ruído dos motores na PCB do meu robô?
Os estágios de driver de motor de alta potência geram interferência eletromagnética de banda larga durante a comutação. Um layout incorreto da placa pode acoplar essa interferência às linhas próximas de sensores e comunicação. A solução mais comum é posicionar capacitores de desacoplamento diretamente ao lado do pino de alimentação de cada driver. Isso minimiza o transiente na seção de comutação antes que ele se propague pelo plano. O efeito é muito mais acentuado em sistemas de alta corrente do que em circuitos de sensores de baixa potência.
As práticas convencionais de projeto se aplicam neste caso: manter um aterramento sólido sob a seção de comutação, isolar fisicamente os sinais de acionamento do motor das linhas de sinal de baixo nível e usar roteamento de pares diferenciais para sinais de alta velocidade. Talvez a decisão mais importante do projetista seja isolar os circuitos de controle de baixa tensão dos circuitos de motor de alta corrente. O uso de isolamento com optoacopladores no acionamento de gate e na detecção da corrente de fase é uma alternativa sem desgaste, embora mais volumosa, aos interruptores mecânicos. Um chip optoacoplador otimizado especificamente para essa finalidade reduz em cerca de 35% a área de PCB necessária para o isolamento do motor em comparação com as opções anteriores, mantendo a segurança necessária ao controle do motor.[4] O estresse térmico nas juntas de solda próximas ao motor é outra preocupação de confiabilidade. Análises indicam que as trincas por fadiga térmica se propagam com maior facilidade a partir de pontos próximos a uma fonte de calor. Por isso, nessa região, é preferível usar solda SAC305, de maior ductilidade, em vez de uma pasta SAC convencional.[5] Evite um atalho de projeto inadequado, muito comum em layouts de controle em tempo real: posicionar uma trilha de motor de alta corrente diretamente ao lado de uma linha de sinal de baixa tensão só para economizar espaço na placa. A queda de tensão e o ruído associados a essa escolha custarão muito mais em manutenção no local do que alguns milímetros a mais de roteamento.
✔ Vantagens das placas de driver de motor dedicadas
- Isolam o ruído de comutação da placa de controle principal
- Simplificam o projeto térmico (o calor fica concentrado em uma placa)
- Permitem qualificação independente para cada tipo de motor
⚠ Limitações
- Acrescentam uma interconexão entre placas (outro possível ponto de falha)
- Exigem uma estratégia própria de plano de aterramento que considere a EMI, sem depender da estratégia da placa principal
Proteção ambiental: revestimento isolante perto de motores e juntas
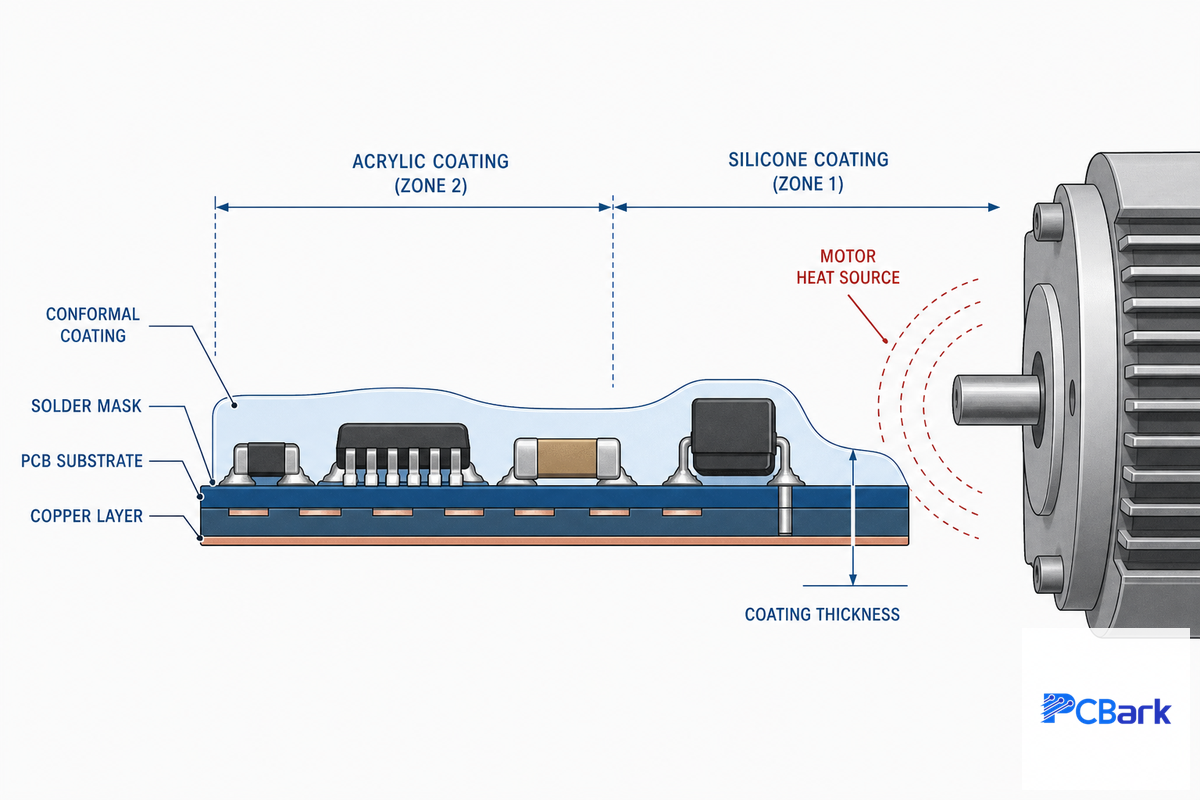
Em geral, uma PCB para robótica não falha devido a um único evento dramático, mas pelo desgaste gradual causado pelo acúmulo contínuo de poeira, umidade e vibração sobre alguns conectores e juntas de solda submetidos a estresse crítico ao longo de vários anos. A compatibilidade química do revestimento isolante próximo ao motor é tão importante quanto sua capacidade de cobrir todas as áreas: ele precisa resistir aos ciclos térmicos do motor sem trincar nem se descolar nos pontos de estresse e flexão.
| Composição química | Tolerância à temperatura | Tolerância à flexão | Retrabalho |
|---|---|---|---|
| Acrílico (AR) | Moderada | Baixa | Fácil (removível com solvente) |
| Poliuretano (UR) | Boa | Moderada | Difícil |
| Silicone (SR) | Excelente (padrão para uso perto de motores) | Boa | Moderada |
| Parylene (XY) | Excelente | Excelente (fina e conformal) | Muito difícil (exige remoção) |
A IPC-CC-830 é a especificação que rege essa escolha. Ela detalha os critérios de qualificação e conformidade para compostos isolantes elétricos. Cada composição química de revestimento é qualificada conforme uma revisão específica do material (o acrílico está atualmente qualificado segundo a revisão C, e o epóxi, segundo outra revisão). Perto de um motor, o silicone é uma opção prática padrão, pois mantém a flexibilidade na maior faixa de temperatura entre as 4 composições químicas. O acrílico é mais fácil de retrabalhar, mas resiste pior a ciclos térmicos frequentes perto de uma fonte de calor. Por isso, não é adequado justamente nas áreas onde as placas próximas aos motores mais precisam de proteção.
Decisão sobre a classe de aceitação: IPC classe 2 ou classe 3 conforme as consequências de uma falha
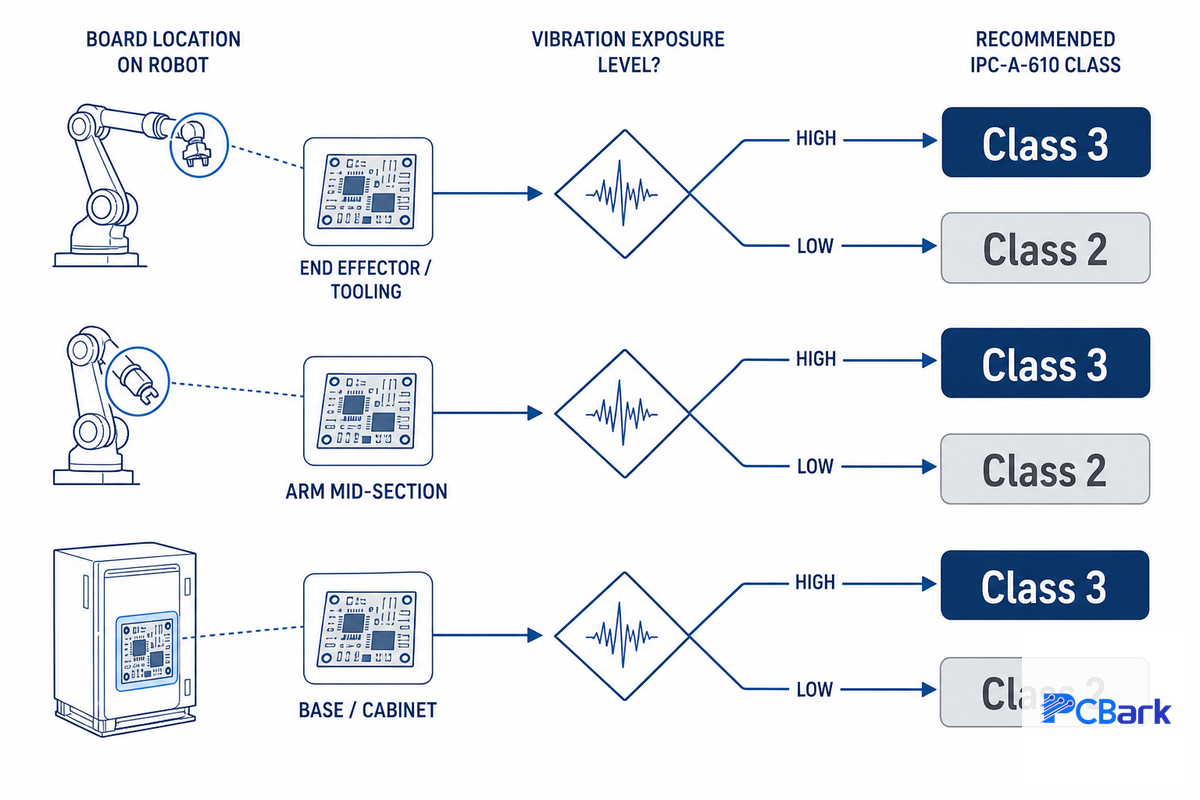
A IPC-A-610, atualmente na revisão J e publicada em março de 2024, é a especificação do setor para aceitação de placas montadas. Ela define diferenças reais e observáveis entre as classes 2 e 3, e não apenas níveis de marketing.[6] Uma diferença visível frequentemente citada é o ângulo de molhamento da solda (cerca de 180° para a classe 2 e 270° para a classe 3). A classe 3 também exige inspeção de 100% dos aspectos críticos, como vazios em BGA, em vez da abordagem de amostragem estatística usada na classe 2.
Árvore de decisão: de qual classe seu robô realmente precisa?
- Se a falha de uma placa fizer o robô parar sem causar riscos — por exemplo, se um robô de armazém automatizado parar para manutenção —, a classe 2 é a opção padrão adequada.
- Se a falha de uma placa puder causar um acidente (por exemplo, em um robô cirúrgico ou em um braço automatizado que opera perto de pessoas), use a classe 3 sem exceções.
- Se for extremamente caro reparar ou acessar uma placa após a implantação — por exemplo, quando ela fica dentro de uma junta humanoide vedada ou de um sistema implantado no subsolo ou no espaço —, a escolha deve ser a classe 3. Nesse caso, o custo de acesso tem tanto peso quanto as preocupações imediatas com a segurança.
Para ser totalmente claro sobre o que se obtém ao investir na classe 3, muitos materiais sobre fabricação de PCBs mencionam que nem mesmo uma inspeção rigorosa de classe 3 garante a confiabilidade contínua do produto. Isso porque a inspeção avalia a qualidade da execução no momento da fabricação, não a fadiga acumulada ao longo de anos de vibração. Por isso, independentemente da classe de aceitação escolhida no pedido de compra, as decisões sobre intensidade do movimento e liga de solda mencionadas anteriormente neste guia continuam sendo importantes. A classe, por si só, não substitui um projeto adequado. Em geral, especificar a classe 3 sem uma necessidade clara de segurança ou uma exigência de acesso ao componente após a implantação motivada pelo custo acrescenta 10-30% aos custos de montagem sem trazer benefício significativo ao produto.
Nosso seletor de confiabilidade por classe IPC ajuda você a fazer essa mesma escolha com base nas informações do seu subsistema. Nossa página de certificações apresenta as credenciais necessárias.
Aquisição de componentes e rastreabilidade para BOMs de robótica
As BOMs de robótica concentram valor em poucos componentes — CIs de acionamento de motores, IMUs e processadores de aplicação — que podem se tornar alvos ideais para falsificação ou remarcação quando obtidos por canais de distribuição não autorizados. A adoção de práticas de aquisição baseadas na AS5553 — comprar apenas de distribuidores autorizados e manter a rastreabilidade por código de lote — é importante porque o custo de identificar um componente defeituoso aumenta quanto mais tarde o problema é detectado: identificado na inspeção de recebimento, ele é uma peça rejeitada; descoberto após a montagem final, exige retrabalho completo da placa; em campo, resulta em uma visita de assistência técnica e uma solicitação de garantia. Embora a literatura sobre o custo da qualidade discuta esse aumento em termos de princípios gerais de fabricação, e não como um múltiplo específico para PCBs, preferimos explicar com honestidade o perfil de risco a atribuir um número aparentemente preciso que não podemos comprovar.
Na prática, para um programa de robótica: instrua seu parceiro de montagem de placas de circuito impresso a comprar todos os CIs de acionamento de motores e componentes de sensores apenas de distribuidores autorizados — o fornecimento turnkey da PCBark segue o mesmo sistema de qualidade ISO 9001 usado na fabricação e na montagem, portanto a rastreabilidade não depende de uma relação separada com um intermediário — e a manter a rastreabilidade por código de lote até o lote dos componentes de cada carretel enviado, e não apenas da montagem final da placa. Equipes que projetam PCBs para seu primeiro programa de robótica podem considerar a obtenção de componentes uma simples etapa de compras, mas, em uma BOM de robótica, ela é uma decisão de projeto tomada durante o desenvolvimento da placa, e não uma tarefa logística no cais de expedição; vale conferir esse aspecto novamente durante os testes e a validação, antes de congelar o projeto, e não depois.
Perspectivas do setor: o que o aumento do volume de robótica significa para a obtenção de placas
Uma visão realista das estimativas de tamanho do setor de robótica revela números dispersos em vários relatórios, com ampla variação: uma empresa estima que o mercado de robôs humanoides no curto prazo (2025) fique em torno de $7,8 bilhões, enquanto outra prevê que o mercado de 2028 chegue perto de $13,8 bilhões. As estimativas de CAGR nesse intervalo vão de cerca de 22% a 37%, dependendo da definição do escopo e da metodologia. Essa variação, por si só, é útil: mostra ao cliente que não convém se apegar a um número específico, embora a direção do mercado não esteja em dúvida — todas as previsões indicam que esse setor está crescendo rapidamente, e os volumes de unidades embarcadas contam a mesma história.
Para quem compra placas, a principal medida a tomar agora, antes que os contornos exatos dessa onda de expansão do mercado se definam, é qualificar uma segunda fonte de placas para os subconjuntos de robótica de maior volume, de preferência antes de enfrentar uma pressão extrema de prazo. Esse risco é concreto, não hipotético: um fabricante que ainda esteja estruturando pela primeira vez o controle de processos e a rastreabilidade por código de lote da IATF 16949 é justamente o que pode transformar um aumento de produção programado em um atraso de várias semanas para requalificação, bem quando o volume dos pedidos está no auge, pois um novo fornecedor não pode simplesmente herdar uma receita de processo já comprovada. Programas que já seguem essas práticas e exigem dos fornecedores padrões de aceitação atuais, como a revisão atual da IPC-A-610, podem passar de baixo volume à produção em massa com o fornecedor existente, sem requalificação. À medida que a tecnologia robótica amadurece nos sistemas de robótica de produção, a PCBark desenvolve cada programa seguindo esse mesmo processo documentado desde a primeira peça, por isso reconhecemos o valor de qualificar uma segunda fonte para placas de controle de movimento e gerenciamento de energia — controle principal e acionamento de motores — bem antes de isso ser necessário para as placas mais básicas de distribuição de energia.
Dimensionamos o cobre das placas de acionamento de motores e selecionamos a liga de solda com base na classe de aplicação antes mesmo de consultar a classe de aceitação indicada no pedido de compra: essa classe define apenas como a placa será inspecionada, não se foi fabricada para suportar a junta em que será instalada.
Equipe de engenharia de programas de robótica da PCBark
Perguntas frequentes
P: O que é uma PCB em robótica?
Ver resposta
Em robótica, uma PCB é a placa que conecta fisicamente o microcontrolador, os sensores, os acionamentos de motores e a fonte de alimentação de um robô, permitindo que funcionem como um sistema coordenado.
Dependendo do subsistema, ela pode ser uma placa rígida multicamadas, uma placa HDI ou uma PCB rígido-flexível projetada para suportar o movimento de uma junta — não existe uma PCB universal para robótica; cada subsistema requer o tipo de placa adequado.
P: Por que o gerenciamento térmico é importante em PCBs para robótica?
Ver resposta
Os acionamentos de motores e os processadores de IA concentram calor em uma pequena área da placa, e esse calor acelera a fadiga das juntas de solda, que já sofrem o efeito da vibração.
Vias térmicas, áreas de cobre e estruturas com núcleo metálico dissipam o calor dos componentes de comutação antes que ele degrade as juntas de solda próximas ao longo da vida útil do robô.
P: Quais são as considerações específicas para a fabricação de PCBs para robótica?
Ver resposta
Além da fabricação padrão, a fabricação para robótica precisa considerar uma liga de solda resistente à vibração nas proximidades dos motores, uma composição química de revestimento conformal compatível com a exposição térmica e à flexão, uma classe de aceitação adequada às consequências de uma falha e a obtenção rastreável de componentes que são alvos comuns de falsificação.
Quando algum desses aspectos é tratado incorretamente, o problema costuma aparecer meses após a implementação, e não na inspeção da primeira peça.
P: Onde as PCBs são usadas em robótica?
Ver resposta
Todos os blocos funcionais de um robô dependem de uma PCB: uma placa de controle principal executa o processador e a lógica de controle de movimento; placas de sensores fazem a interface com câmeras, IMU e LiDAR; placas de acionamento de motores regulam a corrente para servomotores e atuadores; uma placa de distribuição de energia gerencia a bateria e os barramentos de tensão; e, onde quer que uma junta ou membro precise se flexionar, placas flexíveis ou rígido-flexíveis conduzem sinais pela seção móvel sem um conector na própria junta.
Um robô humanoide normalmente usa várias placas de cada tipo na cabeça, no tronco, nos braços e nas pernas, em vez de usar um único tipo de placa em todo o robô.
P: O que você deve procurar em um fabricante de PCBs para robótica?
Ver resposta
Vá além de uma única “cotação mais baixa” e confira quatro aspectos: controle de processos documentado conforme a IATF 16949 ou equivalente (com evidências de uma receita de fabricação repetível, não de uma produção pontual); fabricação e montagem próprias sob um único sistema de qualidade, em vez de uma relação com intermediário; obtenção de componentes de distribuidores autorizados, com rastreabilidade por código de lote para os CIs de acionamento de motores e de sensores; e um engenheiro identificado que possa explicar uma análise DFM antes da fabricação da primeira peça — não uma fila de chamados.
Procure um fornecedor que consiga atender às quatro etapas, do protótipo à produção em volume, sem um ciclo de requalificação; se não conseguir, ele atrasará seu cronograma justamente quando o volume dos pedidos estiver crescendo.
P: De quantas PCBs de controle um robô precisa?
Ver resposta
Não há um número fixo: a quantidade depende do número de subsistemas do robô, não de um padrão.
Um AGV simples pode usar uma placa principal e uma placa de acionamento de motores; um humanoide pode usar uma dúzia ou mais de placas na cabeça, no tronco e nos membros.
Por que escrevemos este artigo
A PCBark fabrica PCBs para robótica com estruturas rígidas, HDI e rígido-flexíveis sob um único sistema de qualidade IATF 16949. Este guia apresenta decisões sobre subsistemas que os engenheiros realmente discutem durante uma análise DFM, incluindo as questões relativas aos dados de mercado que optamos por não encobrir na seção sobre perspectivas do setor. Um projeto de PCB bem elaborado para um programa de robótica começa pelas decisões sobre níveis de produção e subsistemas, não por um número de peça. Revisado pela equipe técnica da PCBark.
Referências e fontes
- Impacto das etapas do processo de fabricação na confiabilidade dos circuitos impressos flexíveisSensors (MDPI), via PMC/National Institutes of Health
- Patente dos EUA US10,806,538 B2, dispositivos cirúrgicos robóticos, sistemas e métodos relacionadosUSPTO, via Google Patents
- IPC-6013, especificação de qualificação e desempenho para placas impressas flexíveis e rígido-flexíveisIPC International, Inc.
- Guia de projeto de controle de motores de alto desempenho para robóticaEDN / AspenCore Network
- Mesma fonte acima: dados sobre o componente de isolamento do acionamento de motores (redução da área da PCB com o fotoss acoplador da Renesas)
- Previsão da vida útil de juntas de solda Sn-3.0Ag-0.5Cu sob ciclos térmicosvia PMC/National Institutes of Health
- Aceitabilidade de conjuntos eletrônicos (IPC-A-610J-2024)American National Standards Institute (ANSI)
- IPC-CC-830, requisitos de qualificação e conformidade para revestimentos conformaisIPC International, Inc.
- IPC-A-610, aceitabilidade de conjuntos eletrônicosIPC International, Inc.
Artigos relacionados
- Fabricação de PCBs para robótica e montagem turnkeyvisão geral das capacidades, calculadoras e solicitação de cotação para programas de robótica
- Guia de projeto de PCBs flexíveis multicamadasstackup, impedância e arquitetura de vias para circuitos flexíveis em geral
- Guia de PCBs para controle industrialrobustecimento e revestimento conformal para placas de controle industrial em operação 24/7
- Guia de projeto de PCBs médicasprojeto orientado por requisitos de conformidade para eletrônica médica e robótica cirúrgica
- Guia de projeto de PCBs para o setor aeroespacialmateriais e seleção de classe para placas aeroespaciais comerciais
- Soluções de PCB para dronesestruturas HDI e flexíveis leves para outra plataforma sujeita a restrições de peso e alta vibração