Comuníquese con PCBark Company


Actualizado en julio de 2026.
La PCB para robótica transforma los datos de los sensores y las decisiones del software del robot en movimiento físico, y debe soportar condiciones que una placa de consumo nunca enfrenta. La vibración de los motores, el calor en las articulaciones y ciclos de trabajo que se miden en años, y no en períodos de garantía, hacen que un diseño que funciona en un electrodoméstico pueda fallar en pocos meses dentro de un brazo robótico o el chasis de un AGV. Esta guía está dirigida al ingeniero que debe elegir la construcción de la placa, la clase de aceptación y el recubrimiento para un subsistema específico; no está dirigida al público general que quiere saber de qué están hechos los robots.
Una PCB para robótica transporta energía, señales de control y datos de sensores entre el microcontrolador del robot, los controladores de motor y los sensores. Debe diseñarse para soportar vibración constante y ciclos térmicos a los que las placas de consumo convencionales nunca se someten.
Especificaciones rápidas
| Número de capas | 1–40+ (rígida / HDI / rígido-flexible) |
| Ancho de pista / separación mínima (HDI) | 2 mil |
| Norma de fabricación | IPC-A-610 clase 2/3 |
| Aleación de soldadura común cerca de los motores | SAC305 (alta ductilidad) |
| Alcance del servicio | Fabricación + ensamble SMT/THT + abastecimiento de componentes + pruebas, bajo un único sistema de calidad |
¿Qué es una PCB para robótica? Placas para cada subsistema del robot
Un robot nunca consta de una sola placa y no existe un único tipo de PCB que cubra todos los subsistemas. Las PCB para robótica suelen distribuirse entre una placa del sistema de control principal, una placa de fusión de sensores, una o más placas controladoras de motor, una placa de distribución de energía y, cuando una articulación o un brazo robótico requiere movimiento, una interconexión flexible o rígido-flexible.
Todas son placas de circuito impreso, pero las exigencias de diseño varían entre ellas. El error más común de los equipos nuevos en hardware robótico es tratarlas como si fueran intercambiables. Incluso un robot seguidor de línea y un brazo robótico industrial utilizan las mismas categorías de placas; lo que cambia es la intensidad de las exigencias, no la lista.
Para planificar un programa de fabricación de PCB para robótica, desde el grabado de PCB hasta las pruebas finales, es más útil considerar la clase de despliegue que la ubicación de la placa junto a un motor en el robot. Esto permite determinar directamente las exigencias de vibración y ciclo de trabajo pertinentes. Ya sea que este sea su primer proyecto de robótica, con un prototipo de una sola PCB, o que esté ampliando sus proyectos de PCB para robótica hasta la producción a gran volumen, las consideraciones que se describen a continuación son las mismas.
| Subsistema | Brazo industrial fijo | AGV / AMR de desplazamiento | Extremidad de humanoide / wearable |
|---|---|---|---|
| Control principal | PCB rígida multicapa | PCB rígida multicapa / HDI | HDI con restricciones de peso |
| Sensores / visión | PCB rígida, cables cortos | PCB flexible o rígido-flexible | PCB flexible, zonas de flexión dinámica |
| Accionamiento del motor / articulación | PCB rígida, cobre pesado | PCB rígido-flexible en las articulaciones de ruedas / dirección | PCB rígido-flexible, flexión continua |
| Distribución de energía | PCB rígida, 2–3 oz Cu | PCB rígida, gestión térmica junto a la batería | PCB rígida, con restricciones de espacio |
Tenga en cuenta que «PCB para robótica» no designa un único número de pieza, sino una decisión de diseño del sistema que se toma para cada subsistema. La forma del diseño, determinada por la ubicación de los componentes y el contorno de la placa, depende del brazo robótico o el chasis que contiene el subsistema. Este documento aborda cada consideración de diseño en el orden en que un ingeniero debe tomar las decisiones: primero la intensidad del movimiento, seguida de la interconexión, la densidad de cómputo, los componentes electrónicos del controlador de motor, el sellado ambiental, la clase de aceptación y, por último, el abastecimiento de componentes.
Marco de 3 niveles de severidad del movimiento
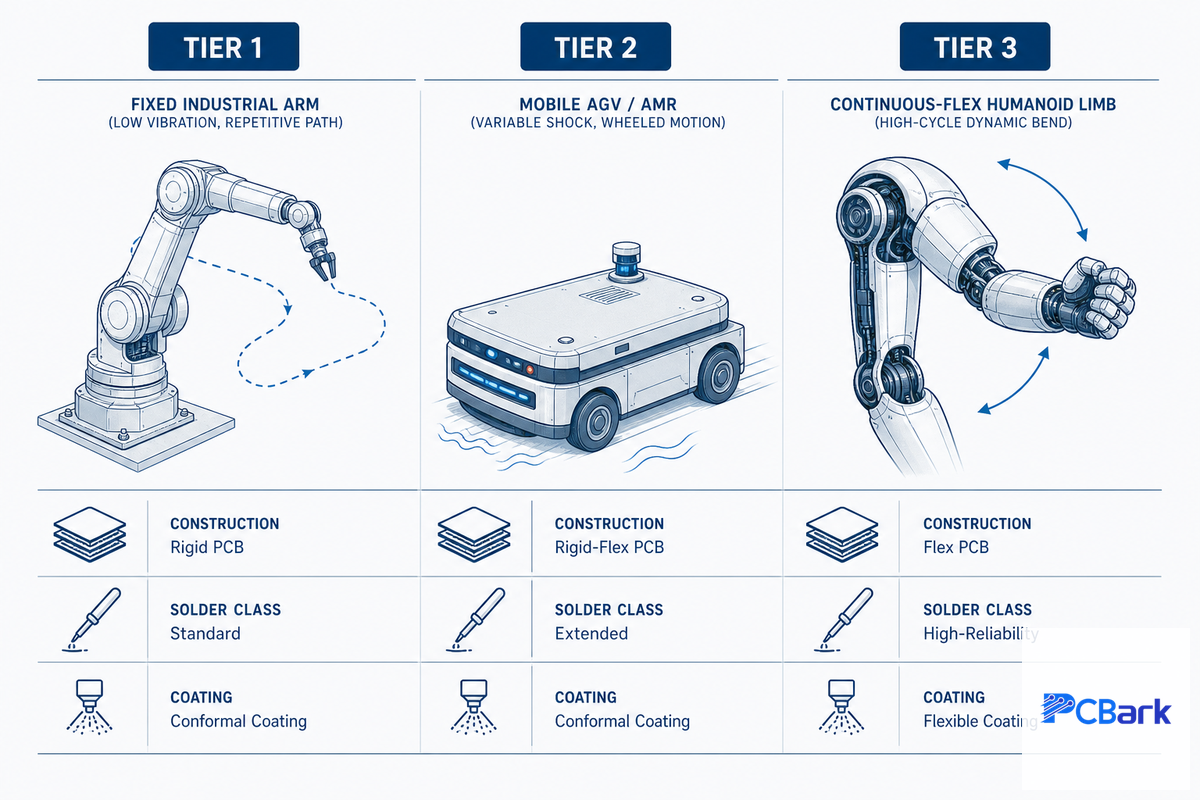
Antes de seleccionar una placa, primero se debe clasificar el nivel de vibración y las exigencias del ciclo de trabajo a las que estarán sometidos los componentes electrónicos en el entorno de despliegue. Solemos simplificarlo en tres niveles de severidad. Este es el primer factor que influye en la construcción de la placa, la aleación de soldadura, la clase de aceptación y la elección del recubrimiento. En la amplia gama de aplicaciones robóticas —celdas de automatización de fábrica, plataformas móviles o exoesqueletos wearable— cada aplicación corresponde a un nivel de severidad distinto. Este marco es válido para casi todas las aplicaciones de robótica que encontramos.
| Nivel | Subsistema | Construcción | Soldadura / clase | Recubrimiento |
|---|---|---|---|---|
| Nivel 1, fijo/repetitivo (brazo industrial atornillado) | Control principal | PCB rígida multicapa, 4-8 capas | Aleación SAC estándar, clase 2 | Acrílico (AR) |
| Controlador de motor | PCB rígida, 2 oz Cu | Aleación SAC estándar, clase 2 | Acrílico (AR) | |
| Sensores / visión | PCB rígida, cables cortos | Aleación SAC estándar, clase 2 | Acrílico (AR) | |
| Nivel 2, desplazamiento / impactos variables (AGV/AMR) | Control principal | PCB rígida multicapa o HDI | SAC305, combinación de clases 2/3 | Silicona (SR) |
| Controlador de motor | PCB rígido-flexible en articulaciones móviles | SAC305 cerca de los motores, clase 2/3 | Silicona (SR) | |
| Sensores / visión | PCB flexible o rígido-flexible | SAC305, clase 2 | Silicona (SR) | |
| Nivel 3, flexión continua/ciclos frecuentes (extremidad de humanoide) | Control principal | HDI con restricciones de peso | SAC305 + underfill, clase 3 | Parileno (XY) |
| Controlador de motor | PCB rígido-flexible, zonas de flexión dinámica | SAC305 + underfill/fijación, clase 3 | Parileno (XY) o silicona | |
| Sensores / visión | PCB flexible, flexión dinámica, hasta 200,000 ciclos | SAC305, clase 3 | Parileno (XY) |
Un error frecuente es exigir por defecto aceptación de clase 3 y diseño rígido-flexible en todos los proyectos de robótica; ese hábito puede aumentar el costo entre 10-30% en una placa que nunca se flexiona de forma continua. El error opuesto es peor: tratar un AGV con desplazamiento como si fuera un brazo de nivel 1 fijado con pernos y especificar por debajo de lo necesario la soldadura y el recubrimiento para una placa que realmente experimenta cargas de impacto variable cada vez que el vehículo cambia de dirección.
💡 Consejo profesional
Use el selector de tipo de PCB para robótica para contrastar el nivel asignado con un subsistema específico antes de definir el apilamiento de capas.
Interconexiones de articulaciones y extremidades: diseño de ciclos de flexión de PCB rígido-flexibles
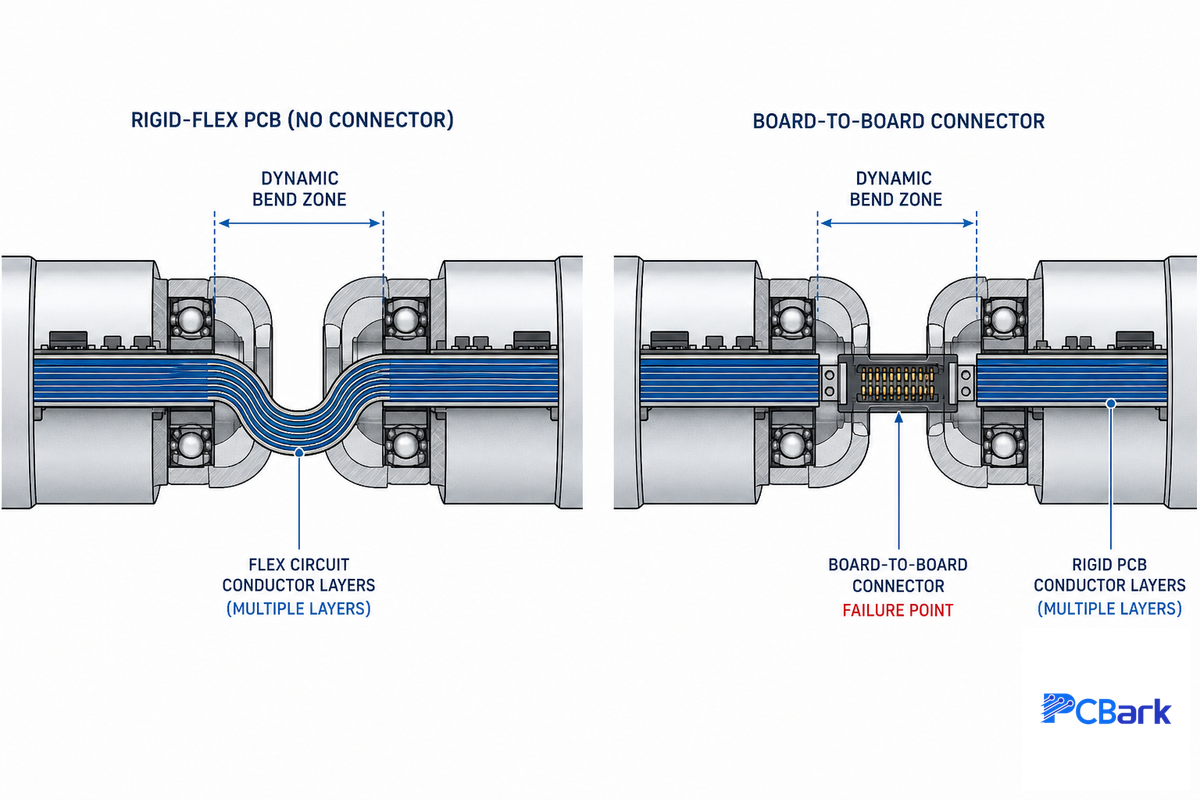
Una vez que un subsistema cruza una articulación con movimiento, la pregunta deja de ser «rígido o flexible» y pasa a ser «zona de flexión estática o zona de flexión dinámica»; ambas tienen reglas de diseño muy distintas. IPC-6013 establece esa distinción de forma explícita: es una especificación de calificación y desempeño para placas de circuito impreso flexibles y rígido-flexibles que rige la construcción de zonas que se doblan durante la instalación y luego permanecen fijas, frente a regiones sometidas a flexión continua.
¿Cuál es la diferencia entre las PCB rígido-flexibles y las placas separadas con conectores?
Una zona de flexión estática —una placa que se dobla una sola vez durante el ensamble y no vuelve a moverse— suele admitir de 10 a 20 capas en una construcción rígida o rígido-flexible sin planificación especial de la confiabilidad. Las zonas de flexión dinámica, como las que se mueven continuamente en una articulación de hombro o muñeca, deben diseñarse con un máximo de dos capas conductoras, porque cada capa adicional aumenta el grosor y la rigidez, lo que dificulta la flexión.
Los ingenieros que diseñan brazos robóticos humanoides se encuentran con esta limitación en casi todas las articulaciones. La PCB rígido-flexible justifica su costo adicional frente a una placa rígida con un cable entre placas cuando la articulación está en movimiento constante: elimina el conector como punto de falla y reduce el peso y el volumen ocupado por un ensamble de cable independiente. En una producción de alto volumen sensible al costo, donde el movimiento de la articulación es limitado, una placa rígida convencional con un ensamble de cable puede ser igual de confiable y más económica. La PCB rígido-flexible no es una opción predeterminada; se decide para cada articulación. Un estudio de 2024 publicado en una revista de sensores, que utilizó la metodología de diseño de experimentos de Taguchi, evaluó cinco variables de producción frente a la confiabilidad en la prueba de esfuerzo de interconexión. Concluyó que el número de capas conductoras y la densidad de corriente de metalización eran los dos factores más influyentes. La construcción óptima del estudio fue un laminado de poliimida de dos capas, con perforaciones metalizadas de 0.4 mm y una densidad de corriente galvánica de 2 A/dm², en línea con el principio de mantener delgadas las zonas dinámicas en que se basa IPC-6013.[1]
La PCB rígido-flexible es adecuada para mecanismos en los que un conector no puede soportar el movimiento. Una patente de 2020 de la USPTO para un dispositivo quirúrgico robótico describe una PCB rígido-flexible dentro del mango del instrumento, donde controla la inclinación y el giro de la cámara. Es justo el tipo de mecanismo compacto y con articulación continua en el que una solución con cable y conector agregaría volumen y un punto de falla que el diseño no puede tolerar.[2]
📐 Nota de ingeniería
Siempre que sea posible, limite las zonas de flexión dinámica a 2 capas conductoras. Las zonas estáticas (que se doblan durante la instalación y luego permanecen fijas) pueden tener de 10-20 capas en una PCB rígido-flexible sin afectar la confiabilidad. El límite de capas se aplica específicamente a las secciones que se flexionan continuamente durante el servicio, no a la placa completa.
Nuestra guía de diseño de PCB flexibles multicapa aborda cuestiones generales sobre el apilamiento de capas flexibles, como controlar la impedancia, determinar la arquitectura adecuada de vías de interconexión y calcular el radio de curvatura de un tramo flexible sin articulaciones. También explica cómo combinar una PCB rígida con puentes flexibles sobre sustratos flexibles cuando una construcción completamente rígido-flexible resulta excesiva desde el punto de vista del diseño para manufactura. En esta guía, nos centraremos en decidir en función del movimiento de la articulación.
Placas de control principal y fusión de sensores: decisiones sobre la densidad HDI
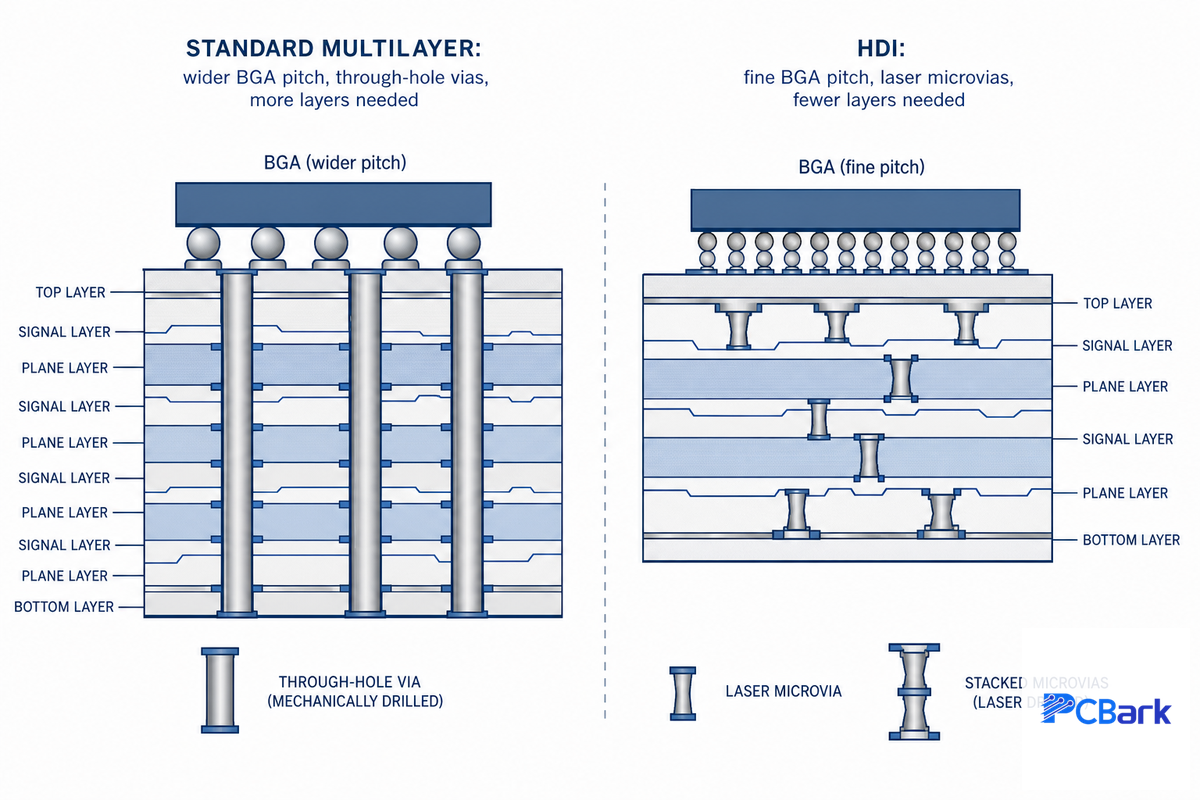
La placa de control principal de un robot debe permitir enrutar un procesador de IA o de control de movimiento, las entradas de fusión de sensores (IMU, LiDAR, cámara) y un número cada vez mayor de líneas de datos de alta velocidad e interfaces de comunicación en una superficie que se reduce constantemente. El aumento continuo de la densidad de funciones necesarias para formar un robot acaba haciendo necesario abandonar la construcción multicapa estándar y elegir una construcción HDI.
| Señal | La construcción multicapa estándar es suficiente | Se requiere HDI |
|---|---|---|
| Paso entre contactos del BGA | ≥ 0.8 mm | < 0.65 mm (encapsulados de IA/SoC de paso fino) |
| Ancho de pista / separación entre pistas | 4 milésimas de pulgada / 4 milésimas de pulgada | 2 mil / 2 mil (enrutamiento con microvías) |
| Número de capas para un enrutamiento equivalente | 8–12 capas | 4–6 capas (estructuras de vías en cualquier capa) |
El uso de HDI con microvías apiladas y estructuras de vía en área de contacto perforadas con láser, en lugar de vías perforadas mecánicamente por toda la placa, permite que la construcción HDI de interconexión en todas las capas (ELIC) aloje un procesador de IA de paso fino y varias interfaces de sensores en una PCB que pueda ubicarse en la cabeza o el torso del robot o dentro de estos, a la vez que limita el número de capas. El costo y el plazo de entrega aumentan con la construcción HDI, así que esta decisión sobre el apilamiento de capas depende de un umbral; no es una opción predeterminada. Si el componente encapsulado más grande de la placa de control principal es un BGA con un paso de al menos 0.8 mm y el enrutamiento se completa con pistas y separaciones de 4 mil, lo adecuado es una construcción multicapa estándar; HDI sería excesivo. Equivocarse en cualquiera de las dos direcciones sale caro: especificar HDI de más cuando una construcción multicapa estándar basta agrega costos y plazos de entrega innecesarios, mientras que especificarlo de menos para un BGA realmente de paso fino puede impedir el enrutamiento. Esto podría no detectarse hasta la primera pieza, lo que obligaría a rediseñar la placa. Los ingenieros de CAM de PCBark realizan esta comprobación del umbral como parte estándar de la revisión DFM antes de iniciar la fabricación, precisamente porque cambiar el apilamiento de capas a mitad del programa cuesta mucho más que tomar la decisión correcta desde el principio.
La integridad de señal también es un factor importante en el diseño de la PCB. Las entradas de fusión de sensores transmiten datos de alta velocidad con tanta rapidez que se vuelven esenciales la igualación de la longitud de las pistas, el enrutamiento de pares diferenciales y la separación adecuada entre los componentes de la PCB; así, los datos llegan al procesador sin alteraciones. La diafonía alrededor de un BGA denso de paso fino se controla igual que en cualquier placa de alta velocidad: con planos sólidos de alimentación y tierra, una separación controlada entre pistas de señal adyacentes y el enrutamiento de las pistas más ruidosas del controlador de motor en una capa aparte, sin trazarlas junto a las líneas de datos de los sensores.
Placas controladoras de motor: diseño térmico y EMI
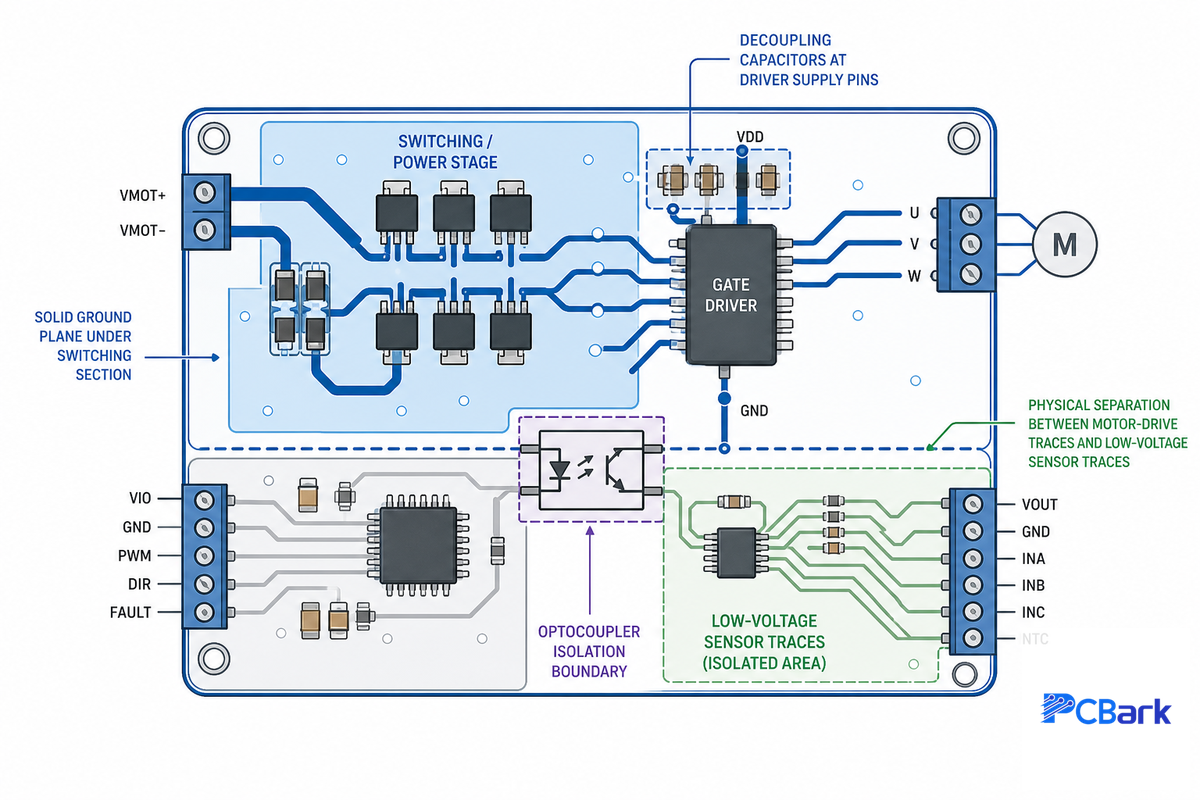
Las altas exigencias de torque a baja velocidad en las articulaciones del robot no coinciden mecánicamente con la salida de alta velocidad y bajo torque de un servomotor eficiente. Los componentes electrónicos de accionamiento existen precisamente para cerrar esa brecha, y ahí se originan la mayoría de los problemas térmicos y de ruido en las PCB para robótica.[3] Las placas controladoras de motor son PCB de alta potencia por naturaleza. Toda PCB de alta potencia en un circuito de robótica debe cumplir dos funciones a la vez: disipar el calor del controlador de conmutación y mantener el ruido de conmutación PWM que genera alejado de las líneas de sensores y comunicación ubicadas a pocos centímetros.
¿Cómo calculo el ancho de pista para las corrientes de los motores?
Las pistas estándar se especifican según IPC-2221 en función del aumento de temperatura deseado por encima de la temperatura ambiente. Para un controlador de motor de 4A en operación continua, con cobre de 1-oz y un aumento de 20C, se necesita una pista de aproximadamente 40-50 mil de ancho; no basta con dejarlo a criterio del fabricante.
Para cumplir los mismos parámetros, duplique el ancho en las capas internas de cobre, ya que no reciben refrigeración directa por aire. Si hace pasar esos mismos 4A por cobre externo de 2 oz, el ancho requerido se reduce aproximadamente a la mitad. Por eso, en el diseño de las placas controladoras de motor se utiliza cobre más grueso, no pistas más estrechas.
¿Cómo puedo reducir el ruido que generan los motores en la PCB del robot?
Las etapas controladoras de motor de alta potencia generan interferencia electromagnética de banda ancha debido a la conmutación. Un diseño inadecuado de la placa puede acoplarla a las líneas de sensores y comunicación cercanas. La solución habitual es colocar capacitores de desacoplamiento justo junto al pin de alimentación de cada controlador, para minimizar este transitorio en la sección de conmutación antes de que se propague por el plano. El efecto es mucho más pronunciado en sistemas de alta corriente que en los sistemas de sensores de baja potencia.
Aquí se aplican las prácticas de diseño habituales: un plano de tierra sólido bajo la sección de conmutación, aislamiento físico entre las señales de accionamiento de motor y las líneas de señal de bajo nivel, y enrutamiento de pares diferenciales para las líneas de señal de alta velocidad. Sin embargo, la decisión más importante del diseñador puede ser aislar los circuitos de control de bajo voltaje de los circuitos de motor de alta corriente. El aislamiento con optoacopladores para el accionamiento de compuerta y la detección de corriente de fase no se desgasta, aunque ocupa más espacio que los interruptores mecánicos. Un chip optoacoplador diseñado específicamente para este propósito reduce aproximadamente 35% el área de PCB necesaria para aislar el motor frente a opciones anteriores, y sigue proporcionando la seguridad necesaria para el control del motor.[4] La tensión térmica en las uniones de soldadura cercanas al motor es otro factor que afecta la confiabilidad. Los análisis muestran que las grietas por fatiga térmica se propagan con mayor facilidad desde los puntos cercanos a una fuente de calor. Por ello, en esta zona se prefiere una aleación de soldadura SAC305, de mayor ductilidad, en lugar de una pasta SAC estándar.[5] Evite un atajo de diseño inadecuado que se ve con demasiada frecuencia en los diseños de control en tiempo real: colocar una pista de motor de alta corriente junto a una línea de señal de bajo voltaje solo para ahorrar espacio en la placa. La caída de voltaje y el ruido asociado le costarán mucho más en mantenimiento en campo que unos cuantos milímetros adicionales de enrutamiento.
✔ Ventajas de las placas controladoras de motor dedicadas
- Aíslan el ruido de conmutación de la placa de control principal
- Simplifican el diseño térmico (el calor queda concentrado en una sola placa)
- Permiten calificar cada tipo de motor de forma independiente
⚠ Limitaciones
- Agregan una interconexión entre placas (otro posible punto de falla)
- Requieren su propia estrategia de plano de tierra, que considere la EMI y no se herede de la placa principal
Protección ambiental: recubrimiento conformal cerca de motores y articulaciones
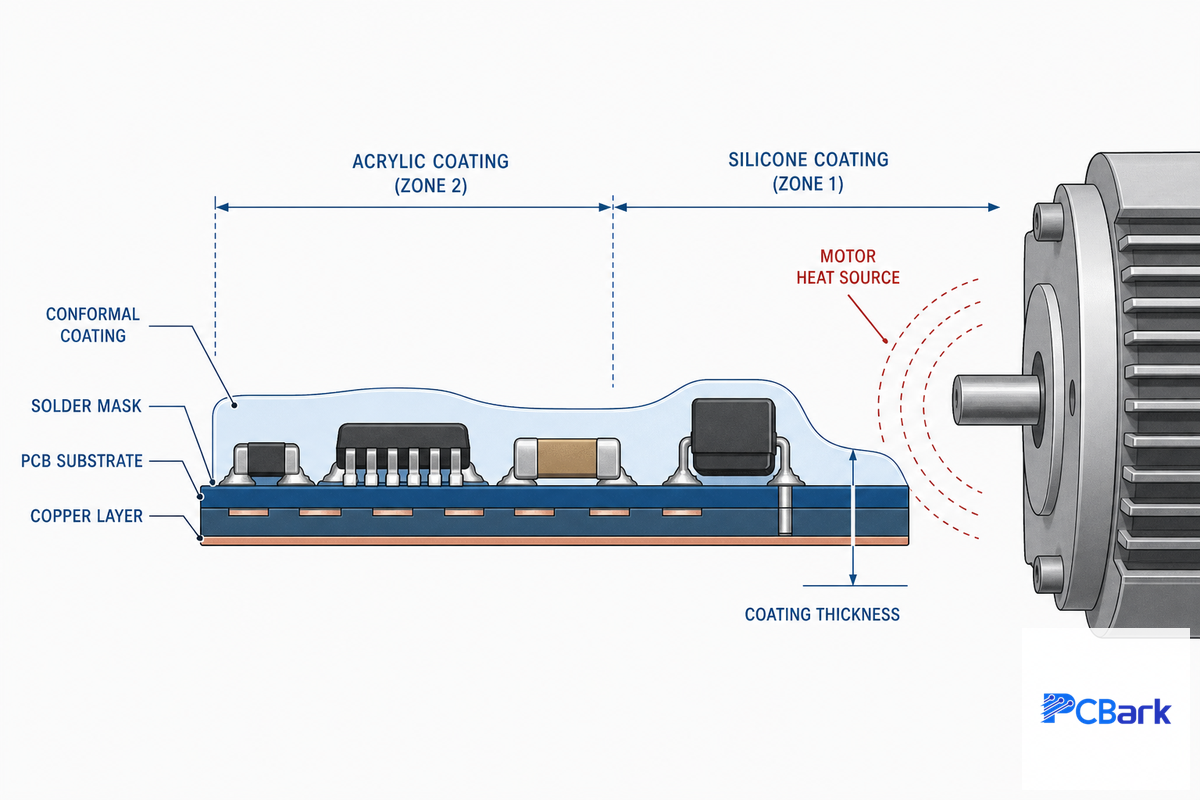
Una PCB para robótica generalmente no falla por un único incidente grave, sino por el desgaste gradual que provoca la acumulación constante de polvo, humedad y vibración durante varios años en algunos conectores y uniones de soldadura sometidos a esfuerzos críticos. La compatibilidad química del recubrimiento conformal cerca de un motor es tan importante como su cobertura: debe soportar los ciclos térmicos del motor sin agrietarse ni desprenderse en los puntos sometidos a tensión y flexión.
| Composición química | Tolerancia a la temperatura | Tolerancia a la flexión | Retrabajo |
|---|---|---|---|
| Acrílico (AR) | Moderada | Baja | Fácil (se puede retirar con solvente) |
| Poliuretano (UR) | Buena | Moderada | Difícil |
| Silicona (SR) | Excelente (opción predeterminada cerca de los motores) | Buena | Moderada |
| Parileno (XY) | Excelente | Excelente (capa delgada y conforme al contorno) | Muy difícil (requiere retirar el recubrimiento) |
IPC-CC-830 es la especificación que rige esta decisión. Detalla los criterios de calificación y conformidad para compuestos aislantes eléctricos, donde cada composición química del recubrimiento se califica con respecto a una revisión específica del material (el acrílico está calificado actualmente bajo la revisión C; el epoxi, bajo otra revisión). Cerca de un motor, la silicona es en la práctica la opción predeterminada porque conserva su flexibilidad en el mayor rango de temperaturas de las cuatro composiciones químicas. El acrílico es el más fácil de retrabajar, pero resiste peor los ciclos térmicos frecuentes cerca de una fuente de calor. Por eso resulta poco adecuado justo donde las placas cercanas a motores más necesitan protección.
Decisión sobre la clase de aceptación: clase IPC 2 o 3 según las consecuencias de una falla
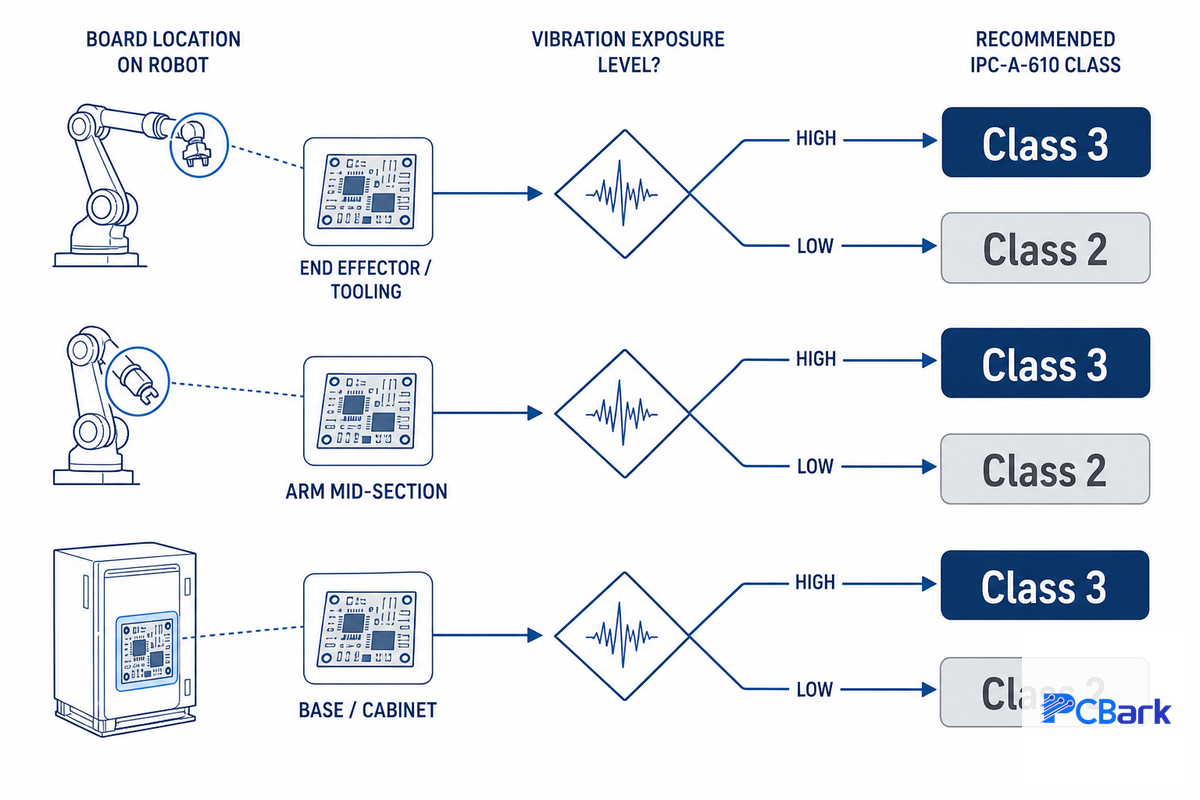
IPC-A-610, en su revisión J publicada en marzo de 2024, es la especificación de aceptación de la industria para placas ensambladas. Define diferencias reales y observables entre las clases 2 y 3, no categorías de marketing.[6] Una diferencia visible que se menciona con frecuencia es el ángulo de humectación de la soldadura (aproximadamente 180° para la clase 2 frente a 270° para la clase 3). La clase 3 también exige la inspección del 100% de características críticas, como los vacíos en BGA, en lugar del muestreo estadístico que se utiliza para la clase 2.
Árbol de decisión: ¿qué clase necesita realmente su robot?
- Si la falla de una placa detiene un robot sin generar riesgos (por ejemplo, si un robot de almacén automatizado se detiene para recibir mantenimiento), la clase 2 es la opción predeterminada adecuada.
- Si la falla de una placa puede provocar un accidente (por ejemplo, en un robot quirúrgico o un brazo automatizado que opera cerca de personas), utilice la clase 3 sin excepciones.
- Si reparar o acceder a una placa tras el despliegue resulta excesivamente costoso (por ejemplo, dentro de la articulación sellada de un humanoide o en un sistema desplegado bajo la superficie o en el espacio), la clase 3 es la opción adecuada. En este caso, la decisión responde tanto al costo de acceso como a los riesgos inmediatos de seguridad.
Para ser totalmente claros sobre lo que se obtiene al invertir en la clase 3, muchos recursos de fabricación de PCB indican que ni siquiera una inspección rigurosa de clase 3 garantiza que un producto seguirá siendo confiable indefinidamente. La inspección solo evalúa la calidad de fabricación al momento de producirlo, no la fatiga que se acumula tras años de vibración. Por esta razón, las decisiones sobre la severidad del movimiento y la aleación de soldadura mencionadas anteriormente siguen siendo relevantes, independientemente de la clase de aceptación que elija para su orden de compra. La clase por sí sola no sustituye un diseño adecuado. Por lo general, especificar la clase 3 sin una necesidad clara de seguridad ni un requisito de acceso a componentes por razones de costo después del despliegue aumenta entre 10-30% los costos de ensamble, sin aportar un beneficio significativo al producto.
Nuestro selector de confiabilidad según la clase IPC permite hacer esta misma elección con base en la información de su subsistema. En nuestra página de certificaciones encontrará evidencia de las credenciales que la respaldan.
Abastecimiento y trazabilidad de componentes para BOM de robótica
En las listas de materiales de robótica, el valor se concentra en unos pocos componentes —circuitos integrados controladores de motores, IMU y procesadores de aplicaciones— que suelen ser objetivos atractivos para falsificadores o para quienes remarcan componentes obtenidos a través de canales de distribución no autorizados. Una disciplina de abastecimiento basada en AS5553 (comprar solo a distribuidores autorizados y mantener la trazabilidad por código de lote) es importante porque el costo de detectar un componente defectuoso aumenta cuanto más tarde se descubre el problema: si se detecta en la inspección de recepción, se rechaza la pieza; si se descubre después del ensamble final, hay que retrabajar toda la placa; y si ocurre en campo, implica una visita de servicio y un reclamo de garantía. Si bien la bibliografía sobre el costo de la calidad analiza estos costos crecientes como principios generales de fabricación y no como un multiplicador específico para PCB, preferimos explicarle con honestidad cómo es el perfil de riesgo en vez de asignarle una cifra aparentemente precisa que no podemos demostrar.
Implicaciones prácticas para un programa de robótica: indique a su socio de ensamble de PCB que compre todos sus circuitos integrados controladores de motores y componentes de sensores únicamente a través de distribuidores autorizados —el abastecimiento llave en mano de PCBark se rige por el mismo sistema de calidad ISO 9001 que la fabricación y el ensamble, por lo que la trazabilidad no depende de una relación separada con un intermediario— y que mantenga la trazabilidad por código de lote hasta el lote de componentes de cada carrete enviado, no solo del ensamble final de la placa. Los equipos que diseñan PCB para su primer programa de robótica pueden considerar que el abastecimiento de componentes es un simple paso de compra, pero en una lista de materiales de robótica es, en realidad, una decisión de diseño que se toma durante el diseño de la placa, no una tarea de logística en el muelle de carga; además, conviene volver a verificarla durante las pruebas y la validación, antes de cerrar el diseño, no después.
Panorama de la industria: qué implica el aumento del volumen de robótica para el abastecimiento de placas
Si se quiere ser realmente preciso, las estimaciones del tamaño del mercado de la industria de la robótica están dispersas en diversos informes y varían mucho: una firma situó el mercado de robots humanoides a corto plazo (2025) en torno a $7.8 mil millones, mientras que otra prevé que el mercado de 2028 se acerque a $13.8 mil millones. Las estimaciones de la CAGR en este rango van de alrededor de 22% a 37%, según cómo se definan el alcance y la metodología. Este rango, por sí solo, resulta útil: ayuda a los clientes a no aferrarse demasiado a una cifra específica, sin poner en duda la tendencia general; todos los pronósticos muestran que este sector crece rápidamente, y los envíos de unidades apuntan en la misma dirección.
Para los compradores, la conclusión práctica ahora, antes de que se definan con precisión los contornos de esta ola de crecimiento del mercado, es calificar una segunda fuente de placas para los subensambles de robótica de mayor volumen, idealmente antes de que la presión del tiempo sea extrema. Ese riesgo es concreto, no hipotético: un fabricante que todavía esté estableciendo por primera vez el control de procesos y la trazabilidad por código de lote de IATF 16949 es precisamente quien puede convertir un aumento de producción planificado en una demora de varias semanas por recalificación, justo cuando usted procesa la mayor parte del volumen de sus pedidos, porque un proveedor nuevo no puede simplemente heredar una receta de proceso probada. Los programas que ya operan con esa disciplina y exigen a sus proveedores cumplir con las normas de aceptación vigentes, como la revisión vigente de IPC-A-610, pueden pasar de bajo volumen a producción masiva con el proveedor actual, sin recalificación. A medida que la tecnología robótica madura en los sistemas de robótica de producción, PCBark basa cada programa en ese mismo proceso documentado desde la primera pieza, por lo que reconocemos el valor de calificar una segunda fuente para las placas de control de movimiento y gestión de energía —control principal y controladores de motores— mucho antes de que sea necesario hacerlo para las placas más básicas de distribución de energía.
Dimensionamos el cobre de los controladores de motores y seleccionamos la aleación de soldadura según la clase de aplicación antes de siquiera revisar la clase de aceptación en la orden de compra: esa clase solo indica cómo se inspecciona la placa, no si se fabricó para soportar la unión donde se instalará.
Equipo de ingeniería del programa de robótica de PCBark
Preguntas frecuentes
P: ¿Qué es una PCB en robótica?
Ver respuesta
En robótica, una PCB es la placa que conecta físicamente el microcontrolador, los sensores, los controladores de motores y la fuente de alimentación de un robot para que funcionen como un sistema coordinado.
Según el subsistema, puede ser una placa rígida multicapa, una PCB HDI o una placa rígido-flexible diseñada para soportar el movimiento de una articulación; no existe una PCB universal para robótica, sino el tipo de placa adecuado para cada subsistema.
P: ¿Por qué es importante la gestión térmica en las PCB para robótica?
Ver respuesta
Los controladores de motores y los procesadores de IA concentran calor en un área pequeña de la placa, y ese calor acelera la fatiga de las uniones de soldadura precisamente en los puntos que ya están sometidos a vibración.
Las vías térmicas, las áreas de cobre y la construcción con núcleo metálico alejan el calor de los componentes de conmutación antes de que degrade las uniones de soldadura cercanas durante la vida útil del robot.
P: ¿Qué consideraciones específicas se aplican a la fabricación de PCB para robótica?
Ver respuesta
Además de la fabricación estándar, la fabricación para robótica debe contemplar una aleación de soldadura cerca de los motores que tolere la vibración, una química de recubrimiento conformal adecuada para la exposición térmica y a la flexión, una clase de aceptación acorde con las consecuencias de una falla y el abastecimiento trazable de componentes que suelen ser objeto de falsificación.
Si alguno de estos aspectos se resuelve mal, suele hacerse evidente meses después del inicio de la operación, no durante la inspección de la primera pieza.
P: ¿Dónde se usan las PCB en robótica?
Ver respuesta
Cada bloque funcional de un robot depende de una PCB: una placa de control principal ejecuta el procesador y la lógica de control de movimiento; las placas de sensores conectan cámaras/IMU/LiDAR; las placas de controladores de motor regulan la energía suministrada a servomotores y actuadores; una placa de distribución de energía gestiona la batería y los rieles de voltaje; y, dondequiera que una articulación o extremidad deba doblarse, las placas flexibles o rígido-flexibles transportan señales a través de la sección en movimiento sin necesidad de un conector en la propia articulación.
Por lo general, un robot humanoide usa varias placas de cada tipo distribuidas entre la cabeza, el torso, los brazos y las piernas, en lugar de usar un solo tipo de placa en todo el robot.
P: ¿Qué debe buscar en un fabricante de PCB para robótica?
Ver respuesta
No se fije únicamente en la «cotización más baja»; verifique cuatro aspectos: control de procesos documentado conforme a IATF 16949 o equivalente (evidencia de que el fabricante sigue un proceso repetible y no fabrica cada pedido como un caso aislado), fabricación y ensamble internos bajo un mismo sistema de calidad y no mediante un intermediario, abastecimiento a través de distribuidores autorizados con trazabilidad por código de lote para los circuitos integrados de controladores de motores y sensores, y un ingeniero asignado que pueda explicarle una revisión DFM antes de fabricar la primera pieza, en vez de una fila de solicitudes de soporte.
Elija un proveedor que pueda demostrar que escala desde prototipos hasta producción en volumen sin un ciclo de recalificación; uno que no pueda hacerlo retrasará su cronograma justo cuando crezca el volumen de sus pedidos.
P: ¿Cuántas PCB de control necesita un robot?
Ver respuesta
No hay una cantidad fija: depende del número de subsistemas del robot, no de una norma.
Un AGV sencillo puede funcionar con una placa principal y una placa de controladores de motores; un robot humanoide puede usar una docena o más de placas distribuidas entre la cabeza, el torso y las extremidades.
Por qué escribimos este artículo
PCBark fabrica PCB para robótica con construcciones rígidas, HDI y rígido-flexibles bajo un mismo sistema de calidad IATF 16949. Esta guía presenta las decisiones sobre subsistemas que los ingenieros realmente analizan en una revisión DFM, incluidos los problemas con los datos de mercado que decidimos no disimular en la sección de perspectivas. El diseño de una PCB adecuada para un programa de robótica comienza con estas decisiones sobre niveles y subsistemas, no con un número de pieza. Revisado por el equipo técnico de PCBark.
Referencias y fuentes
- Impacto de las etapas del proceso de fabricación en la confiabilidad de los circuitos impresos flexiblesSensors (MDPI), a través de PMC/National Institutes of Health
- Patente de EE. UU. US10,806,538 B2, dispositivos quirúrgicos robóticos, sistemas y métodos relacionadosUSPTO, a través de Google Patents
- IPC-6013, especificación de calificación y desempeño para placas impresas flexibles y rígido-flexiblesIPC International, Inc.
- Guía de diseño para el control de motores de alto desempeño en robóticaEDN / AspenCore Network
- Misma fuente que la anterior; datos sobre componentes de aislamiento para controladores de motores (reducción del área de PCB con el fotocoplador de Renesas)
- Predicción de la vida útil por ciclos térmicos de las uniones de soldadura Sn-3.0Ag-0.5Cua través de PMC/National Institutes of Health
- Aceptabilidad de ensambles electrónicos (IPC-A-610J-2024)American National Standards Institute (ANSI)
- IPC-CC-830, requisitos de calificación y conformidad para recubrimientos conformalesIPC International, Inc.
- IPC-A-610, aceptabilidad de ensambles electrónicosIPC International, Inc.
Artículos relacionados
- Fabricación de PCB para robótica y ensamble llave en manoResumen completo de capacidades, calculadoras y solicitud de cotización para programas de robótica
- Guía de diseño de PCB flexible multicapaApilamiento de capas, impedancia y arquitectura de vías para circuitos flexibles en general
- Guía de PCB para control industrialRefuerzo y recubrimiento conformal para placas de control industrial en operación 24/7
- Guía de diseño de PCB médicasDiseño impulsado por requisitos de cumplimiento para dispositivos electrónicos médicos y de robótica quirúrgica
- Guía de diseño de PCB para la industria aeroespacialMateriales y selección de clase para placas aeroespaciales comerciales
- Soluciones de PCB para dronesConstrucción HDI y flexible liviana para otra plataforma sometida a restricciones de peso y vibración elevada